Technik immer in Ordnung. Mach dein Unternehmen bekannt. Apps nach Maß. Automatisiere deine Arbeit mit KI Ein Partner
Sprich mit unsLeistungen, Prioritäten und Supportzeiten stimmen wir gemeinsam auf dein Unternehmen ab. Mehr erfahren.
Bringen Sie Werkzeuge bis zum Einsatzort.
Verfolgen Sie Veränderungen in einem Gebiet.
Vergleichen Sie Leitungen und Baustellen im Abstand mehrerer Wochen.
 Yacon
Technik immer in Ordnung. Mach dein Unternehmen bekannt. Apps nach Maß. Automatisiere deine Arbeit mit KI Ein Partner
Sprich mit unsLeistungen, Prioritäten und Supportzeiten stimmen wir gemeinsam auf dein Unternehmen ab. Mehr erfahren.
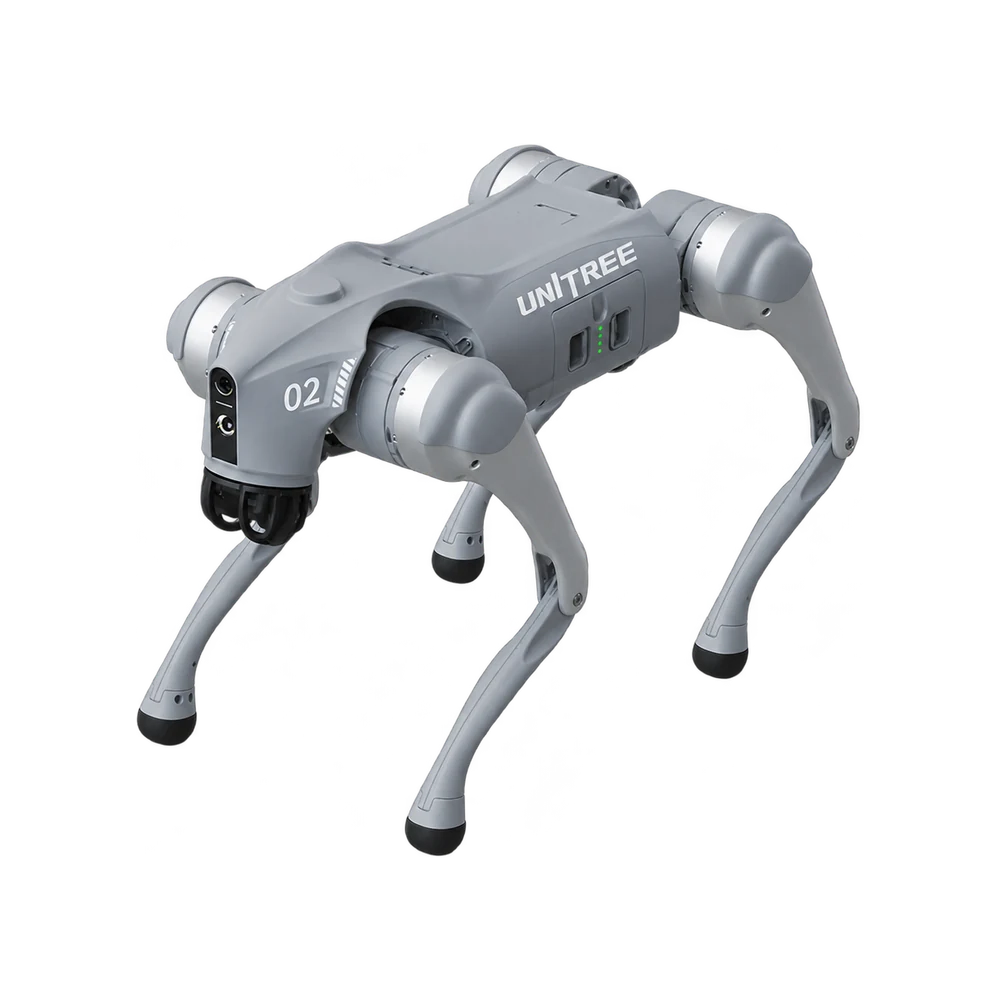
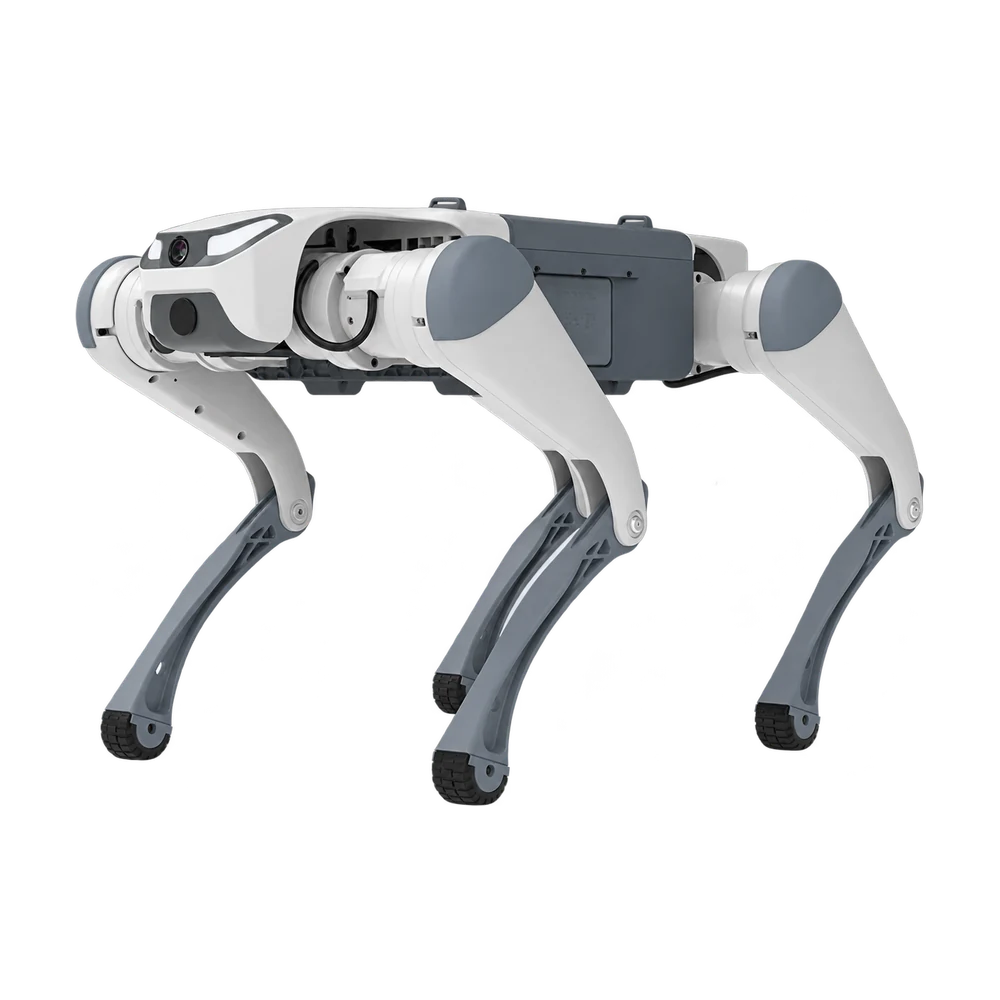
Unitrees Einstiegsmodell unter den Vierbeinern ist wendig, vernetzt und mit künstlicher Intelligenz und Ultraweitwinkel-Lidar für Vorführungen, Lehre und Prototypenentwicklung ausgestattet. Sein kompaktes Format passt in Unterrichtsräume, Labore und Ausstellungen. Über die App lässt er sich steuern und sein Kamerabild live anzeigen. Die EDU-Version öffnet die Plattform für eigene Anwendungen an Schulen, Hochschulen und Robotiklaboren.
Der serienmäßige L2-Lidar erfasst horizontal 360°. Beim Gehen erkennt er damit auch seitliche Hindernisse.
Die Beinsteuerung ermöglicht verschiedene Gangarten auf festem Boden, Kies und Rampen. So lässt sich das Aufsetzen der Füße vergleichen.
Die HD-Weitwinkelkamera zeigt die Strecke aus Sicht des Vierbeiners. Mit den Bildern kannst du den Versuch auswerten.
Mit eingesetztem Akku wiegt der Roboter rund 15 kg. Berücksichtige dieses Gewicht beim Transport zum Einsatzort.
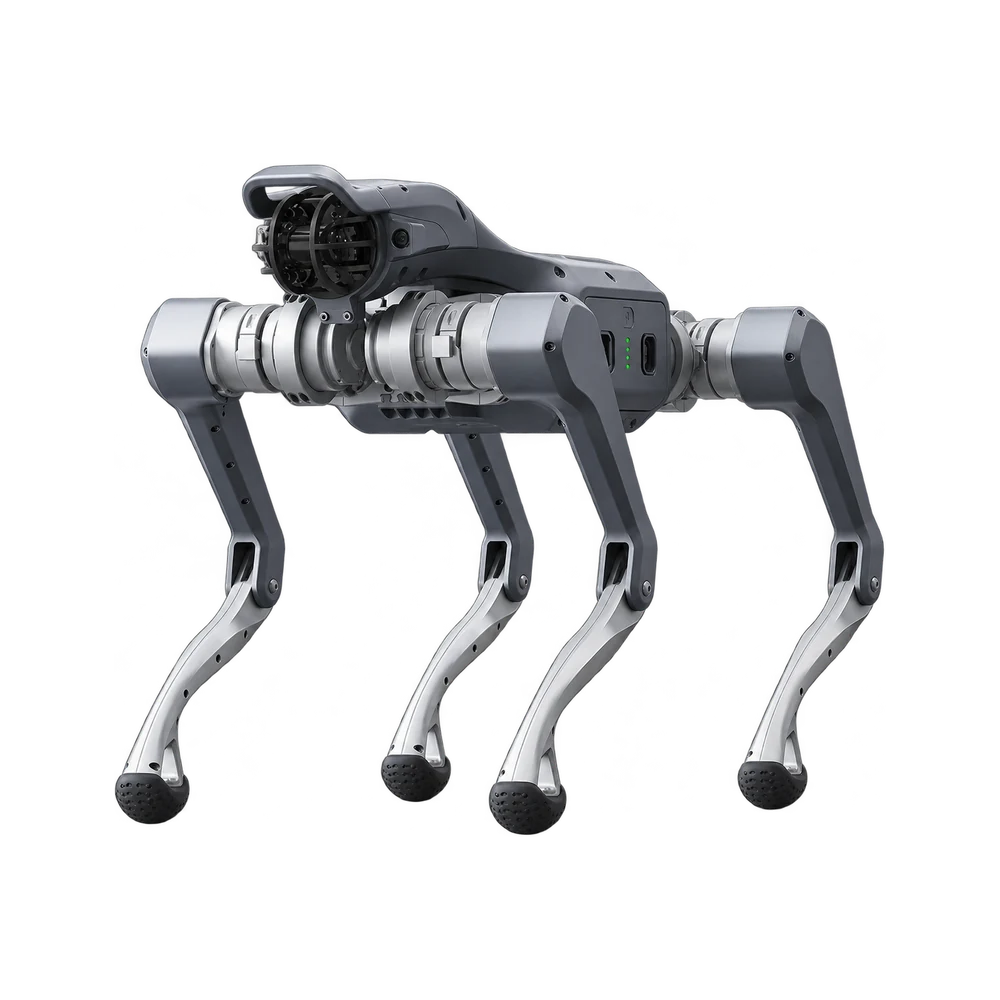
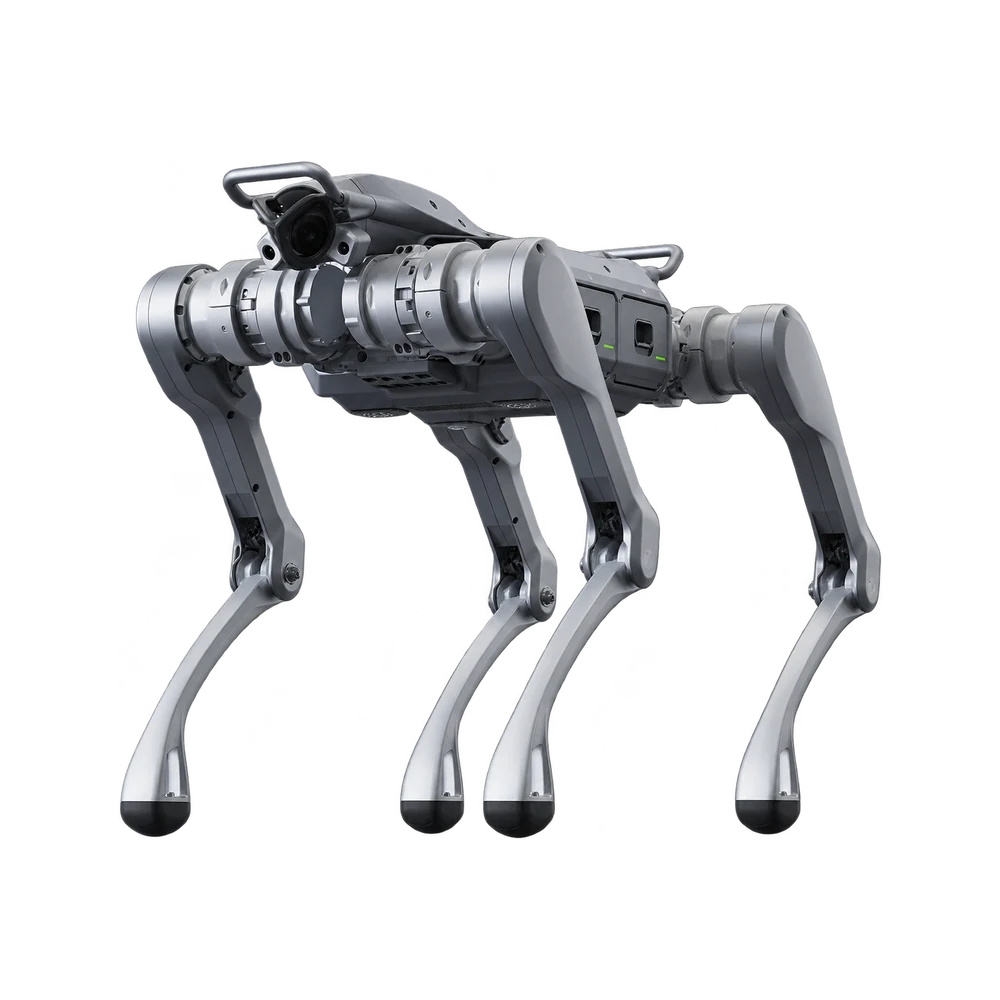
Der As2 verbindet Tragfähigkeit und Mobilität auf Treppen und Steigungen in einem kompakten Vierbeiner von rund 20 kg. Er richtet sich an technische Außenteams mit Messausrüstung sowie an Labore für mobile Robotik. Die Traglast lässt sich über die Ausführung wählen. Pro, X und EDU ergänzen die seitliche Personenverfolgung ISS 3.0 für Arbeiten, bei denen beide Hände frei bleiben sollen.
Für kontinuierliches Gehen nennt Unitree rund 10 kg für Air, 13 kg für Pro und 15 kg für X und EDU. Wähle passend zur Ausrüstung.
Zwölf Motoren bewegen die vier Beine. Wechselt der Untergrund, verteilen die Gelenke die Bewegung auf Hüfte und Knie.
Die Gehäuse von Pro, X und EDU haben die Schutzart IP54. Für Air gibt Unitree diese Schutzart nicht an.
Mit eingesetztem Akku wiegt der Roboter rund 20 kg. Berücksichtige dieses Gewicht beim Transport zum Einsatzort.
Der X30 ist der industrielle Vierbeiner von DEEP Robotics für Inspektion, Vermessung und Kartierung in schwer begehbaren Anlagen. Seine integrierte Wahrnehmung unterstützt die Navigation bei Dunkelheit und flackerndem Licht. Industrietreppen, Laufstege und Höhenwechsel gehören zu seinem Einsatzbereich. Betreiber und Integratoren können Inspektionsrunden so auf Technikräume mehrerer Ebenen ausdehnen.
Er steigt Industrietreppen hinauf und hinunter. DEEP Robotics nennt in eigenen Tests Neigungen bis 45°.
Er kombiniert Sensordaten zur Orientierung bei Dunkelheit. Auch bei flackerndem Licht kann er seinen Weg fortsetzen.
Die Schutzart IP67 beschreibt, wie das Gehäuse Staub und Wasser abhält. Vergleiche sie mit den Bedingungen auf deiner Strecke.
Der Akku lässt sich für einen schnellen Wechsel herausnehmen. Für den nächsten Versuch kannst du einen geladenen Ersatz bereithalten.
Der B2 ist ein industrieller Schwerlast-Vierbeiner für Gerätetransport und Anlageninspektion. Über 40 kg Traglast beim kontinuierlichen Gehen bieten Spielraum für Sensoren, Bordrechner und spezielle Messgeräte. Mit vier Beinen bleiben Treppen und unebene Abschnitte von Betriebswegen zugänglich. Für Anlagen mit regelmäßigen Einsätzen bietet Unitree eine optionale autonome Ladelösung.
Unitree gibt für kontinuierliches Gehen über 40 kg Traglast an. Vergleiche diesen Wert mit dem Gewicht der montierten Geräte.
Für zusammenhängende Treppen gibt der Hersteller Stufenhöhen von 20–25 cm an. Damit lassen sich vorhandene Treppen einschätzen.
Der Akku lässt sich schnell von Hand wechseln. Für wiederkehrende Runden bietet Unitree außerdem ein optionales autonomes Ladesystem an.
Die Schutzart IP67 beschreibt, wie das Gehäuse Staub und Wasser abhält. Vergleiche sie mit den Bedingungen auf deiner Strecke.
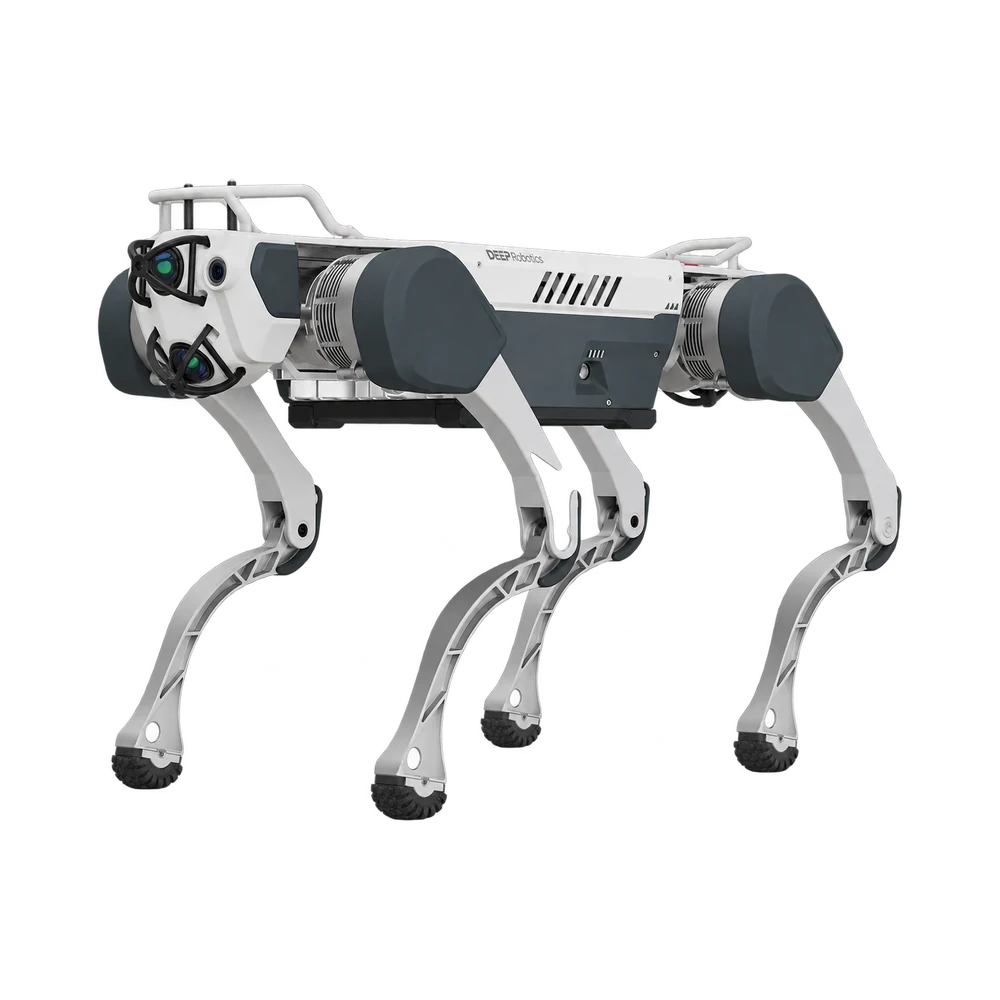
Lite3 ist die Vierbeinerfamilie von DEEP Robotics für Lehre und Fortbewegungsforschung. Kompakter Körper und Ich-Perspektive machen die Bewegung für Bedienende und Publikum nachvollziehbar. Von Basic über Venture und Pro bis LIDAR richtet sich die Reihe an Schulen und Labore, vom Einstieg in die Robotik bis zu Wahrnehmungsprojekten mit Laserscans.
Die Basic-Version kann vor Hindernissen sowohl vorwärts als auch rückwärts anhalten. Du kannst die Reaktion in beiden Richtungen vergleichen.
Für zusammenhängende Treppen gibt der Hersteller Stufenhöhen von 18 cm an. Damit lassen sich vorhandene Treppen einschätzen.
Die Ich-Perspektive überträgt Bilder vom Roboter. Im Unterricht kannst du denselben Versuch von außen und aus Sicht des Vierbeiners verfolgen.
Die Familie umfasst Basic, Venture, Pro und LIDAR. Für Versuche mit Laserscans gibt es die eigene LIDAR-Version.
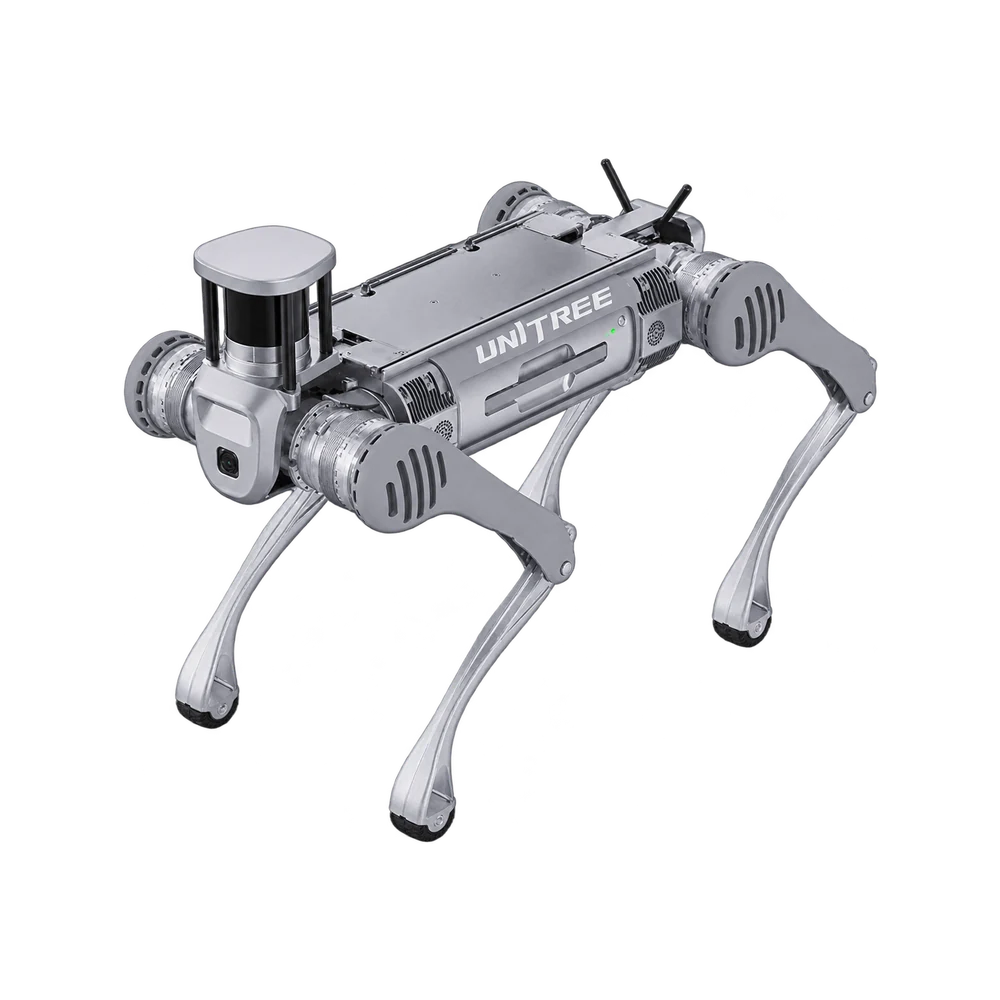
Der A2 ist Unitrees vierbeinige Plattform für Integratoren und Inspektionsteams, die Messgeräte in unwegsames Gelände bringen. Strom- und Kommunikationsschnittstellen binden spezielle Ausrüstung an, zwei Akkuschächte unterstützen längere Messrunden. Die Standardausführung kombiniert Lidar und HD-Kamera. Die Pro-Ausführung erweitert die Wahrnehmung nach hinten mit einem zweiten Industrie-Lidar.
Die Grundversion kombiniert einen Lidar mit einer HD-Kamera. Die Pro-Version erfasst mit einem zusätzlichen Lidar auch den Raum hinter dem Roboter.
Zwei Akkus versorgen den Roboter parallel mit Strom. Du kannst einen wechseln, während der zweite den Betrieb aufrechterhält.
Mit eingesetztem Akku wiegt der Roboter rund 42 kg. Berücksichtige dieses Gewicht beim Transport zum Einsatzort.
Die Schutzart IP56 beschreibt, wie das Gehäuse Staub und Wasser abhält. Vergleiche sie mit den Bedingungen auf deiner Strecke.
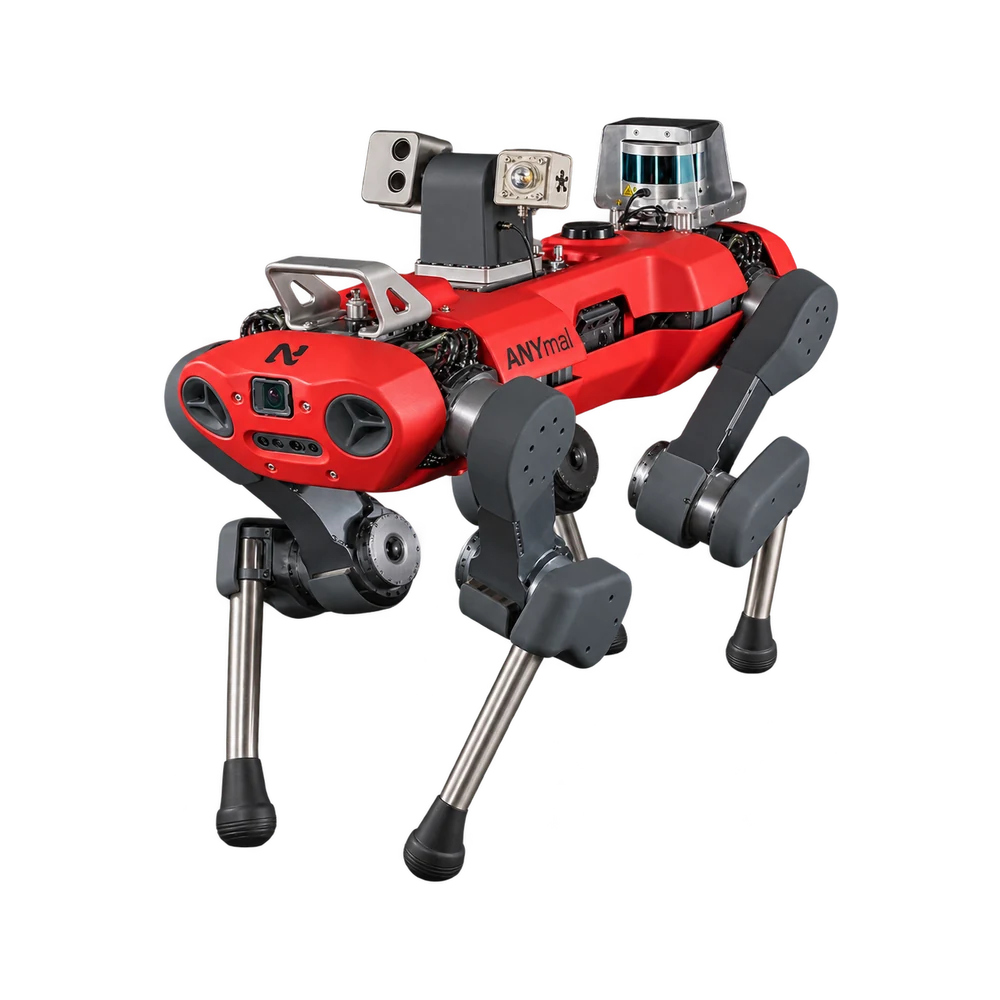
ANYmal ist eine autonome Inspektionslösung für Instandhaltung und Anlagenzuverlässigkeit. Der Vierbeiner verbindet Mobilität über mehrere Ebenen mit integrierter visueller, thermischer und akustischer Inspektion. Die Betriebsplattform von ANYbotics verknüpft Einsatzplanung und Befunde vor Ort. Instandhaltungsteams können Messwerte einzelnen Maschinen zuordnen und Wartungsbedarf erkennen.
Der 20-fache optische Zoom holt eine Anzeige näher ins Bild. So lässt sie sich auch aus größerem Abstand ablesen.
Die Wärmebildkamera misst berührungslos von −40 bis 550 °C. Vergleiche die Temperatur desselben Motors über mehrere Rundgänge.
Das Mikrofon erfasst hörbare Frequenzen und Ultraschall. So lässt sich das Geräusch einer Pumpe mit Aufnahmen vom selben Ort verbinden.
Für die Lecksuche lassen sich je nach Messaufgabe eine Akustikkamera oder Gaskonzentrationssensoren ergänzen.
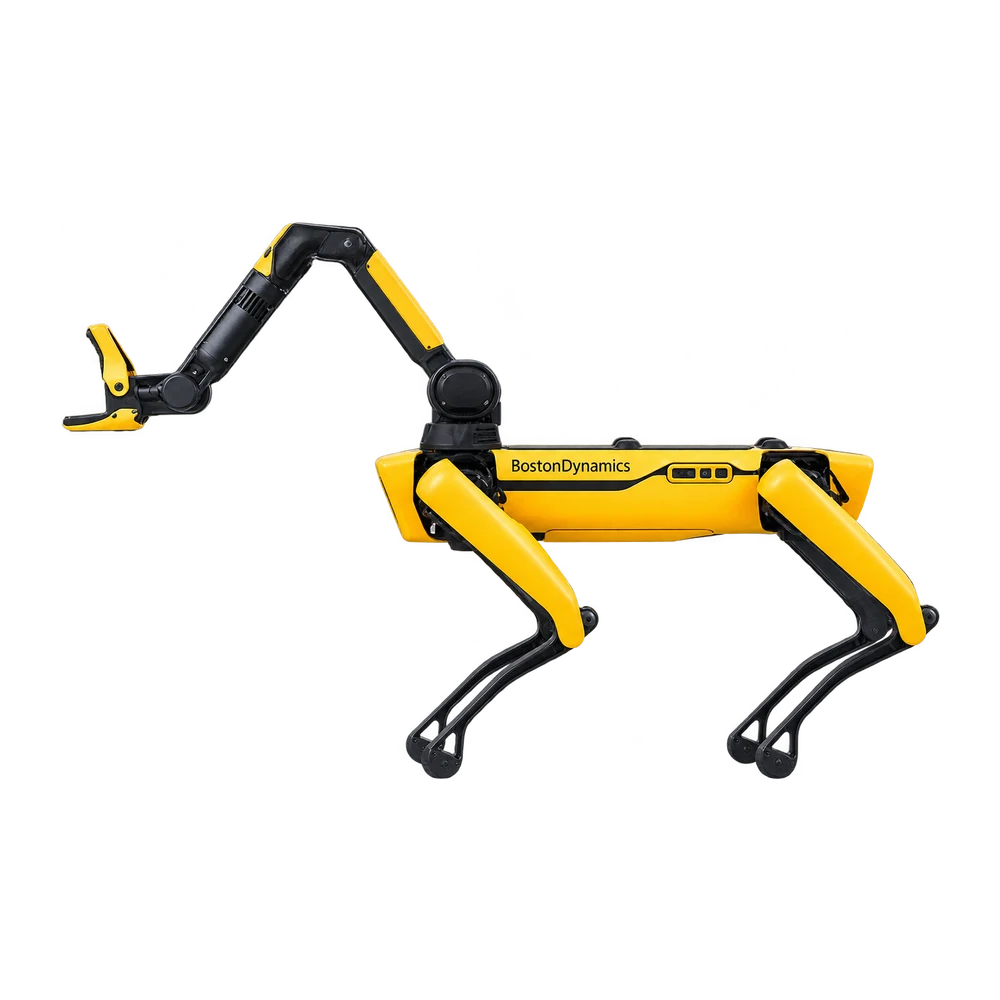
Spot bringt mobile Robotik in für Menschen gebaute Anlagen, von Fluren bis zu Treppen zwischen Abteilungen. Die konfigurierbare Plattform richtet sich an Betreiber, Integratoren und Forschende, die Daten außerhalb der Reichweite von Radplattformen erfassen. Sie trägt spezielle Sensoren oder den optionalen Spot Arm. Die Software Orbit ergänzt das Angebot zur Missionsverwaltung und Fernansicht von Inspektionsergebnissen.
Steuere den ersten Rundgang selbst und fahre die Kontrollpunkte bei späteren Inspektionen als autonome Mission erneut an.
An den Rückenhalterungen lassen sich Sensoren und Rechenmodule befestigen. Wähle die Ausstattung passend zu den Messaufgaben.
Mit dem optionalen Spot Arm kann der Roboter bei Einsätzen vor Ort auch Gegenstände greifen.
Boston Dynamics gibt eine mittlere Laufzeit von 90 Minuten an. Montierte Ausrüstung und Umgebung beeinflussen die mögliche Rundendauer.
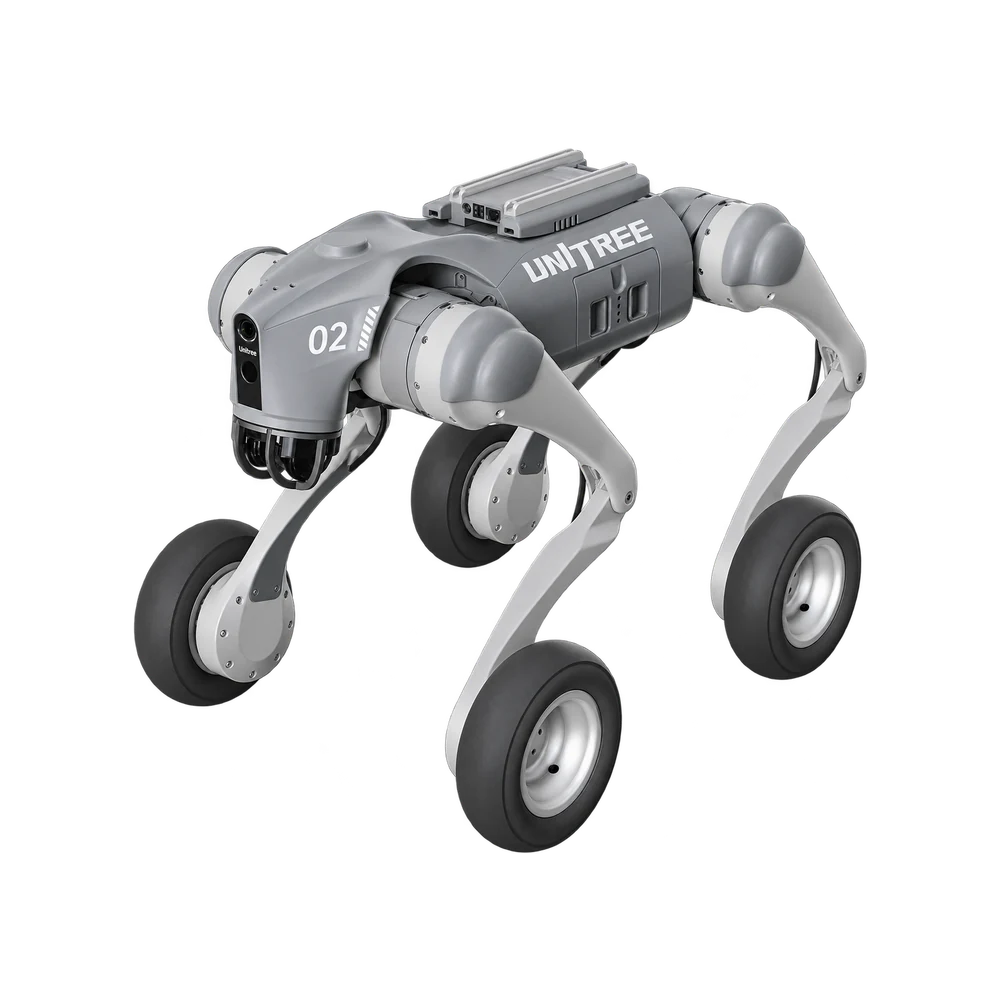
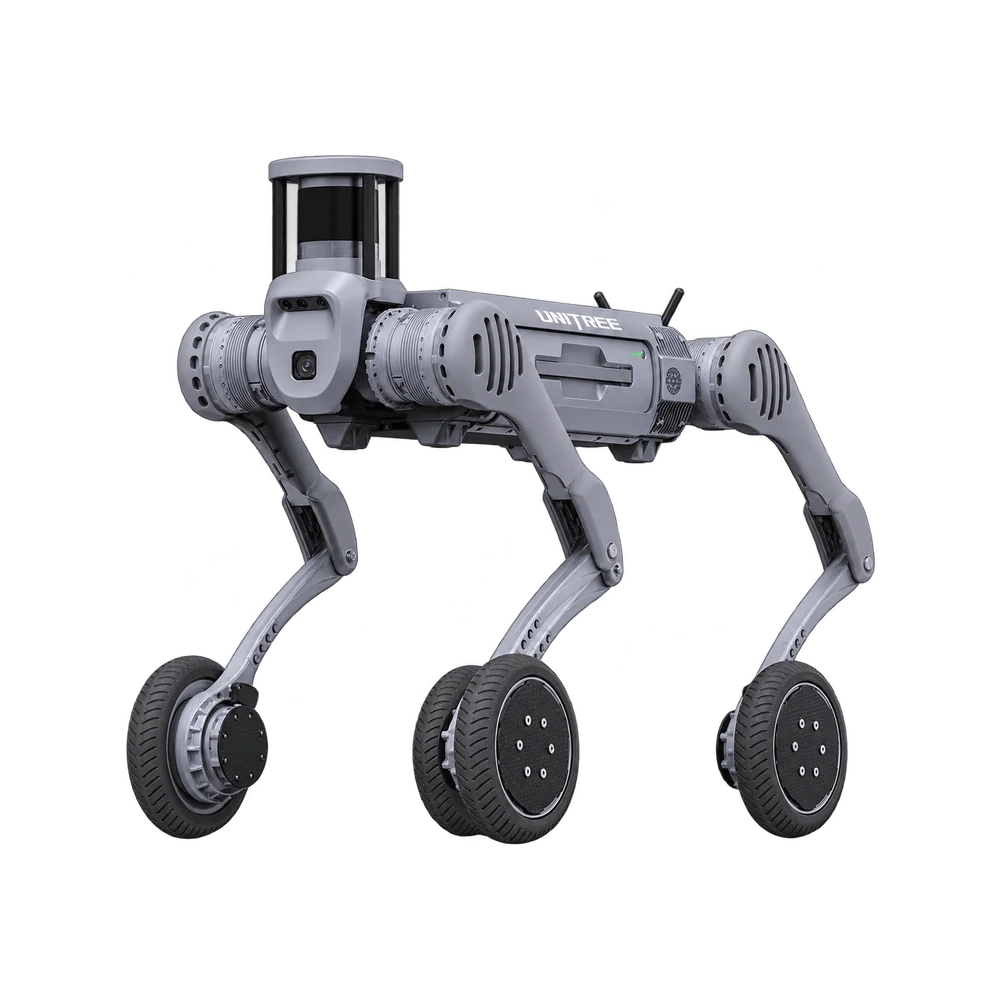
Der Go2-W verbindet das kompakte Go2-Format mit der Mobilität eines Allradfahrwerks. Er richtet sich an Robotiklabore und Entwicklungsteams, die Übergänge zwischen Rollen, Hindernisüberwindung und Treppensteigen untersuchen. Lidar und Kamera sind integriert, die Plattform unterstützt eigene Anwendungen. Räder und Gelenkbeine erschließen Einsatzflächen über ebenen Boden hinaus.
Jedes Rad hat einen Nabenmotor und einen 7-Zoll-Luftreifen. Auf ebener Strecke fährt der Roboter, ohne die Beine einzeln anzuheben.
Weitwinkel-Lidar und HD-Kamera erfassen die Szene während der Fahrt. So kannst du den Abstand zum Hindernis mit seinem Bild vergleichen.
Unitree nennt rund 8 kg Nutzlast und einen Höchstwert von etwa 12 kg. Nutze den ersten Wert für die Auslegung der Ausrüstung.
Mit eingesetztem Akku wiegt der Roboter rund 18 kg. Berücksichtige dieses Gewicht beim Transport zum Einsatzort.
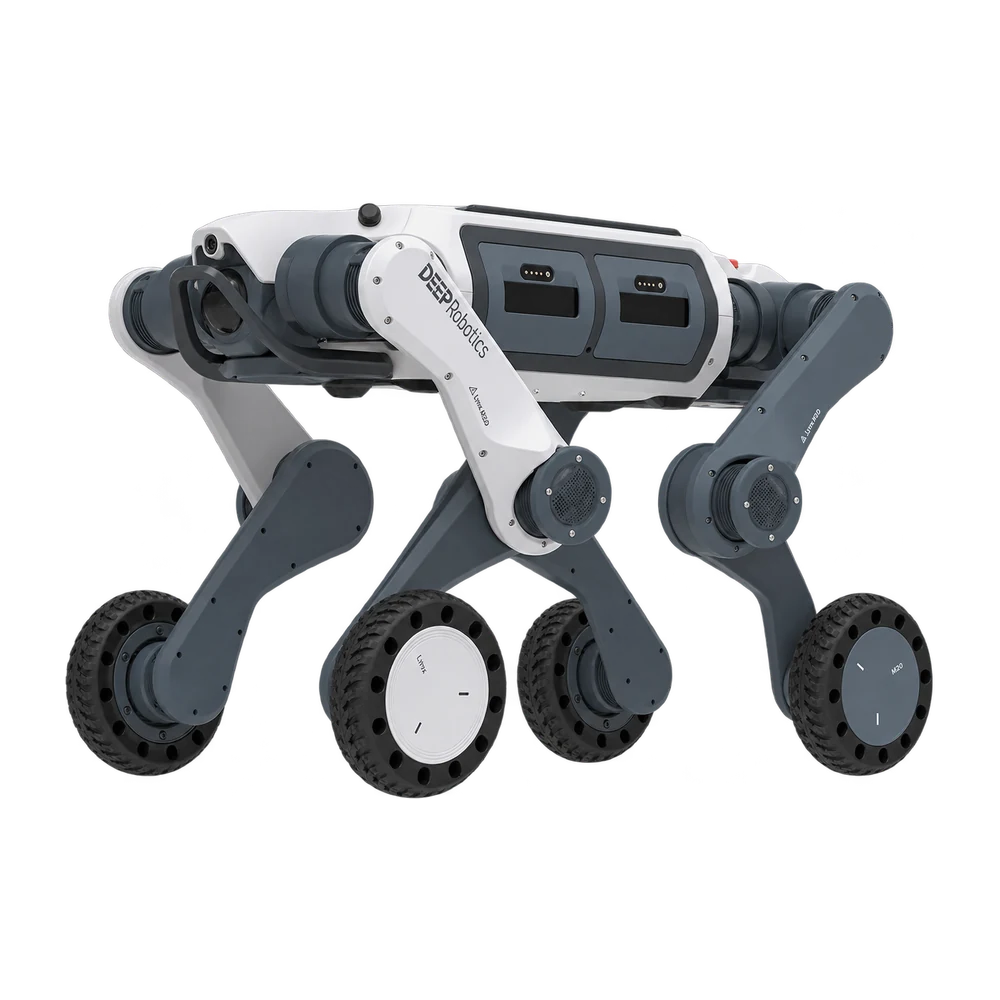
Der LYNX M20 ist ein industrieller Rad-Bein-Roboter für Inspektionen weitläufiger Anlagen und Datenerfassung vor Ort. Zwischen den Geräten fährt er auf Rädern, Stufen und unebenen Boden überwindet er mit den Beinen. DEEP Robotics dokumentiert den Einsatz in Umspannwerken mit verteilten Prüfpunkten. Optionales autonomes Laden unterstützt Betreiber mit regelmäßigen Rundgängen.
Auf ebenen Strecken im Umspannwerk fährt er auf Rädern. Bei Höhenunterschieden wechseln die vier Beine ihre Aufsetzpunkte.
Für den M20 nennt der Hersteller 15 kg Zuladung. Dazu zählen die für den Rundgang montierten Instrumente.
Front- und Heckbeleuchtung leuchten beide Fahrtrichtungen aus, auch wenn der Roboter denselben Weg zurückfährt.
Die Schutzart IP66 beschreibt, wie das Gehäuse Staub und Wasser abhält. Vergleiche sie mit den Bedingungen auf deiner Strecke.
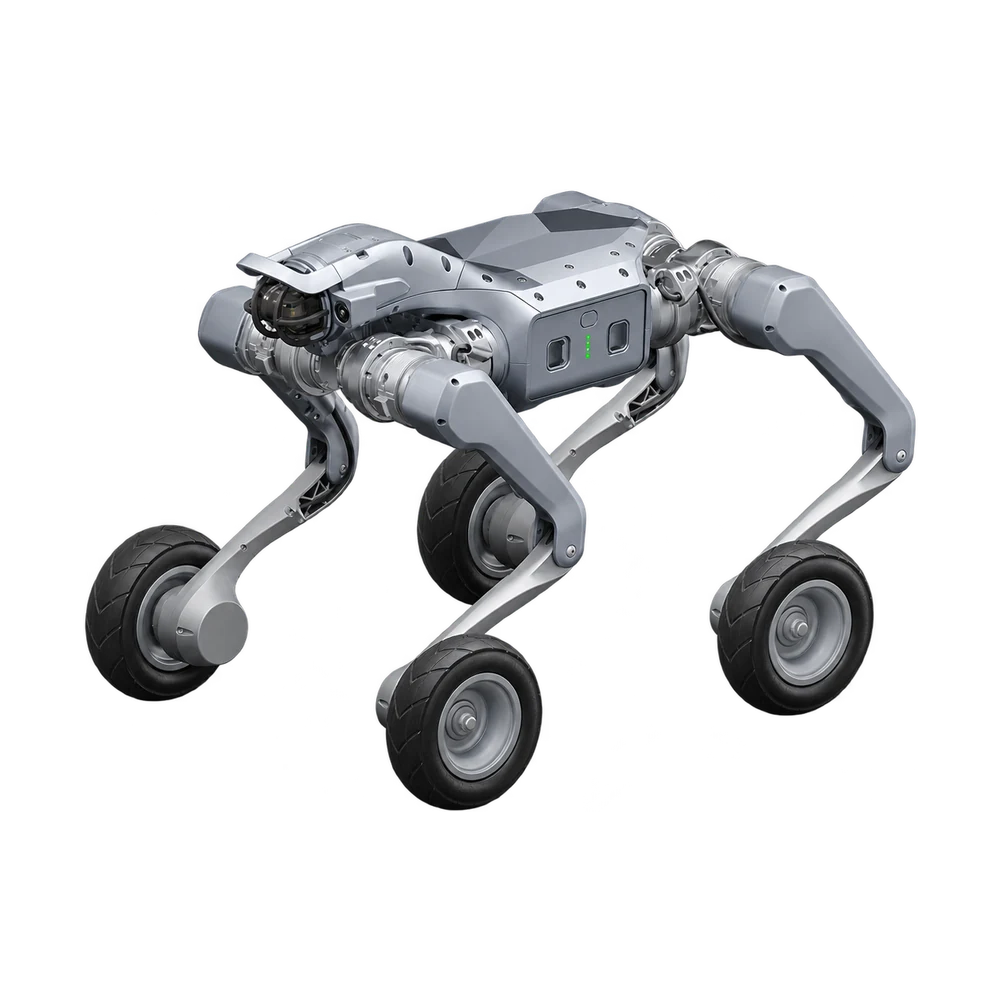
Der As2-W ist ein kompakter Vierbeiner auf Rädern für Materialtransport an der Seite einer Person. Die seitliche Personenverfolgung ISS 3.0 begleitet Teams, die mit Werkzeug und Vorräten unterwegs sind. Sieben-Zoll-Räder übernehmen Wegstrecken, Gelenkbeine bewältigen Kies und Höhenwechsel. Innerhalb der As2-Familie ist er die Ausführung für mobile Außeneinsätze.
Das ISS-3.0-System folgt einer Person seitlich. So kann der Roboter auf Wegen im Freien Material neben dir her transportieren.
Auf gleichmäßigem Untergrund fährt er auf 7-Zoll-Rädern. An Treppen und auf Kies passen die beweglichen Beine ihre Position an.
Der Akku hat eine Kapazität von 648 Wh. Die tatsächliche Laufzeit hängt von Zuladung und Bewegungsablauf ab.
Die Schutzart IP54 beschreibt, wie das Gehäuse Staub und Wasser abhält. Vergleiche sie mit den Bedingungen auf deiner Strecke.
Der A2-W bringt die industrielle A2-Plattform auf Wege zwischen Gebäuden, Höfen und Fertigungsbereichen. Radantrieb übernimmt Verbindungsstrecken, die Gelenkbeine erhalten den Zugang über Schwellen und unebenen Boden. Er richtet sich an Integratoren für Inspektion und Standortlogistik. Im Betrieb wechselbare Akkus und verschiedene Lidar-Konfigurationen unterstützen unterschiedliche Routen und Betriebszeiten.
Radmotoren bewegen die Last über befestigte Abschnitte. Bei Höhenunterschieden können die Gelenkbeine die Räder neu aufsetzen.
Zwei Akkus versorgen den Roboter parallel mit Strom. Du kannst einen wechseln, während der zweite den Betrieb aufrechterhält.
Die Grundversion kombiniert einen Lidar mit einer HD-Kamera. Die Pro-Version erfasst mit einem zusätzlichen Lidar auch den Raum hinter dem Roboter.
Die Schutzart IP56 beschreibt, wie das Gehäuse Staub und Wasser abhält. Vergleiche sie mit den Bedingungen auf deiner Strecke.
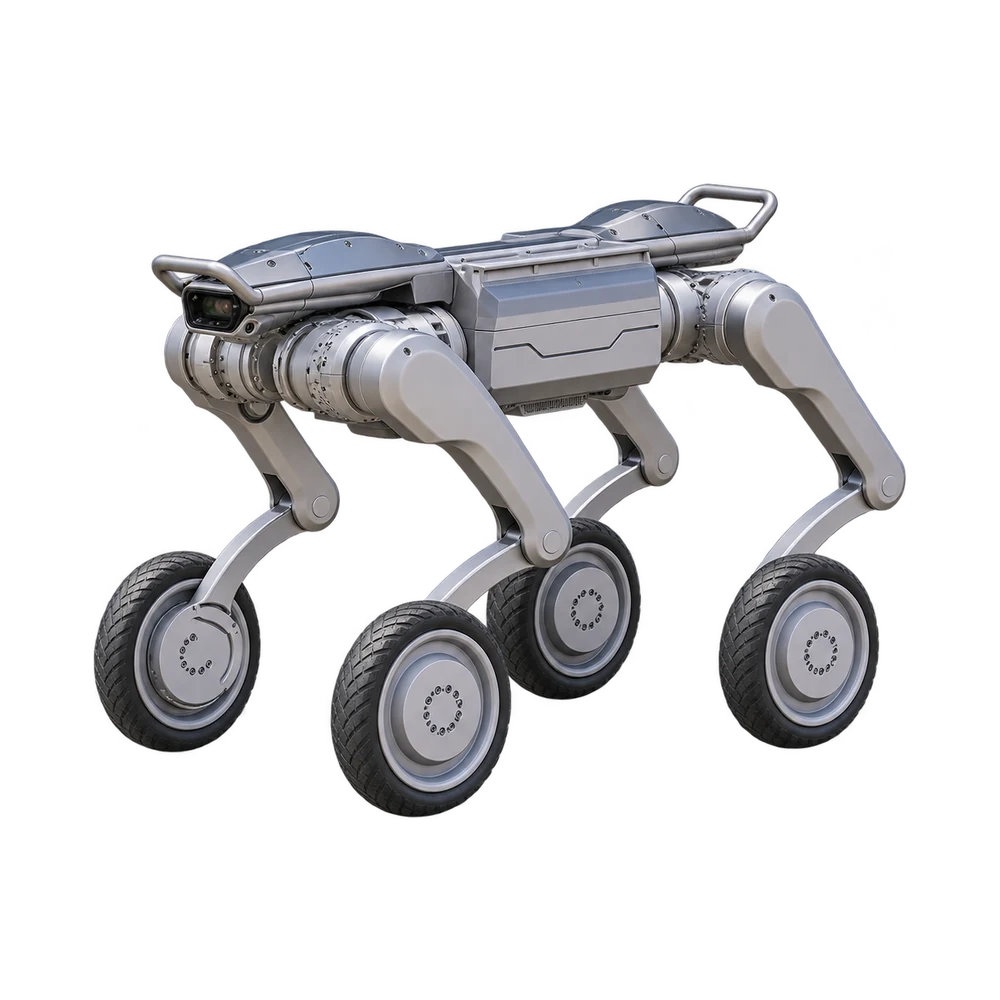
Der B2-W ist die Radversion des industriellen B2-Vierbeiners für schwere Lasten und lange gemischte Strecken. Das vierbeinige Fahrwerk verbindet durchgehendes Fahren auf Betriebswegen mit dem Überwinden von Stufen und Kies. Zielgruppe sind Betreiber, die Geräte zwischen entfernten Einsatzorten bewegen. In einer speziellen Unitree-Testkonfiguration legte er bis zu 25 km mit 40 kg Zuladung zurück.
Jedes Bein endet in einem Rad mit 225 mm Durchmesser. Je nach Untergrund fährt der Roboter durchgehend oder setzt seine Füße neu auf.
In einer speziellen Testkonfiguration maß Unitree bis zu 25 km mit 40 kg Zuladung. Untergrund und Ausstattung beeinflussen die tatsächliche Reichweite.
Für zusammenhängende Treppen gibt der Hersteller Stufenhöhen von 20–25 cm an. Damit lassen sich vorhandene Treppen einschätzen.
Die Schutzart IP67 beschreibt, wie das Gehäuse Staub und Wasser abhält. Vergleiche sie mit den Bedingungen auf deiner Strecke.
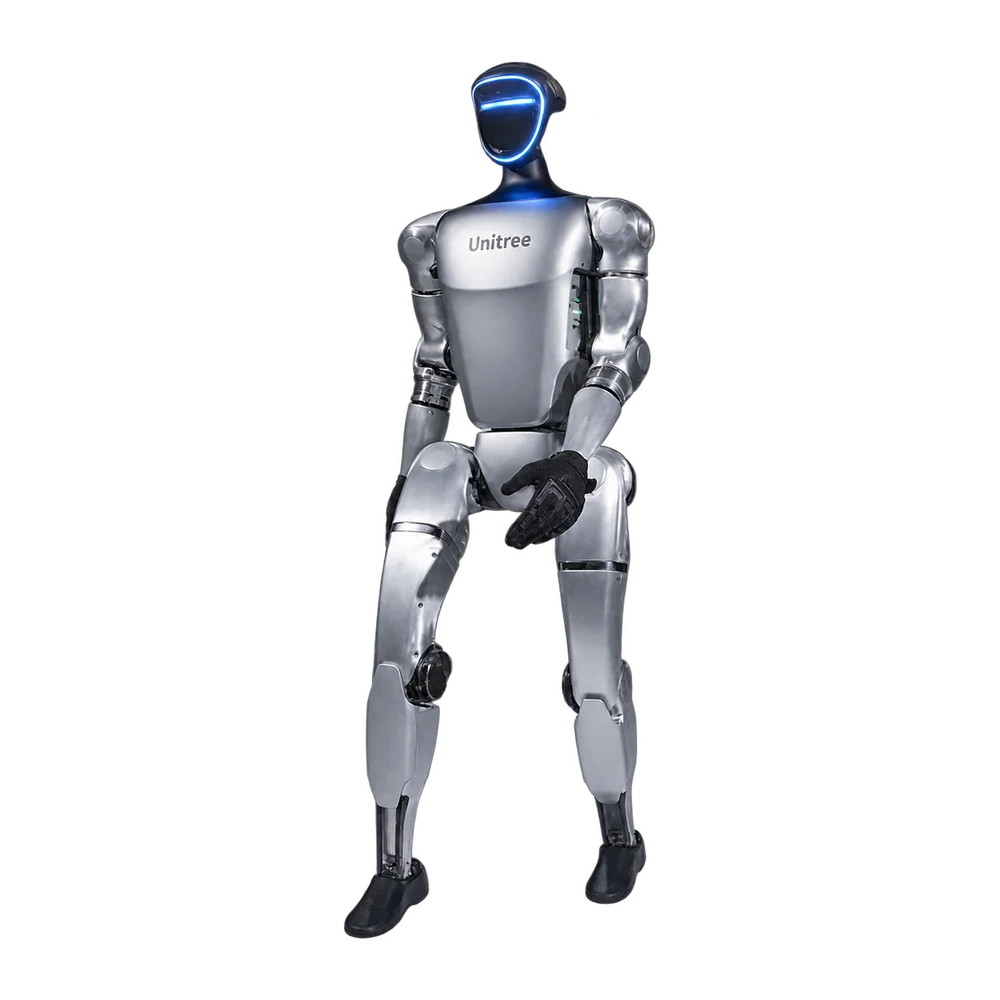
Der G1 ist Unitrees kompakter Humanoide für Vorführungen, Lehre und Forschung zu zweibeiniger Bewegung. Der 1,32 m große Körper lässt sich für den Transport zwischen Standorten und Laboren zusammenklappen und besitzt bewegliche Arme, Rumpf und Beine. Das Standardmodell eignet sich für Bewegungsvorführungen. EDU eröffnet eigene Anwendungen und bietet optionale Gelenkhände für Manipulationsprojekte.
Zusammengeklappt misst er 69 × 45 × 30 cm. So lässt sich der Platz für Transport und Lagerung zwischen Versuchen planen.
Jedes Bein hat sechs Freiheitsgrade. Beobachte, wie Hüfte, Knie und Knöchel zusammenspielen, wenn der Fuß vom Boden abhebt.
Die EDU-Version ermöglicht die Entwicklung eigener Bewegungen. Die Standardversion bietet 23 Freiheitsgrade für Vorführungen.
Die EDU-Version lässt sich mit einer kraftgeregelten Dreifingerhand ausstatten. Optionale Tastsensoren erfassen die Berührung.
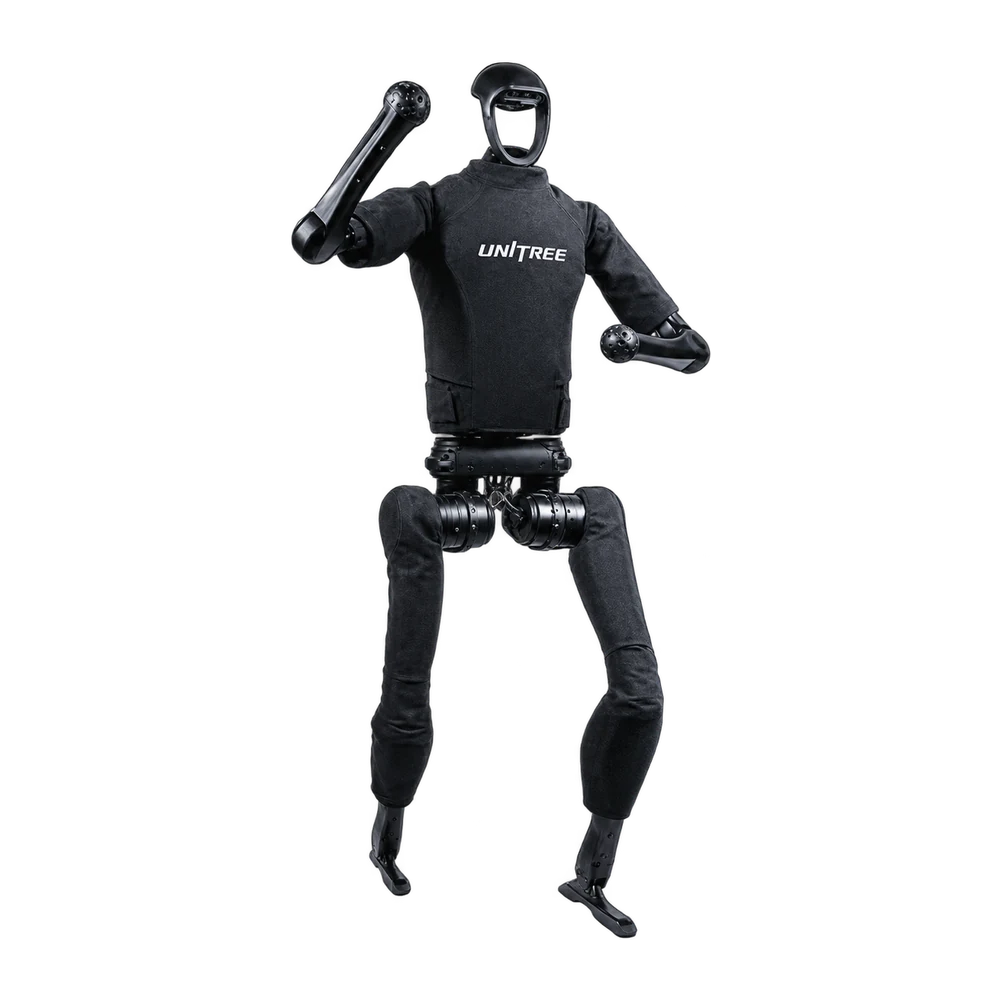
Der H2 ist Unitrees lebensgroßer Humanoide für Auftritte, Vorführungen und Entwicklung von Ganzkörperbewegungen. Rund 1,8 m Körpergröße und 31 Freiheitsgrade verbinden zweibeinige Fortbewegung, Armgestik sowie Rumpf- und Kopfausrichtung auf einer Plattform. Der menschliche Maßstab eignet sich für Projekte mit Bühnenpräsenz, auf Distanz erkennbaren Gesten und dem Vergleich mit menschlicher Bewegung.
Der Rumpf ist auf drei Achsen beweglich. Drehung und Neigung lassen sich zu einer Ganzkörpersequenz verbinden.
Jeder Arm hat sieben Freiheitsgrade. Beim Annähern an das Werkstück kannst du die Stellung des Ellenbogens variieren.
Der Kopf lässt sich auf zwei Achsen ausrichten. So kann er sich während einer Sequenz bewegen, ohne den ganzen Körper zu drehen.
Jedes Bein hat sechs Freiheitsgrade. Beobachte, wie Hüfte, Knie und Knöchel zusammenspielen, wenn der Fuß vom Boden abhebt.
Der R1 ist Unitrees leichter Humanoide für Ausbildung, Präsentationen und Entwicklung im kompakten Zweibeinerformat. Das R1-Modell verbindet 26 Freiheitsgrade und 1,23 m Körpergröße bei rund 29 kg mit Akku. Zur Familie gehören Air mit vereinfachter Mechanik und EDU für eigene Entwicklungen. Damit lassen sich Beweglichkeit und Programmierbarkeit passend zum Projekt wählen.
Der R1 hat 26 Freiheitsgrade, der Air 20. Die EDU-Version ermöglicht außerdem die Entwicklung eigener Bewegungen.
Der Kopf lässt sich auf zwei Achsen ausrichten. So kann er sich während einer Sequenz bewegen, ohne den ganzen Körper zu drehen.
Die Taille des R1 ist auf zwei Achsen beweglich. Bei einer Vorführung lassen sich Neigung und Drehung mit den Armen koordinieren.
Jedes Bein hat sechs Freiheitsgrade. Beobachte, wie Hüfte, Knie und Knöchel zusammenspielen, wenn der Fuß vom Boden abhebt.
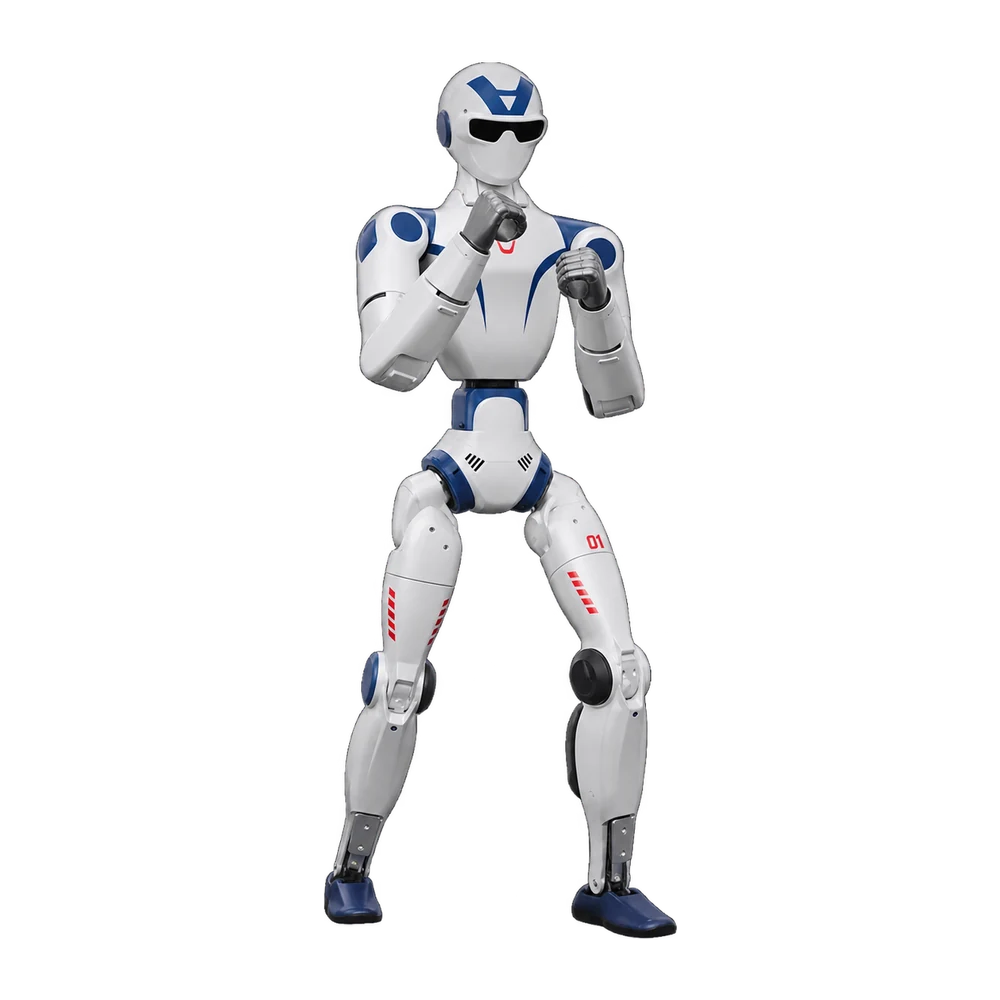
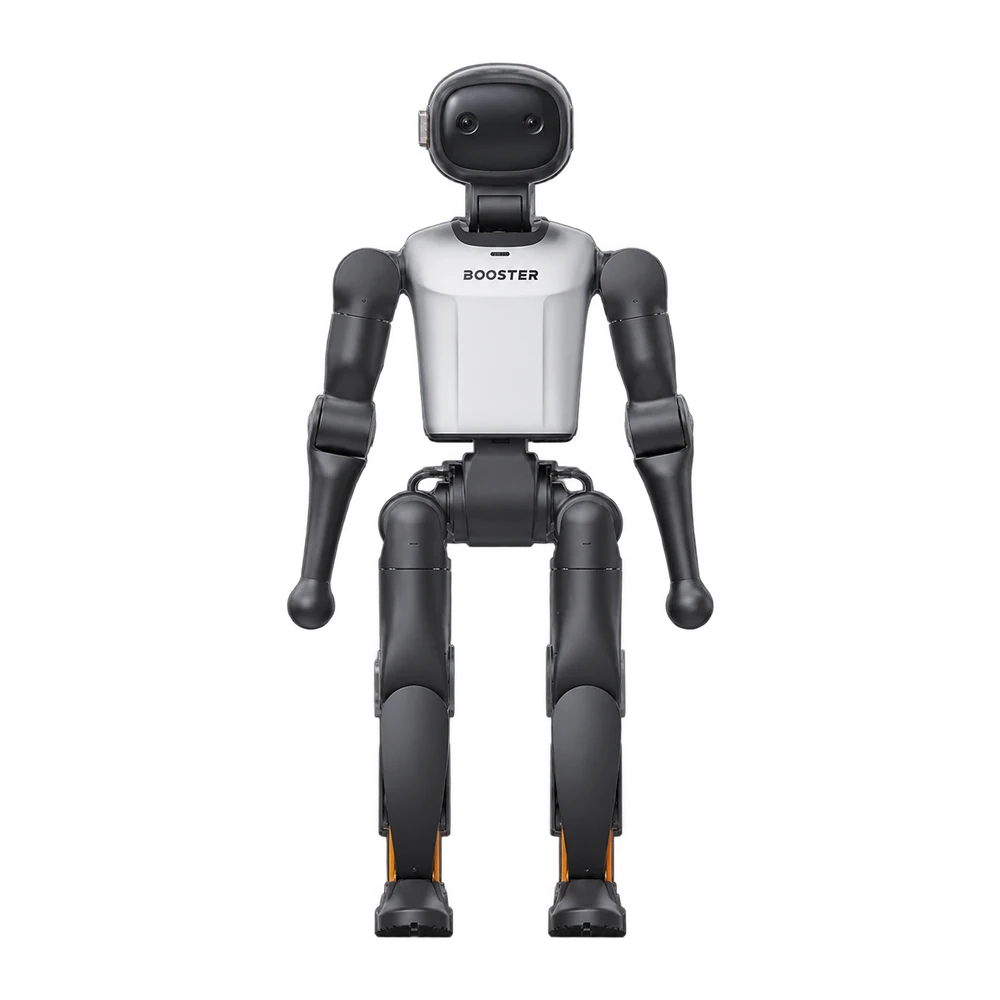
Der K1 ist Boosters Humanoide für Bildung, Roboterfußball und interaktive Vorführungen. Integrierte Softwaremodi verbinden Ballverfolgung, Dialog, Tanz und geführtes Einlernen von Gesten. Schulen, Vereine und Veranstalter erhalten damit sofort verfügbare Aktivitäten. Entwicklungsteams können zusätzlich eigene Verhaltensweisen für die Plattform erstellen.
Der Fußballmodus verfolgt den Ball und läuft ihm nach. Eigene Bedienelemente wechseln von der Verfolgung zum Schuss.
Im Lernmodus kannst du eine Bewegung von Hand führen. Der Roboter erkennt sie und führt sie der Klasse erneut vor.
Im Gesprächsmodus kannst du die Rolle während des Dialogs wechseln. So lässt sich Sprachinteraktion im Unterricht erproben.
Zum mitgelieferten Repertoire gehören Begrüßungen, Händeschütteln und kurze Tänze. Bei einer Vorführung kannst du sie per Controller auslösen.
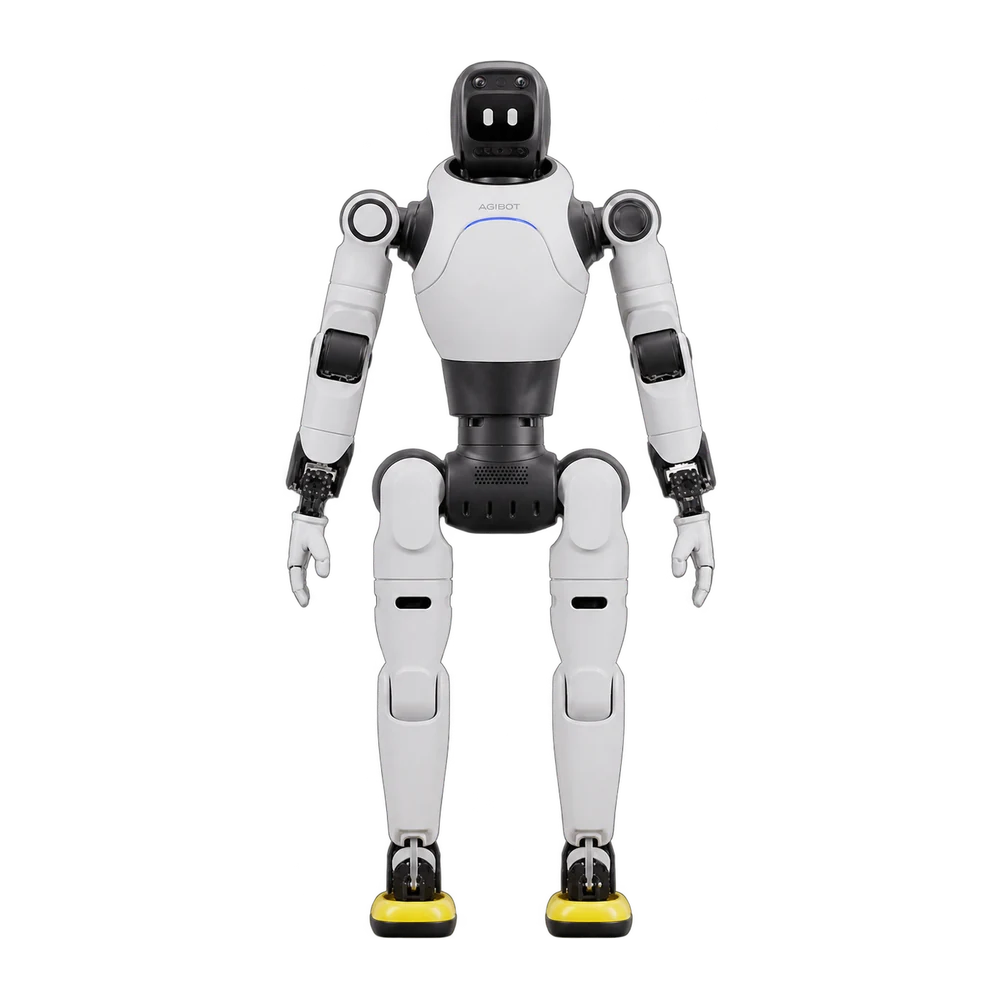
Der X2 ist AGIBOTs Humanoide für Publikumsinteraktion, Live-Vorführungen und Unterhaltung. Gehen und Choreografie verbindet er mit Sprache, Kopfgesten und Reaktionen auf Berührung. Moderatoren und Veranstalter erhalten einen physischen Gesprächspartner, der sich auch durch Bewegung ausdrückt. Rund 1,31 m Größe passen zu Ausstellungsflächen. Ultra ergänzt Tiefenerfassung und Lidar für anspruchsvollere Wahrnehmungsaufgaben.
Er geht und führt Tanzfolgen aus, wobei er Kopfbewegungen mit Sprache abstimmt. So kannst du Gesten und Dialog in einer Vorführung abwechseln.
Ein Sensor am Kopf erkennt Berührungen. Der Roboter kann dem Besucher durch Nicken oder Kopfschütteln antworten.
Mikrofone und Lautsprecher übernehmen den Dialog. Mit dem mitgelieferten Funkmikrofon kannst du auch aus etwas Entfernung sprechen.
Die Ultra-Version enthält eine RGB-D-Kamera und einen Mehrlinien-Lidar für Tiefenmessung und 3D-Kartierung.
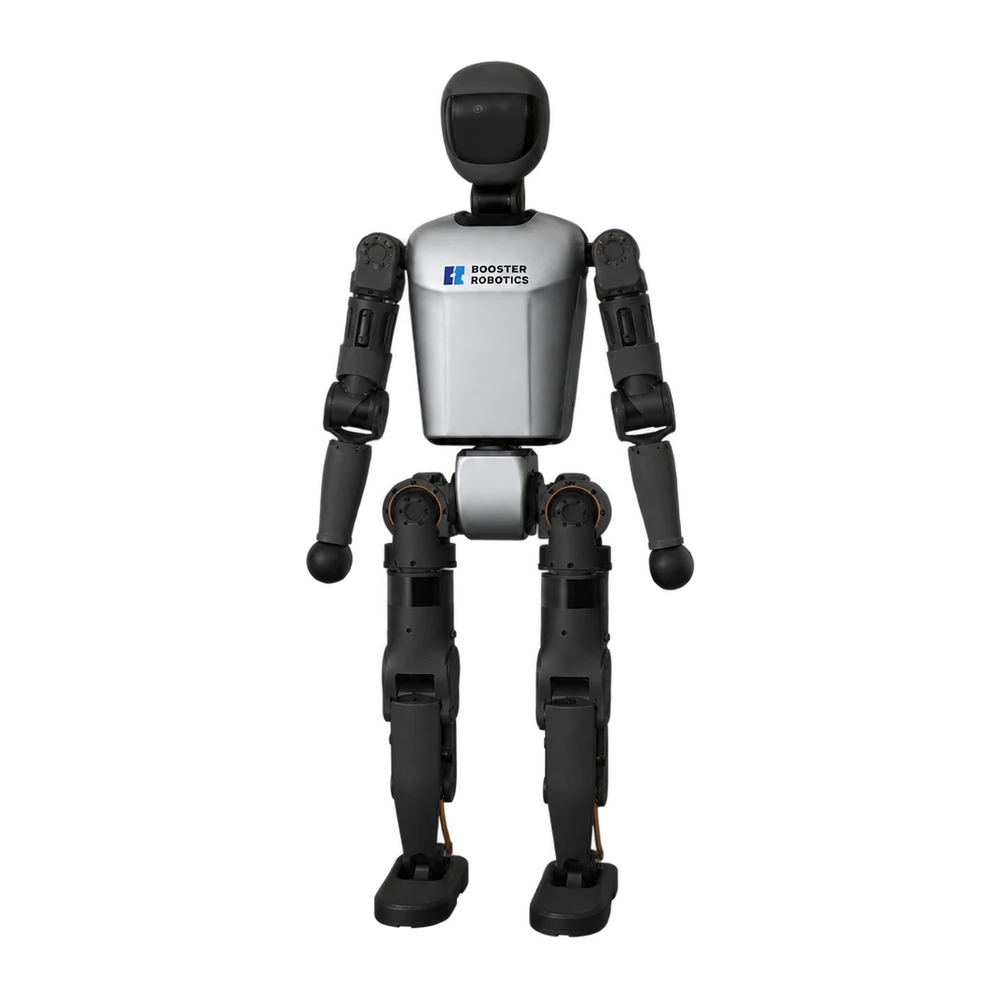
Der T1 ist eine zweibeinige Entwicklungsplattform für Hochschulen, Forschung und Robotersport. Die Standardausführung bietet 23 Freiheitsgrade für multidirektionales Gehen, Drehen und koordinierte Ganzkörperbewegungen. Tiefenkamera und Audio im Kopf unterstützen Projekte, die Wahrnehmung, Orientierung und Aktion verbinden. Die verfügbaren Softwarefunktionen hängen von der Armausführung ab.
Die Tiefenkamera sitzt im beweglichen Kopf. So lässt sich der Blickwinkel ändern, ohne die Füße zu versetzen.
Jedes Bein hat sechs Freiheitsgrade. Beobachte, wie Hüfte, Knie und Knöchel zusammenspielen, wenn der Fuß vom Boden abhebt.
Vier Freiheitsgrade je Arm verbinden Schulter- und Ellenbogenbewegungen. Du kannst eine Geste einzeln betrachten und dann mit dem Schritt koordinieren.
Die Taille dreht sich um die Hochachse. Drehe den Rumpf während eines Schritts, um das Zusammenspiel mit den Beinen zu untersuchen.
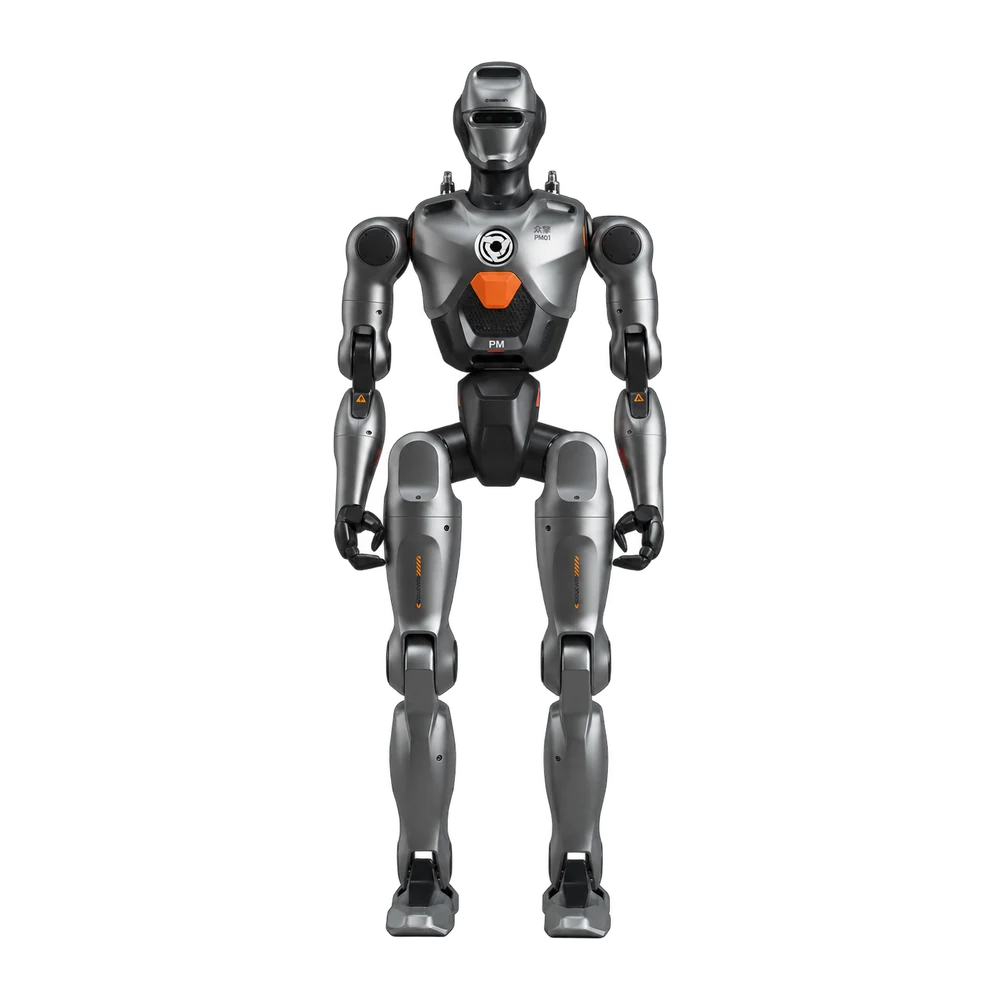
Der PM01 ist EngineAIs offener Humanoide für Forschung, Lehre und Entwicklung verkörperter KI. Zwei Weitwinkel-Stereokameras in Kopf und Taille bieten ergänzende Perspektiven in Bewegung. Rumpfdrehung und 24 Freiheitsgrade unterstützen Fortbewegung und ausdrucksstarke Bewegungsfolgen. Die Plattform richtet sich an Labore, die Wahrnehmung und Körpersteuerung am selben Roboter entwickeln.
Zwei Weitwinkel-Stereokameras beobachten aus Kopf- und Hüfthöhe. Vergleiche, was sich näher am Boden ändert.
Die Taille hat einen gesamten Drehbereich von 320°. Der Oberkörper kann weit schwenken, während die Beine in Gehrichtung ausgerichtet bleiben.
Mit 24 Freiheitsgraden am Körper lassen sich Gliedmaßenbewegungen für Koordinationsversuche und Choreografien kombinieren.
Jedes Bein hat sechs Freiheitsgrade. Beobachte, wie Hüfte, Knie und Knöchel zusammenspielen, wenn der Fuß vom Boden abhebt.
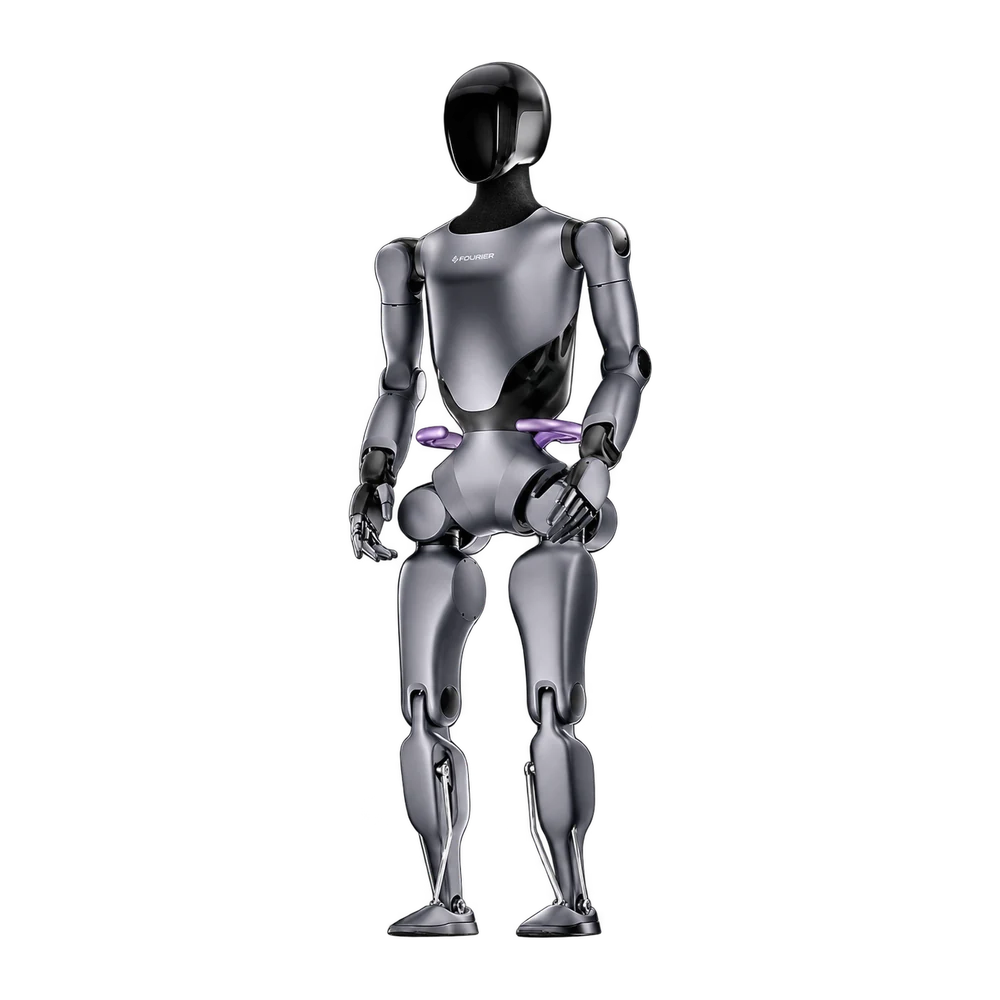
Der GR-2 ist Fouriers lebensgroßer Humanoide für Forschung zu Fortbewegung, Geschicklichkeit und physischer Interaktion mit Objekten. Auf 1,75 m Körpergröße vereint er 53 Freiheitsgrade mit beweglichen Händen und Tastsensoren. Greifen lässt sich als Gesamtbewegung von der Körperposition bis zum Fingerkontakt untersuchen. Er richtet sich an Hochschulen und Labore für Manipulation und Humanoidensteuerung.
Jede Hand hat zwölf Freiheitsgrade. Variiere die Fingerstellung, um Griffe an unterschiedlich geformten Objekten zu untersuchen.
Sechs Tastsensorfelder pro Hand erfassen Berührungen. So lässt sich der Griff auf unterschiedlichen Oberflächen beobachten.
Fourier nennt 3 kg Traglast pro Arm. An diesem Wert kannst du die Werkstücke für Greifversuche ausrichten.
Der Akku lässt sich für einen schnellen Wechsel herausnehmen. Für den nächsten Versuch kannst du einen geladenen Ersatz bereithalten.
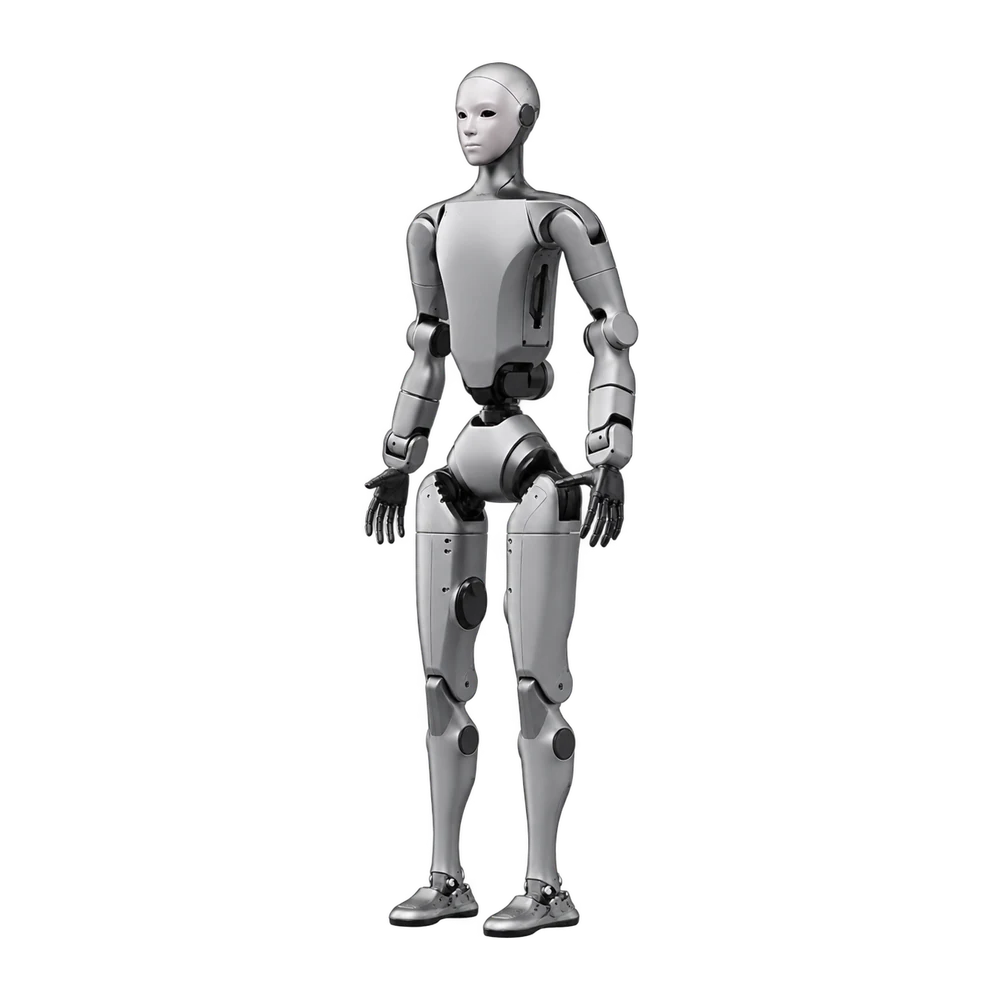
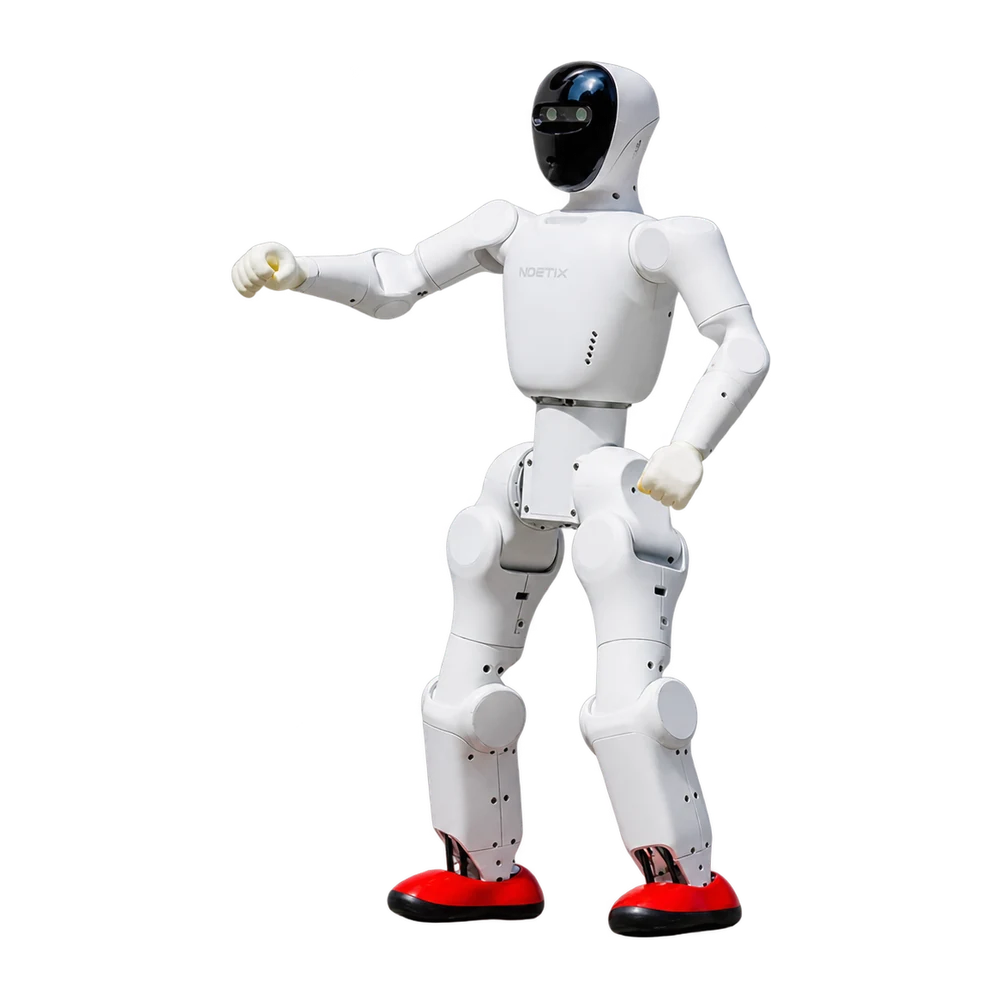
BUMI ist der kompakte Humanoide von Noetix für Robotikunterricht und Bewegungsvorführungen. Bei 98 cm Höhe und rund 17 kg vereint er 21 Freiheitsgrade, Kamera, Mikrofone und Lautsprecher. App-Steuerung erleichtert erste Interaktions- und Bewegungsprojekte. Die Bildungsversion ergänzt den Zugriff auf die untere Steuerungsebene für Labore, die Gelenkbewegungen selbst entwickeln.
Jedes Bein hat sechs Freiheitsgrade. Beobachte, wie Hüfte, Knie und Knöchel zusammenspielen, wenn der Fuß vom Boden abhebt.
Vier Freiheitsgrade je Arm verbinden Schulter- und Ellenbogenbewegungen. Du kannst eine Geste einzeln betrachten und dann mit dem Schritt koordinieren.
Die Taille dreht sich um die Hochachse. Drehe den Rumpf während eines Schritts, um das Zusammenspiel mit den Beinen zu untersuchen.
Die Bildungsversion bietet Zugriff auf die untere Steuerungsebene für die direkte Arbeit an Gelenkbewegungen.
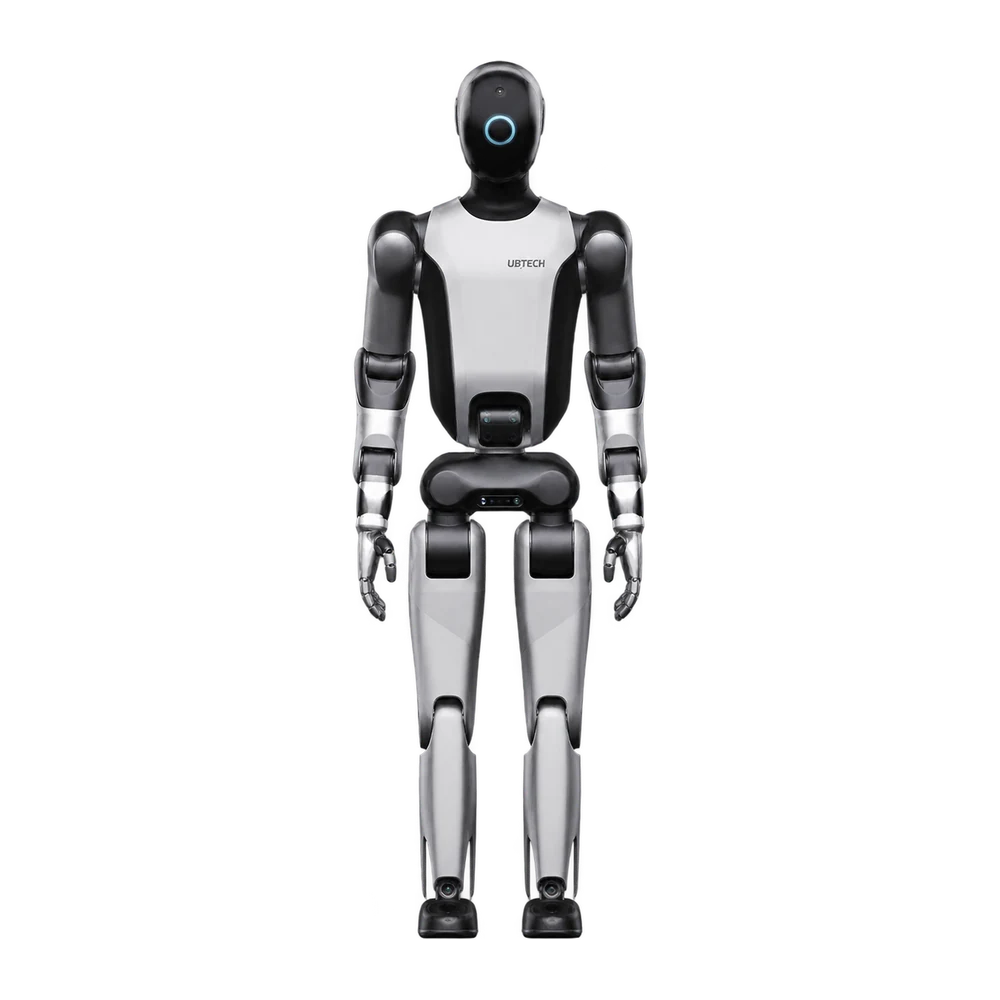
Walker S2 ist UBTECHs Industriehumanoide für Material- und Bauteilhandhabung in der Fertigung. Koordinierte Beine, Rumpf und Arme nehmen Lasten vom Boden auf und heben sie auf Arbeitshöhe. Doppelakkusystem und autonomer Tausch an einer speziellen Station unterstützen den Mehrschichtbetrieb. Die Plattform richtet sich an Integratoren und Hersteller humanoider Anwendungen an der Linie.
Zum Aufnehmen von Teilen geht er in die Hocke und neigt den Rumpf. UBTECH nennt einen Arbeitsbereich vom Boden bis 1,8 m Höhe.
Für das koordinierte Heben nennt UBTECH 15 kg. Vergleiche den Wert mit dem Gewicht der Behälter in deiner Fertigung.
An der Wechselstation tauscht er den Akku mit beiden Armen. Der zweite Akku hält die Stromversorgung beim Wechsel aufrecht.
Zwei Farbkameras im Kopf betrachten das Objekt aus verschiedenen Winkeln. Daraus entsteht in Echtzeit eine Tiefenkarte.
Der H1 ist Unitrees lebensgroße humanoide Plattform für dynamische Fortbewegungsforschung. Der rund 1,8 m große und etwa 47 kg schwere Körper verbindet drehmomentstarke Antriebe mit zweibeinigem Gehen und Laufen. 3D-Lidar und Tiefenkamera erfassen die Umgebung während der Bewegung. Zielgruppe sind Hochschulen und Entwicklungszentren für Gleichgewicht, Wahrnehmung und Gangregelung im menschlichen Maßstab.
Jedes Bein hat fünf Freiheitsgrade, davon drei in der Hüfte. Beobachte das Zusammenspiel von Hüfte, Knie und Knöchel beim Laufen.
3D-Lidar und Tiefenkamera erfassen den Raum um den Körper. Vergleiche die beobachtete Szene mit dem Gang des Roboters.
Mit eingesetztem Akku wiegt der Roboter rund 47 kg. Berücksichtige dieses Gewicht beim Transport zum Einsatzort.
Der Akku hat eine Kapazität von 864 Wh. Die tatsächliche Laufzeit hängt von Zuladung und Bewegungsablauf ab.
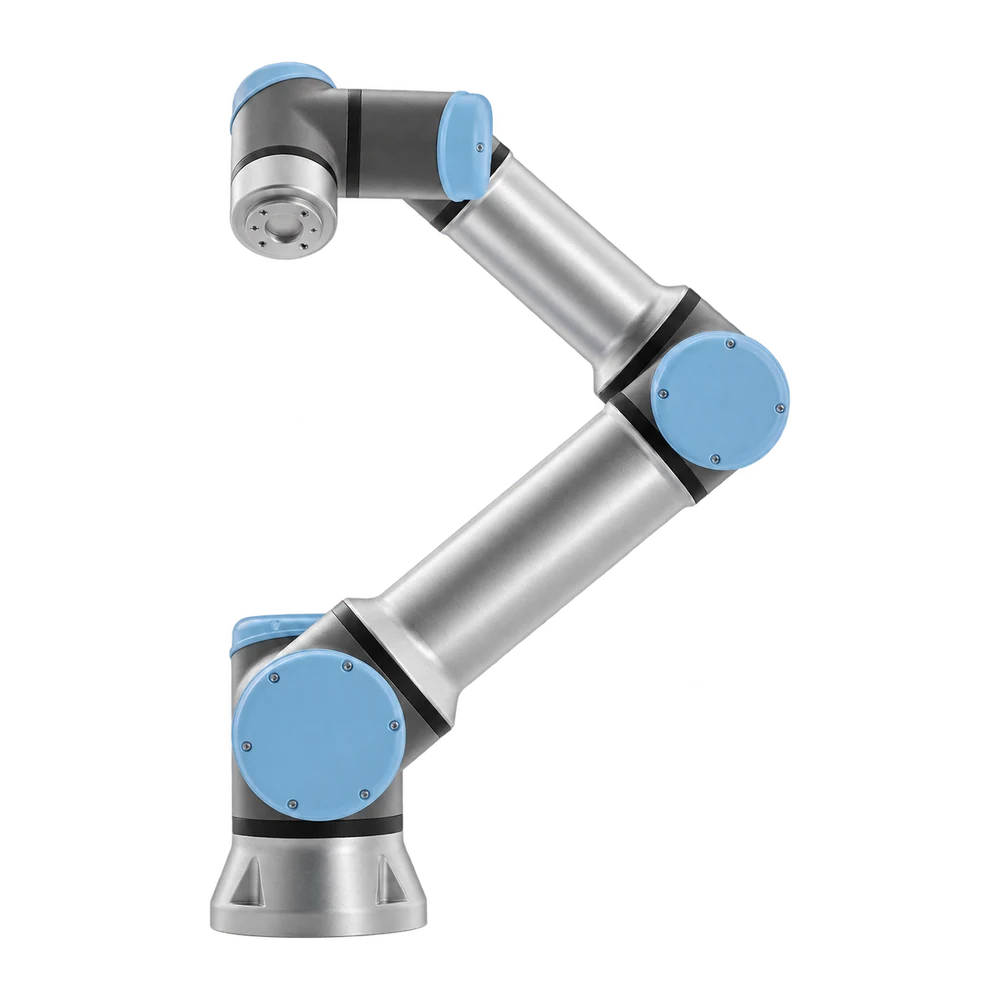
Der kompakte Cobot von Universal Robots für schwere Lasten an der Maschine. Der UR16e verbindet hohe Traglast mit kleinem Arbeitsraum für den Einsatz an Drehmaschinen, Pressen und Produktionsvorrichtungen. Er eignet sich für massive Werkstücke zwischen Ablage und Maschine ebenso wie für Anwendungen mit schweren Werkzeugen. Seine Stärke liegt in Zellen mit kurzen Wegen und wenig Platz für einen langen Arm.
Die Traglast beträgt 16 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 900 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,05 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Der Sockel hat einen Durchmesser von 190 mm. Plane diese Fläche für die Befestigung ein und prüfe anschließend den Freiraum für die Armbewegung.
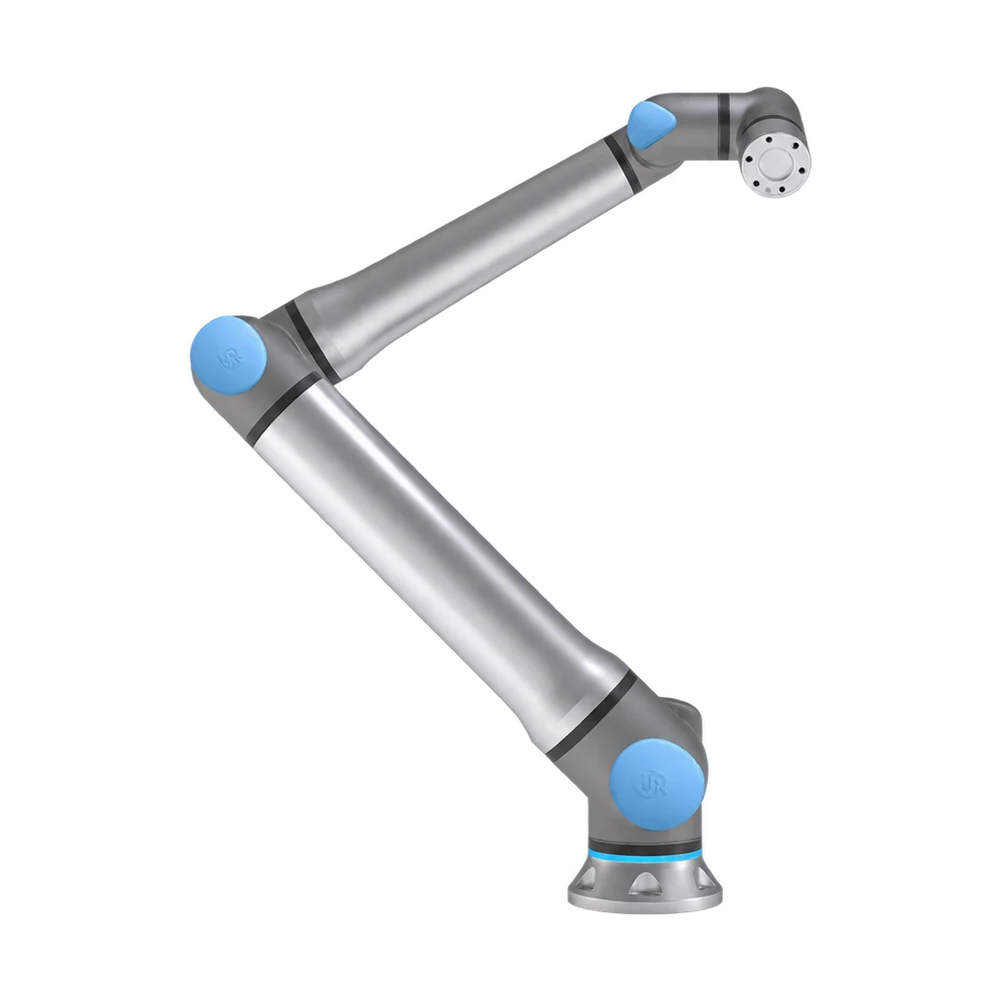
Der Cobot mit großer Reichweite von Universal Robots für Linienende und Palettierung. Der UR20 deckt von einem Sockel aus eine große Fläche ab und verbindet den Bandauslauf mit entfernten Palettenreihen. Seine Traglast umfasst Kartons oder Behälter zusammen mit dem Greifwerkzeug. Er eignet sich auch für den Transport sperriger Bauteile zwischen entfernten Stationen, wenn die Armreichweite das Layout bestimmt.
Die Reichweite von 1750 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die Nenntraglast beträgt 20 kg für Werkzeug und Werkstück zusammen. Unter den im Handbuch genannten Bedingungen sind bis zu 25 kg möglich.
Der Sockel hat einen Durchmesser von 245 mm. Plane diese Fläche für die Befestigung ein und prüfe anschließend den Freiraum für die Armbewegung.
Die angegebene Wiederholgenauigkeit beträgt ±0,1 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
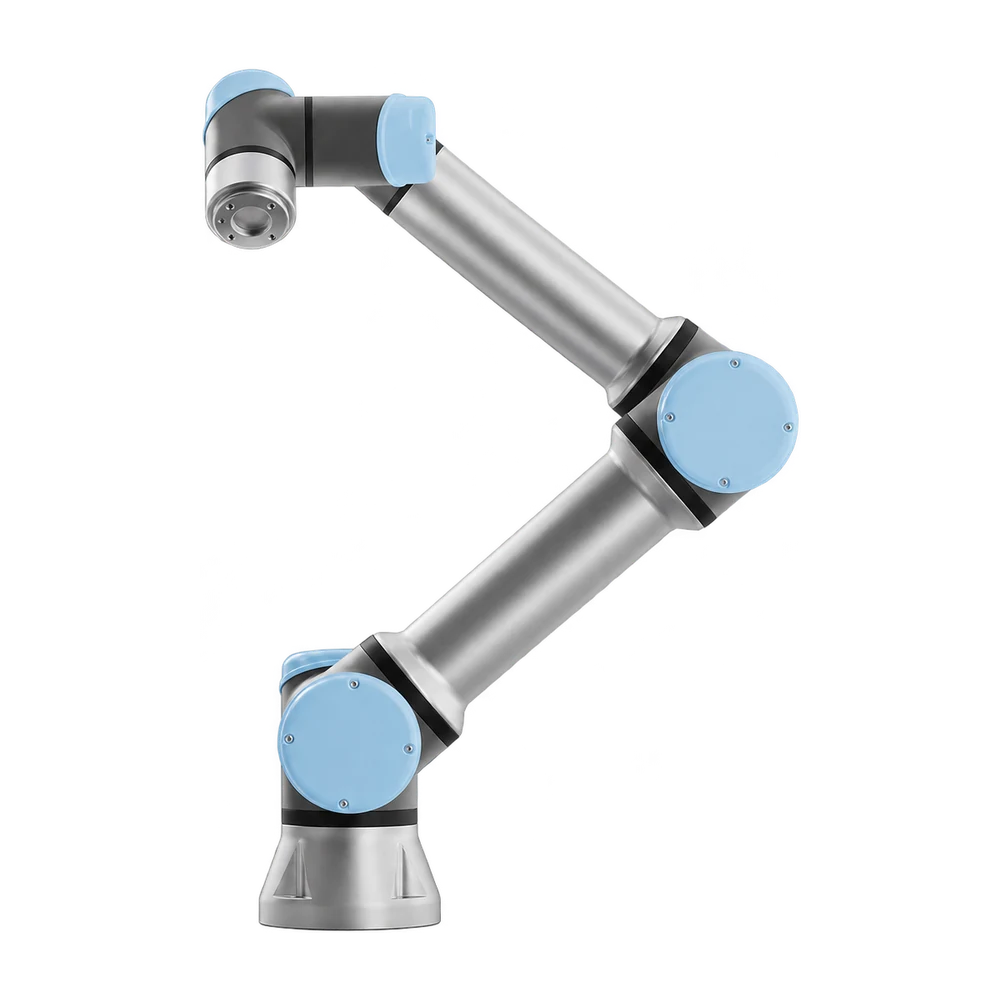
Der mittelgroße e-Series-Cobot für Werkbankautomation und die Beschickung kleiner Maschinen. Der UR7e liegt zwischen dem kompakten UR3e und den Modellen mit höherer Traglast. Er setzt Teile zwischen Vorrichtungen um, richtet sie für die Montage aus oder führt ein Werkzeug während der Bearbeitung. Das Format passt zu Fertigungsinseln, deren Werkbank für Nachschub, Prüfungen und Umrüstung zugänglich bleiben soll.
Die Traglast beträgt 7,5 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Sechs Achsen richten das Werkzeug zwischen Aufnahme und Ablage aus. Du kannst eine Annäherung von oben oder von der Seite erproben.
Der Sockel hat einen Durchmesser von 151 mm. Plane diese Fläche für die Befestigung ein und prüfe anschließend den Freiraum für die Armbewegung.
Mit PolyScope legst du die Bewegungen am Bediengerät fest. Du kannst einen Greifpunkt anpassen und den Ablauf an der Station erneut testen.
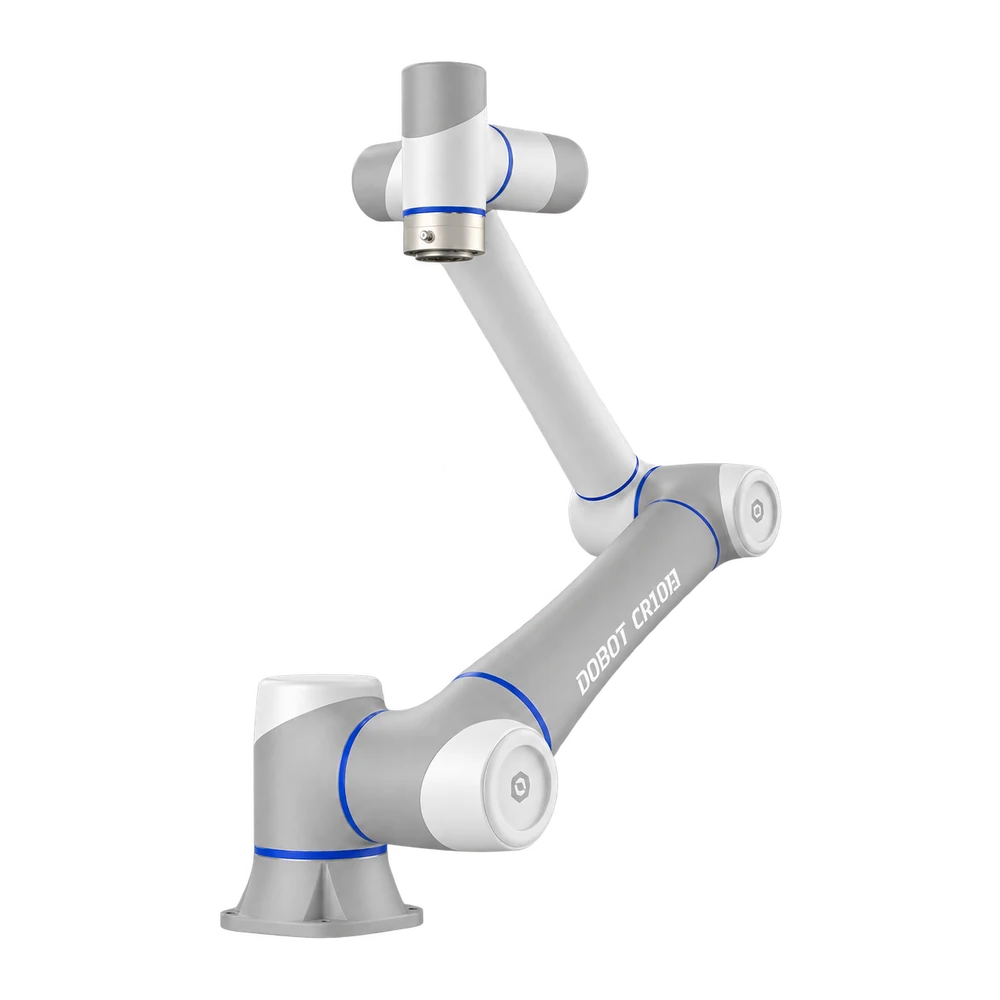
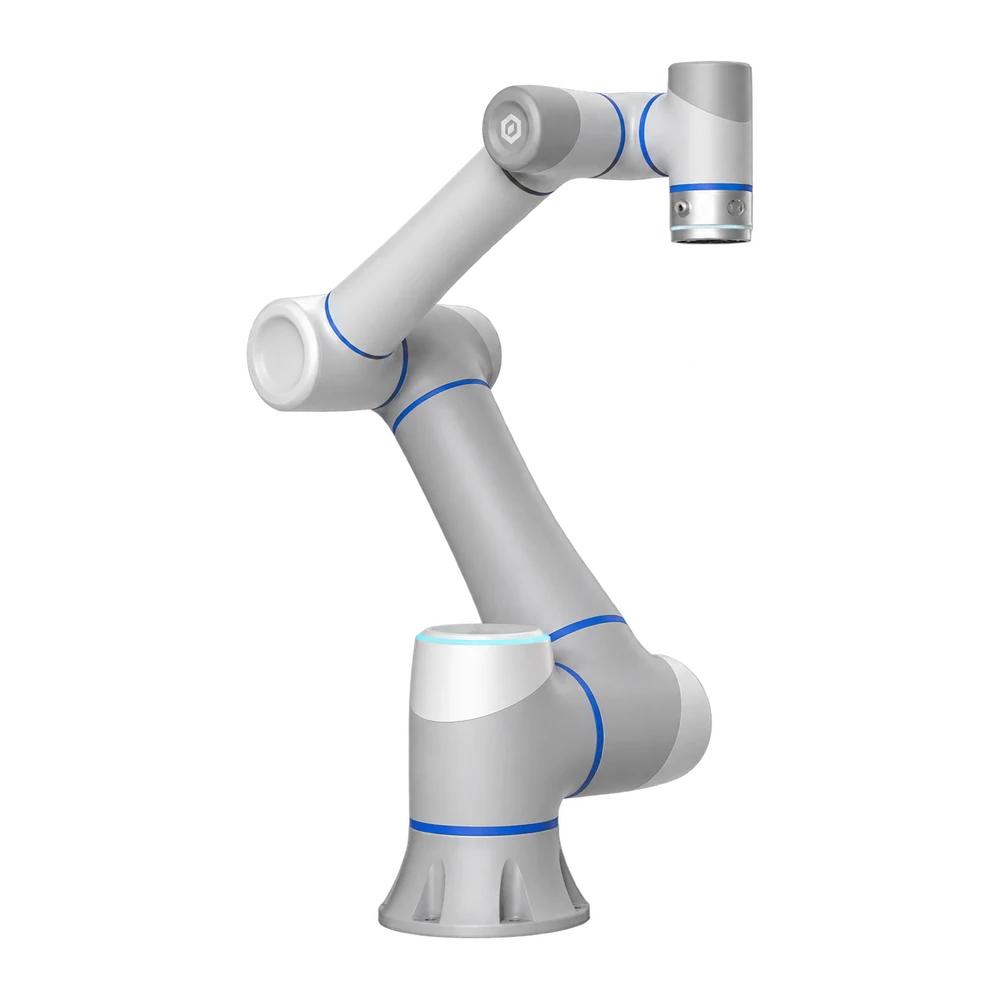
Der Cobot mit großer Reichweite der DOBOT-CRA-Serie für mittelschwere Bauteile. Er verbindet Förderbänder, Werkbänke und Montagevorrichtungen auch dann, wenn Aufnahme und Ablage auf gegenüberliegenden Seiten der Station liegen. Seine Gelenke richten das Bauteil beim Umsetzen passend zum nächsten Arbeitsschritt aus. Typische Anwendungen sind Materialfluss, Linienbeschickung und Montage. Optionale Bildverarbeitung unterstützt die Aufnahme unterschiedlich ausgerichteter Teile.
Die Traglast beträgt 10 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 1300 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,03 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Mit der optionalen VX500-Kamera kannst du Teile mit wechselnder Lage oder Neigung lokalisieren und den Greifer entsprechend ausrichten.
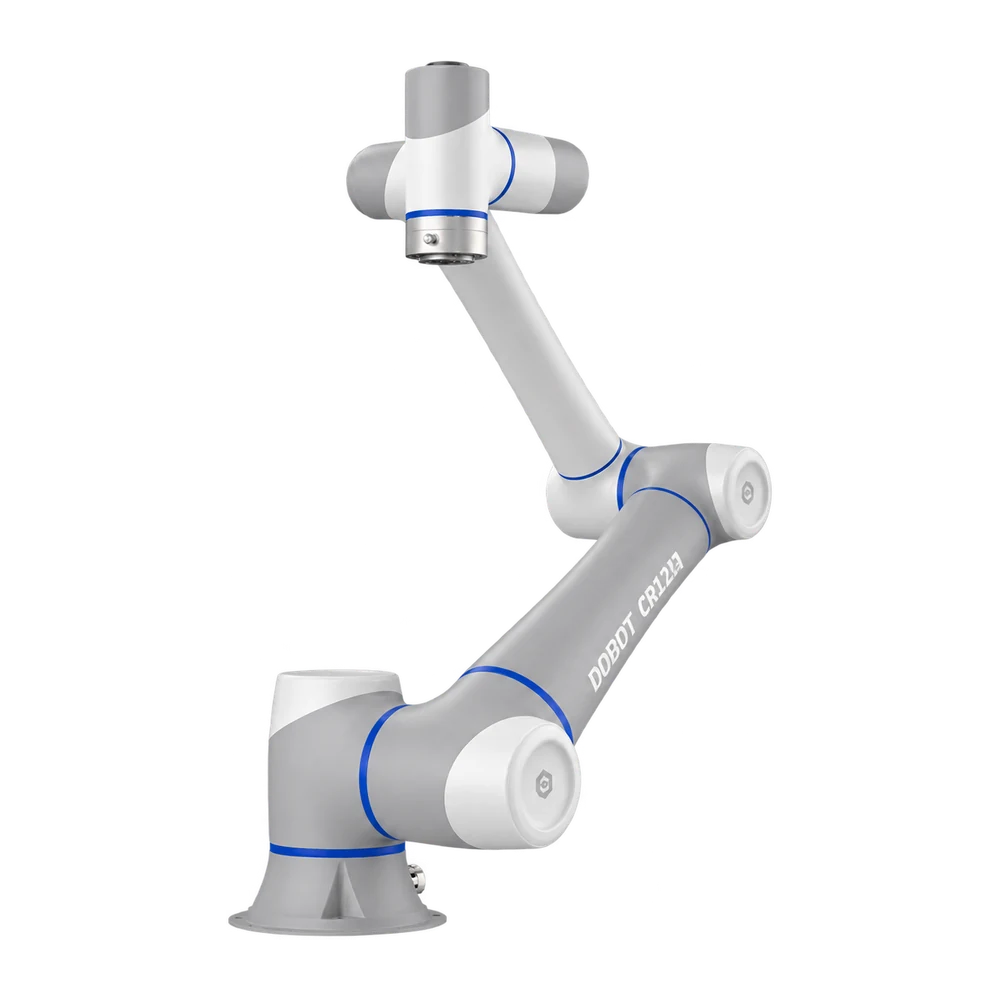
Der DOBOT-Cobot für Maschinenbeschickung und die Handhabung von Bauteilchargen. Im Mittelfeld der CRA-Reihe verbindet er Traglast und Reichweite, um Maschine, Rohteilablage und Fertigteilablage von einer Station aus zu bedienen. Handführung erleichtert das Einlernen neuer Be- und Entladeabläufe beim Formatwechsel. Eine Wahl für Werkstätten und Fertigungsbereiche mit wechselnden Aufträgen in derselben Zelle.
Die Traglast beträgt 12 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 1200 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,03 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Führe den Arm von Hand zu den Punkten, die du speichern möchtest. So legst du die Annäherung ans Werkstück direkt an der Maschine fest.
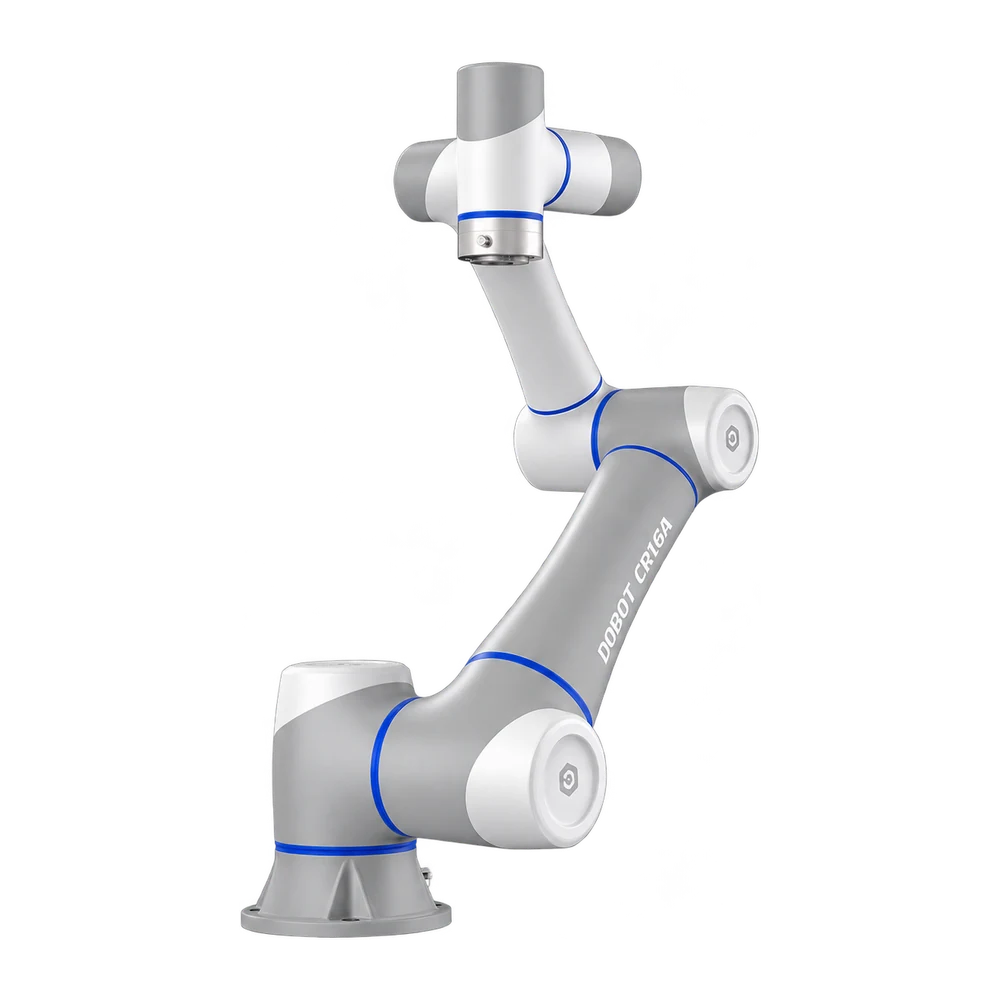
Das CRA-Modell für schwere Werkstücke und kurze Wege. Der CR16A bündelt seine Hubleistung in einem Arm für Zellen, in denen Ablage, Maschine und Entladestelle eng beieinanderliegen. Er kann Werkstücke beim Umsetzen drehen und eignet sich damit für Flansche, Metallgehäuse und Teile, die einem Spannfutter oder einer Vorrichtung zugeführt werden. Typische Einsatzfelder sind Metallbearbeitung und wiederkehrende Handhabung in der Werkstatt.
Die Traglast beträgt 16 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 1000 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,03 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Sechs Achsen richten das Werkzeug zwischen Aufnahme und Ablage aus. Du kannst eine Annäherung von oben oder von der Seite erproben.
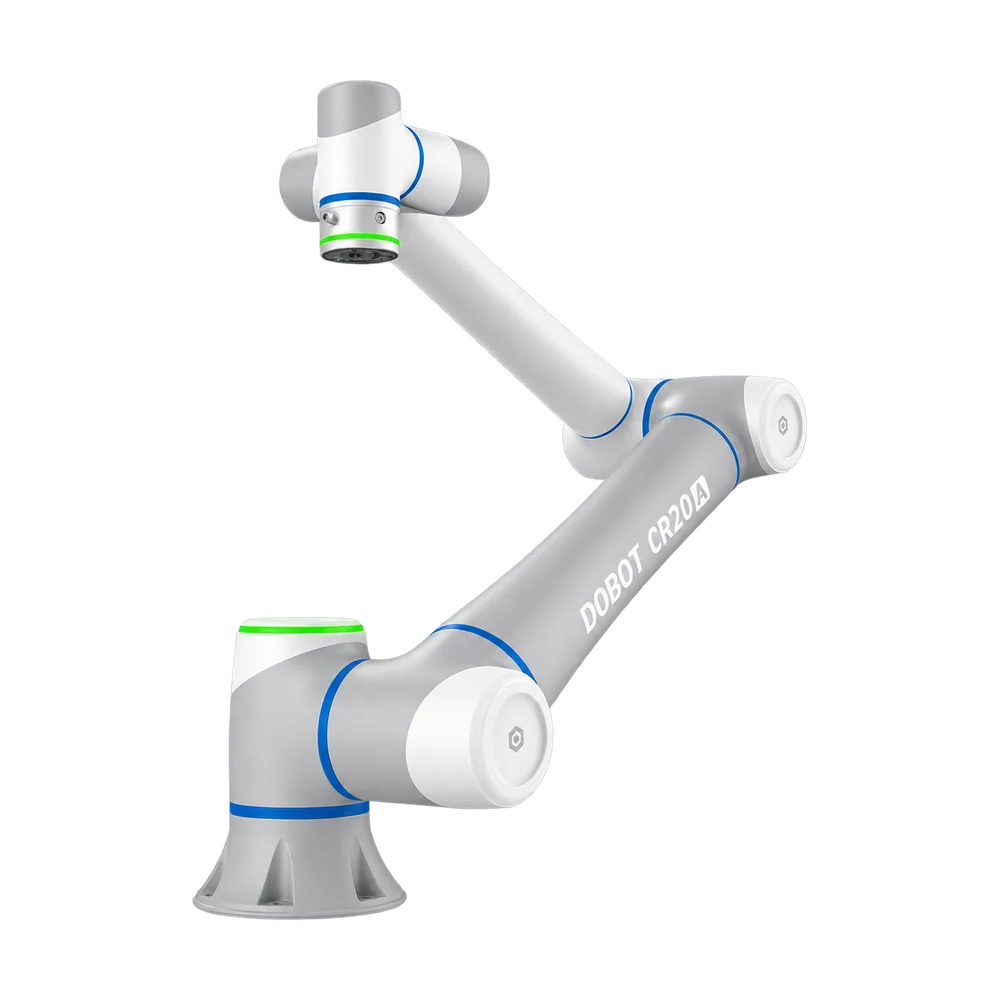
Der CRA-Cobot mit großer Reichweite für Palettierung und Handhabung am Linienende. Der CR20A bedient die Aufnahme am Bandende und erreicht zugleich die hinteren Palettenreihen. Traglast und Arbeitsradius eignen sich für Kartons, Behälter und sperrige Bauteile, auch wenn diese vor dem Absetzen gedreht werden müssen. Er richtet sich an Verpackung und Intralogistik mit wechselnden Formaten und Stapelmustern.
Die Traglast beträgt 20 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 1700 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,05 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Mit der optionalen VX500-Kamera kannst du Teile mit wechselnder Lage oder Neigung lokalisieren und den Greifer entsprechend ausrichten.
Der Schwerlast-Cobot der DOBOT-CRA-Reihe für anspruchsvolle Handhabungsaufgaben. Der CR30A eignet sich für Metallgehäuse, volle Behälter und Werkstücke mit großen Greifern. Gegenüber dem CR20A bietet er höhere Traglast bei kompakterem Arbeitsradius. Typische Standorte liegen an Maschinen oder Paletten, wo Gesamtgewicht von Greifer und Teil sowie die Ausrichtung der Last die Armauswahl bestimmen.
Die Traglast beträgt 30 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 1305 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,05 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Führe den Arm von Hand zu den Punkten, die du speichern möchtest. So legst du die Annäherung ans Werkstück direkt an der Maschine fest.
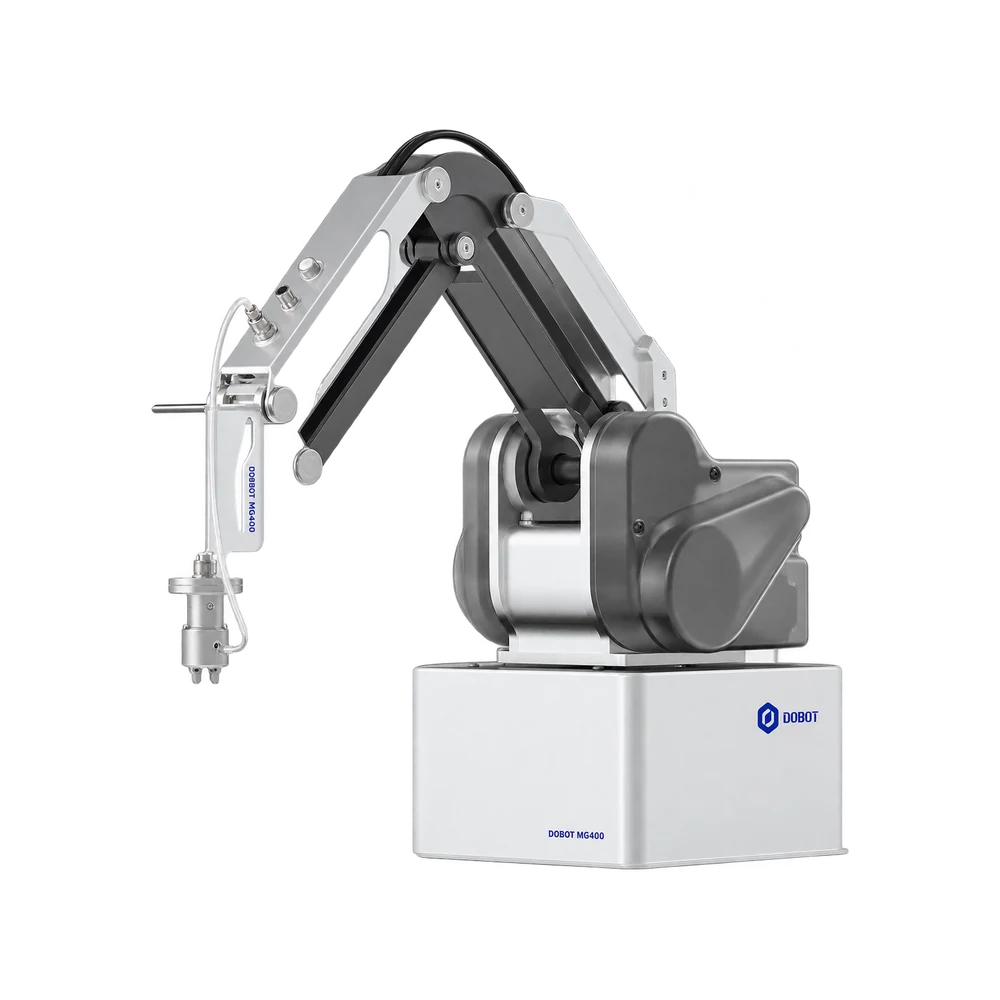
Der industrielle Tischroboter von DOBOT für Kleinserien und leichte Automatisierung. Die vierachsige Bauweise eignet sich für vororientierte Bauteile, das Bestücken von Prüfaufnahmen und die Entnahme aus Tabletts. Der Sockel ist kleiner als ein A4-Blatt und passt auf vorhandene Werkbänke. Handgeführtes Einlernen unterstützt Fertigungen mit häufigen Format- oder Chargenwechseln.
Die Reichweite von 440 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,05 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Führe den Arm zu den Greif- und Ablagepunkten. Er kann sie speichern und den Ablauf für eine Kleinserie wiederholen.
Die Nenntraglast beträgt 500 g, das Maximum 750 g. Das montierte Werkzeug zählt zum Gesamtgewicht.
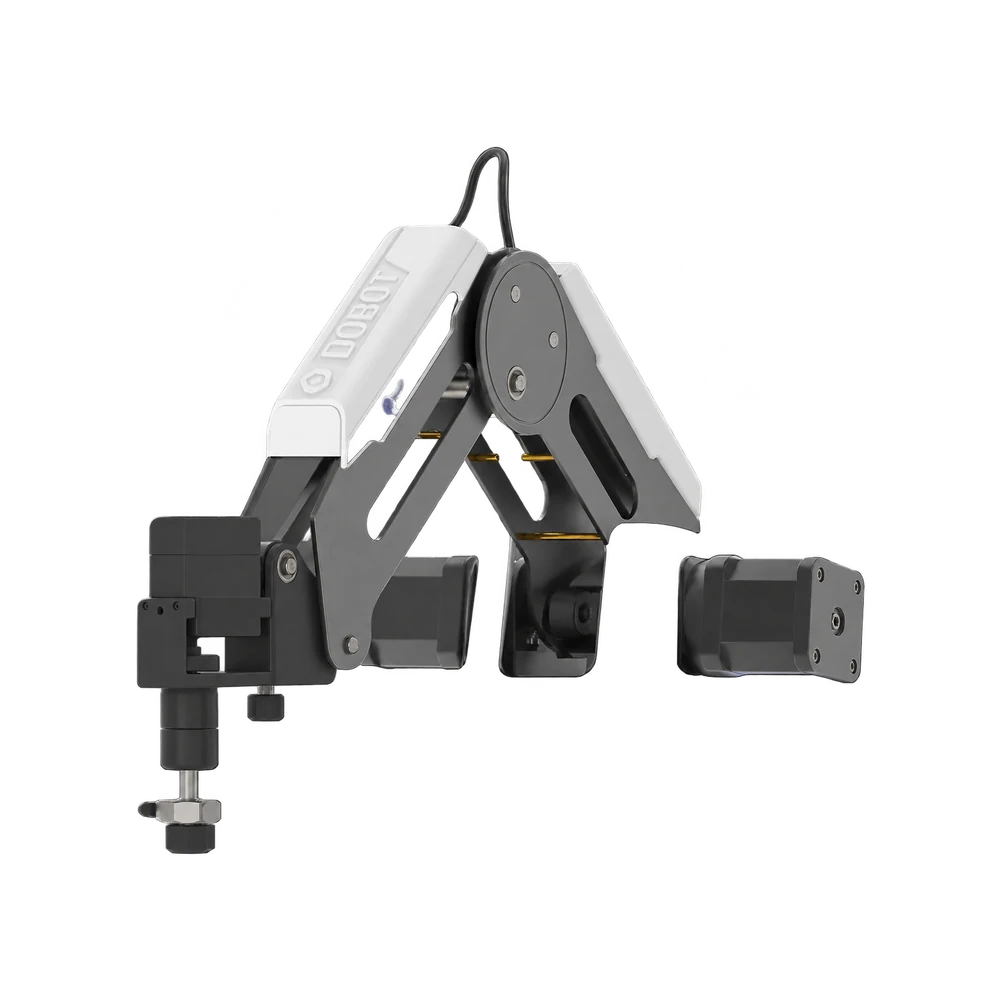
Der Tischroboter von DOBOT für Schulen, Labore und technische Ausbildung. Mit wechselbaren Werkzeugen verbindet der Magician je nach Set Zeichnen, Greifen kleiner Objekte und 3D-Druck auf einer Plattform. Die Bewegungen sind am Tisch direkt sichtbar und machen den Zusammenhang zwischen Befehl und physischem Ergebnis anschaulich. Blockprogrammierung und Python unterstützen Einführungskurse ebenso wie Laborprojekte.
Die angegebene Wiederholgenauigkeit beträgt ±0,2 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Erstelle eine Übung in DobotLab mit Blockly und wechsle zu Python, wenn du die Logik anpassen möchtest.
Mit dem Stifthalter zeichnest du die Bahn auf Papier. Für Greifübungen montierst du je nach gewähltem Set Greifer oder Saugnapf.
Der Sockel misst 158 × 158 mm. So lässt sich auf der Werkbank ein eigener Bereich für Übungen einrichten.
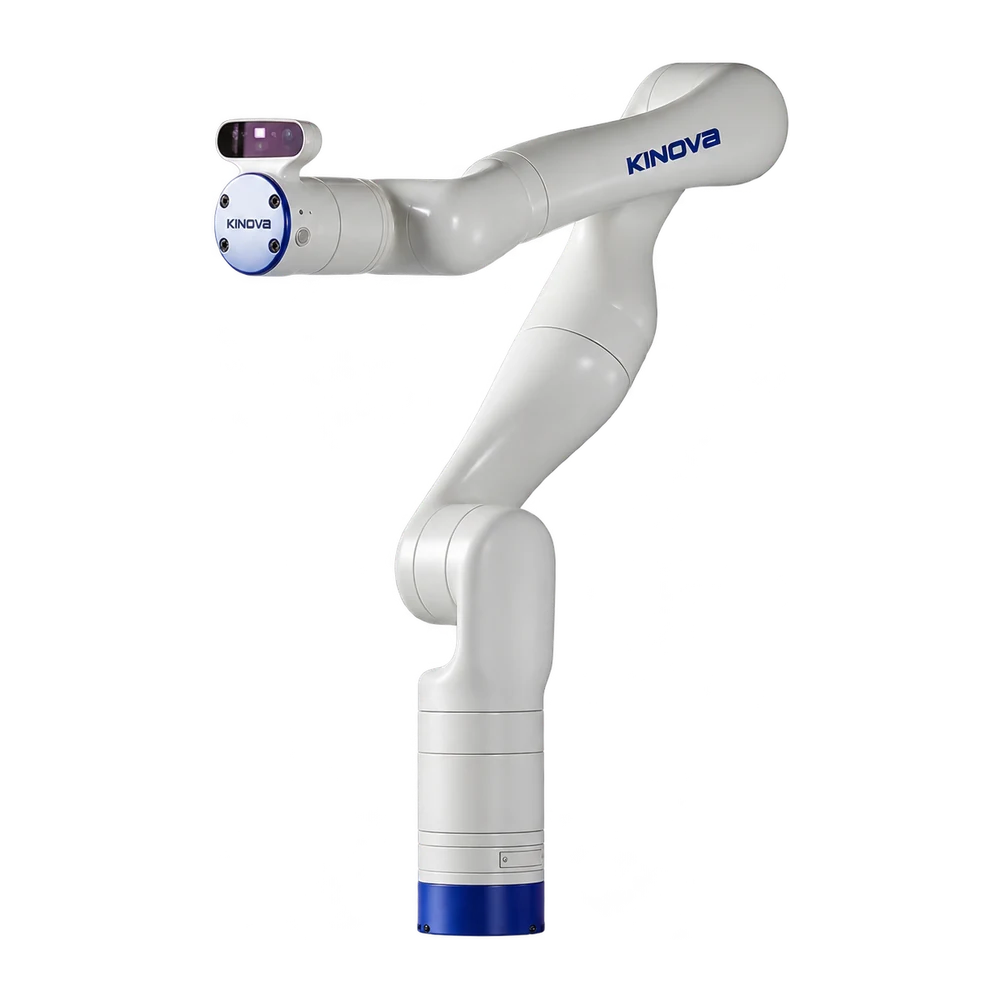
Der leichte Kinova-Arm für Manipulationsforschung, mobile Robotik und Bewegungsregelung. Gen3 liefert Gelenkpositions- und Drehmomentdaten sowie eine offene Schnittstelle zum Entwickeln und Vergleichen von Greifstrategien. Verschiedene Armkonfigurationen und das optionale Vision-Modul passen die Plattform an das Projekt an. Sie richtet sich an Labore und Forschungsteams, die mit ROS, Simulation und Roboterlernen arbeiten.
Die Sechsachsversion erreicht 891 mm. Die Version mit sieben Achsen erreicht 902 mm und bietet ein zusätzliches Gelenk für alternative Bewegungsbahnen.
Beide Versionen tragen über die gesamte Reichweite dauerhaft 2 kg. Im mittleren Bereich sind es dauerhaft bis zu 4 kg.
Mit Kortex erprobst du die Regelung auf niedriger Ebene mit 1 kHz und liest die integrierten Drehmomentsensoren der Antriebe aus.
Für bildgeführte Greifversuche kannst du das integrierbare 2D- und 3D-Vision-Modul auswählen.
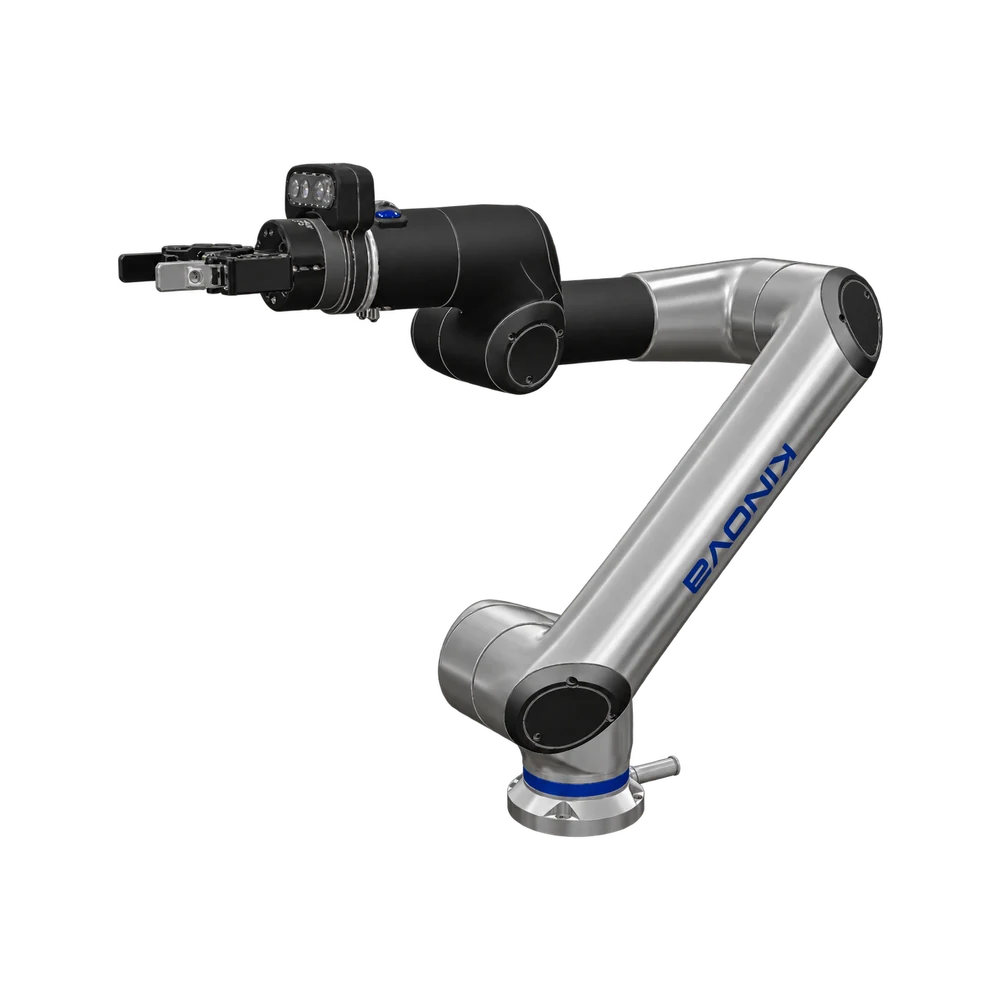
Der Industrie-Cobot von Kinova für Montage, Verpackung und Maschinenbeschickung. Link 6 verbindet Handführung und grafische Programmierung mit einem Kraft-Drehmoment-Sensor im Handgelenk für Prozesse mit Werkstückkontakt. Strom und Daten laufen durch den Arm zum Werkzeug und reduzieren die Außenverkabelung am Greifer. Eine Plattform für Linien mit Füge-, Handhabungs- und Nachbearbeitungsaufgaben.
Die Reichweite von 1000 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Der integrierte Sensor misst Kräfte und Drehmomente in sechs Achsen. Damit lässt sich der Kontakt beim Einsetzen oder Nachbearbeiten eines Teils verfolgen.
Strom und Daten werden durch den Arm bis zum Handgelenk geführt. Für das Werkzeug stehen bis zu 4 A bei 24 V bereit.
Lerne die Punkte durch Handführung ein und lege die Sequenz anschließend in der grafischen Oberfläche ohne Programmcode fest.
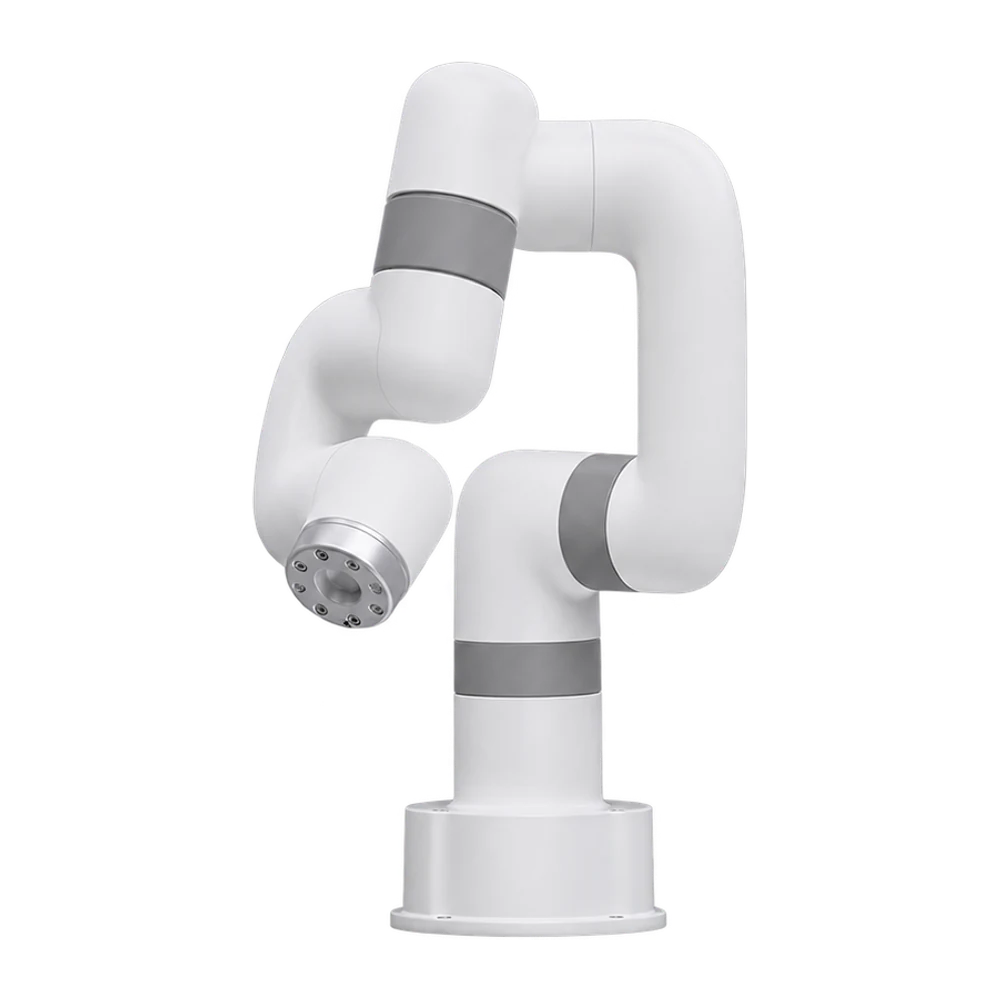
Der Tisch-Cobot von UFACTORY für Forschung, Lehre und Prototypen der leichten Automatisierung. Lite 6 bietet die Orientierungsfreiheit eines Gelenkarms im Format für kleine Werkzeuge und Laborproben. Der kompakte Sockel lässt auf der Werkbank Platz für Halter, Testobjekte und Messgeräte. Die Unterstützung für Python, C++ und ROS ermöglicht den Einsatz in Programmier- und Bewegungsplanungsprojekten.
Die Reichweite von 440 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,5 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Richte die Bewegung in UFACTORY Studio ein und binde den Versuch mit Python, C++ oder ROS ein.
Der Sockel misst 130 × 140 mm. Mit sechs Achsen lässt sich ein Werkzeug im Arbeitsraum für Tischversuche ausrichten.
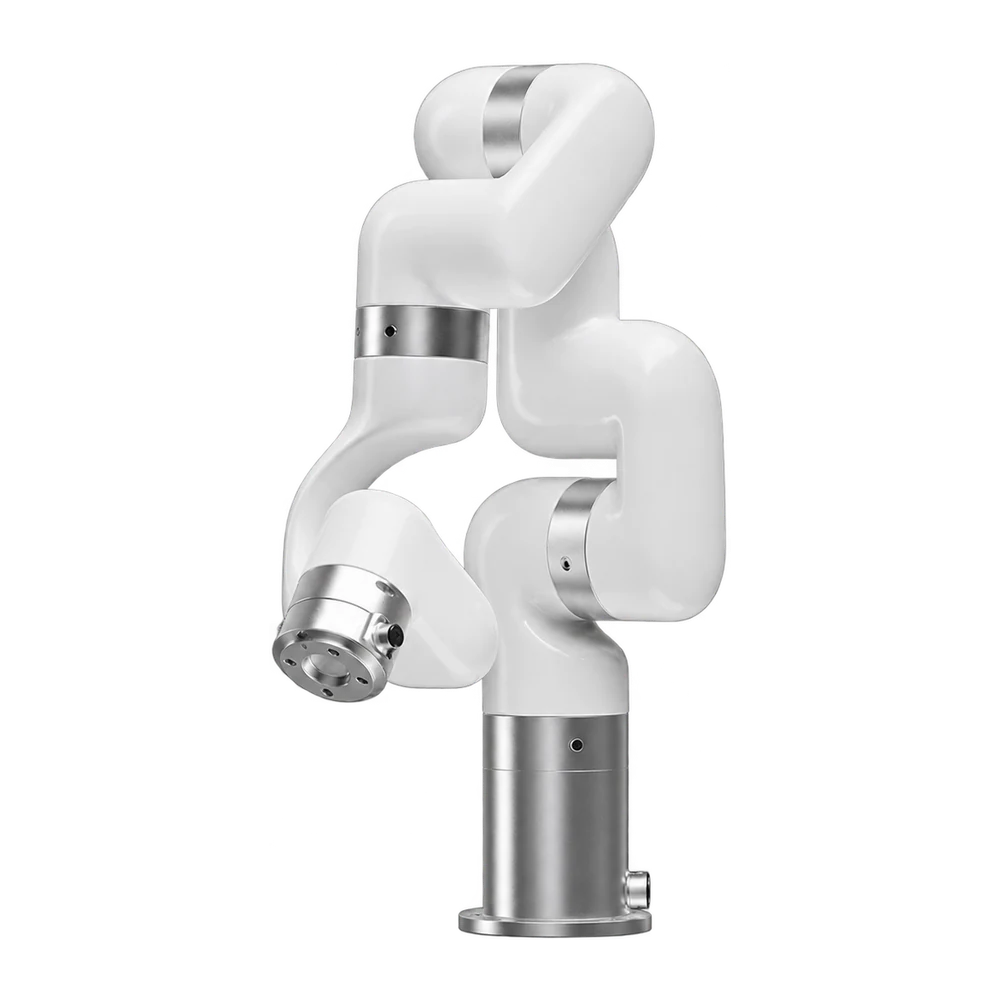
Der UFACTORY-Arm für Handhabungsprojekte vom Prototyp bis zur Kleinserie. xArm 6 verbindet einen leichten Aufbau mit der Fähigkeit, Bauteile und Werkzeuge in einem größeren Arbeitsraum als beim Lite 6 zu bewegen. Die freie Ausrichtung eignet sich zum Greifen, Positionieren und Montieren mit schrägem Werkstückzugang. Offene Softwarewerkzeuge verbinden die Arbeit am Prüfstand mit der Entwicklung in Python, C++ oder ROS.
Die Traglast beträgt 5 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 700 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Richte die Bewegung in UFACTORY Studio ein und binde den Versuch mit Python, C++ oder ROS ein.
Mit sechs Achsen richtest du den Greifer an der Werkstückoberfläche aus, auch wenn die Greifrichtung nicht senkrecht ist.
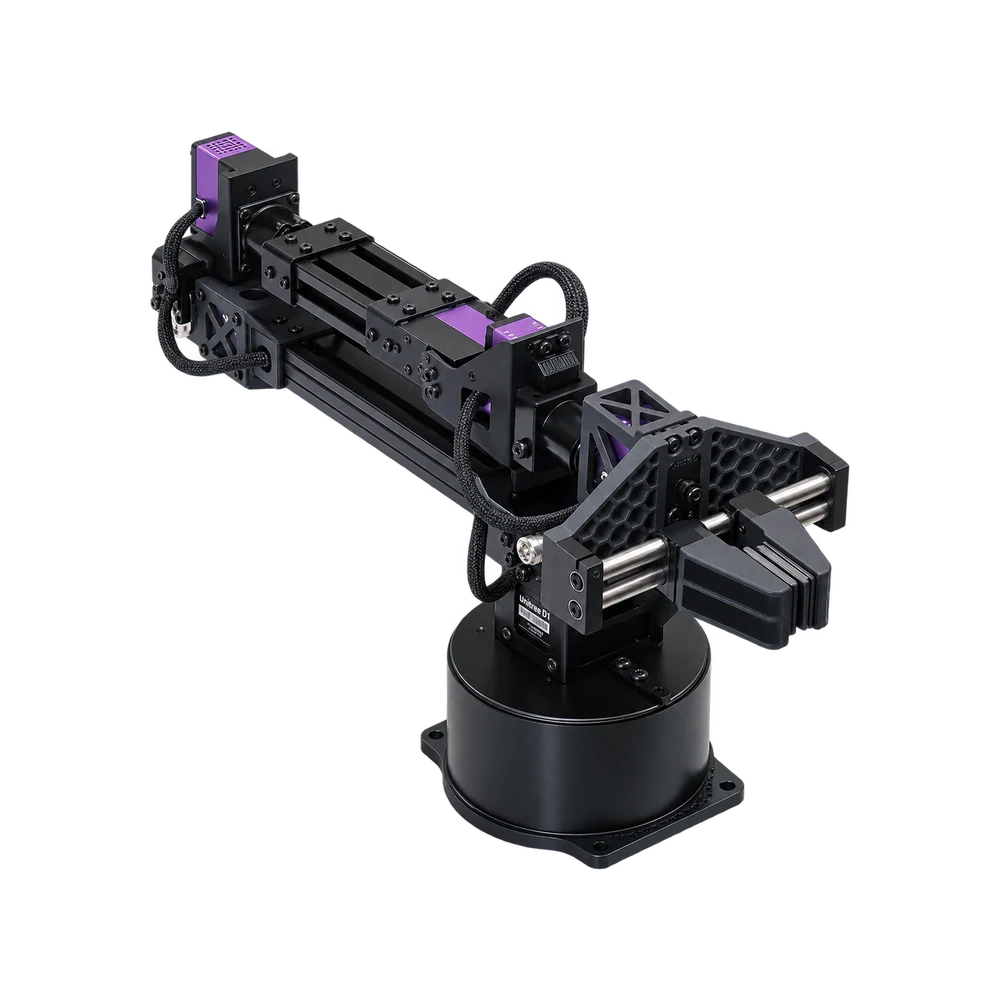
Der Unitree-Arm für Teleoperation und die Erfassung von Demonstrationen in der Manipulationsforschung. In D1-T-Systemen bildet der D1 geführte Greif- und Bewegungsabläufe mit Gelenken und Greifer nach. Positions-, Geschwindigkeits- und Kraftregelung eröffnen unterschiedliche Zugänge zur Bewegung. Die Mehrarm-Sets richten sich an Labore, die Daten für Roboterlernen erfassen und Greifen, Umsetzen und Ablegen untersuchen.
Der Greifer öffnet und schließt unabhängig von den sechs Armgelenken. Du kannst das Greifen zusammen mit der vorausgehenden Bewegung aufzeichnen.
Ohne Greifer beträgt die Reichweite 550 mm, mit Greifer 670 mm. Diese Maße helfen beim Platzieren der Proben auf dem Tisch.
Die Servomotoren unterstützen Positions-, Geschwindigkeits- und Kraftregelung. Du kannst auswählen, welche Größe du im Versuch vorgibst.
Das D1-T-System ist mit zwei oder vier Armen erhältlich. Die Auswahl richtet sich danach, wie viele Arme du steuern und aufzeichnen möchtest.
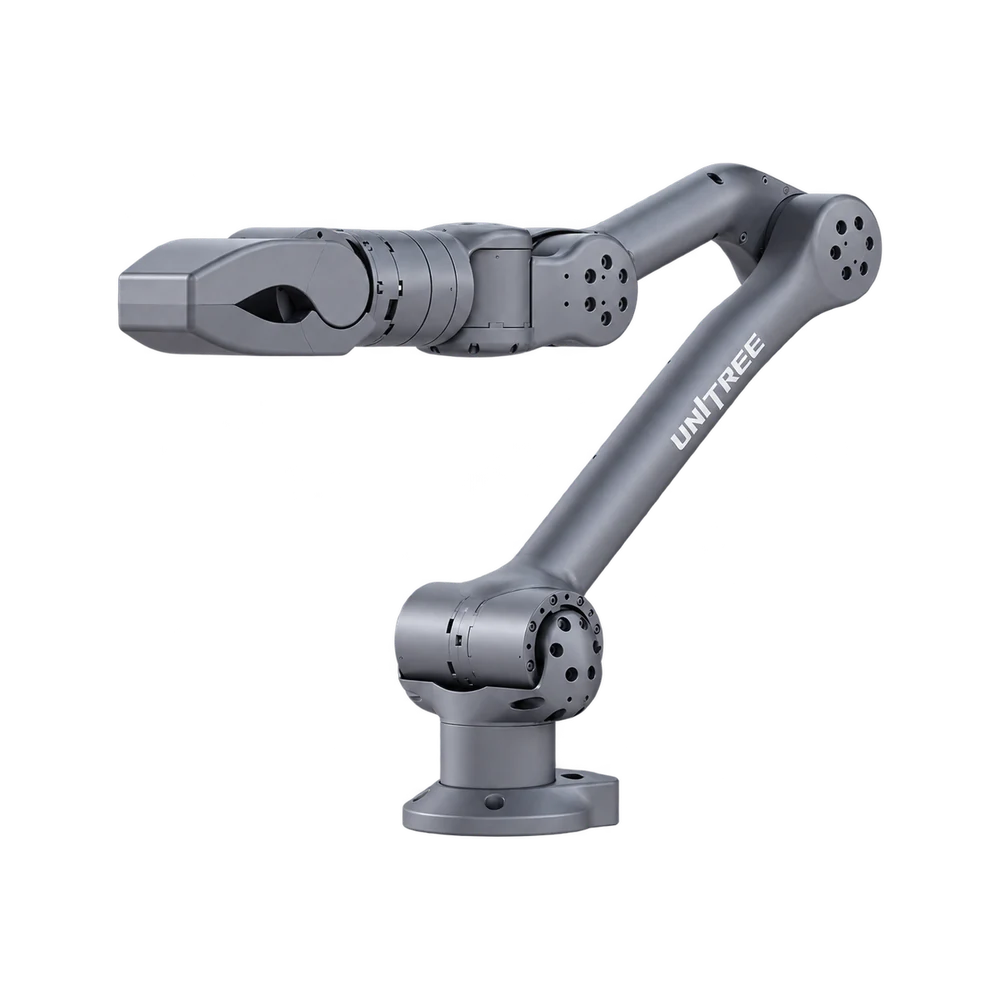
Der Unitree-Manipulator für kompatible mobile Plattformen und vierbeinige Roboter. Z1 erweitert das Fahrzeug um die Möglichkeit, mit den am Ziel erreichbaren Objekten zu interagieren. Leichtbau, drehmomentgeregelte Gelenke und eine Schnittstelle für verschiedene Werkzeuge unterstützen mobile Manipulation, Logistik und Forschung. Air und Pro bieten unterschiedliche Kombinationen aus Gewicht auf der Plattform und Hubleistung.
Die Reichweite von 740 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Unitree gibt 2 kg Traglast für den Z1 Air und mindestens 3 kg für den Z1 Pro an. Die verfügbare Traglast hängt von der Variante ab.
Der Air-Arm wiegt 4,3 kg, der Pro 4,5 kg. Berücksichtige bei der Auslegung der Plattform auch Werkzeug und Werkstück.
Über die Schnittstelle lassen sich Position, Winkelgeschwindigkeit und Drehmoment der Motoren vorgeben. So kannst du die Reaktion auf Kontakt untersuchen.
Der e-Series-Cobot mit großer Reichweite für Maschinenbeschickung und Materialhandhabung. Die Bezeichnung UR10e umfasst Generationen mit unterschiedlichen Traglasten, darunter die später in UR12e umbenannte Ausführung. Der Arm verbindet Förderband, Maschine und Entladestelle und kann auch Montage- und Verpackungsplätze bedienen. Eine Referenz für die Erweiterung bestehender Zellen oder die Einordnung bereits installierter Arme.
Den UR10e gibt es mit 10 und 12,5 kg Traglast. Prüfe Seriennummer und Maschinendokumentation, bevor du den Greifer auslegst.
Die Reichweite von 1300 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Der Sockel hat einen Durchmesser von 190 mm. Plane diese Fläche für die Befestigung ein und prüfe anschließend den Freiraum für die Armbewegung.
Die angegebene Wiederholgenauigkeit beträgt ±0,05 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Der e-Series-Cobot für Montage, Maschinenbeschickung und Transfers an ausgedehnten Werkbänken. UR12e bezeichnet die traglaststärkere Ausführung des UR10e mit unveränderter Geometrie. Der Arm bedient verteilte Aufnahme- und Ablagepunkte und kann Teile vor der Montage neu ausrichten. Er passt zu Zellen, in denen ein Roboter Bereitstellung, Bearbeitung und Prüfung von Komponenten verbindet.
Die Traglast beträgt 12,5 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Die Reichweite von 1300 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Sechs Achsen richten das Werkzeug zwischen Aufnahme und Ablage aus. Du kannst eine Annäherung von oben oder von der Seite erproben.
Mit PolyScope legst du die Bewegungen am Bediengerät fest. Du kannst einen Greifpunkt anpassen und den Ablauf an der Station erneut testen.
Der Schwerlast-Cobot von Universal Robots für volle Kisten, schwere Werkzeuge und die Maschinenbeladung. Gegenüber dem UR20 priorisiert er Traglast in einem kompakteren Radius. Das passt zu bandnahen Paletten und dicht angeordneten Beladestationen. Mit einem für das Bauteil ausgelegten Greifer hebt und orientiert der UR30 die Last in einem Transfer. Typische Anwendungen sind Palettierung und Maschinenbeschickung.
Die Nenntraglast beträgt 30 kg für Werkzeug und Werkstück zusammen. Unter den im Handbuch genannten Bedingungen sind bis zu 35 kg möglich.
Die Reichweite von 1300 mm hilft bei der Positionierung des Sockels zwischen Aufnahme und Ablage. Prüfe beim Test der Bahn auch den Werkzeugwinkel.
Die angegebene Wiederholgenauigkeit beträgt ±0,1 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Mit PolyScope legst du die Bewegungen am Bediengerät fest. Du kannst einen Greifpunkt anpassen und den Ablauf an der Station erneut testen.
Der kompakteste Tisch-Cobot der e-Series-Familie für kleine Bauteile und leichte Werkzeuge. Der UR3e passt an Montagebänke, Prüfplätze und Elektronikzellen. Die kontinuierliche Drehung des Handgelenks zeichnet ihn beim Schrauben aus, während der kleine Sockel Platz für Ablagen und Vorrichtungen neben der Bedienperson lässt. Geeignet für wiederkehrende Arbeitsschritte auf engem Raum.
Die Traglast beträgt 3 kg. Zieh das Gewicht des Werkstücks ab, um die verfügbare Traglast für den Greifer zu bestimmen.
Der Sockel hat einen Durchmesser von 128 mm. Plane diese Fläche für die Befestigung ein und prüfe anschließend den Freiraum für die Armbewegung.
Die angegebene Wiederholgenauigkeit beträgt ±0,03 mm. Sie beschreibt, wie genau der Arm eine Position bei wiederholter Ausführung derselben Bewegung erneut anfährt.
Mit PolyScope legst du die Bewegungen am Bediengerät fest. Du kannst einen Greifpunkt anpassen und den Ablauf an der Station erneut testen.
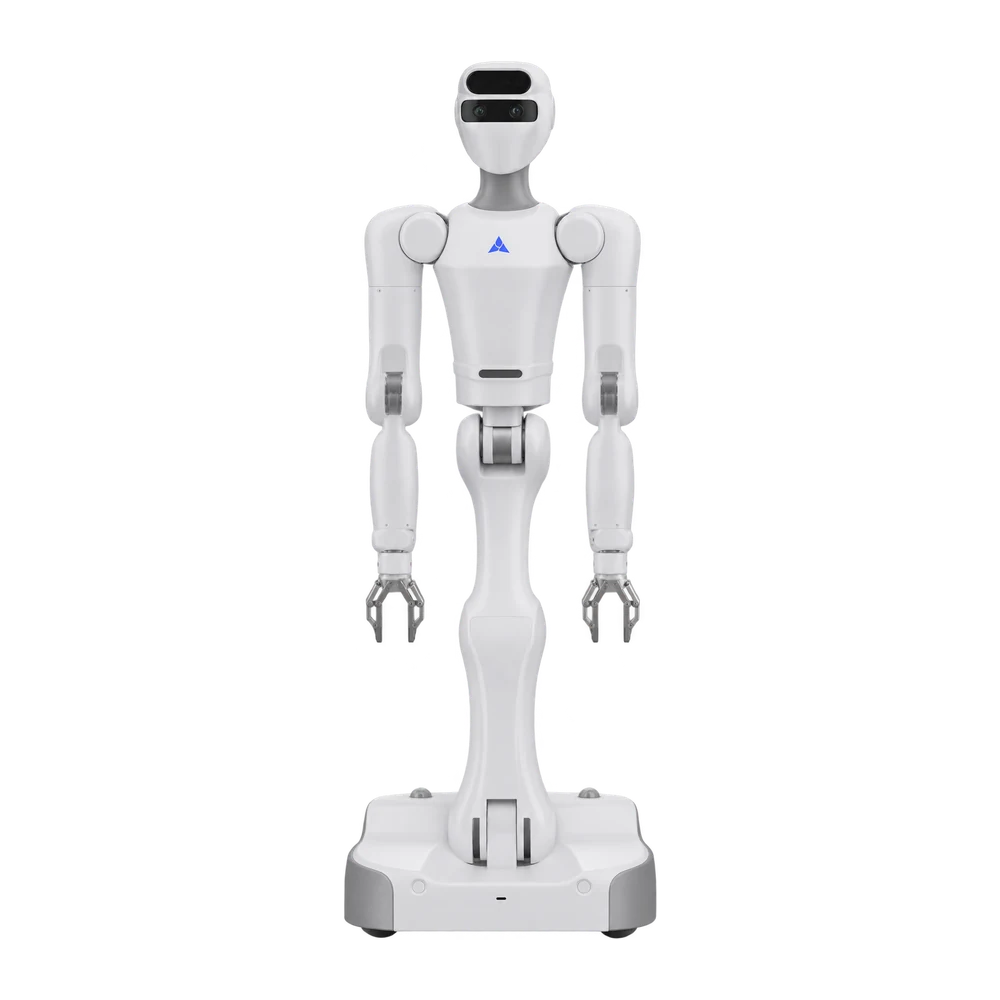
Der S1 ist Astribots Forschungsplattform für beidhändige Manipulation und koordinierte Bewegungen. Zwei Arme mit je sieben Freiheitsgraden teilen einen Arbeitsraum, mit 194 cm Spannweite und angegebenen 5 kg Traglast je waagerecht ausgestrecktem Arm. APIs, visuelle Werkzeuge und Simulationsunterstützung begleiten die Entwicklung bis zum physischen Roboter. Zielgruppe sind Labore für komplexe manuelle Aufgaben und Roboterlernen.
Jeder Arm hat sieben Freiheitsgrade. Beim Annähern an das Werkstück kannst du die Stellung des Ellenbogens variieren.
Bei waagerecht ausgestrecktem Arm nennt der Hersteller 5 kg pro Arm. Diese Haltung ist der Bezugspunkt für den Vergleich mit dem Werkstückgewicht.
Die Armspannweite beträgt 194 cm. Berücksichtige diese Abmessung bei der Anordnung von Teilen und Behältern am Tisch.
Neben dem Akkubetrieb ist Netzbetrieb möglich. Für längere Versuche kannst du einen festen Laborplatz einrichten.
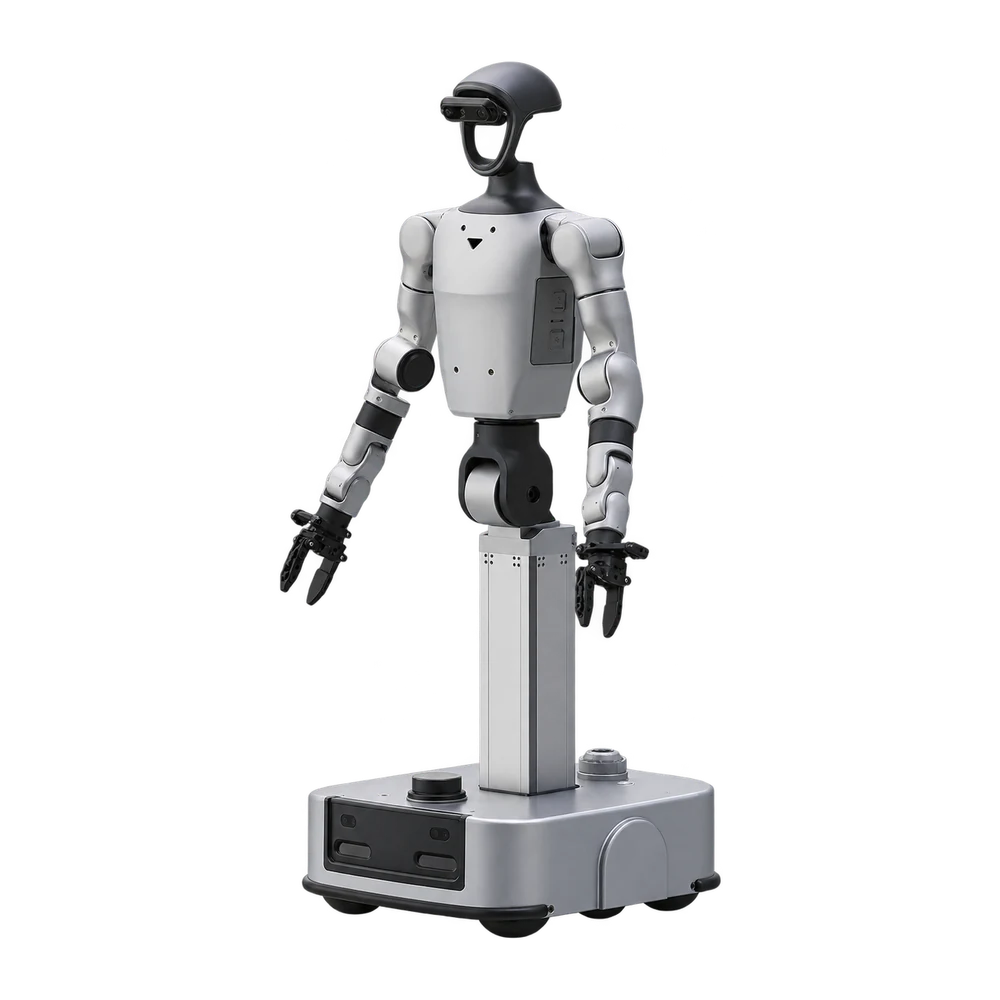
Der G1-D ist Unitrees zweiarmige Plattform zur Erfassung von Manipulationsdaten und zum Training von Robotermodellen. Zwei Arme auf verstellbarer Säule arbeiten vor Kopf- und Handgelenkkameras, die ergänzende Perspektiven erfassen. Softwarewerkzeuge verbinden Aufnahme, Annotation und Training. Für Hochschulen und KI-Teams sind Hardware und Daten damit Teil derselben Entwicklungsumgebung.
Jeder Arm hat sieben Freiheitsgrade. Beim Annähern an das Werkstück kannst du die Stellung des Ellenbogens variieren.
Im Kopf sitzt eine Stereokamera, an jedem Handgelenk eine HD-Kamera. So ist derselbe Griff im Kontext und aus der Nähe sichtbar.
Die Werkzeuge von Unitree erfassen, kennzeichnen und prüfen Sequenzen. Nutze die Beispiele zum Trainieren und Vergleichen von Modellen.
Zur Wahl stehen ein Zweifingergreifer sowie bewegliche Drei- und Fünffingerhände. Die Dreifingerhand gibt es auch mit Tastsensoren.
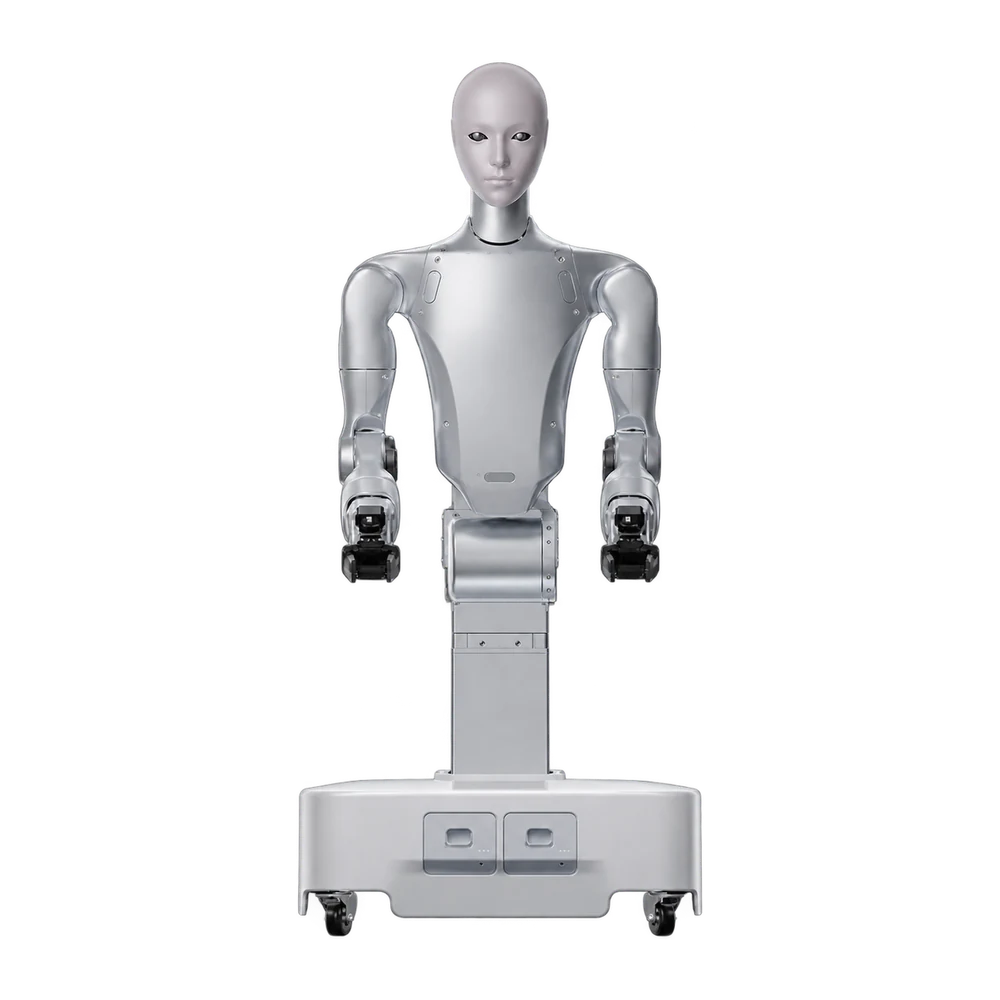
Der H2-D ist der zweiarmige Manipulator der H2-Familie für Montage, Bauteilhandhabung und angewandte Forschung. Jeder Arm bietet rund 7 kg Nenntraglast und erreicht über neigbaren Rumpf und Hubsäule verschiedene Arbeitshöhen. Die Reihe umfasst Arbeitsplatzausführungen und eine Flagship-Version mit motorisiertem Fahrwerk. Integratoren können Anwendungen am Tisch oder zwischen Stationen entwickeln.
Unitree nennt rund 7 kg Nenntraglast pro Arm. Daran lassen sich die am Arbeitsplatz zu bewegenden Teile bemessen.
Der Rumpf neigt sich, die Säule fährt hoch oder herunter. Zusammen erschließen sie einen Bereich vom Boden bis etwa 2 m Höhe.
Für den Arbeitsplatz gibt es stationäre und mobile Ausführungen. Die Flagship-Version hat ein motorisiertes Fahrgestell.
Jeder Arm hat sieben Freiheitsgrade. Beim Annähern an das Werkstück kannst du die Stellung des Ellenbogens variieren.
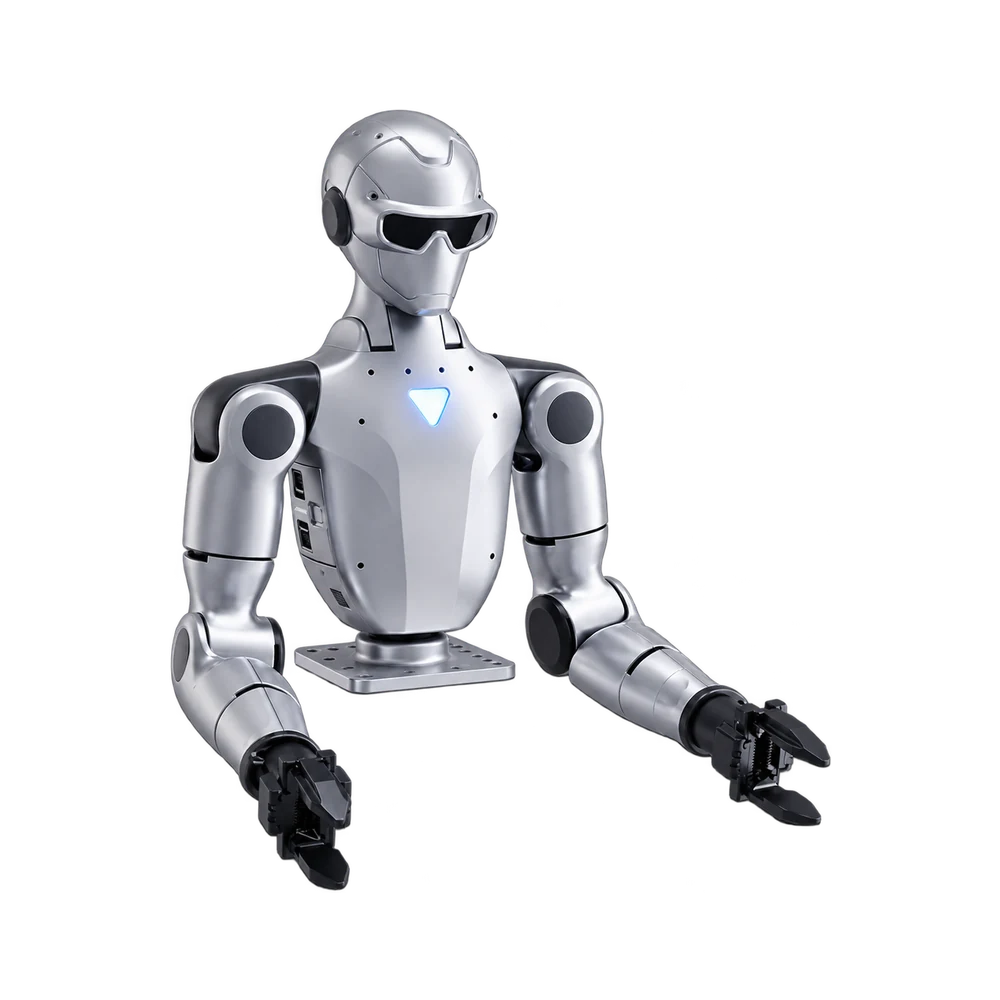
Der R1-D ergänzt Unitrees kompakte Reihe für technische Ausbildung, Forschung und Prototypenentwicklung um zweiarmige Manipulation. A5-D und A7-D bieten zwei Armkinematiken mit fünf oder sieben Freiheitsgraden je Seite. Stereosicht verbindet Farbe und Tiefe, offene Schnittstellen binden spezielle Werkzeuge und Software an. Optionale Greifer und Hände erweitern die Anwendungen vom Aufnehmen von Teilen bis zur geschickten Manipulation.
A5-D und A7-D bieten fünf beziehungsweise sieben Freiheitsgrade je Arm. Die Wahl bestimmt die möglichen Annäherungen an das Werkstück.
Das Stereomodul liefert Farbbilder und Tiefenkarten. Ordne die Kontur eines Werkstücks seiner räumlichen Position zu.
Die Endschnittstellen nehmen optionale Zweifingergreifer sowie Drei- und Fünffingerhände auf. So lassen sich mehrere Werkzeuge am selben Platz erproben.
Offene Schnittstellen erschließen Arme, Bildverarbeitung und Audio. Verknüpfe Greifen, Bildaufnahme und Sprachsignal in einem Programm.
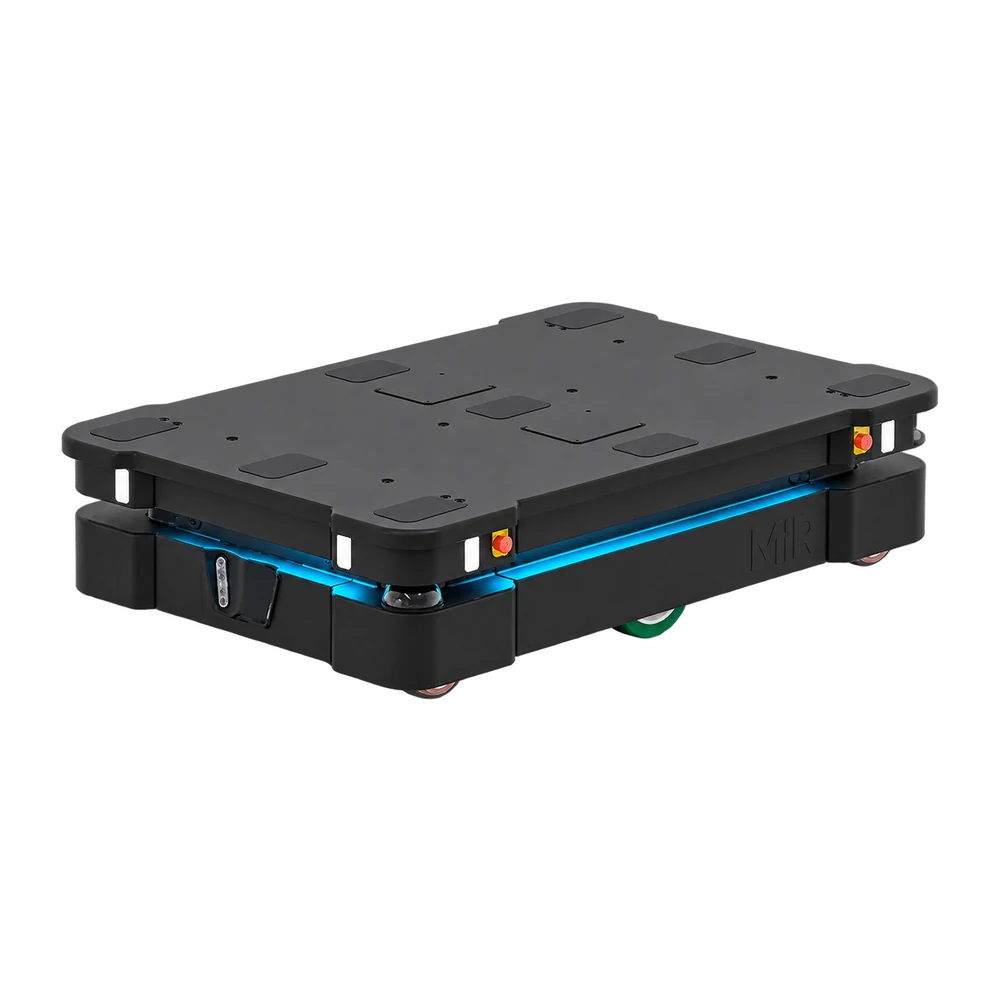
Der autonome Transportroboter für die schwersten Lasten im MiR-Programm trägt bis zu 1.350 kg auf der Basis. Er eignet sich für Lager und Werke mit großen Materialmengen zwischen Wareneingang, Fertigung und Versand. Das IP52-Gehäuse schützt vor Staub und Tropfwasser. Mit dem optionalen Europaletten-Hubmodul nimmt er bis zu 1.250 kg vom Übergabegestell auf und liefert die komplette Palette, ohne die Ware aufteilen zu müssen.
Die Basis trägt bis zu 1350 kg Material oder Ausrüstung. Beim Berechnen der Zuladung zählt auch das Gewicht des montierten Transportmoduls.
Das optionale Europaletten-Hubmodul trägt bis zu 1.250 kg. Der Roboter fährt unter das passende Gestell und hebt die Palette für die Fahrt in die Fertigung an.
Die maximale Fahrgeschwindigkeit beträgt 1,2 m/s. Bei der Zeitplanung zwischen Lager und Linie zählen auch die Stopps zur Aufnahme und Übergabe.
Das Gehäuse schützt im Rahmen der Schutzart IP52 gegen Staub und Tropfwasser. Vergleichen Sie die Schutzart mit den Bedingungen entlang der Fahrstrecke.
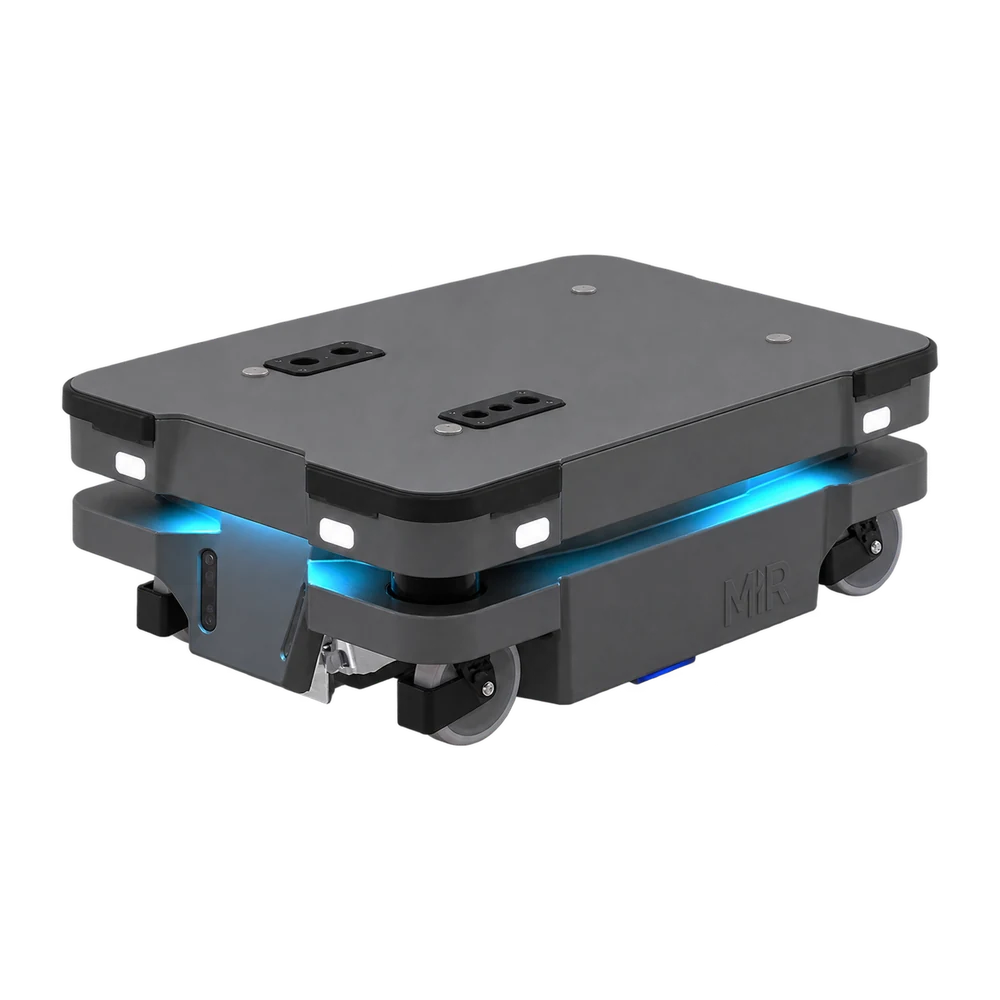
Der kompakte mobile Roboter von MiR verbindet eine nur 80 cm lange Basis mit 250 kg Traglast. Er versorgt mehrere Arbeitsplätze mit Behältern und Teilen, auch durch schmale Türen und Gänge. Zwei Zubehörmodule erweitern die Übergabemöglichkeiten: ein automatischer Haken für Wagen und eine Aufnahme für mobile Regale. Die Teile können damit in der Reihenfolge transportiert werden, in der sie im Lager bereitgestellt wurden.
Die Basis trägt bis zu 250 kg Material oder Ausrüstung. Für eine Versorgungsfahrt zählen das Gewicht der Behälter und der darin liegenden Teile.
Die Basis ist vor dem Einbau eines Moduls 58 × 80 cm groß und 30 cm hoch. Der Hersteller nennt für den Roboter eine freie Durchfahrtsbreite von mindestens 80 cm.
Der optionale Haken erkennt den Wagen und kuppelt ihn zum Ziehen an. Das eignet sich, wenn die Behälter bis zum Arbeitsplatz auf demselben Wagen bleiben.
Das optionale Shelf-Carrier-Modul nimmt Regale auf und stellt sie am Ziel ab. In dieser Ausführung werden die Regalböden samt Inhalt gemeinsam transportiert.
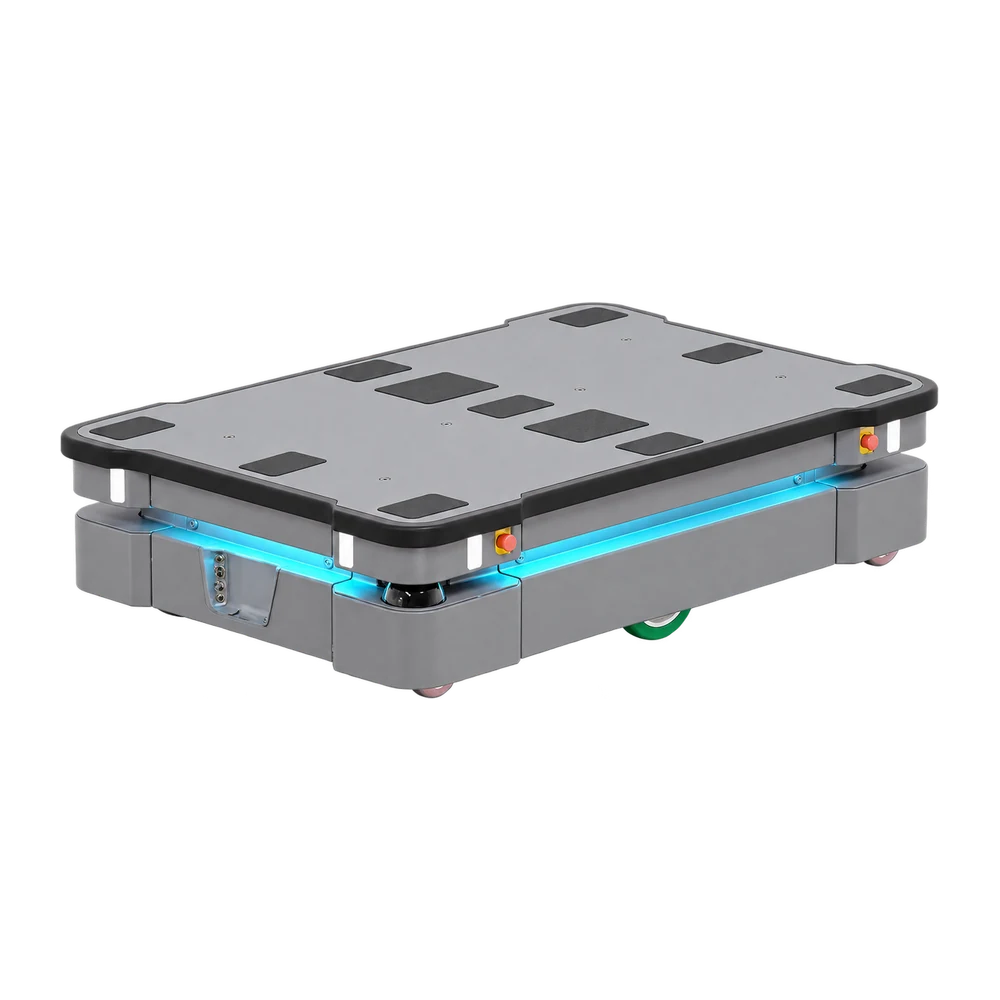
Das 600-kg-Modell von MiR ist eine autonome Plattform für Transporte zwischen Lager und Fertigungslinie. Es kombiniert schwere Materiallasten mit Fahrgeschwindigkeiten bis 2 m/s. Charakteristisch ist die Wahl des Aufsatzes: Der Shelf Lift transportiert vorbereitete Wagen und Regale, das Europaletten-Hubmodul nimmt bis zu 500 kg von MiR-Gestellen auf. Beide Aufbauten sind Optionen für unterschiedliche Formen der Linienversorgung.
Das optionale Europaletten-Hubmodul nimmt bis zu 500 kg von einem MiR-Gestell auf. Nach der Aufnahme senkt es sich für die Fahrt zur Linie ab.
Das optionale Shelf-Lift-Modul nimmt Wagen und Regale für die Lieferung auf. Die Ladung kann damit bis zum Einsatzort im Regal bleiben.
Die maximale Fahrgeschwindigkeit beträgt 2 m/s. Für den Versorgungstakt sind zusätzlich zur Fahrzeit auch die Übergabestopps einzuplanen.
Das Gehäuse bietet nach IP52 Schutz vor Staub und Tropfwasser. Die Schutzart gilt für die Basis. Der montierte Aufsatz ist gesondert zu prüfen.
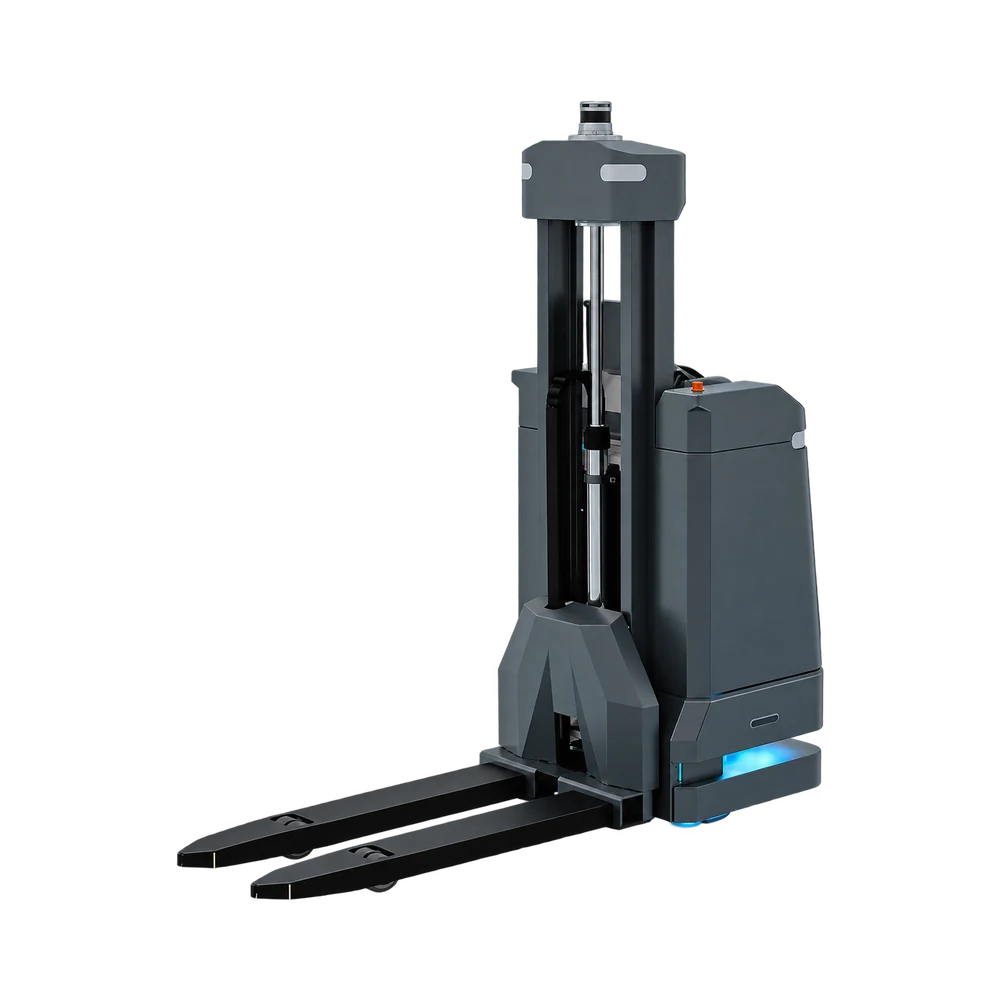
Der autonome Hubwagen von MiR erkennt und bewegt Paletten bis 1.200 kg mit integrierten Gabeln und 3D-Bilderkennung. Er eignet sich für Lager und Werke mit wiederkehrenden Palettenübergaben über die Schicht hinweg. Die Bilderkennung bestimmt die Anfahrt auch bei leicht schräg abgestellten Paletten. Kameras und Lidar erfassen Hindernisse am Boden und über dem Fahrweg, damit sich die Lieferroute anpassen lässt.
Pro Fahrt transportiert er Paletten bis 1.200 kg. Für den Vergleich mit der Traglast der Gabeln zählt das Gewicht von Palette und Ware zusammen.
Die 3D-Kameras bestimmen die Palettenposition für das Einfahren der Gabeln. Anhand dieser Messung fährt der Roboter die Palette in der richtigen Richtung an.
Lidar und Kameras erfassen Hindernisse am Boden und über dem Fahrweg. Damit werden auch Gegenstände erfasst, die oberhalb des Fahrwegs hineinragen.
Ist der Fahrweg versperrt, kann der Roboter die Route neu berechnen. Kameras und Lidar aktualisieren das Bild des freien Raums während der Fahrt.
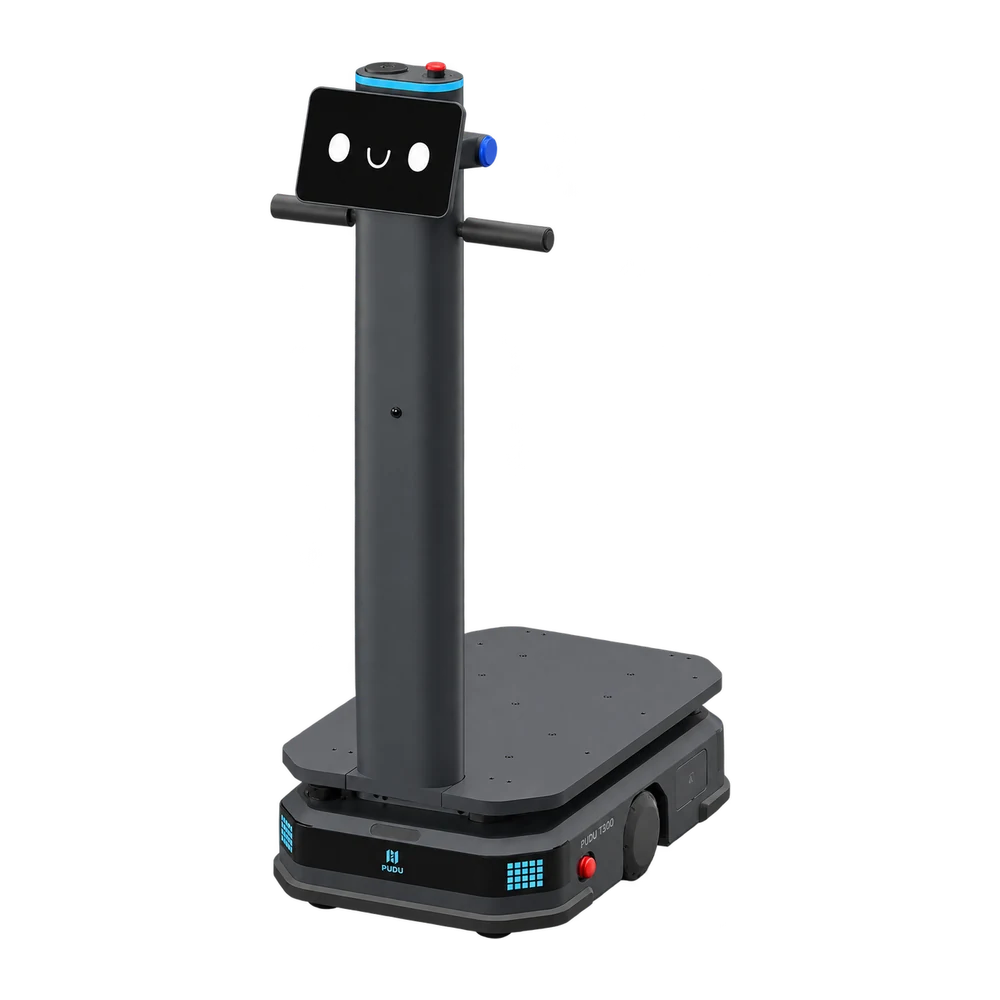
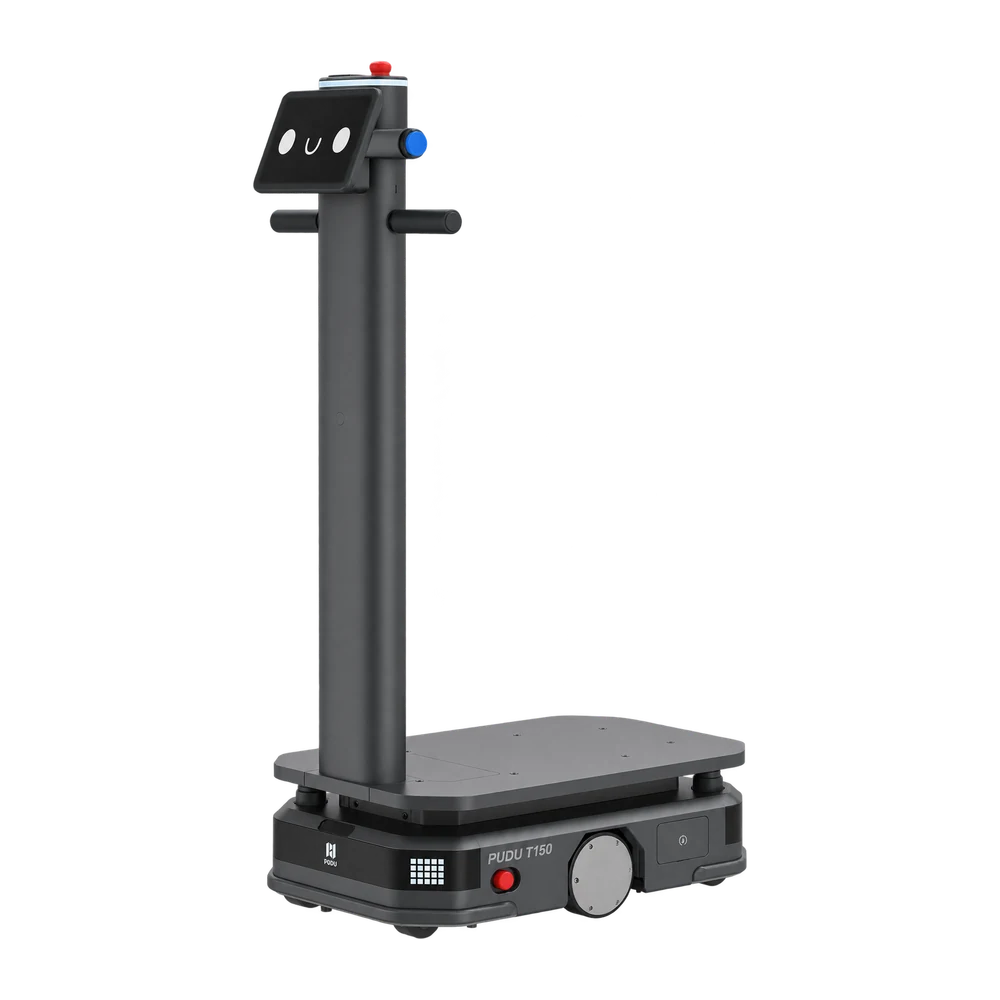
Der 300-kg-Transportroboter von PUDU verbindet autonome Lieferungen, Kolonnenfahrt und elektrische Schiebehilfe. Er eignet sich für die Losfertigung, von der Linienversorgung bis zum Probentransport zur Qualitätsprüfung. Die Basis passt durch 60 cm breite Durchgänge und navigiert mit Kamera und Lidar. Im Folgemodus fahren mehrere T300 mit gemeinsam bereitgestelltem Material hintereinander, beim manuellen Bewegen hilft der elektrische Antrieb.
Die Basis trägt bis zu 300 kg Material oder Ausrüstung. Mehrere Teilebehälter können auf einer Fahrt zu unterschiedlichen Arbeitsplätzen mitgenommen werden.
Für die Basis muss der Durchgang mindestens 60 cm breit sein. Auch die Breite der Ladung zählt. Besonders wichtig ist das an Türen und Durchgängen zwischen Abteilungen.
Mit Bilderkennung können sich mehrere T300 einreihen und einander folgen. Gemeinsam vorbereitete Chargen können so im selben Verband abfahren.
Die elektrische Schiebehilfe unterstützt auch beim manuellen Abfahren zur Kartierung. Die Bedienperson kann den Roboter entlang der aufzuzeichnenden Strecke führen.
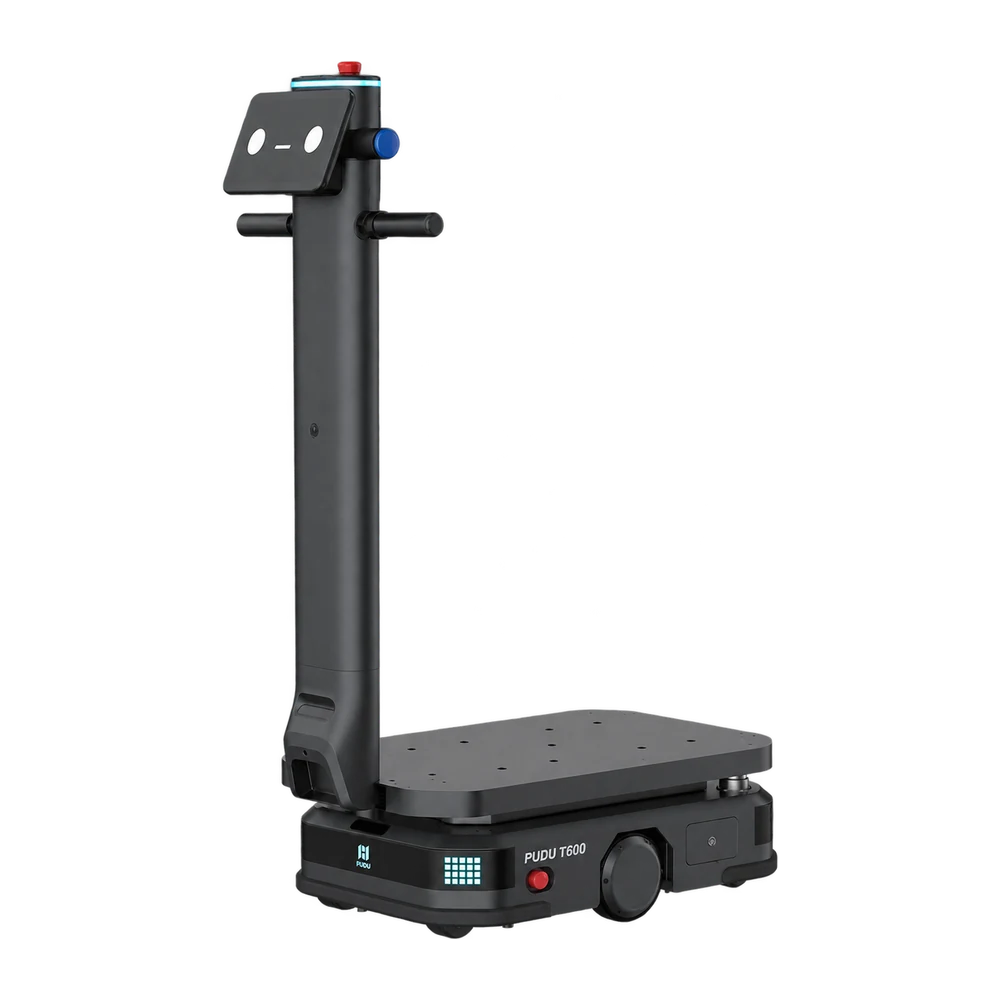
Der PUDU-Transporter für Lasten bis 600 kg bedient schwere Materialflüsse zwischen Lager und Fertigung. Er erkennt Regalgruppen und kombiniert Bildmerkmale mit Lidarscans zur Orientierung in den Gängen. VDA 5050 eignet sich für Standorte, die mehrere Fahrzeuge mit einer kompatiblen Flottensteuerung koordinieren. Schwere Versorgungsaufträge lassen sich damit gemeinsam mit den übrigen innerbetrieblichen Transporten planen.
Die Basis trägt bis zu 600 kg Material oder Ausrüstung. Material für einen Auftrag lässt sich bündeln und in einer Fahrt an die Linie bringen.
Für die Basis muss der Durchgang mindestens 70 cm breit sein. Auch die Breite der Ladung zählt. Auch die engste Stelle zwischen Lagerregalen sollte vermessen werden.
Zur Orientierung in Gängen kombiniert er visuelle Kartierung mit Lidarscans. Beide Messungen fließen während der Lieferung in die Positionsbestimmung ein.
Über VDA 5050 kann eine kompatible Flottensteuerung seine Fahrten koordinieren. Die Fahrten des T600 lassen sich damit in die übrige Transportplanung einbeziehen.
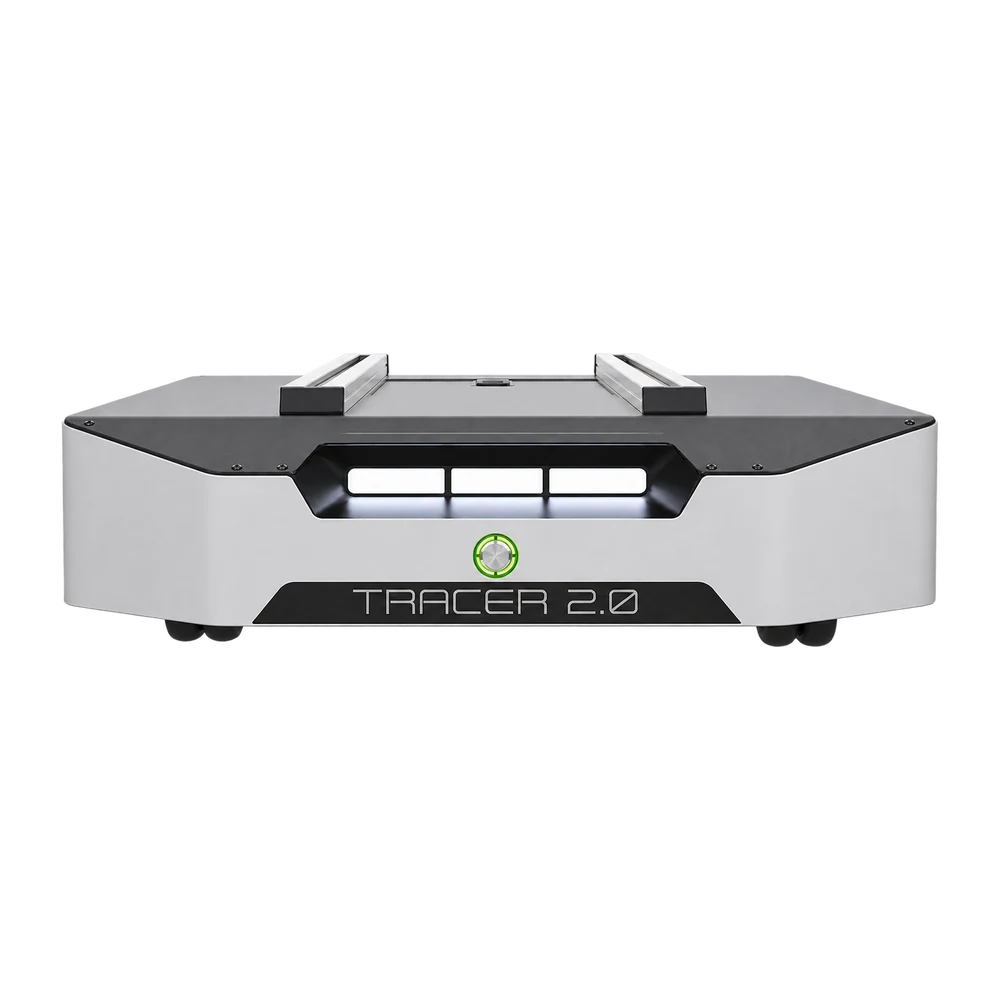
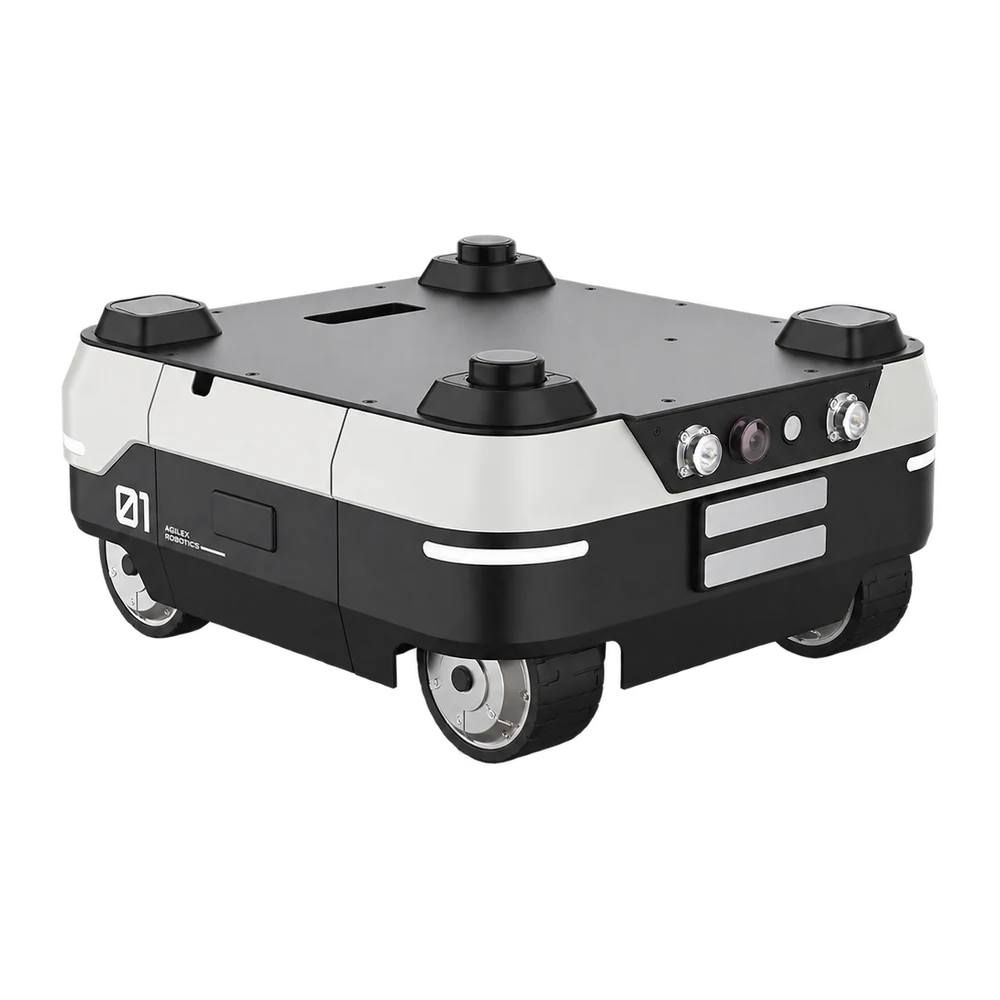
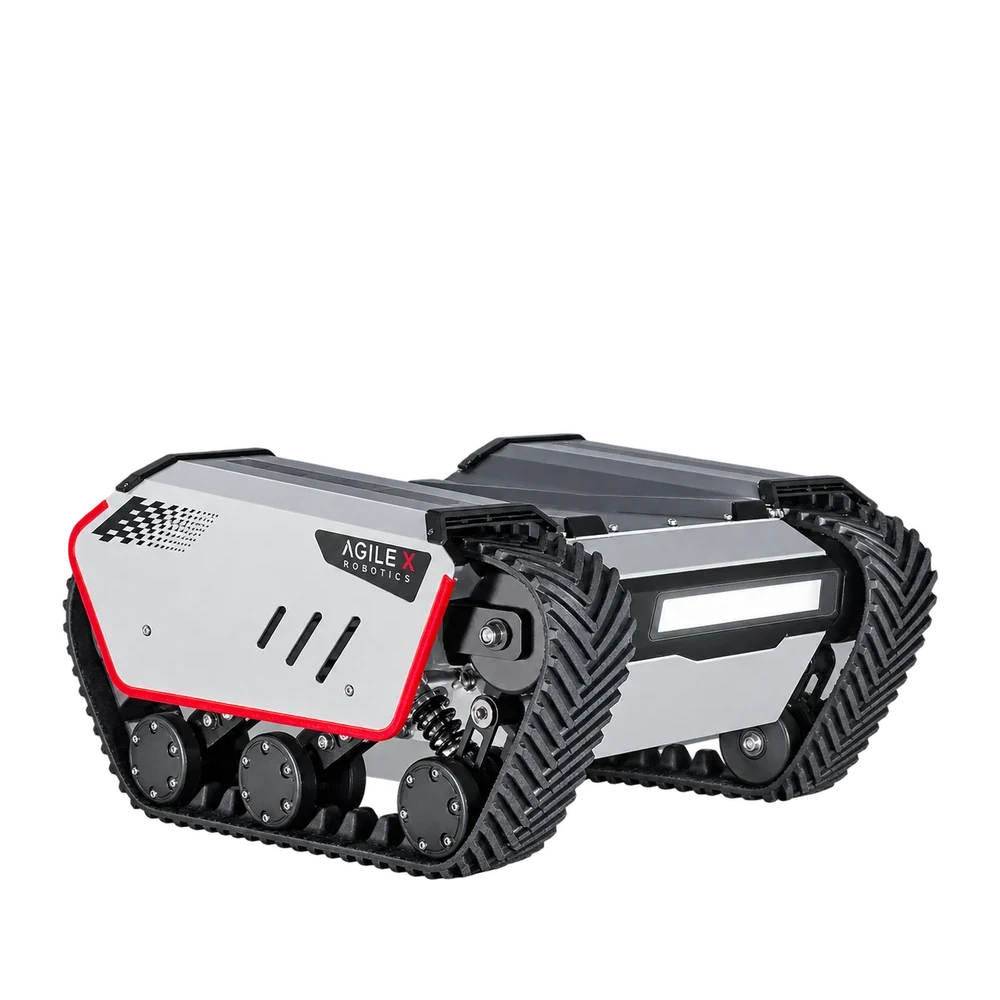
Die flache Basis von AgileX richtet sich an Entwickler von Transportfahrzeugen für Werke und Lager. Das Fahrgestell mit Differenzialantrieb trägt bis zu 150 kg. Ablagen, Handhabungstechnik und Sensoren wählt der Integrator. Aluminiumschienen erleichtern die Montage, CAN und offene Softwareressourcen verbinden die Fahrsteuerung mit dem eigenen System. Der Transporter lässt sich so auf die vorgesehene Ladung auslegen.
Die Basis trägt bis zu 150 kg Material oder Ausrüstung. Bei der Auslegung teilen sich Ablagen, Behälter und Ware die verfügbare Traglast.
Die Basis lenkt über unterschiedliche Raddrehzahlen auf beiden Seiten. An Übergabestellen ist Platz zum Ausrichten des Fahrgestells auf den Arbeitsplatz einzuplanen.
Die maximale Fahrgeschwindigkeit beträgt 2 m/s. Mit diesem Auslegungswert lassen sich Ganglängen und geforderte Transferzeiten vergleichen.
Offene Schnittstellen ermöglichen den Einbau von Rechnern, Sensoren oder Ablagen für Packstücke. Dasselbe Fahrgestell lässt sich an die Behältergrößen im Betrieb anpassen.
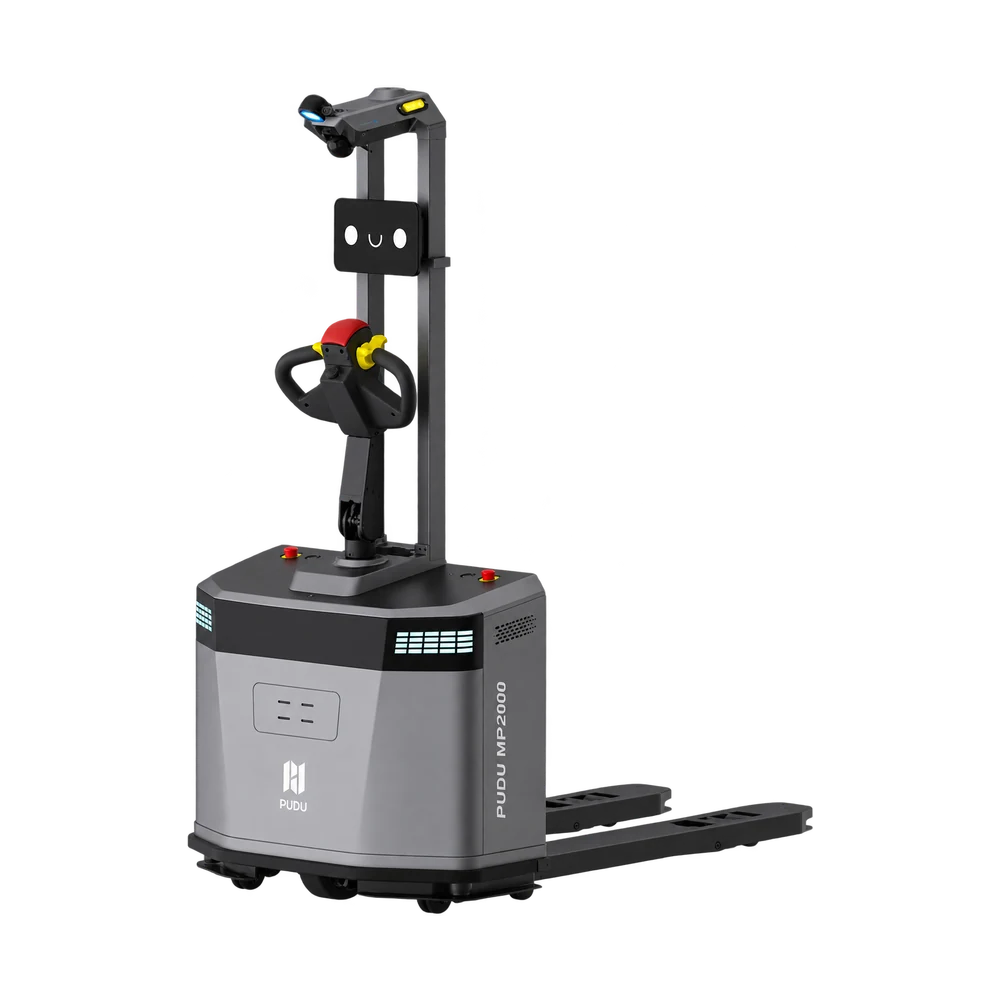
Der autonome Palettentransporter von PUDU kombiniert 2.000 kg Traglast mit Stellplatzerkennung und automatischer Gabelausrichtung. Er passt zu Pufferbereichen und Lagern, in denen Paletten bei jeder Lieferung etwas anders stehen. Das System erfasst die Lage der Last und berücksichtigt ihre Abmessungen beim Transport. Standard- und Schmalgabelausführung stehen für unterschiedliche Palettenöffnungen zur Wahl.
Die Gabeln tragen Paletten bis 2.000 kg. Die Traglast gilt für die Standardausführung ebenso wie für die schmale Variante.
Die Gabelaußenbreite beträgt 620 mm in der Standardausführung und 550 mm in der schmalen Variante. Die gewählte Ausführung muss zu den Öffnungen der angelieferten Paletten passen.
Der Roboter gleicht Palettenversatz bis zu 15 cm und Winkel bis zu 15° aus. Diese Toleranz erleichtert die Aufnahme von manuell abgestellten Paletten.
Vor dem Absetzen prüft der Roboter, ob der Stellplatz belegt ist. Dasselbe System lokalisiert die Palette für die nächste Aufnahme.
Das leichte Modell der PUDU-Industriereihe trägt bis zu 150 kg und eignet sich für häufige Kleinteilelieferungen. Es versorgt Montageplätze in Elektronik und Kunststoffverarbeitung per kartenbasierter Navigation. Dank Wechselakku kann der Betrieb fortgesetzt werden, während der entladene Akku lädt. Neben der Standardversion steht die Variante Lifting zum Anheben von Ladungsträgern bereit.
Die Basis trägt bis zu 150 kg Material oder Ausrüstung. Diese Größe eignet sich für Fahrten mit kleinen Chargen von Kunststoff- oder Elektronikteilen.
Der Akku lässt sich zwischen Fahrten austauschen und getrennt laden. Mit einem geladenen Ersatzakku können Versorgungsfahrten während des Ladens weiterlaufen.
Die Variante Lifting hebt die Last um bis zu 60 mm an. Dieser Hub lässt sich mit der nötigen Anhebehöhe des Ladungsträgers vergleichen.
Zur Navigation kombiniert der Roboter Bildmerkmale mit Lidarmessungen. Beide Datenquellen unterstützen die Ortung zwischen Lager und Arbeitsplätzen.
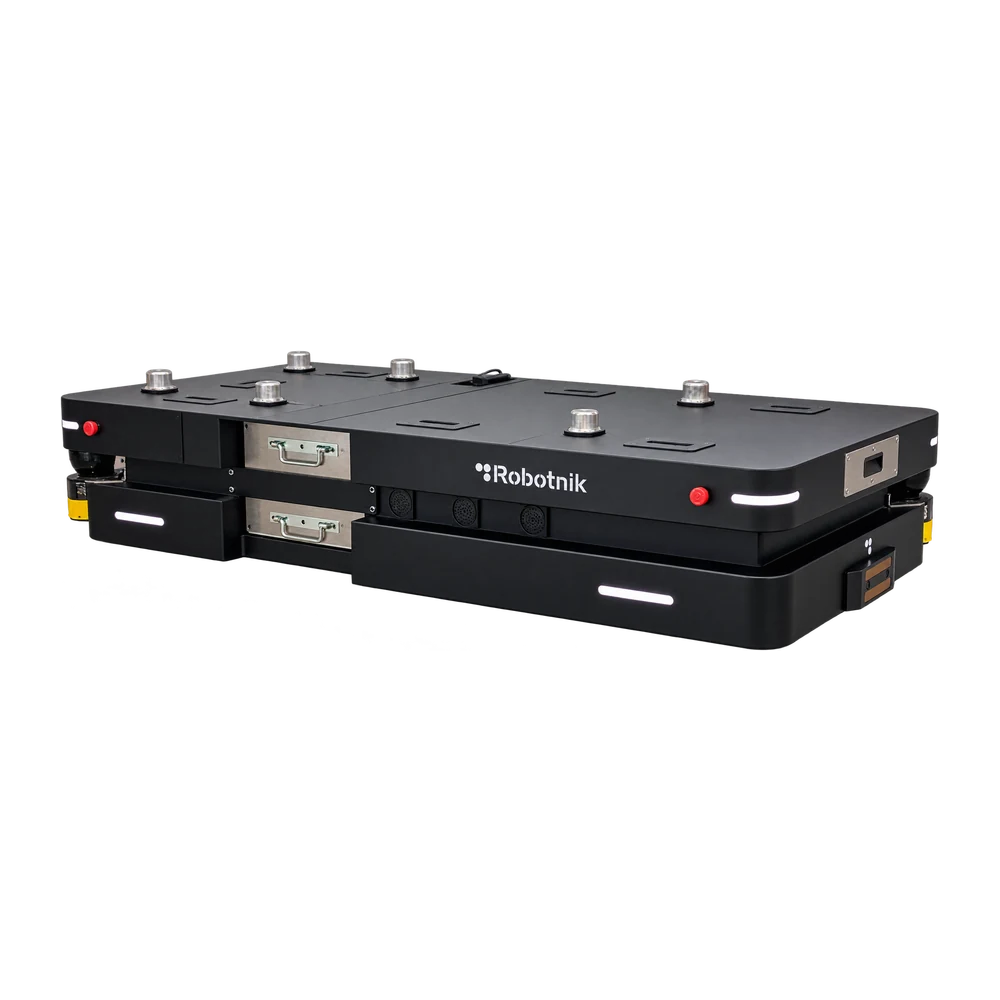
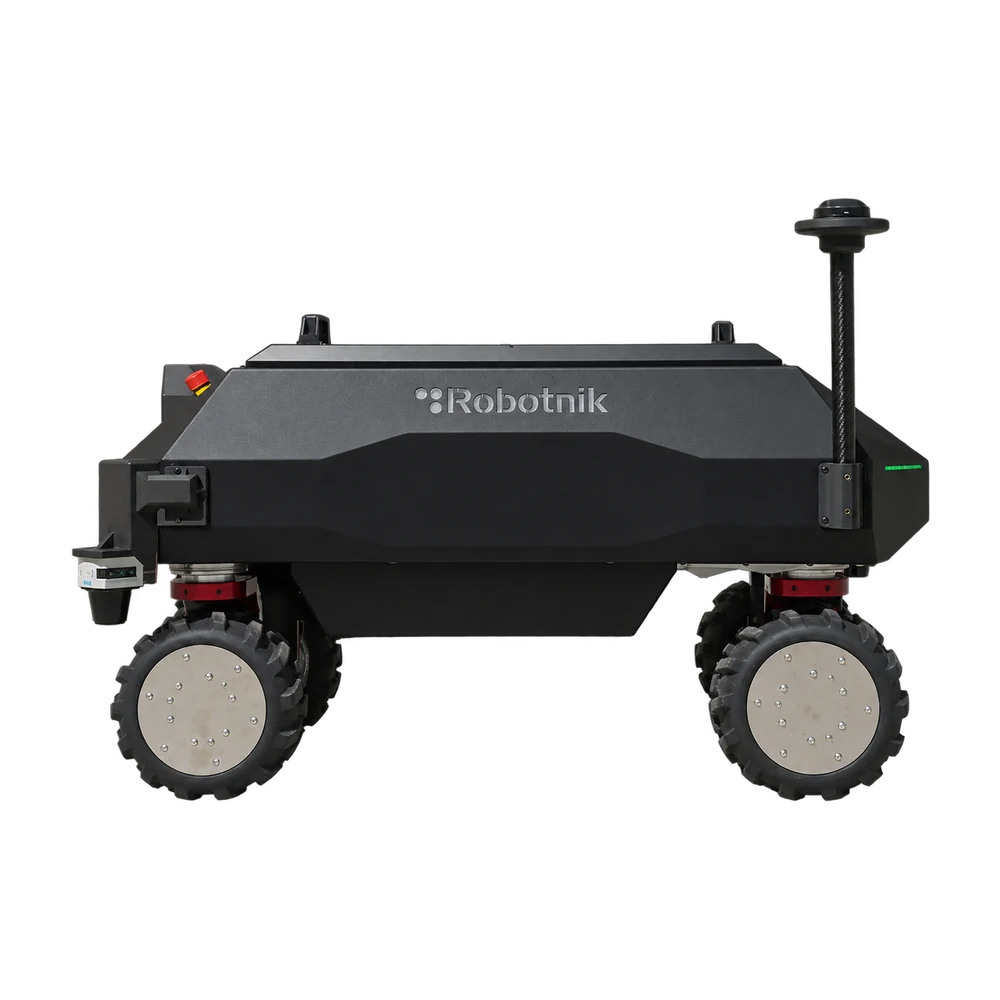
Die Ein-Tonnen-Plattform von Robotnik verbindet den Transport schwerer Industrielasten mit einer omnidirektionalen Basis. Sie eignet sich für Produktionsbereiche mit seitlich anzufahrenden Be- und Entladestationen. Befestigungspunkte auf der Oberseite nehmen bauteilspezifische Aufbauten auf. Optionale Hubmodule, Rollenbahnen und Bandförderer passen die Übergabe an die empfangende Anlage an.
Die Basis trägt bis zu 1000 kg Material oder Ausrüstung. Eine sperrige Last lässt sich zwischen Abteilungen bewegen, ohne sie auf mehrere Fahrten zu verteilen.
Der omnidirektionale Antrieb richtet die Plattform aus, ohne die Last zu drehen. Das ist nützlich, wenn der Entladeplatz parallel zum Gang verläuft.
Sechs Befestigungspunkte auf der Oberseite dienen zur Montage der Ausrüstung. Die Befestigung der lasttragenden Konstruktion lässt sich darauf auslegen.
Für die Übergabe an die Linie stehen Hubmodul, Rollen- oder Bandförderer zur Wahl. Die Auswahl richtet sich nach der Materialübernahme an der Zielstation.
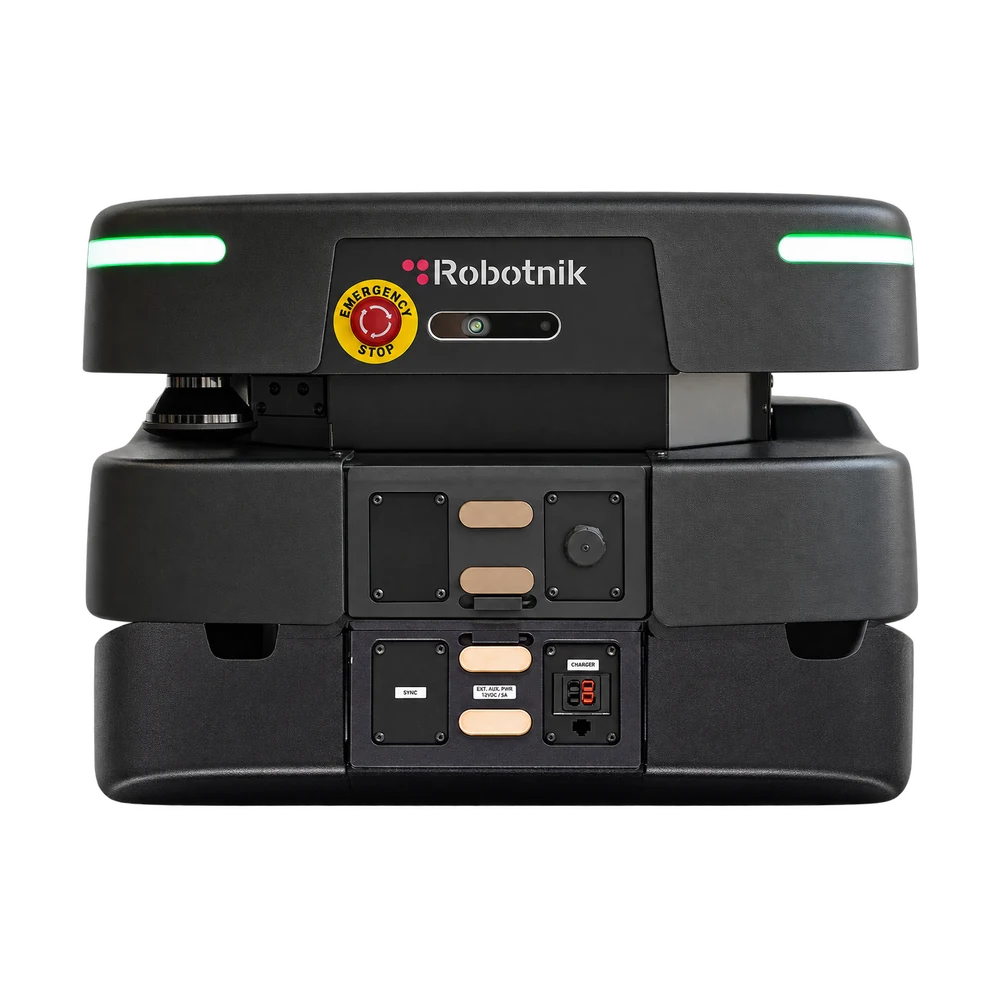
Der modulare Innenroboter von Robotnik eignet sich für Bereiche, in denen Menschen, Material und Geräte dieselben Wege nutzen. Er ist für Logistik, Qualitätsprüfung und ROS-2-Anwendungen vorgesehen. Lasernavigation und Sicherheitssensoren ermöglichen es ihm, vor einem Hindernis anzuhalten oder einen anderen Weg zu suchen. Ein optionales Hubmodul oder Förderband verbindet die Fahrt mit der Übergabe am Arbeitsplatz.
2D-Sicherheitslidare und Sicherheitssteuerung überwachen die Umgebung der Basis. Das Serienpaket deckt während der Fahrt den gesamten 360°-Umkreis ab.
Die RGB-D-Kamera liefert Farbbilder und Tiefendaten. Im Bild lassen sich nahe Objekte von denen im Hintergrund unterscheiden.
Bei einem Hindernis kann er anhalten oder einen anderen Weg zum nächsten Zielpunkt suchen. Das im Auftrag eingestellte Übergabeziel bleibt dabei bestehen.
Hubmodul und Förderband sind optionale Aufbauten zur Lastübergabe. Zur Wahl stehen das Anheben eines Trägers und das Fördern eines Packstücks auf den Tisch.
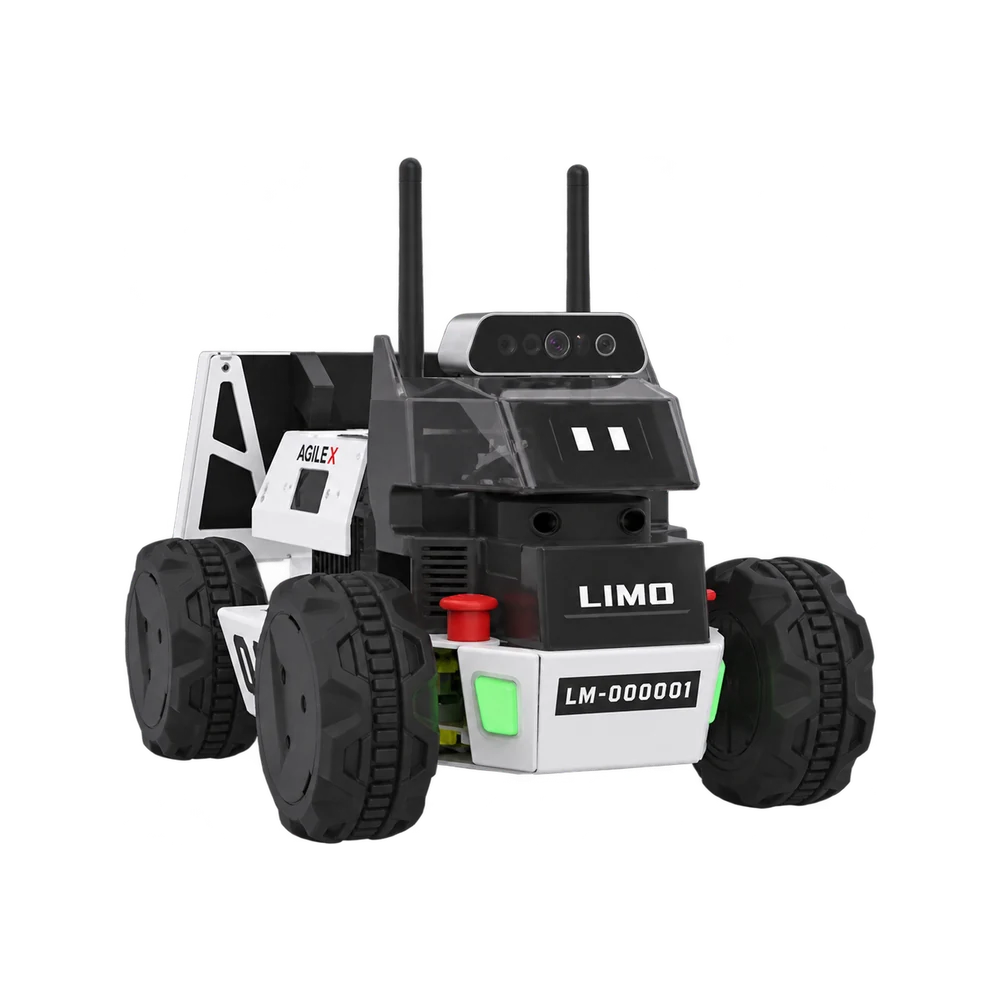
Die umbaubare Lehrplattform von AgileX vereint vier Fahrweisen in einem Laborroboter. Sie eignet sich für mobile Robotik im Unterricht, Hochschulprojekte und erste Navigationsversuche mit ROS. Die Ackermann-Lenkung bildet das Verhalten eines Autos nach, Differenzialantrieb erlaubt das Drehen auf der Stelle, Mecanum-Räder ermöglichen die Seitwärtsfahrt und Ketten verändern den Bodenkontakt. Alle Konfigurationen lassen sich am selben Fahrgestell vergleichen.
Die Vorderräder lenken wie bei einem Auto, um den Kurvenradius zu untersuchen. Die Fahrspur lässt sich bei verschiedenen Lenkwinkeln aufzeichnen.
Im Differenzialmodus dreht er durch unterschiedliche Geschwindigkeiten beider Seiten auf der Stelle. Der Platzbedarf lässt sich mit dem im Ackermann-Modus vergleichen.
Mit Mecanum-Rädern lässt sich eine Seitwärtsfahrt ohne Richtungsänderung erproben. Im Unterricht kann der Roboter seitwärts entlang einer Tischkante fahren.
Mit montierten Ketten lassen sich die Versuche mit durchgehender Aufstandsfläche wiederholen. Die Spur lässt sich auf demselben Boden mit der Radkonfiguration vergleichen.
Die kompakte omnidirektionale Basis von AgileX richtet sich an Prototypen für mobile Manipulation, vom Laborarm bis zum humanoiden Oberkörper. Mit 25 cm Höhe bietet sie eine niedrige Montagefläche und trägt bis zu 80 kg. Vier angetriebene, lenkbare Räder ermöglichen die Anfahrt aus verschiedenen Richtungen bei gleichbleibender Werkzeugausrichtung. Arm, Greifer und Sensoren werden passend zum Projekt gewählt.
Die Basis trägt bis zu 80 kg Material oder Ausrüstung. Oberkörper oder Arm, Montageplatte und Elektronik sind in die Zuladung einzurechnen.
Die Basis misst 552 × 500 mm und ist vor der Montage des Prototyps 250 mm hoch. Damit lässt sich die spätere Höhe des Armbefestigungspunkts prüfen.
Alle vier Räder sind angetrieben und lenkbar. Damit lässt sich der Prototyp am Tisch entlangfahren, ohne seine Ausrichtung zur Arbeitsfläche zu ändern.
Bei voller Last gibt der Hersteller 2,5 Stunden Betriebsdauer an. Dieser Richtwert hilft bei der Planung von Versuchen mit dem vollständig montierten Prototyp.
Die omnidirektionale Feldrobotikplattform von AgileX verbindet 120 kg Traglast mit einem kompakten Fahrgestell und 105 mm Bodenfreiheit. Sie richtet sich an Labore und Integratoren, die Messgeräte oder Prototypen an mehrere Arbeitsstellen bewegen. Vier angetriebene, lenkbare Räder ermöglichen seitliche Korrekturen bei gleichbleibender Sensorausrichtung. ROS und CAN binden die Basis in die Projektsteuerung ein.
Die Basis trägt bis zu 120 kg Material oder Ausrüstung. Der komplette Messaufbau ist möglich, wenn Instrumente, Halter und Rechner zusammen in der Traglast liegen.
Zwischen Boden und Fahrgestell liegen 105 mm Freiraum. Bei Haltern, die unter die Plattform ragen, ist diese Bodenfreiheit zu berücksichtigen.
Vier angetriebene, lenkbare Räder ermöglichen Bewegungen in alle Richtungen. Eine seitliche Korrektur ermöglicht das Zentrieren des Sensors auf das Messziel.
CAN-Schnittstelle und ROS-Treiber binden die Basis in die Versuchssoftware ein. Per Odometrie lässt sich die geschätzte Bewegung mit der angeforderten vergleichen.
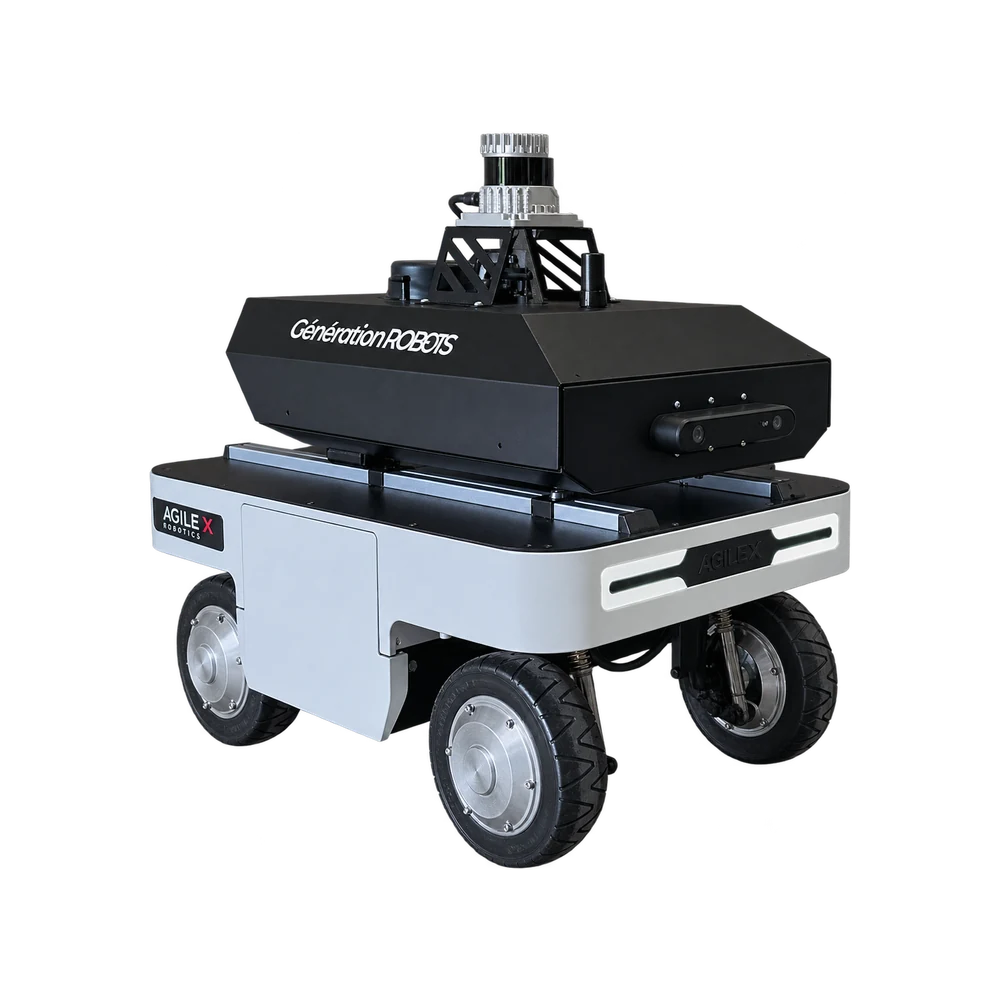
Das Allradfahrzeug von AgileX ist eine Forschungsbasis für bis zu 50 kg Sensorik und Ausrüstung. Es eignet sich für Wahrnehmungs- und Navigationsprototypen auf unebenen Außenstrecken. Jedes Rad verfügt über einen eigenen Motor und eine Doppelquerlenkeraufhängung, die dem Gelände folgt. Aluminiumschienen erleichtern den Gerätewechsel zwischen Messkampagnen, über CAN ist die Fahrgestellsteuerung zugänglich.
Die Basis trägt bis zu 50 kg Material oder Ausrüstung. Diese Traglast steht für Feldsensoren, Halterungen und Messrechner gemeinsam zur Verfügung.
Ein bürstenloser 200-W-Servomotor treibt jedes Rad an. Jedes Rad hat auf unebenen Abschnitten seinen eigenen Antrieb.
Doppelquerlenker mit Stoßdämpfern lassen die Räder Bodenunebenheiten folgen. Der Hersteller gibt eine überwindbare Hindernishöhe von bis zu 10 cm an.
Aluminiumprofile mit T-Nuten nehmen Sensorhalter und Versuchsausrüstung auf. Die Sensorposition lässt sich zwischen zwei Messreihen ändern.
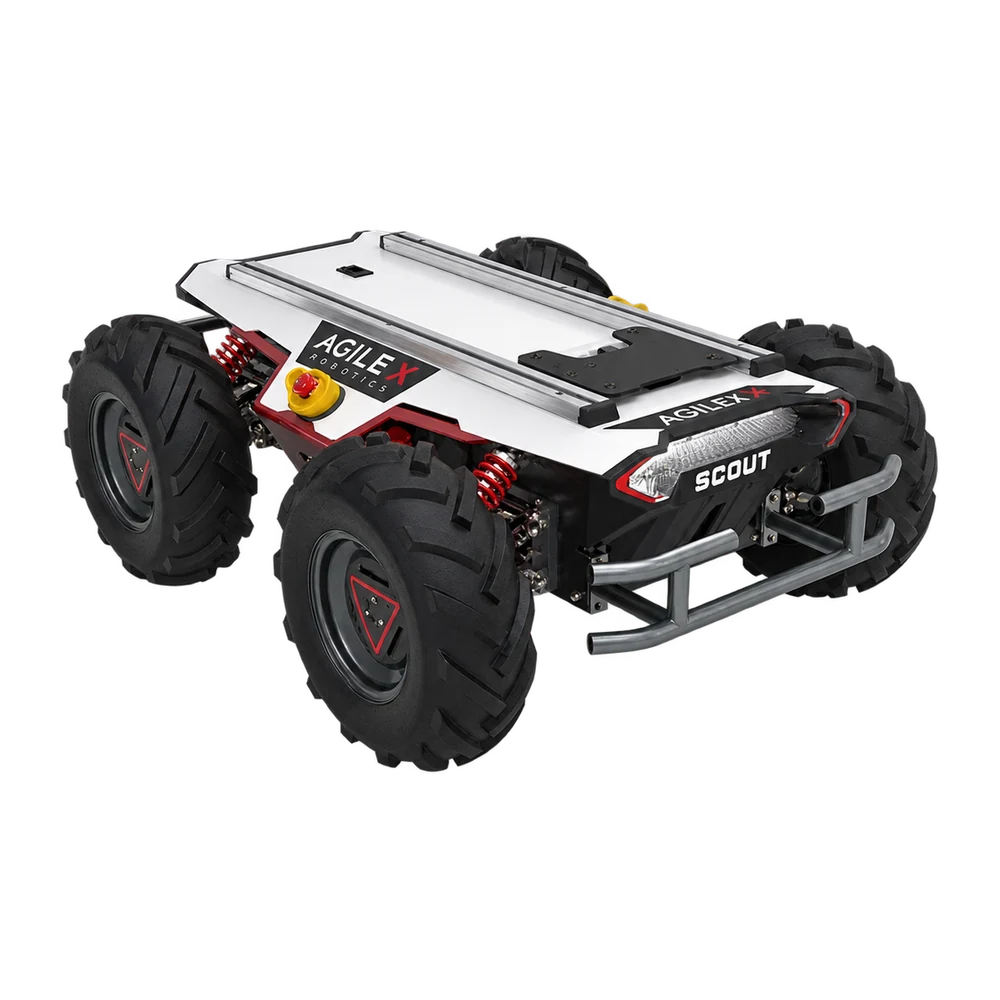
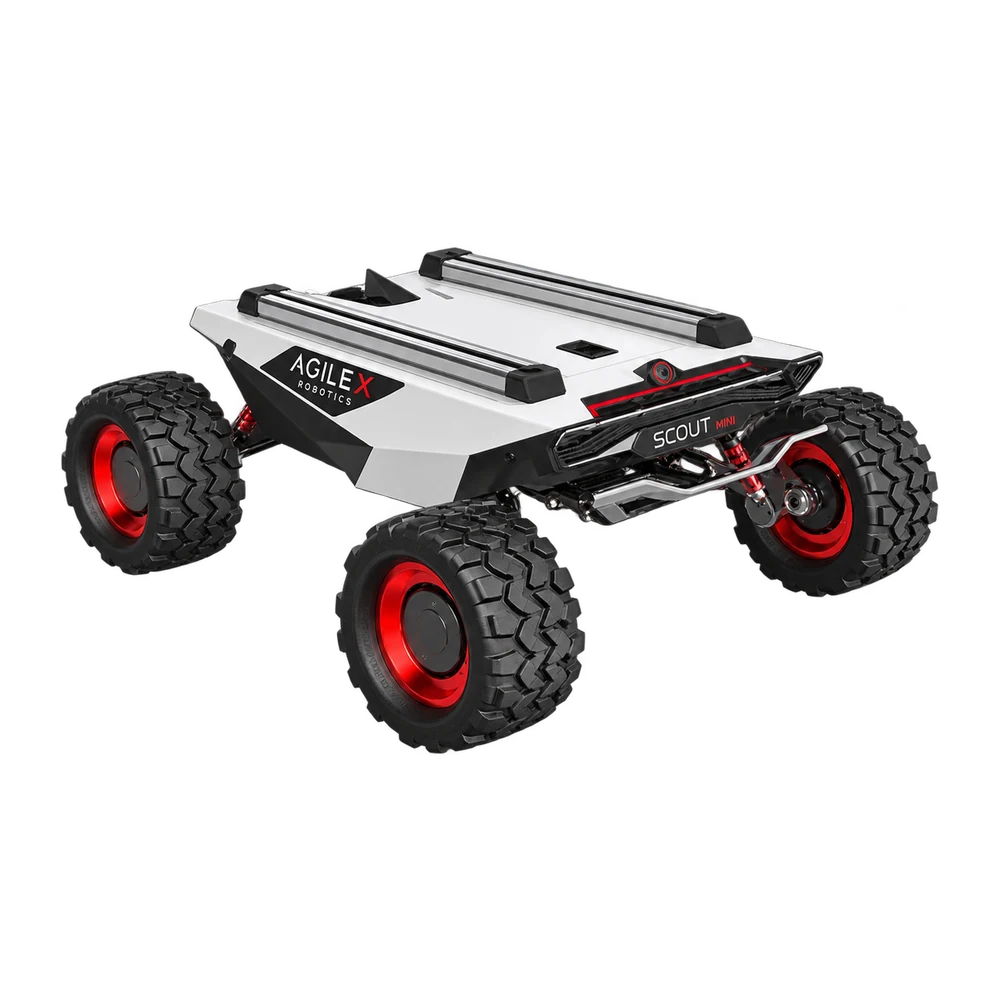
Die kompakte Forschungsbasis der Scout-Reihe bringt Allradantrieb und Einzelradaufhängung in Projekte mit bis zu 10 kg leichter Messtechnik. Sie eignet sich für Hochschulen und Entwickler, die Wahrnehmung und Bewegung im Labor und in kontrollierten Außenbereichen untersuchen. Das Fahrgestell bietet Schnittstellen für Rechner, Lidar und Kameras. Navigationssoftware und Sensorik können so mit dem Prototyp weiterentwickelt werden.
Die Basis trägt bis zu 10 kg Material oder Ausrüstung. Ein kleiner Wahrnehmungsaufbau lässt sich vor dem Umzug auf eine größere Maschine erproben.
Mit dem Vierrad-Differenzialantrieb lässt sich über die beiden Seiten lenken. Im Versuch lassen sich Kurven mit unterschiedlichen Radien und Geschwindigkeiten vergleichen.
Einzeln aufgehängte Räder können dem Geländeprofil folgen. Eine Strecke vom Laborboden bis zu einem unebenen Außenabschnitt lässt sich wiederholt abfahren.
Für autonome Versuche lassen sich Lidar, Kamera und Bordrechner integrieren. Die Auswahl richtet sich nach dem Kartentyp und den für die Ortung benötigten Daten.
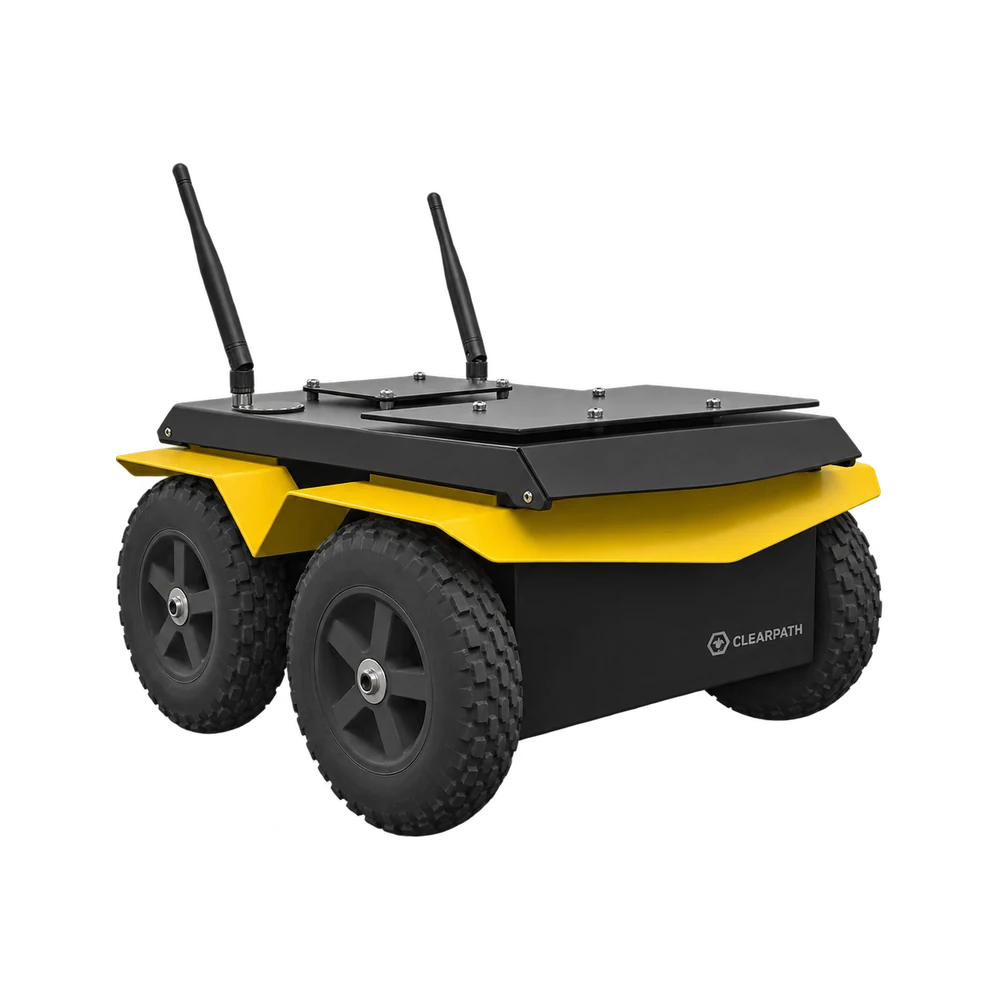
Die Feldplattform von Clearpath richtet sich an Forschungsteams mit umfangreicher Messtechnik für Außenstrecken. Die Deckplatte trägt bis zu 100 kg Instrumente, die Schnittstellenplatine versorgt montierte Geräte mit Strom. Drei Akkukapazitäten ermöglichen die Auslegung nach Einsatzdauer und Leistungsbedarf der Instrumente. Der Aufbau kann für aufeinanderfolgende Messkampagnen montiert bleiben.
Die Basis trägt bis zu 100 kg Material oder Ausrüstung. In die Grenze zählen auch Halter und Verkabelung des Messaufbaus.
Je nach Messfahrt stehen Akkus mit 40, 80 oder 120 Ah zur Wahl. Die Wahl beeinflusst die verfügbare Energie für Basis und angeschlossene Geräte.
Die Schnittstellenplatine bietet acht Versorgungsanschlüsse für montierte Geräte. Die Ausgänge teilen sich die Stromgrenzen ihrer jeweiligen Versorgungsschienen.
Das Schwerpunktdiagramm hilft beim Platzieren der Geräte für Fahrten am Hang. Dieselbe Masse weiter oben zu montieren verändert die Stabilität der Basis.
Der leichte Feldroboter von Clearpath kombiniert eine 17 kg schwere Basis mit 20 kg Traglast für Messgeräte. Er richtet sich an Labore, die Navigationssysteme an mehreren Standorten entwickeln und Fahrzeug und Aufbau gemeinsam transportieren möchten. Rechner, GPS, Inertialeinheit und Radodometrie stehen zum Vergleich verschiedener Bewegungsschätzungen bereit. Die Montagefläche nimmt zusätzliche projektspezifische Sensoren auf.
Die Basis wiegt vor der Montage der Versuchsausrüstung 17 kg. Dieses Gewicht ist der Ausgangspunkt für die Transportplanung zwischen Versuchsorten.
Die Basis trägt bis zu 20 kg Material oder Ausrüstung. Die Instrumente können somit mehr wiegen als das leere Fahrzeug mit seinen 17 kg.
GPS, Inertialeinheit und Radodometrie liefern Daten zur Untersuchung der Bewegung. Die Satellitenposition kann mit der aus den Rädern geschätzten Bewegung verglichen werden.
Der Deckel bietet ein Befestigungsraster von 80 mm für zusätzliche Instrumente. Die Halterungen für den Versuch lassen sich schon vor dem Feldeinsatz auslegen.
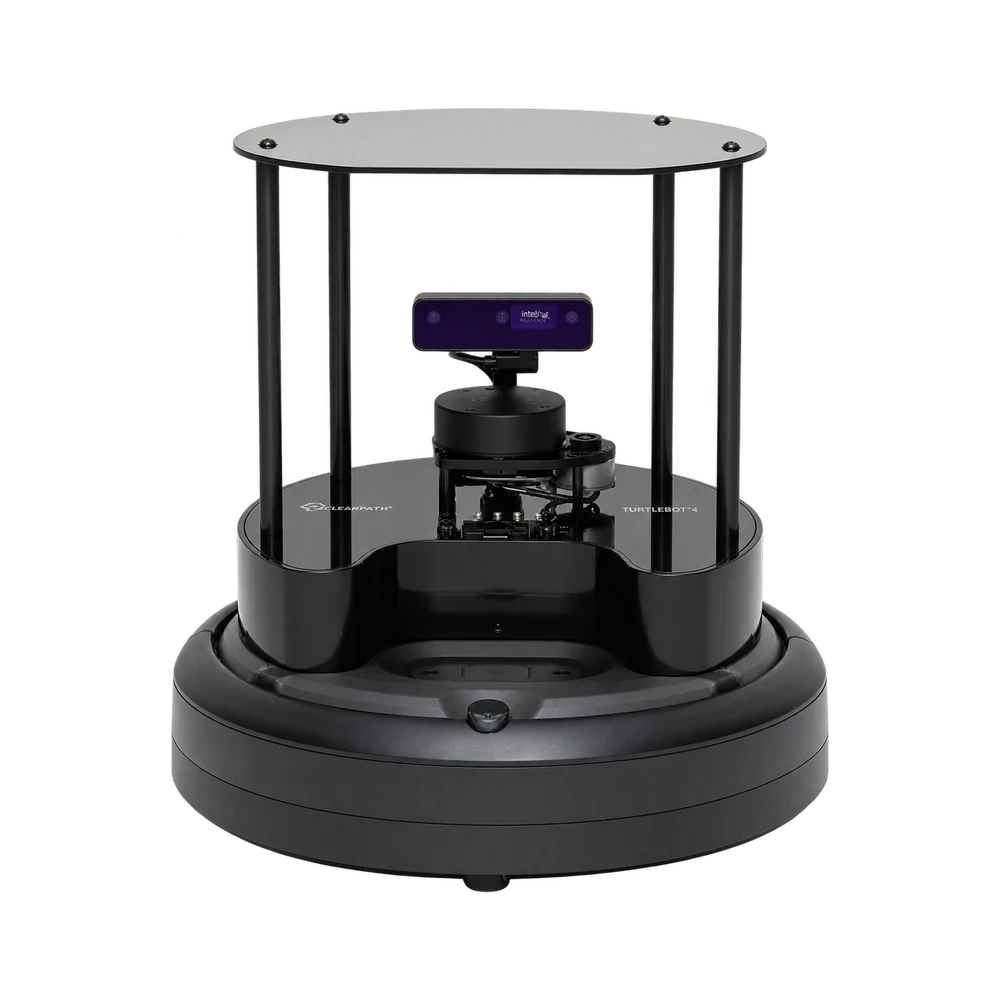
Der Lehrroboter von Clearpath bringt ROS 2 als vollständige Plattform für Navigation, Kartierung und Wahrnehmung in den Unterricht. Die Basis iRobot Create 3 enthält Akku und Ladestation. 2D-Lidar und Stereokamera liefern reale Abstands- und Tiefendaten, die für Programmierübungen über das Netzwerk verfügbar sind. Standard und Lite teilen sich die Basis und unterscheiden sich bei Kamera und Erweiterungsmöglichkeiten.
Zum Lehrfahrgestell iRobot Create 3 gehören Akku und Ladestation. Zwischen Übungen kann der Roboter zum vorgesehenen Ladeplatz zurückkehren.
Der 2D-Lidar misst Abstände rund um den Roboter für eine Grundrisskarte. Lernende können den Grundriss mit den tatsächlichen Flurmaßen vergleichen.
Die OAK-D-Stereokamera erfasst Tiefendaten. Standard und Lite verwenden unterschiedliche Kameravarianten. Die Standard nutzt die OAK-D-Pro, die Lite die OAK-D-Lite.
Die Sensordaten werden für Übungen als ROS-2-Topics im Netzwerk bereitgestellt. Dieselben Messungen lassen sich für Kartierungs- und Lokalisierungsübungen verwenden.
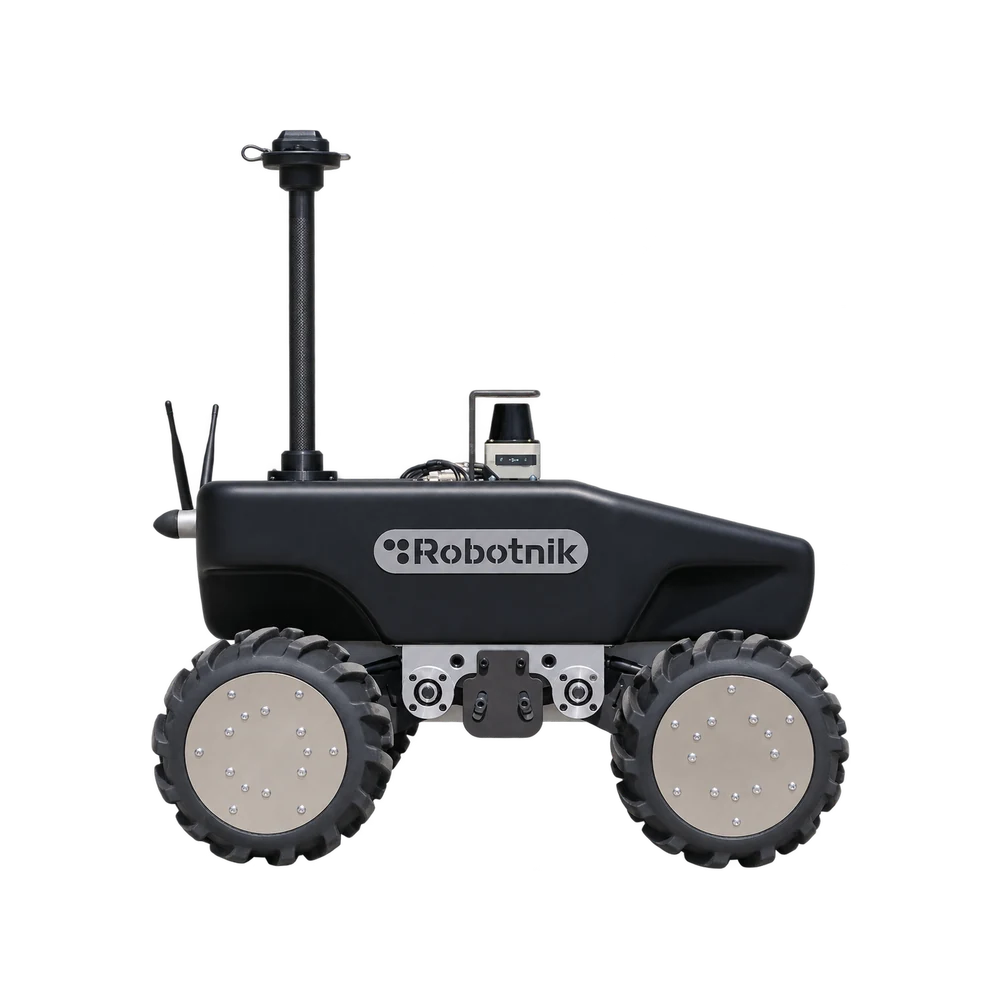
Die Forschungsplattform von Robotnik für Innen- und Außenbereiche bietet autonome Navigation, offene ROS-2-Architektur und 50 kg Traglast. Sie richtet sich an Teams, die Transport-, Landwirtschafts- und Inspektionsanwendungen zunächst simulieren und dann im Feld testen. 2D-Lidar und RGB-D-Kamera sind für die Umgebungserfassung enthalten. Optionales GPS und 3D-Lidar erweitern die Basis für Projekte mit geografischem Bezug oder räumlicher Vermessung.
Das IP54-Gehäuse schützt die eingebauten Geräte gegen Staub und Spritzwasser. Der Wechsel vom Labor ins Freie lässt sich anhand der Bedingungen entlang der Strecke planen.
Die RGB-D-Kamera liefert Farbbilder mit Tiefeninformationen. Im Versuch lässt sich einem sichtbaren Merkmal sein Abstand zum Roboter zuordnen.
Das serienmäßige 2D-Lidarpaket erfasst einen Winkel von 276°. Der Erfassungswinkel zeigt, welcher Teil der Strecke in jedem Scan enthalten ist.
Für Außenmessungen lassen sich GPS oder 3D-Lidar ergänzen. GPS liefert eine geografische Referenz, 3D-Lidar erfasst die räumliche Geometrie.
Die omnidirektionale Außenbasis von Robotnik trägt bis zu 150 kg für Projekte in Agrarforschung, Logistik und Bauwesen. Kennzeichnend ist ihre seitliche Bewegung: Messgeräte und Material lassen sich auf unebenem Grund an Reihen oder Arbeitsplätze heranführen, ohne sie zu drehen. RGB-D-Vision liefert Farbbilder und Tiefendaten. ROS 2 und optionale Positionierungssensoren unterstützen die Entwicklung eigener Anwendungen.
Die Basis trägt bis zu 150 kg Material oder Ausrüstung. Damit kann zusätzlich das für den Agrarversuch benötigte Material auf derselben Fahrt mitgenommen werden.
Die omnidirektionale Basis bewegt sich seitwärts, ohne die Instrumente zu drehen. Die Optik kann auf die Pflanzreihe gerichtet bleiben, während sich der Aufnahmeabstand ändert.
Die RGB-D-Kamera liefert Farbbilder mit Tiefeninformationen. Die Beobachtungen entlang der Reihe lassen sich mit dem Abstand zur Kamera verknüpfen.
GPS, Referenzstation und 3D-Lidar sind optionale Ausrüstung für Messfahrten. Einer Messung entlang der Pflanzreihe lässt sich eine geografische Position zuordnen.
Der kompakte Kettenroboter von AgileX kombiniert 57 cm Breite mit 25 kg Traglast für Inspektionen und Messungen in engen Passagen oder auf unebenem Grund. Christie-Federung und Differenzialantrieb der Ketten helfen beim Überwinden von Schwellen und kleinen Hindernissen. IP67 eignet sich für Außenprojekte mit Staub und Feuchtigkeit. Optionale Kameras, Umweltsensoren und Navigationskits ergänzen die Plattform entsprechend dem Messauftrag.
Die Basis trägt bis zu 25 kg Material oder Ausrüstung. Sensoren, Gehäuse und Halter müssen bei der Inspektion gemeinsam innerhalb dieser Grenze liegen.
Die Fahrtrichtung ergibt sich aus dem Geschwindigkeitsunterschied der Ketten. Der Platzbedarf einer Kurve lässt sich auf jedem Untergrund der Strecke untersuchen.
Der Hersteller gibt für volle Last eine überwindbare Hindernishöhe von bis zu 100 mm an. Diese Höhe lässt sich mit den Schwellen auf der Inspektionsrunde vergleichen.
Für Kartierung und autonome Rundfahrten lässt sich ein Navigationskit ergänzen. Das Kit ergänzt die Basis um die Ortung entlang der Strecke.
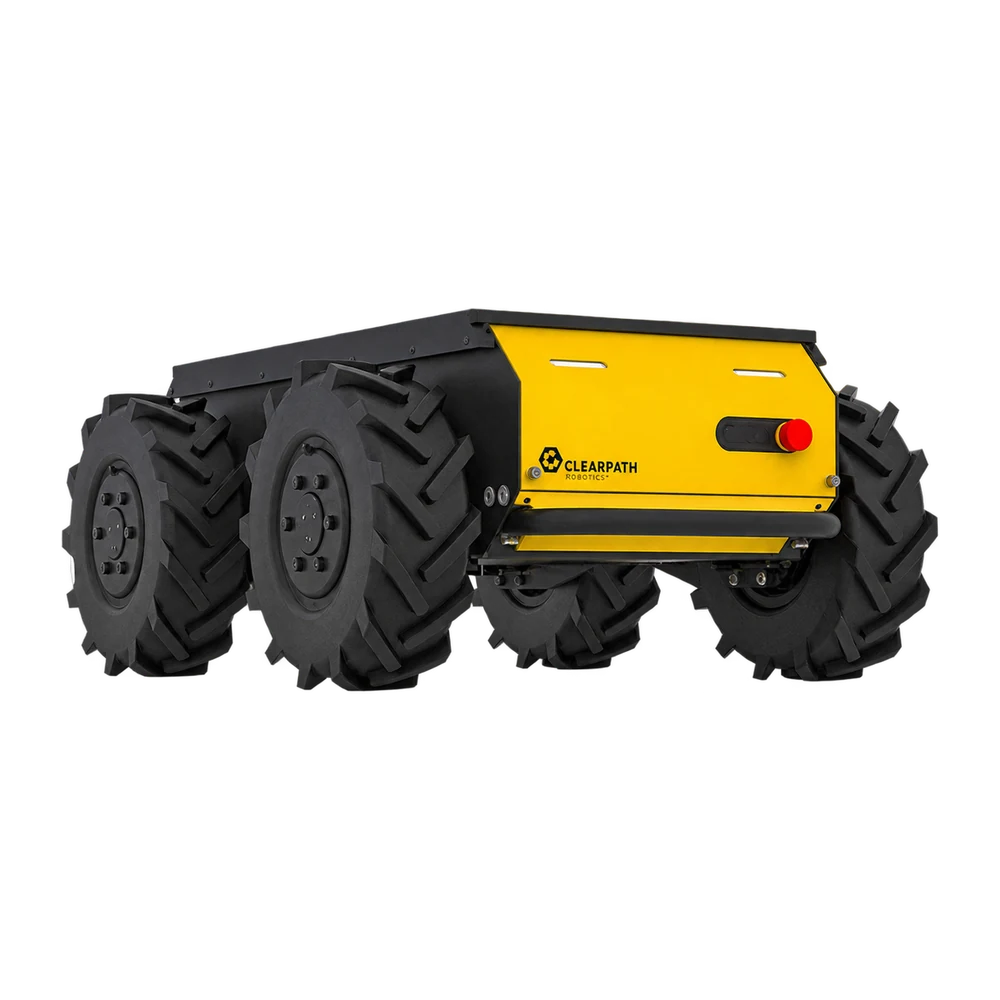
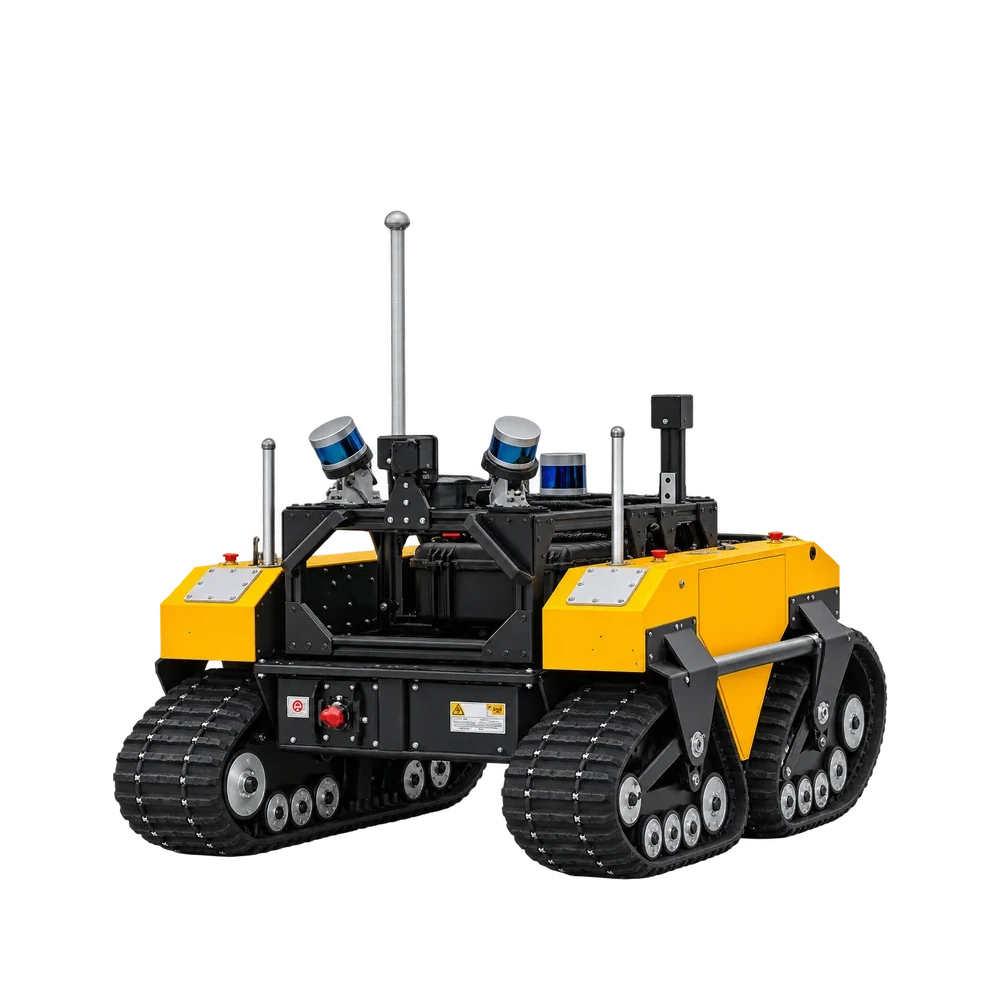
Der Warthog mit vier Kettenlaufwerken ist eine elektrische Forschungsplattform für Schnee, Sand und weichen Boden. Er eignet sich für Messkampagnen, bei denen Traktion und geringer Bodendruck ebenso wichtig sind wie Platz für die Instrumente. Das große Fahrgestell nimmt Vermessungsgeräte und projektspezifische Ausrüstung auf. Das optionale Fernsteuerungskit überträgt das Kamerabild an die Station, von der aus das Fahrzeug beobachtet und gesteuert wird.
Bei dieser Ausführung ersetzen Kettenlaufwerke die Räder. Clearpath dokumentiert eine eigene Softwarekonfiguration für diese Antriebsvariante.
Die Ketten benötigen mehr Strom. Für längere Einsatzzeiten empfiehlt der Hersteller geringere Fahrgeschwindigkeiten. Last und Strecke beeinflussen die tatsächliche Betriebsdauer.
Je nach Versuch können Instrumente oder eine Armhalterung ergänzt werden. Das Softwaremodell kann auch die an der Basis montierten Module abbilden.
Das optionale Fernsteuerungskit überträgt während der Messfahrt Livebilder an die Bedienperson. Die Kommunikationsstation gehört zu dieser Ausstattung.
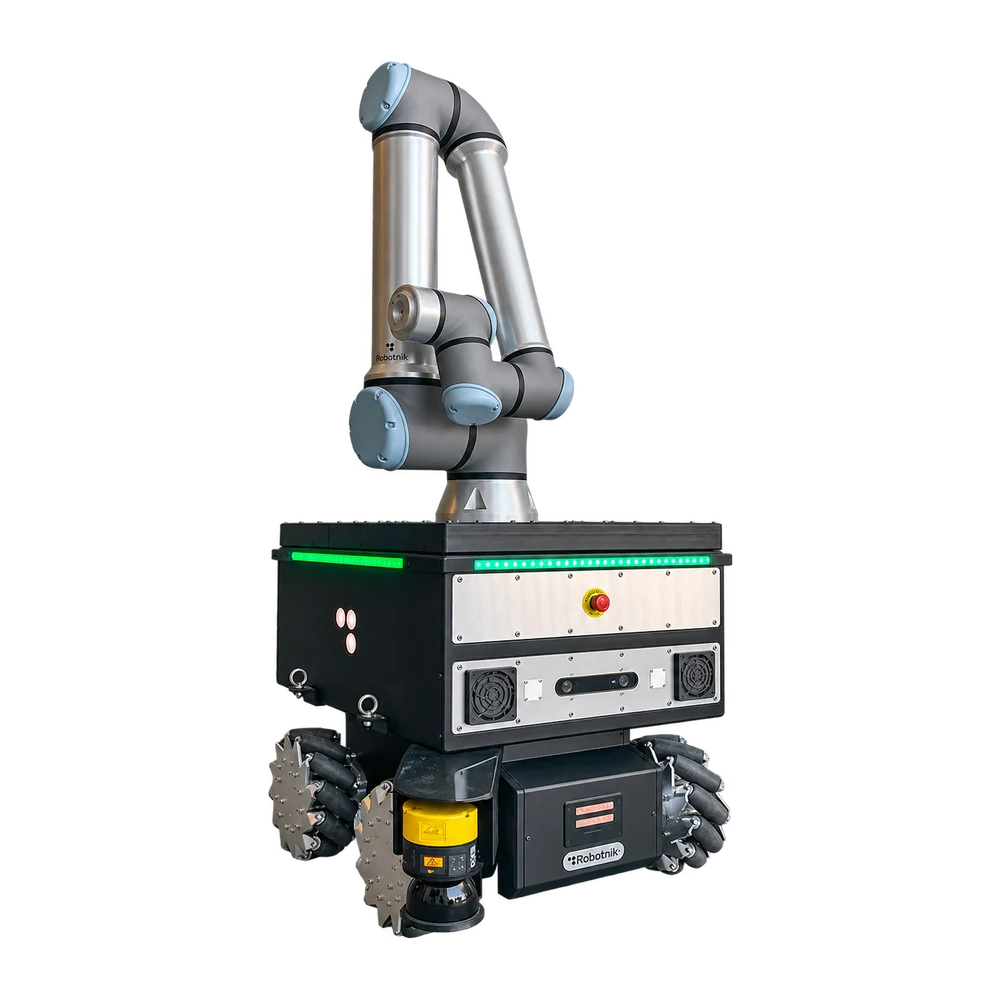
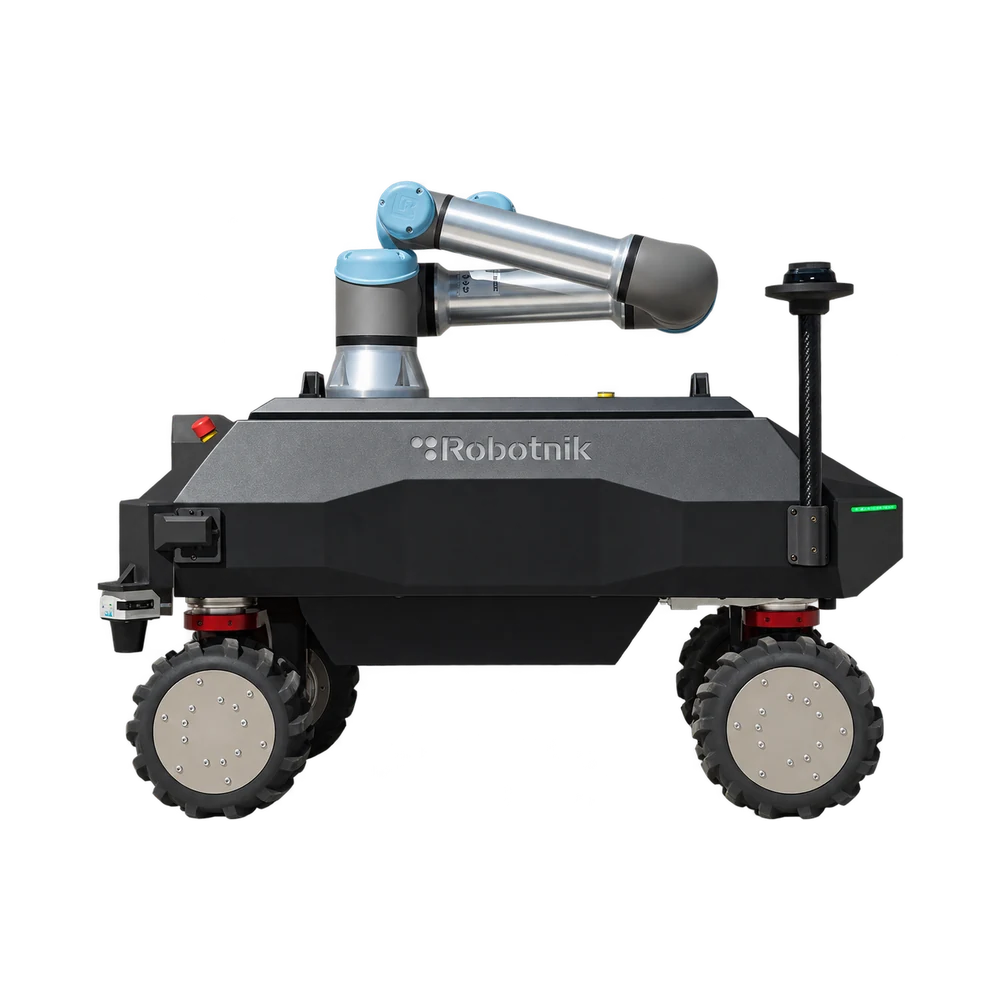
Der industrielle mobile Manipulator von Robotnik kombiniert eine omnidirektionale Basis mit einem kollaborativen Arm von Universal Robots für mehrere Maschinen im selben Bereich. Mecanum-Räder ermöglichen die seitliche Anfahrt, der Arm übernimmt das Aufnehmen und Ablegen der Teile. UR5e und UR16e bieten unterschiedliche Traglasten und Reichweiten für Maschinenbeschickung, Verpackung und Qualitätsprüfung. Der optionale Greifer oder Vakuumaufnehmer richtet sich nach dem Material.
Mit Mecanum-Rädern fährt die Basis seitlich heran, ohne den Arm zu drehen. So kann er sich auch aus einem parallelen Gang zum Arbeitstisch ausrichten.
Die UR5e-Version hat 5 kg Traglast und 850 mm Reichweite. Beim UR16e sind es 16 kg und 900 mm. Die Wahl richtet sich nach Teilegewicht und Tiefe der Maschine.
Zwei 2D-Sicherheitsscanner überwachen den Bereich um den Roboter. Beide gehören zusammen mit der Sicherheitssteuerung zur Serienausstattung.
Greifer und Vakuumwerkzeuge sind optional und werden passend zum Werkstück ausgewählt. Auch das Gewicht des gewählten Werkzeugs zählt zur Traglast des Arms.
Der mobile Außenmanipulator von Robotnik verbindet die omnidirektionale Mobilität des VOGUI mit der Positionierung durch einen Arm von Universal Robots. Er ist für Agrarforschung, Pflanzeninspektion und Umweltdatenerfassung an definierten Punkten ausgelegt. Die Basis fährt neben die Reihe, der Arm bringt das Instrument auf die geforderte Höhe und Ausrichtung. Die UR5e-Ausführung bietet 850 mm Reichweite für anwendungsspezifische Sensoren oder Werkzeuge.
Vier lenkbare Räder ermöglichen Bewegungen in mehrere Richtungen im Gelände. Der Arm kann die nächste Pflanze anfahren, ohne die Fahrtrichtung umzukehren.
Mit UR5e-Arm beträgt die Traglast am Handgelenk 5 kg und die Reichweite 850 mm. Die Reichweite bestimmt mit, in welchem Abstand die Basis neben der Kultur stehen kann.
Die RGB-D-Kamera liefert Farbbilder mit Tiefeninformationen. Die Tiefendaten ergänzen Beobachtungen entlang der Pflanzen um eine Abstandsmessung.
Je nach Versuch kommen ein optionaler Greifer oder ein spezielles Messwerkzeug infrage. Bei einem Nahbereichsversuch zählen sowohl Gewicht als auch Abmessungen des Sensors.
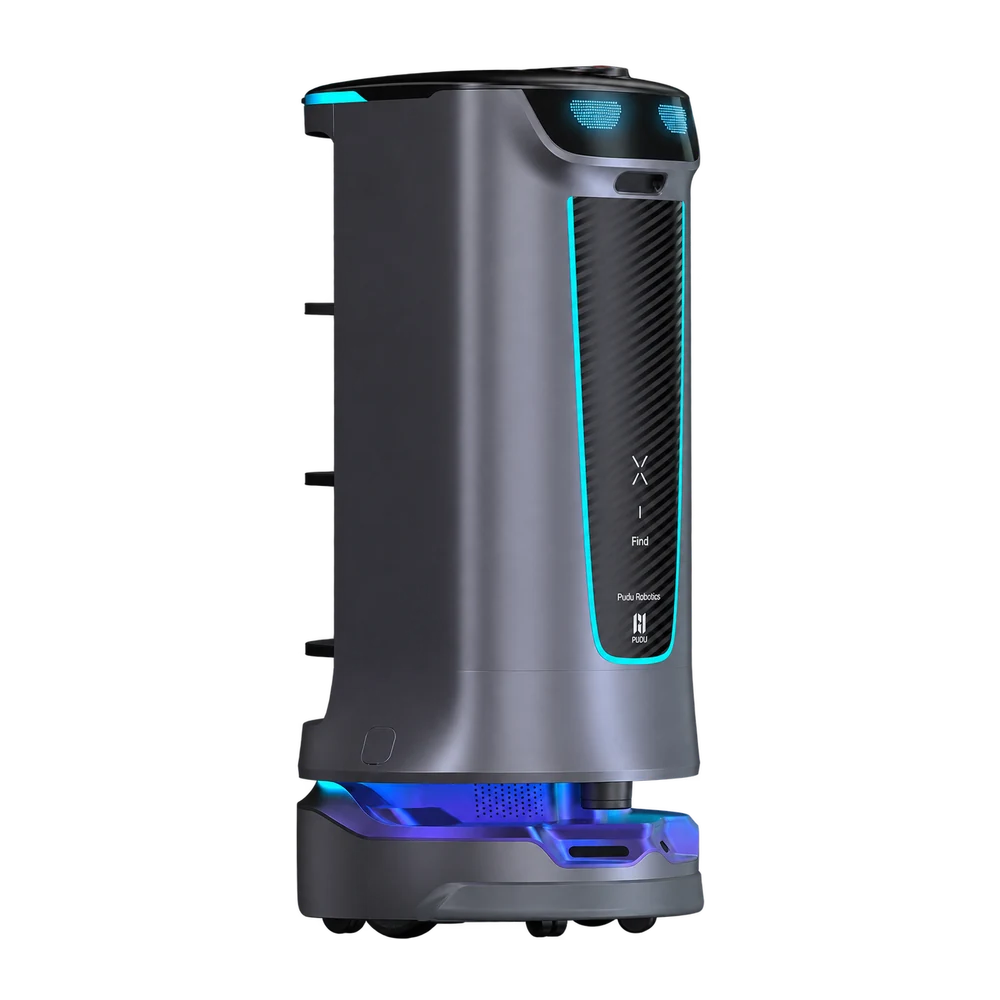
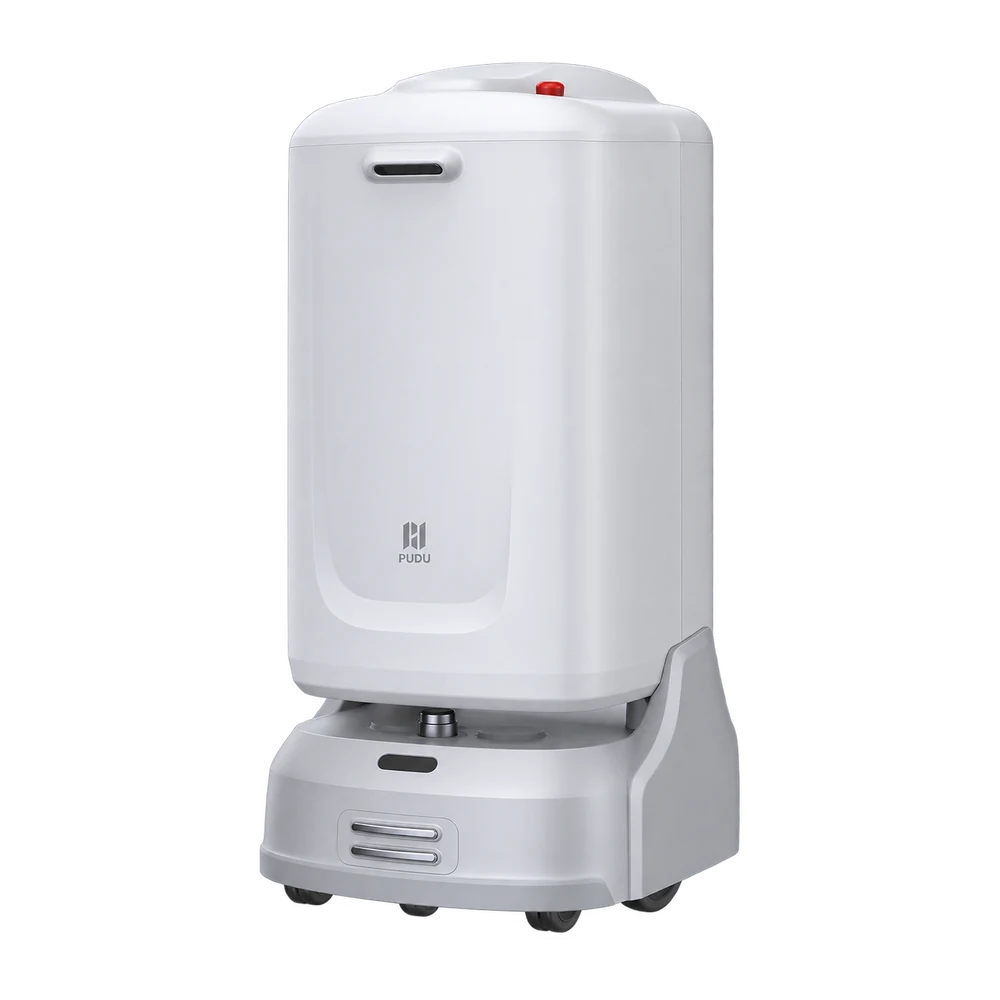
Der Roboter von Pudu Robotics zum Abräumen und für den Transport von benutztem Geschirr. Das geräumige Fach mit verstellbaren Böden nimmt Teller, Gläser und Behälter von mehreren Tischen für die Fahrt zur Spülküche auf. Der spritzwassergeschützte Innenraum passt zu diesem Einsatz. Er richtet sich an Restaurants, Kantinen und Gastronomiebetriebe mit Stoßzeiten und kann über ein optionales Rufgerät in den Gastraum bestellt werden.
Das 120-Liter-Fach trägt insgesamt bis zu 60 kg. So lässt sich Geschirr von mehreren Tischen auf einer Fahrt einsammeln.
Die Tabletts lassen sich herausnehmen und auf fünf Höhen einsetzen, etwa für hohes Geschirr. Sammelboxen sind separat erhältlich.
Mit einem optionalen Rufgerät kann das Personal den Roboter während des Services zur Sammelstelle rufen.
Der Innenraum ist nach IPX5 gegen Wasser geschützt. Hier können beim Einladen von benutztem Geschirr Spritzer auftreten.
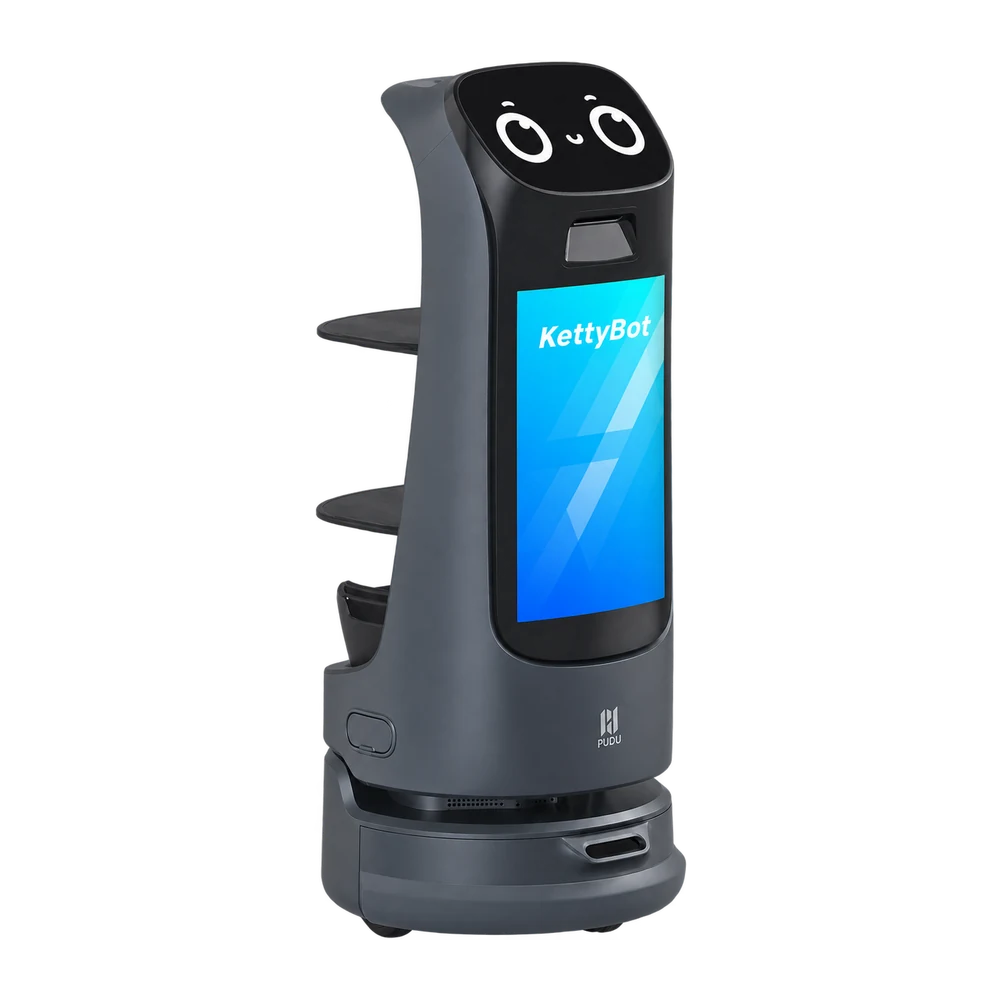
Der Empfangs- und Lieferroboter von Pudu Robotics mit Frontdisplay für Speisekarten und Aktionen. KettyBot Pro begleitet Gäste zum Tisch, präsentiert angepasste Inhalte und bringt Bestellungen in den Gastraum. Der kompakte Aufbau passt in Gänge zwischen Tischen und Regalen. Die Entnahmeerkennung ermöglicht die Weiterfahrt nach der Übergabe. Eine Plattform für Gastronomie und Handel, die Orientierung, Kommunikation und Transport verbindet.
Weise dem Roboter am Eingang einen Tisch zu. Er begleitet die Gäste auf einem geplanten Weg durch den Gastraum.
Das vordere Display zeigt anpassbare Inhalte. Du kannst festlegen, welche Inhalte in einem bestimmten Bereich erscheinen.
Eine Weitwinkelkamera überwacht das Tablett. Der Roboter erkennt die Entnahme und kann zur nächsten Lieferung weiterfahren.
Bei der Lieferung an mehrere Ziele kann das Personal mehrere Stopps festlegen und Speisen für verschiedene Tische zusammen laden.
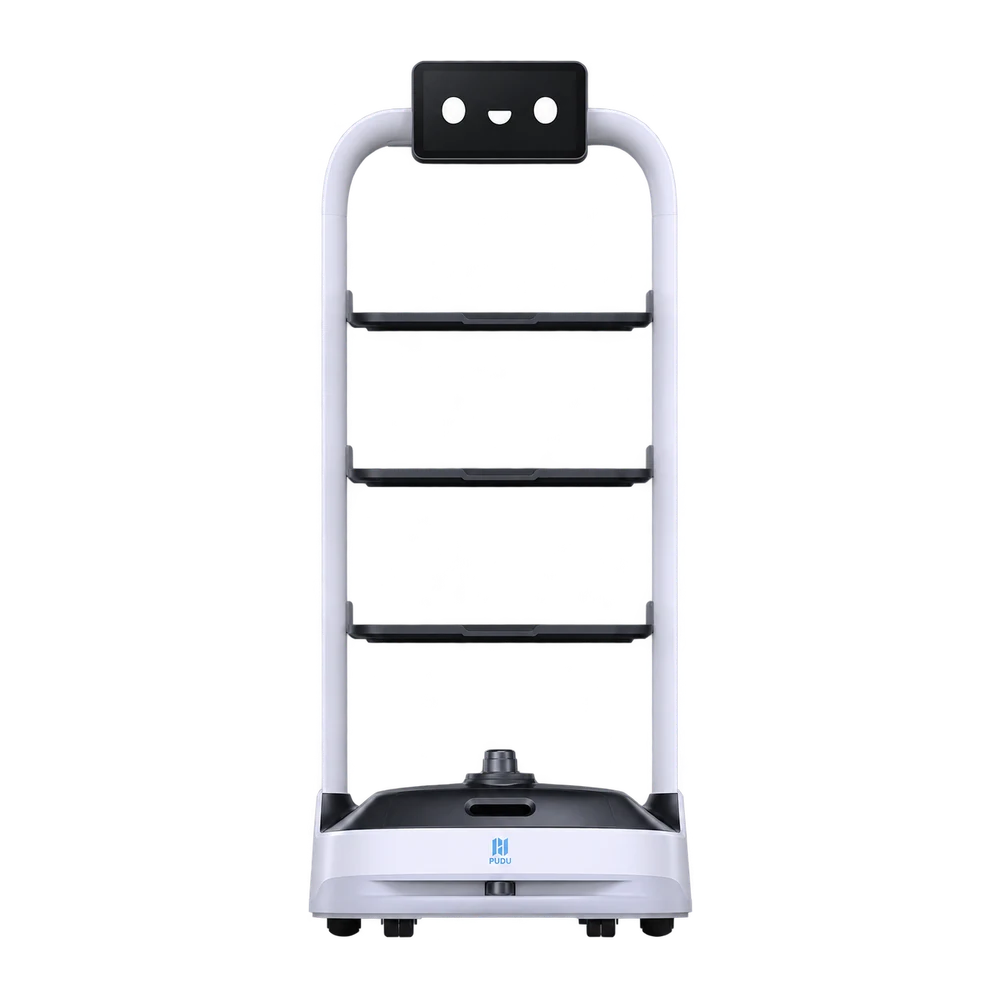
Der vielseitige Lieferroboter von Pudu Robotics für Gastronomie, Hotels und Gewerbeflächen. Auf offenen Ablagen transportiert er Geschirr, Tabletts und kleine Artikel zwischen Küche, Gastraum und Servicestellen. Die Navigation ohne Deckenmarkierungen eignet sich auch für große, hohe Räume. Liefer-, Rundfahrt- und Geschirrrückgabemodus ermöglichen unterschiedliche Aufgaben im Tagesverlauf.
Die Navigation nutzt visuelle Merkmale ohne installierte Markierungen. PUDU nennt Räume mit bis zu 30 m hohen Decken als Einsatzbereich.
Jedes Tablett misst 52 × 43,2 cm. Vergleiche die Maße vor der Planung einer Lieferrunde mit deinem Geschirr und deinen Behältern.
Die gesamte Zuladung beträgt 40 kg. Rechne das Gewicht der Behälter zu allen auf den Tabletts verteilten Bestellungen hinzu.
Mit Liefer- und Sammelmodus kannst du dem Roboter sowohl ausgehende Bestellungen als auch den Rücktransport von Geschirr zuweisen.
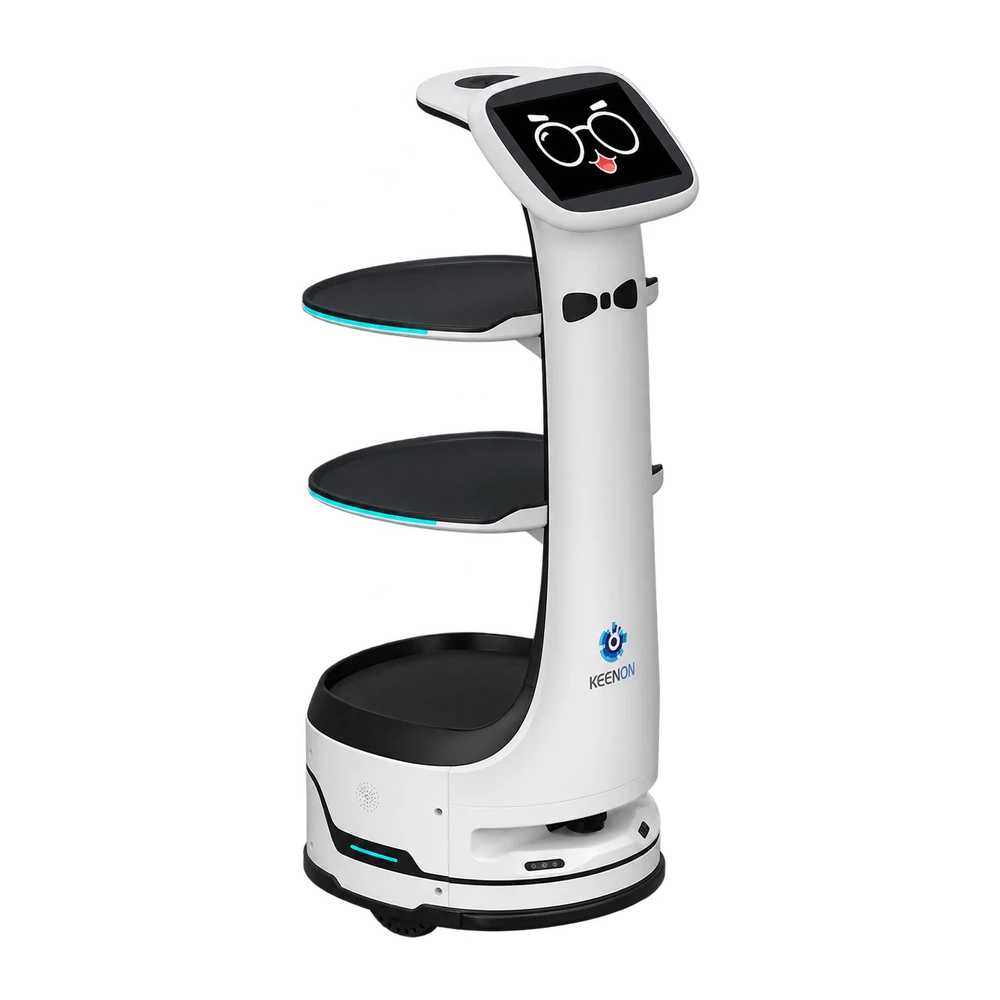
Der kompakte Serviceroboter von KEENON für enge Gänge und dicht gestellte Tische. DINERBOT T8 verbindet einen schlanken Aufbau mit von mehreren Seiten zugänglichen Tabletts. So können Gäste ihr Gericht auch bei wenig Platz vor dem Tisch erreichen. Tablettsensoren, Sprachhinweise und Display führen durch die Entnahme. Geeignet für Restaurants, Cafés und Lokale, in denen jeder Zentimeter Gangbreite zählt.
Der Hersteller gibt eine Mindestdurchfahrtsbreite von 55 cm an. Mit diesem Maß kannst du enge Stellen auf der Route prüfen.
Die Tabletts sind über 300° zugänglich. Am Tisch können Gäste ihr Gericht auch von der Seite entnehmen.
Ein 10,1-Zoll-Display, Tablettsensoren und Sprachhinweise führen Gäste zu ihrem Gericht.
Drei Stereovisionssensoren erkennen Hindernisse in unterschiedlichen Höhen, darunter auch niedrige Gegenstände auf dem Boden.
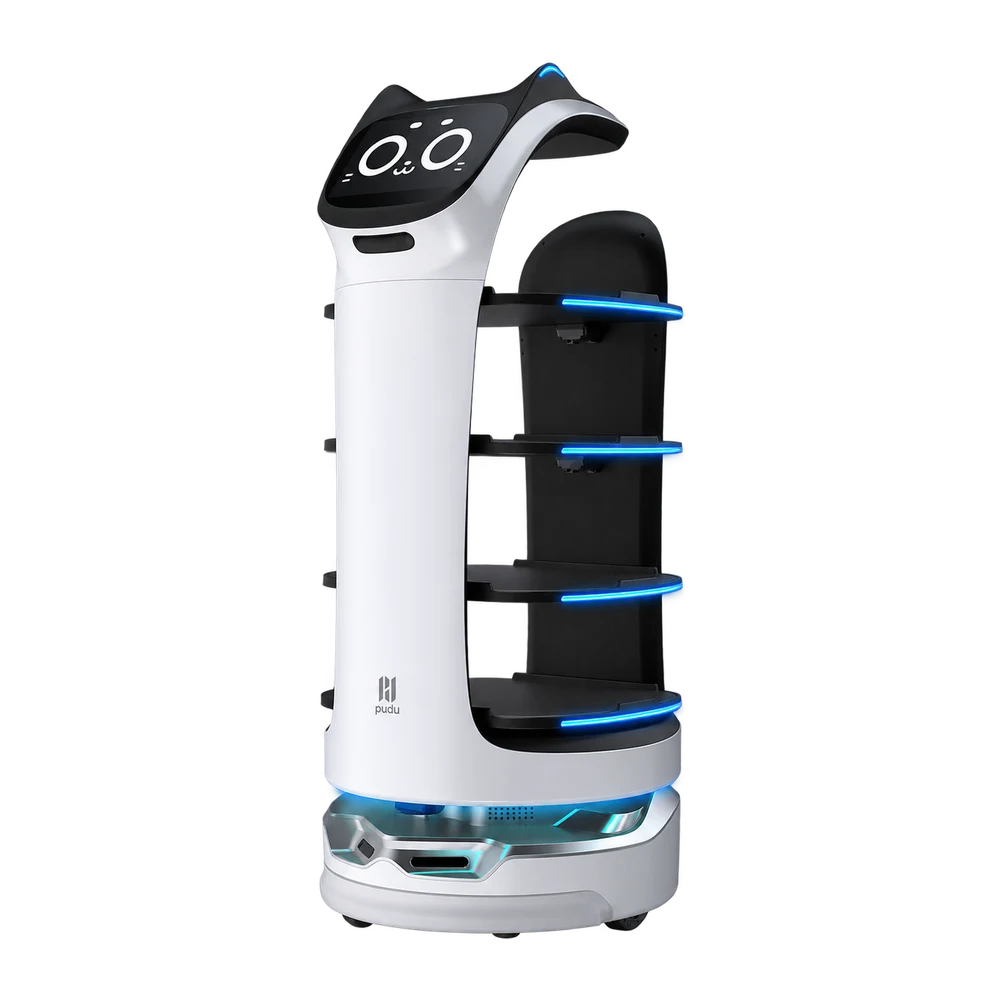
Der Lieferroboter von Pudu Robotics mit Katzengesicht für den direkten Gästekontakt. BellaBot bringt Speisen und Getränke an den Tisch und interagiert über Mimik, Licht und Berührung. Abnehmbare Tabletts mit Infrarotsensoren ordnen die Bestellungen. Der Wechselakku erleichtert den Einsatz über mehrere Schichten, wenn ein geladener Ersatz vorhanden ist. Für Restaurants und Lokale, in denen die Übergabe zum Gästeerlebnis gehört.
Bis zu 40 kg Geschirr und Speisen lassen sich auf vier Tabletts verteilen. Jedes Tablett trägt maximal 10 kg.
Infrarotsensoren erkennen die Beladung der Tabletts. Die Böden lassen sich herausnehmen, sodass ihre Oberflächen zugänglich sind.
Das animierte Gesicht, Lichtsignale und Reaktionen auf Berührung ermöglichen die Interaktion mit Gästen am Tisch.
Ersetze den leeren Akku durch einen geladenen, um Lieferungen fortzusetzen, ohne das Laden am Roboter abzuwarten.
Der Roboter von Pudu Robotics für zugangskontrollierte Lieferungen zwischen Etagen in Hotels und Dienstleistungsgebäuden. FlashBot Max transportiert Artikel in geschlossenen, einteilbaren Fächern mit Empfängerprüfung, sofern aktiviert. Die Anbindung an kompatible Aufzüge erweitert den Weg von der Rezeption bis zur Zimmeretage. Getrennte Lieferfächer und Zugangskontrolle unterscheiden ihn von offenen Tablettrobotern im Gastraum.
Die Kabine lässt sich in zwei, drei oder vier Fächer unterteilen. Bereite mehrere Lieferungen vor oder schaffe mehr Platz für größere Gegenstände.
Je nach Einstellung öffnet sich das Fach mithilfe eines Codes, einer Telefonnummer oder einer NFC-Kennung.
Nach der Anbindung an die Gebäudesteuerung kann der Roboter den Aufzug rufen und benutzen. Prüfe die Konfiguration für jede Anlage.
PUDU gibt eine freie Durchfahrtsbreite von 60 cm an. Prüfe Türen und Flure anhand dieses Maßes, bevor du die Haltepunkte planst.
Ist ein Teilebehälter in der Fertigung leer, muss jemand Nachschub holen. Wir begleiten die Person, die die Linie versorgt, und prüfen, welchen Streckenabschnitt ein Roboter übernehmen könnte.
Mit Ihren Behältern testen wir Türen, Schwellen und Kreuzungen. Verbindet die Strecke zwei Gebäude, prüfen wir draußen auch Untergrund und Gefälle.
Mit dem Team am Arbeitsplatz klären wir, wo der Roboter anhält, wer die Teile entlädt und wo leere Behälter für die Rückfahrt bereitstehen.
Geht ein Alarm ein, muss der Schichtdienst wissen, was in der Anlage passiert. Mit Ihrer Fachkraft wählen wir die Schalttafeln und Instrumente aus, die der Roboter auch bei Routinekontrollen erfassen soll.
Wir legen die Haltepunkte für den automatischen Rundgang fest. Vor einem Manometer testen wir Abstand, Licht und Kamerawinkel, bis die Skala lesbar ist. So können Sie das Bild mit dem der vorigen Schicht vergleichen.
Wir prüfen die Netzabdeckung. Vom Leitstand aus kann der Schichtdienst den Roboter zur gemeldeten Stelle lenken, die Kamera ausrichten und entscheiden, ob eine Fachkraft vor Ort gebraucht wird.
Wenn Sie Robotik unterrichten oder einen Versuch vorbereiten, beginnen wir mit einer überprüfbaren Frage. Kann ein Arm denselben Gegenstand noch greifen, wenn Sie ihn auf der Werkbank verschieben?
Wir bilden den Arbeitsplatz nach und wählen gemeinsam mit Ihnen die Gegenstände aus. Die Lernenden testen die Bewegung und verändern jeweils nur eine Größe, etwa die Position des Teils oder die Öffnung des Greifers.
Am echten Arm halten wir fest, wann der Griff gelingt und wann das Teil abrutscht. So können Sie den Versuch mit der nächsten Gruppe unter denselben Bedingungen wiederholen.
Wir begleiten Ihr Versandteam bei einem Auftrag, von der Pickliste bis zum Behälter am Packplatz. Gemeinsam wählen wir einen Arbeitsplatz und einige Artikel aus, die Ihr Team häufig handhabt.
Wir testen den Arm mit Ihren Verpackungen. Wir prüfen, ob er den Code liest, das Packstück sicher hält und es im Behälter ablegt, ohne den Karton einzudrücken.
Gemeinsam prüfen wir, wie die Entnahme in Ihrem Warenwirtschaftssystem erfasst wird. Für unlesbare Codes legen wir fest, wo das Packstück abgelegt wird und wer den Auftrag vor dem Abschluss prüft.
Vor dem Ortstermin besprechen wir, was Sie dokumentieren möchten. Das kann der Zustand eines Leitungsabschnitts sein oder der Stand der Arbeiten, bevor ein Graben verfüllt wird. Die Aufnahmen stimmen wir mit der Bauleitung ab.
Im Lageplan markieren wir, wo der Roboter anhält und in welche Richtung die Kamera zeigt. Beim nächsten Termin nutzen wir dieselben Bezugspunkte. Ändert sich der Zugang, vermerken wir den neuen Aufnahmestandort.
Wir ordnen die Bilder nach Abschnitt und Datum. Sie können dem Team den Baufortschritt zeigen und Stellen für die nächste Begehung markieren.
Was muss Ihr Team tragen, wenn es von der Straße aus zu Fuß weitergeht? Gemeinsam stellen wir die Ladung für einen Arbeitstag zusammen, vom Werkzeugkasten bis zu den Ersatzakkus.
Wir wiegen die Ausrüstung und erproben, wie sie auf den Roboter passt. Mit jemandem, der den Weg kennt, prüfen wir, wie er beladen an Steigungen, auf unebenem Boden und an Engstellen fährt oder läuft.
Beim Test halten wir Fahrzeiten, Stopps und Stellen fest, an denen Hilfe nötig ist. So entscheiden Sie, wie weit der Roboter das Team begleitet und wo es die Werkzeuge entlädt.
Wenn Sie den Bewuchs an einem Hang beobachten, hilft ein Foto mehr, wenn Ort und Zeitpunkt bekannt sind. Gemeinsam mit den Verantwortlichen wählen wir aus, was beobachtet werden soll und welche Stellen der Roboter erreicht.
Wir vereinbaren, wo der Roboter sich bewegen darf, welche Bereiche unberührt bleiben und wann er zurückkehrt. Beim ersten Einsatz prüfen wir, ob das gewünschte Detail auf der Aufnahme zu erkennen ist.
Für jeden Standort halten wir Datum, Fotos und Beobachtungen fest. Sie können zwei Besuche vergleichen, eine Blüte verfolgen oder dem Team einen Bereich für den nächsten Rundgang nennen.