Tecnologia sempre in ordine. Promuovi la tua attività. App fatte su misura. Automatizza il tuo lavoro con l’AI Un solo partner
Parla con noiServizi, priorità e tempi di assistenza si definiscono insieme per la tua attività. Scopri di più.
Porti gli attrezzi fino al punto di lavoro.
Segui come cambia un’area nel tempo.
Confronta linee e cantieri a distanza di settimane.
 Yacon
Tecnologia sempre in ordine. Promuovi la tua attività. App fatte su misura. Automatizza il tuo lavoro con l’AI Un solo partner
Parla con noiServizi, priorità e tempi di assistenza si definiscono insieme per la tua attività. Scopri di più.
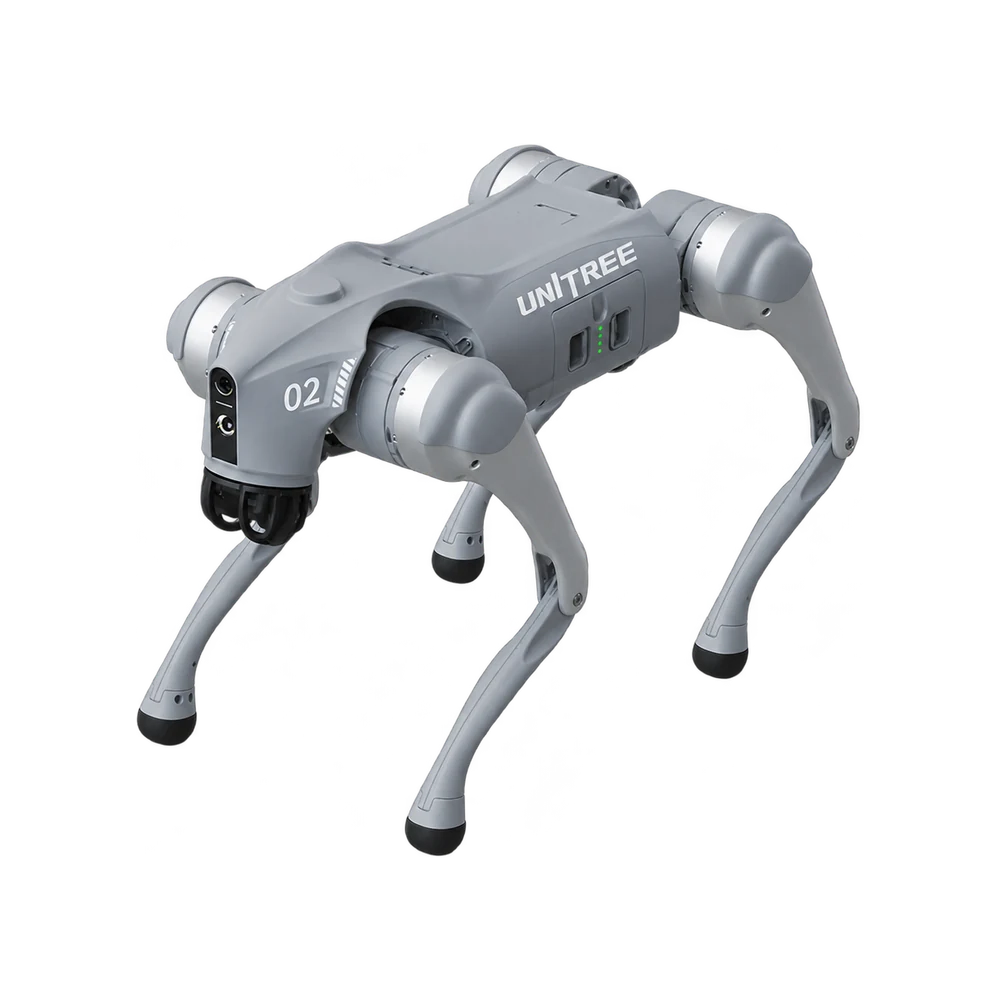
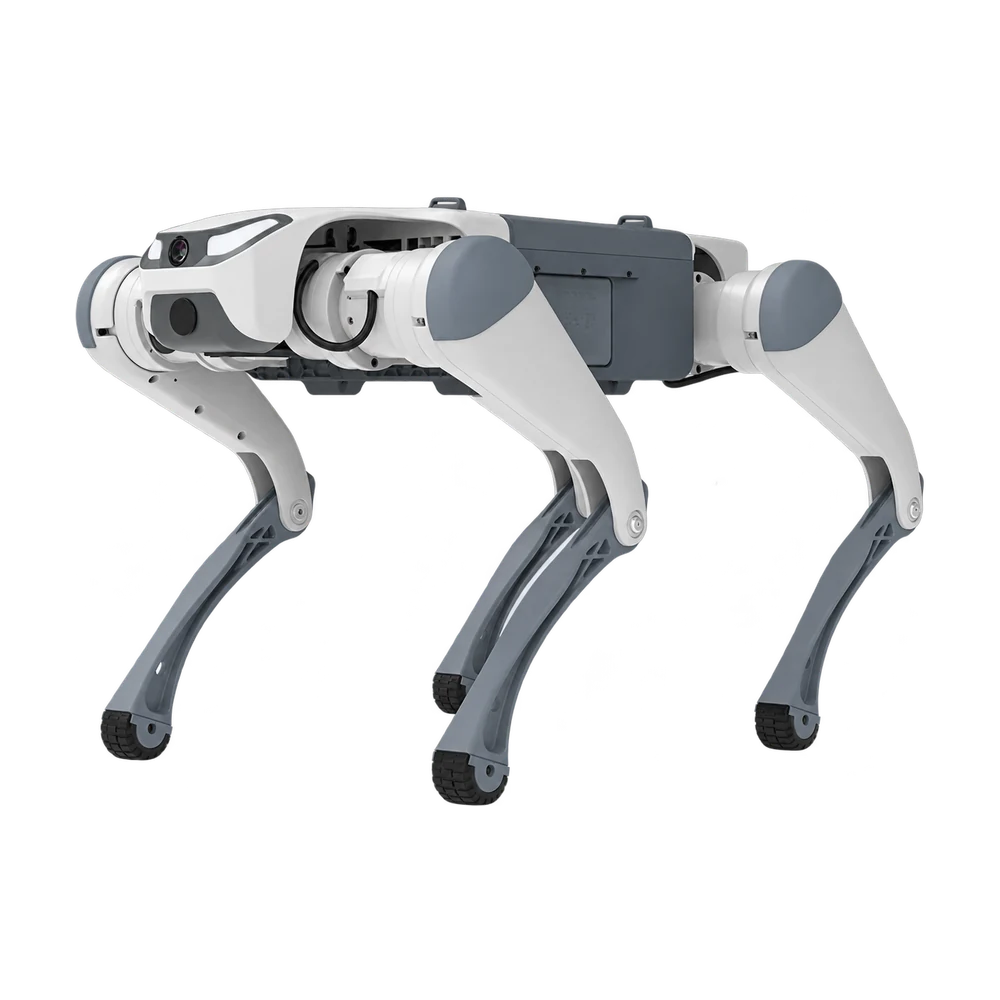
Il quadrupede entry-level Unitree: agile, connesso e pronto all’uso per demo, education e prototipazione, dotato di intelligenza artificiale e di un lidar ultra-wide. Il formato compatto porta la robotica a quattro zampe in aula, in laboratorio e negli spazi espositivi. Dall’app puoi guidarlo e vedere in diretta ciò che inquadra la sua telecamera. La versione EDU apre la piattaforma allo sviluppo di applicazioni personalizzate per scuole, università e laboratori di robotica.
Il lidar L2 di serie copre 360° sul piano orizzontale. Durante la marcia rileva anche gli ostacoli ai lati del robot.
Il controllo delle zampe permette di cambiare andatura tra pavimento, ghiaia e rampe. Sono superfici utili per confrontare l’appoggio dei piedi.
La telecamera HD grandangolare mostra il percorso dal punto di vista del quadrupede. Puoi usare le immagini per rivedere una prova.
Con la batteria installata il robot pesa circa 15 kg. È il peso da considerare per spostarlo fino al punto di prova.
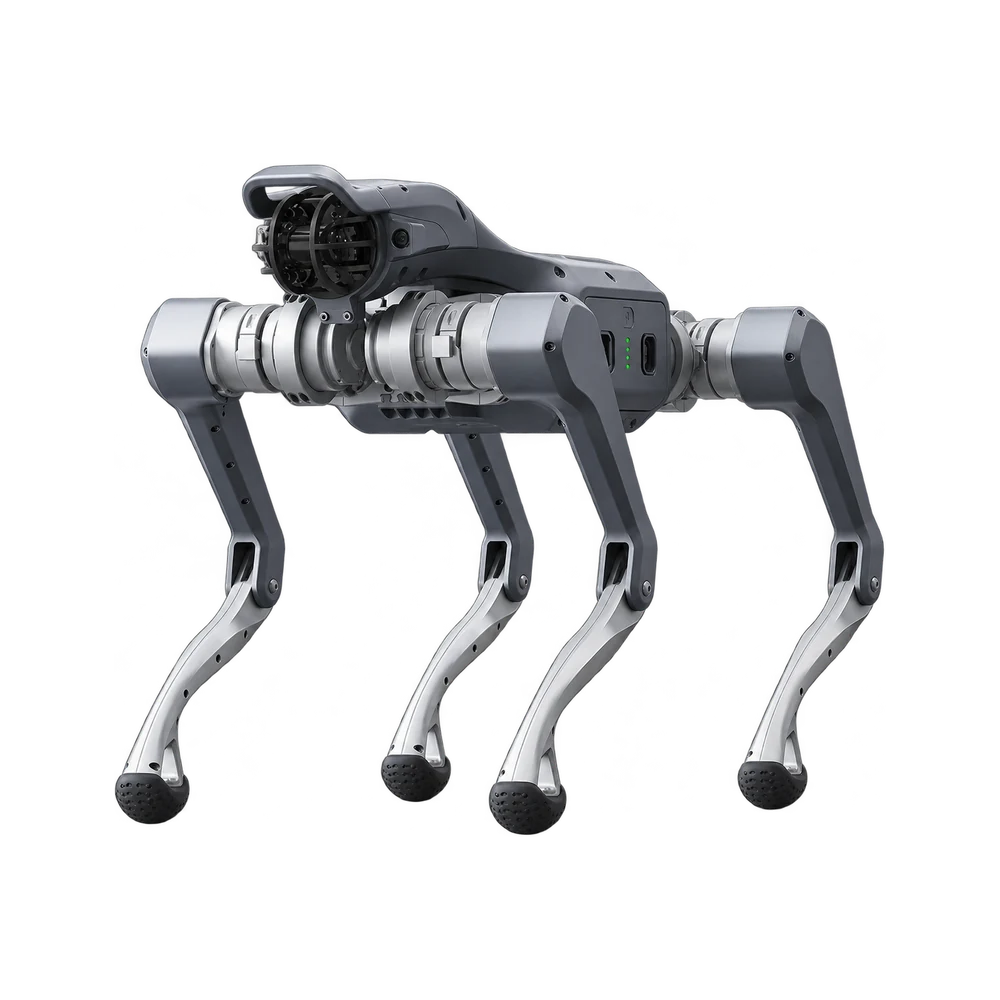
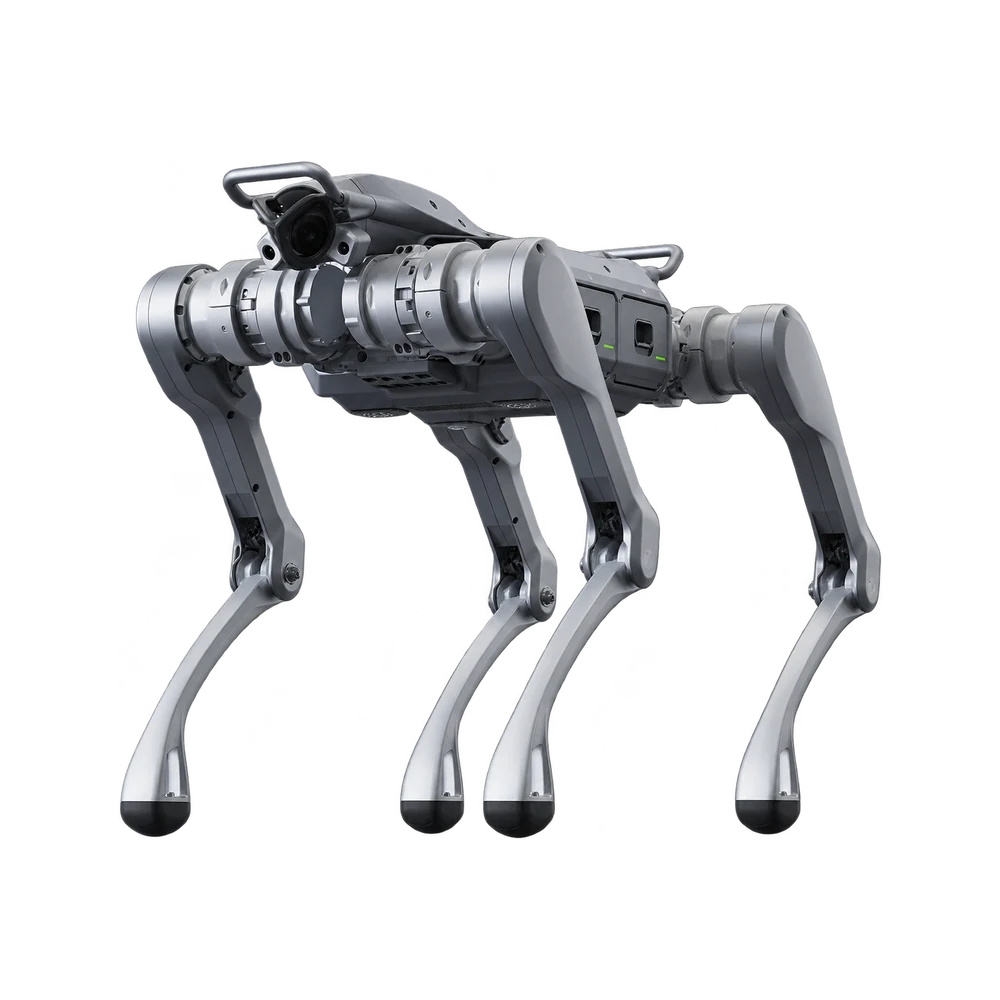
L’As2 porta capacità di carico e mobilità su scale e pendenze in un quadrupede compatto da circa 20 kg. Si rivolge a squadre tecniche che trasportano strumenti sul campo e a laboratori che cercano una piattaforma agile per la robotica mobile. La gamma permette di scegliere la portata in base al materiale da trasportare. Le versioni Pro, X ed EDU aggiungono l’inseguimento laterale ISS 3.0, utile quando il tecnico ha bisogno di entrambe le mani per il proprio lavoro.
In camminata continua Unitree indica circa 10 kg per Air, 13 kg per Pro e 15 kg per X ed EDU. Scegli la variante in base agli strumenti da portare.
Dodici motori muovono le quattro zampe. Le articolazioni distribuiscono il movimento tra anca e ginocchio quando cambia il terreno.
Pro, X ed EDU hanno un involucro con grado IP54. Unitree non dichiara questo grado per la versione Air.
Con la batteria installata il robot pesa circa 20 kg. È il peso da considerare per spostarlo fino al punto di prova.
L’X30 è il quadrupede industriale di DEEP Robotics per ispezioni, rilievi e mappatura in impianti difficili da attraversare. La percezione integrata sostiene la navigazione anche al buio e nelle zone con illuminazione intermittente. Scale metalliche, passerelle e cambi di livello rientrano nel suo campo d’impiego. Per gestori di impianti e integratori, questa combinazione estende la copertura delle ronde ai locali tecnici distribuiti su più piani.
Sale e scende scale industriali. DEEP Robotics indica una pendenza fino a 45° nelle proprie prove.
Combina i dati dei sensori per orientarsi quando manca la luce. Può proseguire anche su tratti con illuminazione intermittente.
Il grado IP67 documenta la protezione dell’involucro da polvere e acqua. Puoi confrontarlo con le condizioni del percorso.
La batteria si estrae per il cambio rapido. Puoi preparare un ricambio carico per la prova successiva.
Il B2 è un quadrupede industriale di grande portata per il trasporto di attrezzature e l’ispezione di impianti. Sostiene oltre 40 kg in camminata continua, una capacità che lascia spazio a sensori, computer di bordo e strumenti dedicati all’applicazione. Le quattro zampe mantengono accessibili scale e fondi discontinui anche nei percorsi di servizio. Per le installazioni con missioni ricorrenti, Unitree propone la ricarica autonoma come opzione.
Per la marcia continua Unitree indica oltre 40 kg di carico. È la portata da confrontare con il peso degli strumenti montati sul dorso.
Il produttore indica gradini da 20–25 cm per una scala percorsa in successione. Questa misura aiuta a valutare le rampe dell’impianto.
La batteria si cambia rapidamente a mano. Per i giri ripetuti Unitree offre anche un sistema di ricarica autonoma opzionale.
Il grado IP67 documenta la protezione dell’involucro da polvere e acqua. Puoi confrontarlo con le condizioni del percorso.
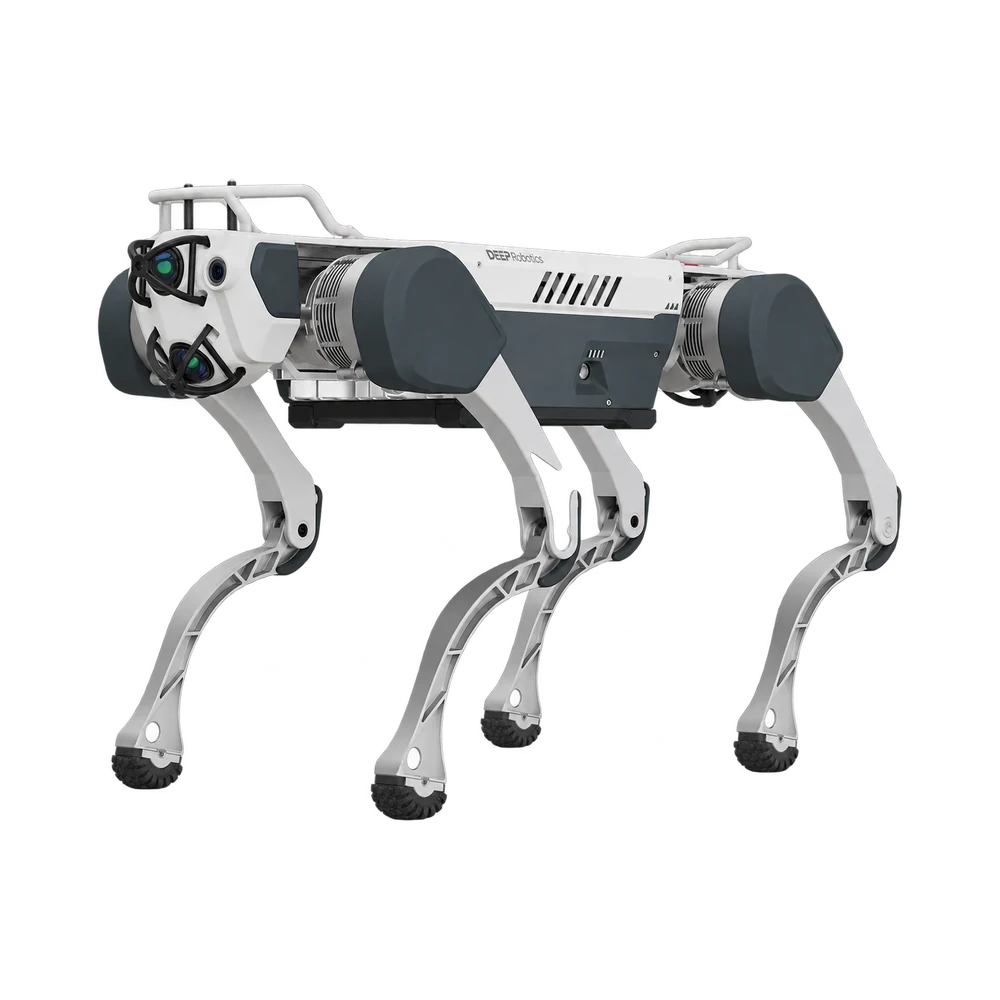
Il Lite3 è la famiglia di quadrupedi DEEP Robotics per la didattica e la ricerca sulla locomozione. Il corpo compatto e la vista in prima persona rendono leggibile il movimento sia per chi guida il robot sia per chi segue una dimostrazione. Dalla versione Basic alle configurazioni Venture, Pro e LIDAR, la gamma si rivolge a scuole e laboratori con esigenze diverse, dall’introduzione alla robotica fino a progetti di percezione con scansione laser.
La versione Basic può arrestarsi davanti a un ostacolo sia in marcia avanti sia in retromarcia. Puoi osservare la risposta nelle due direzioni.
Il produttore indica gradini da 18 cm per una scala percorsa in successione. Questa misura aiuta a valutare le rampe dell’impianto.
La vista in prima persona trasmette le immagini dal robot. In aula puoi seguire la stessa prova sia dall’esterno sia dal punto di vista delle zampe.
La famiglia comprende Basic, Venture, Pro e LIDAR. Per gli esperimenti di scansione laser il produttore propone la versione LIDAR dedicata.
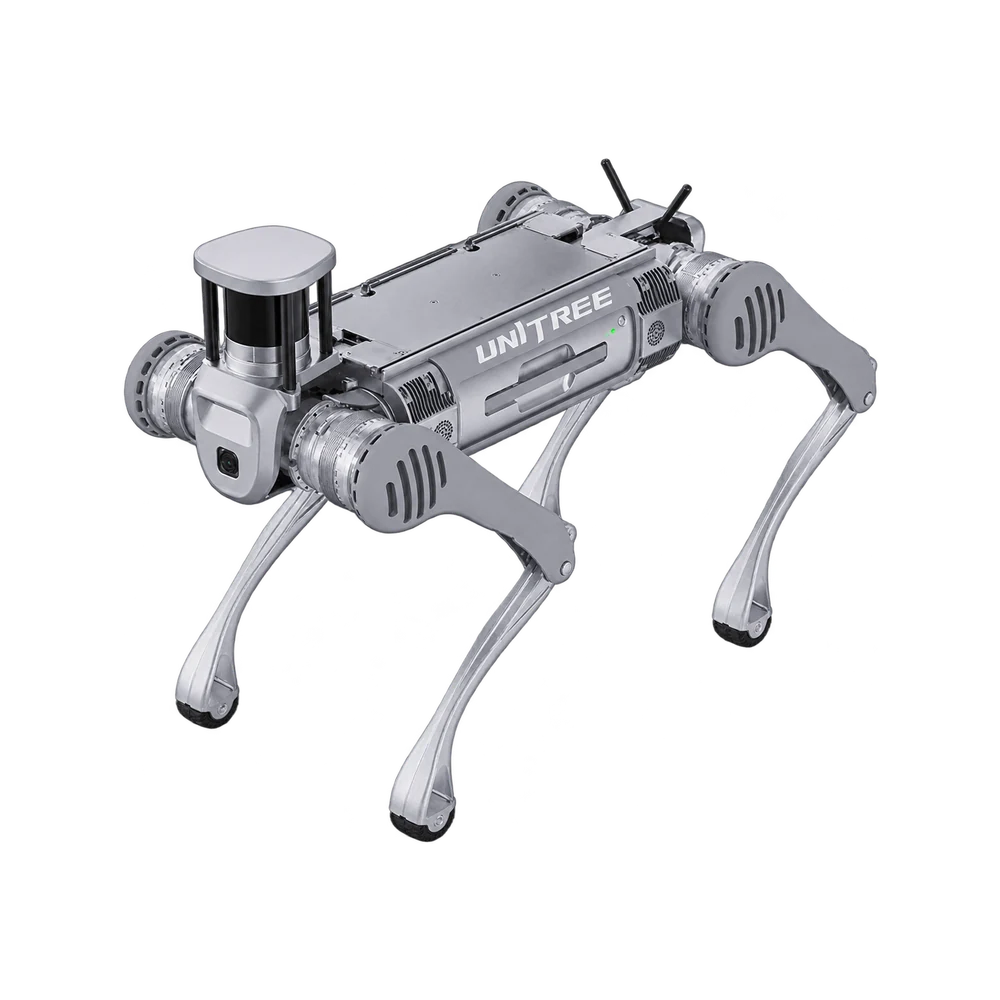
L’A2 è la piattaforma quadrupede Unitree per integratori e squadre di ispezione che portano strumenti di misura su terreni accidentati. Le interfacce di alimentazione e comunicazione permettono di collegare apparecchiature dedicate, mentre la doppia sede per le batterie sostiene i giri di rilievo prolungati. La versione standard combina lidar e telecamera HD. La Pro estende la percezione anche verso il retro con un secondo lidar industriale.
La versione base abbina un lidar a una telecamera HD. La versione Pro aggiunge il lidar posteriore per rilevare lo spazio anche dietro al robot.
Due sedi alimentano il robot in parallelo. Puoi sostituire una batteria mentre la seconda mantiene acceso il sistema.
Con la batteria installata il robot pesa circa 42 kg. È il peso da considerare per spostarlo fino al punto di prova.
Il grado IP56 documenta la protezione dell’involucro da polvere e acqua. Puoi confrontarlo con le condizioni del percorso.
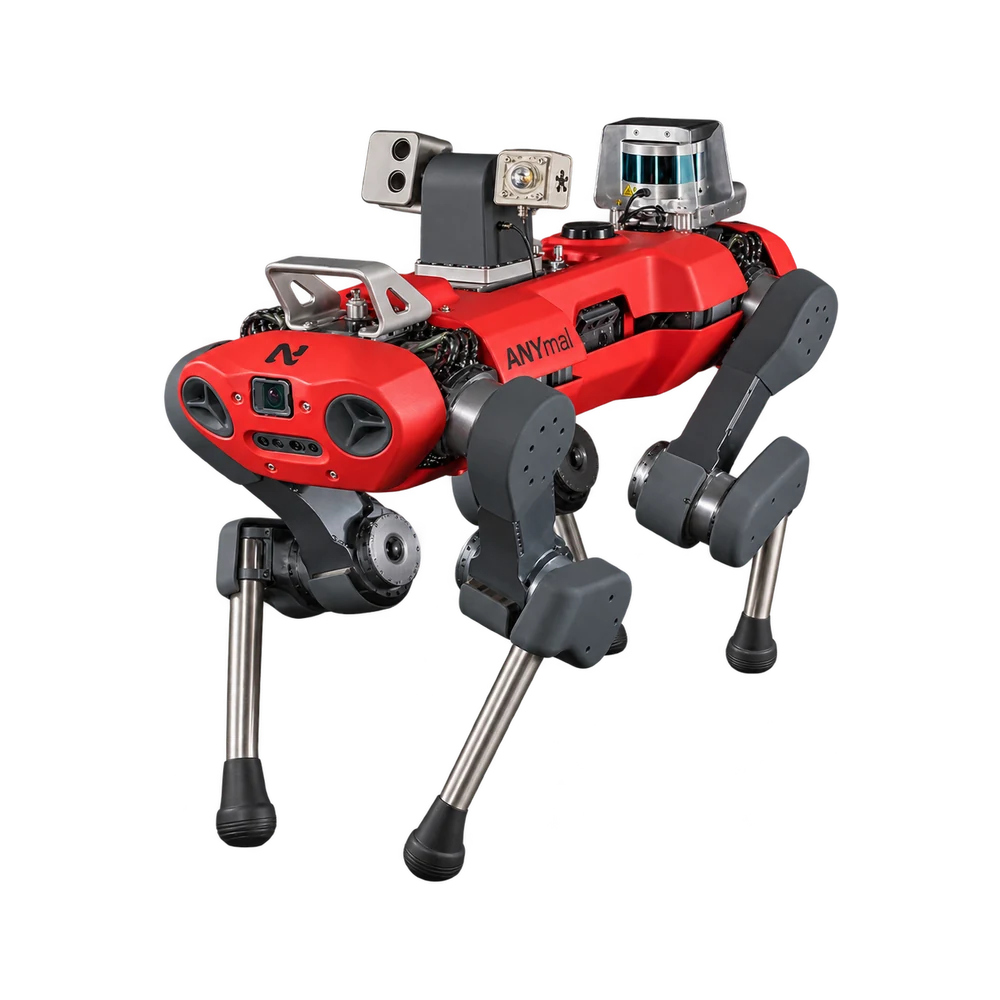
ANYmal è una soluzione di ispezione autonoma per i team di manutenzione e affidabilità degli impianti. Il quadrupede abbina la mobilità su più livelli a una dotazione di ispezione già integrata, con immagini visive e termiche e registrazioni acustiche. La piattaforma operativa di ANYbotics collega la pianificazione delle ronde ai risultati raccolti sul campo. I manutentori ritrovano così le letture di ciascuna macchina e possono individuare quali apparecchiature richiedono un intervento.
Lo zoom ottico 20× avvicina un quadrante nell’immagine. Puoi leggere uno strumento anche quando il robot deve fermarsi a distanza.
La termocamera misura senza contatto da −40 a 550 °C. In una ronda puoi confrontare la temperatura dello stesso motore nel tempo.
Il microfono registra frequenze udibili e ultrasuoni. Puoi affiancare il suono di una pompa alle immagini raccolte allo stesso punto.
Per la ricerca di fughe puoi aggiungere una camera acustica o sensori di concentrazione dei gas, a seconda della misura richiesta.
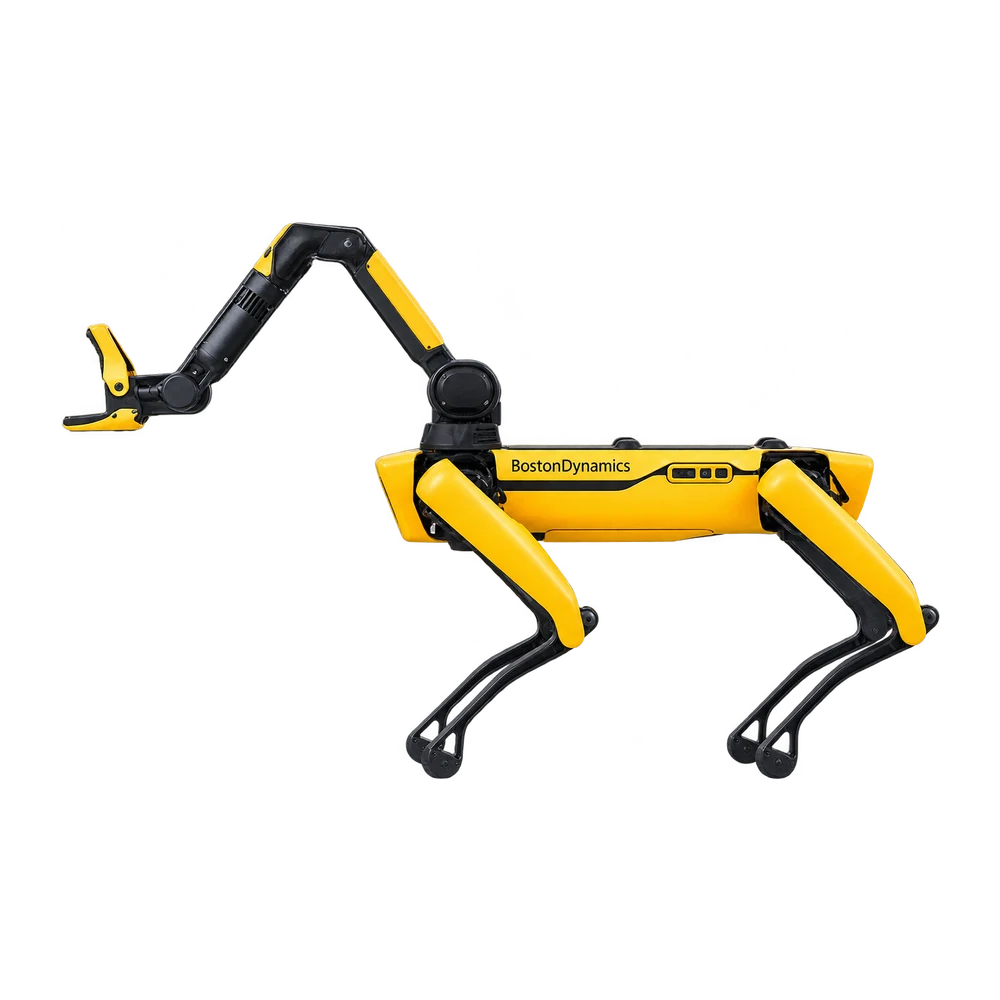
Spot porta la robotica mobile negli impianti costruiti per le persone, dai corridoi alle scale tra reparti. È una piattaforma configurabile per gestori industriali, integratori e ricercatori che raccolgono dati in punti difficili da raggiungere con una base su ruote. La stessa macchina può ospitare sensori dedicati o il braccio opzionale Spot Arm. Il software Orbit completa l’offerta per le organizzazioni che vogliono gestire le missioni e consultare a distanza i risultati delle ispezioni.
Puoi guidare il primo giro e poi usare una missione autonoma per tornare ai punti di controllo nelle ispezioni successive.
Gli attacchi sul dorso accolgono sensori e moduli di calcolo. Puoi scegliere l’allestimento in base ai dati da raccogliere lungo il giro.
Aggiungendo lo Spot Arm, il robot può afferrare oggetti. È un accessorio per le missioni che richiedono di intervenire sul posto.
Boston Dynamics indica 90 minuti di autonomia media. Carico montato e condizioni ambientali incidono sulla durata del giro.
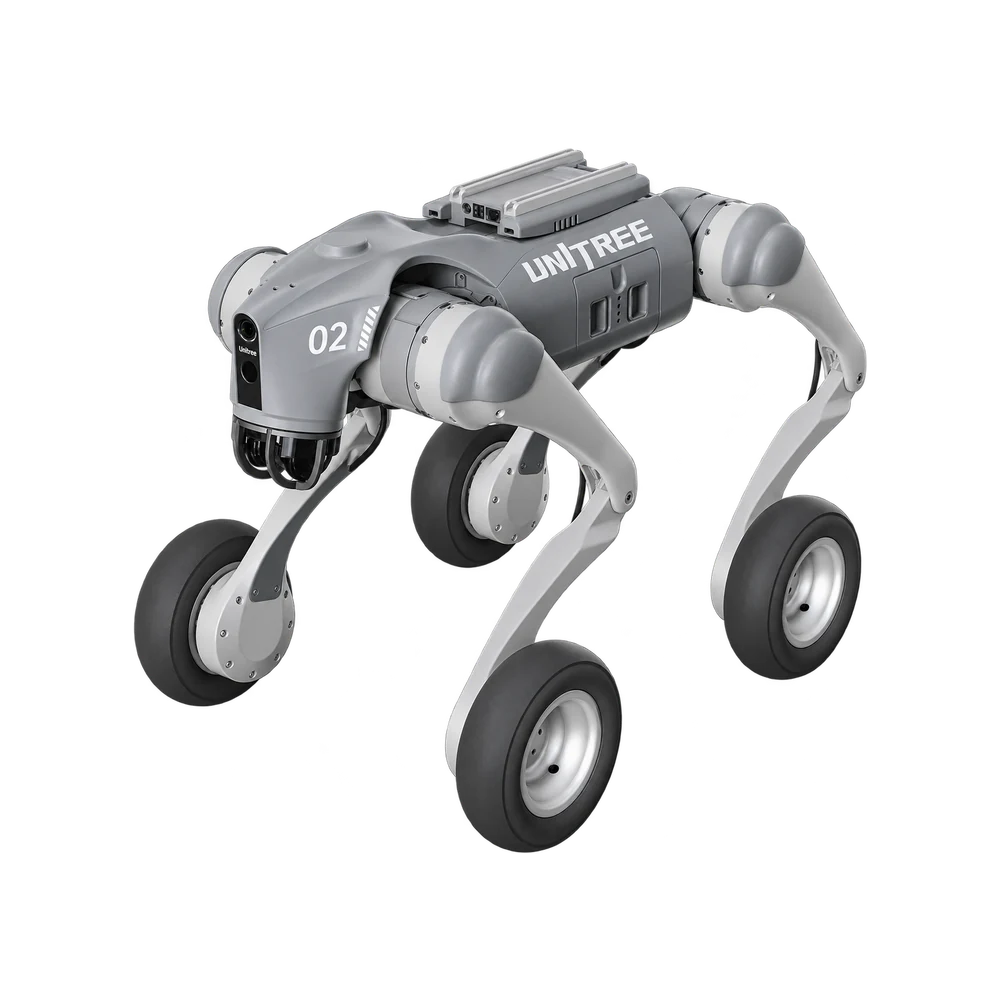
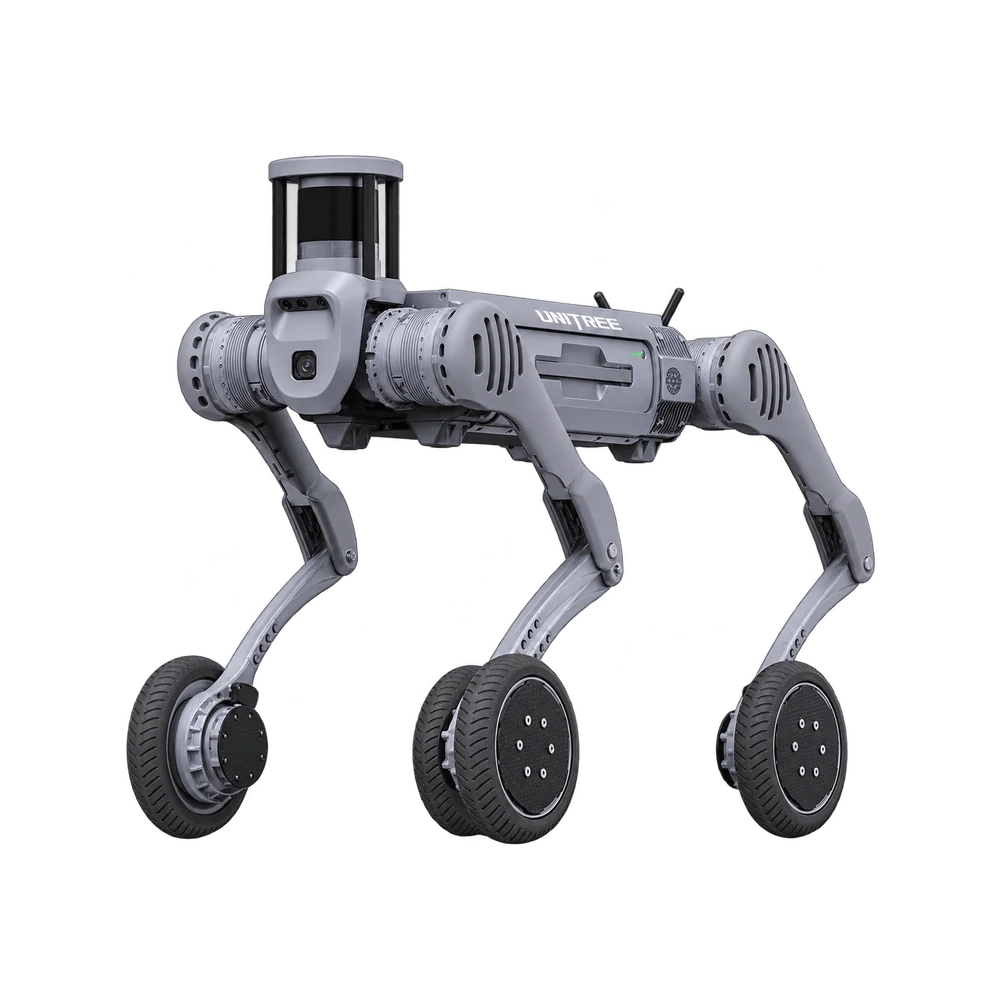
Il Go2-W unisce la compattezza del Go2 alla mobilità di una piattaforma con quattro ruote motrici. Si rivolge a laboratori di robotica mobile e team di sviluppo interessati al passaggio tra rotolamento, superamento degli ostacoli e salita delle scale. Lidar e telecamera sono integrati e la piattaforma supporta lo sviluppo di applicazioni personalizzate. La combinazione di ruote e zampe amplia il campo di lavoro rispetto alle sole superfici piane.
Ogni ruota integra il motore nel mozzo e monta uno pneumatico da 7 pollici. Il robot può procedere sul piano senza sollevare ogni zampa.
Lidar grandangolare e telecamera HD rilevano la scena durante la marcia. Puoi confrontare la distanza di un ostacolo con il suo aspetto nell’immagine.
Unitree indica circa 8 kg di carico utile, con un massimo di circa 12 kg. Puoi usare il primo valore per dimensionare il kit da portare.
Con la batteria installata il robot pesa circa 18 kg. È il peso da considerare per spostarlo fino al punto di prova.
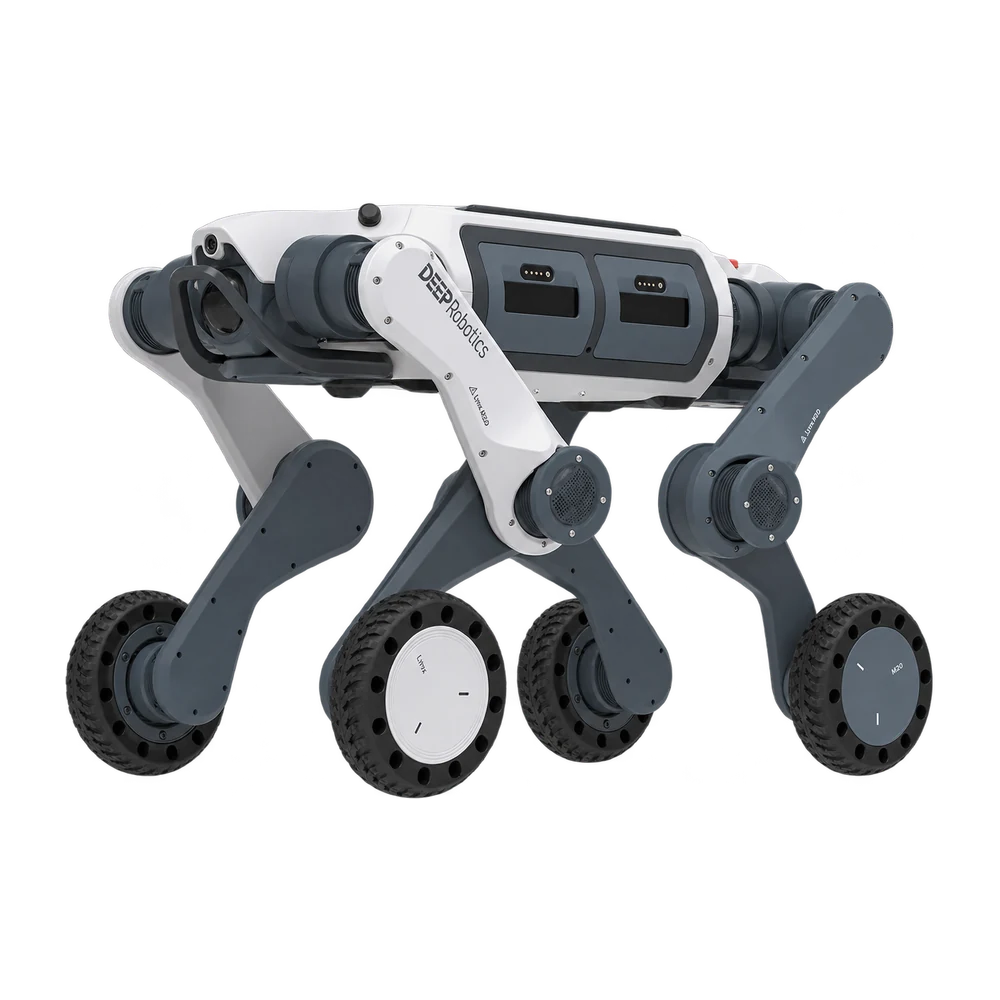
Il LYNX M20 è un robot industriale a ruote e zampe per l’ispezione di siti estesi e la raccolta dati sul campo. Copre su ruote i collegamenti tra le apparecchiature e conserva la capacità di superare gradini e tratti sconnessi. DEEP Robotics ne documenta l’impiego nelle sottostazioni elettriche, dove i punti di controllo si distribuiscono lungo percorsi diversi. Per i gestori che programmano ronde regolari è disponibile anche la ricarica autonoma opzionale.
Le ruote coprono i tratti continui della sottostazione. In presenza di un dislivello le quattro zampe cambiano appoggio per superarlo.
Per il modello M20 il produttore indica un carico utile di 15 kg. Questo valore comprende gli strumenti fissati sul robot per il giro.
Le luci anteriori e posteriori illuminano il tragitto nei due sensi. Puoi vedere il percorso anche quando il robot torna sui propri passi.
Il grado IP66 documenta la protezione dell’involucro da polvere e acqua. Puoi confrontarlo con le condizioni del percorso.
L’As2-W è il quadrupede compatto su ruote per il trasporto di materiale al seguito di una persona. Il sistema ISS 3.0 gli permette di accompagnare l’operatore di fianco, una funzione pensata per le squadre che si spostano con strumenti e forniture. Le ruote da 7 pollici sostengono il trasferimento sulle piste, mentre le zampe articolate affrontano ghiaia e dislivelli. È la proposta della famiglia As2 per il lavoro itinerante all’aperto.
Il sistema ISS 3.0 segue la persona lateralmente. Il robot può accompagnarti con il materiale lungo una pista all’aperto.
Le ruote da 7 pollici sostengono la marcia sui tratti regolari. Le zampe articolate cambiano posizione quando incontri scale o ghiaia.
La batteria ha una capacità di 648 Wh. L’autonomia effettiva dipende dal carico e dai movimenti richiesti durante la prova.
Il grado IP54 documenta la protezione dell’involucro da polvere e acqua. Puoi confrontarlo con le condizioni del percorso.
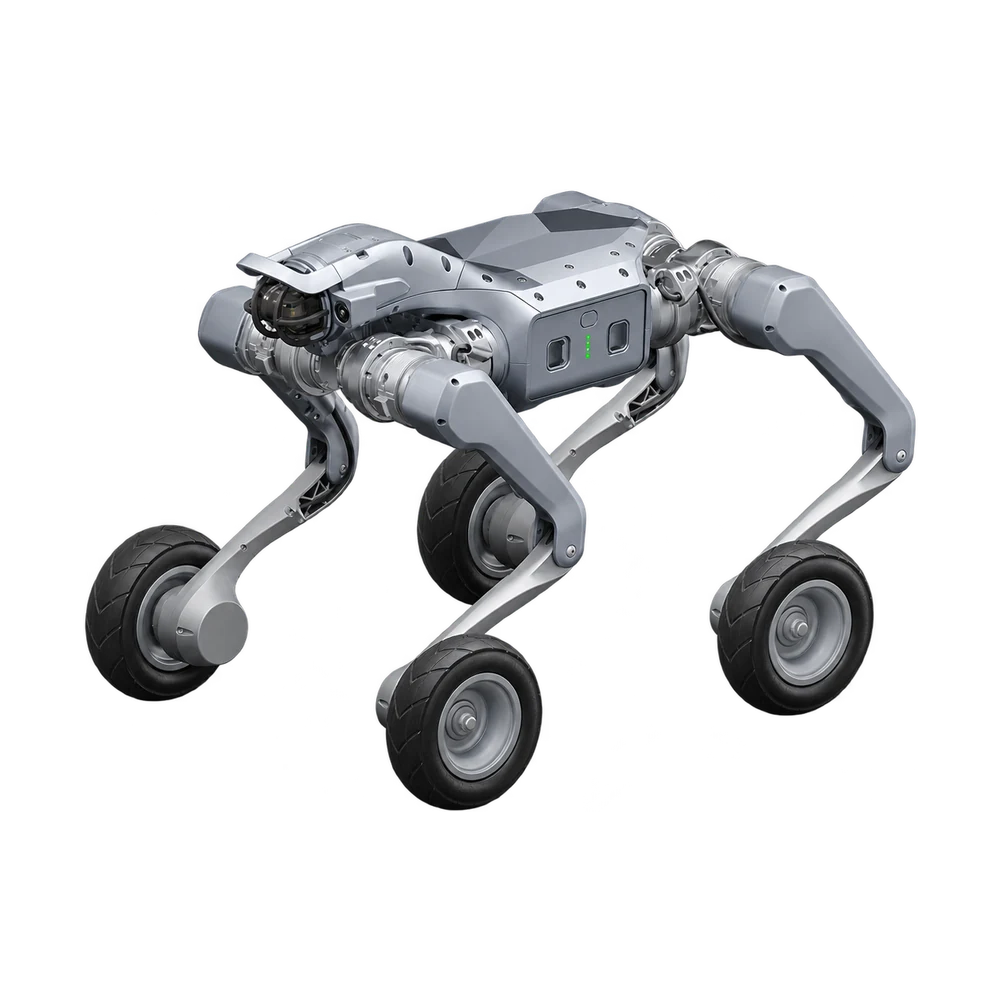
L’A2-W porta la piattaforma industriale A2 nei collegamenti tra edifici, piazzali e reparti produttivi. La trazione su ruote copre le tratte di trasferimento e le zampe articolate mantengono accessibili i passaggi con soglie o fondo irregolare. Si rivolge agli integratori di soluzioni per ispezione e logistica di sito. Batterie sostituibili a caldo e configurazioni lidar differenziate completano la piattaforma per impianti con percorsi e orari di servizio diversi.
I motori delle ruote spostano il carico sui tratti pavimentati. Le articolazioni delle zampe mantengono disponibili gli appoggi per i dislivelli.
Due sedi alimentano il robot in parallelo. Puoi sostituire una batteria mentre la seconda mantiene acceso il sistema.
La versione base abbina un lidar a una telecamera HD. La versione Pro aggiunge il lidar posteriore per rilevare lo spazio anche dietro al robot.
Il grado IP56 documenta la protezione dell’involucro da polvere e acqua. Puoi confrontarlo con le condizioni del percorso.
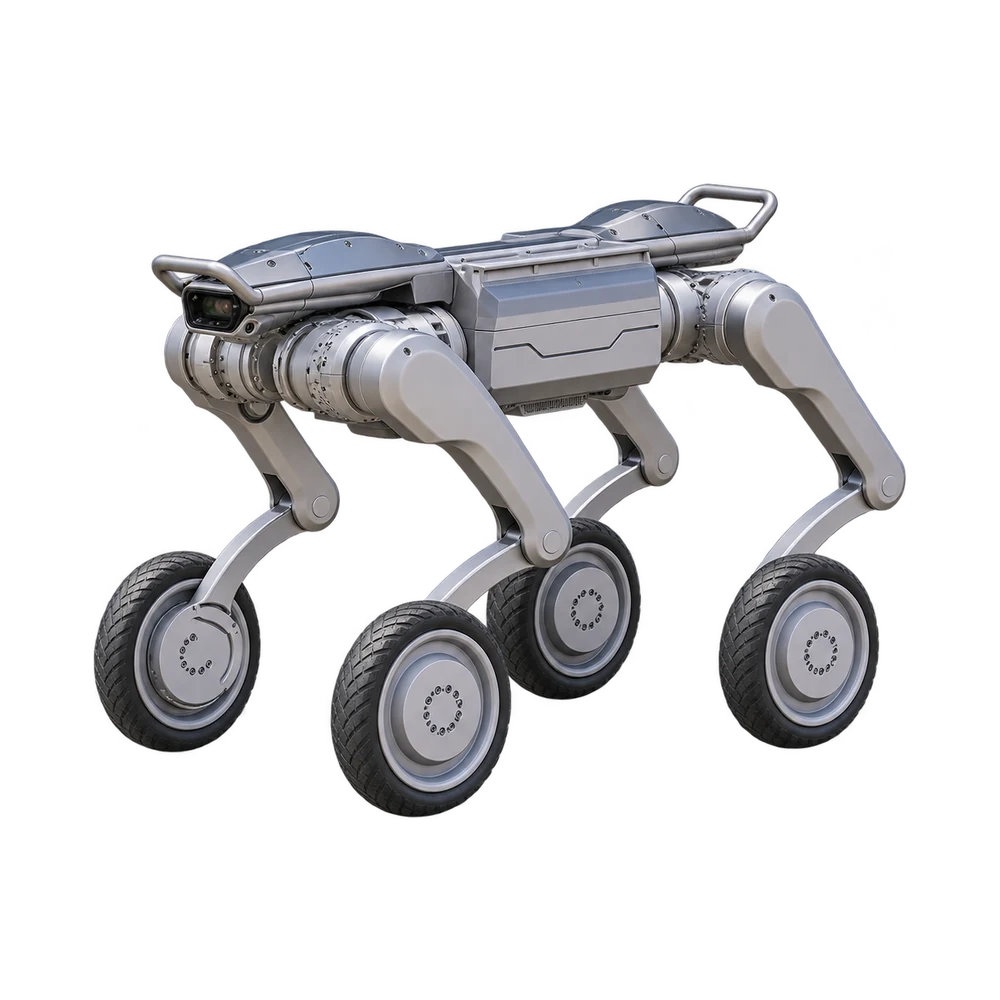
Il B2-W è la versione su ruote del quadrupede industriale B2, destinata al trasporto di carichi pesanti su percorsi misti e distanze estese. Il telaio a quattro zampe combina la continuità di marcia sulle strade di servizio con la capacità di affrontare gradini e ghiaia. Si rivolge a operatori industriali che devono spostare attrezzature tra punti di lavoro distanti. Nei test Unitree con configurazione dedicata ha percorso fino a 25 km con 40 kg di carico.
Ogni zampa termina con una ruota di 225 mm di diametro. Il robot alterna la trazione continua e il riposizionamento dei piedi a seconda del fondo.
Con una configurazione di prova specifica, Unitree ha misurato fino a 25 km con 40 kg di carico. Fondo e allestimento incidono sulla distanza ottenibile.
Il produttore indica gradini da 20–25 cm per una scala percorsa in successione. Questa misura aiuta a valutare le rampe dell’impianto.
Il grado IP67 documenta la protezione dell’involucro da polvere e acqua. Puoi confrontarlo con le condizioni del percorso.
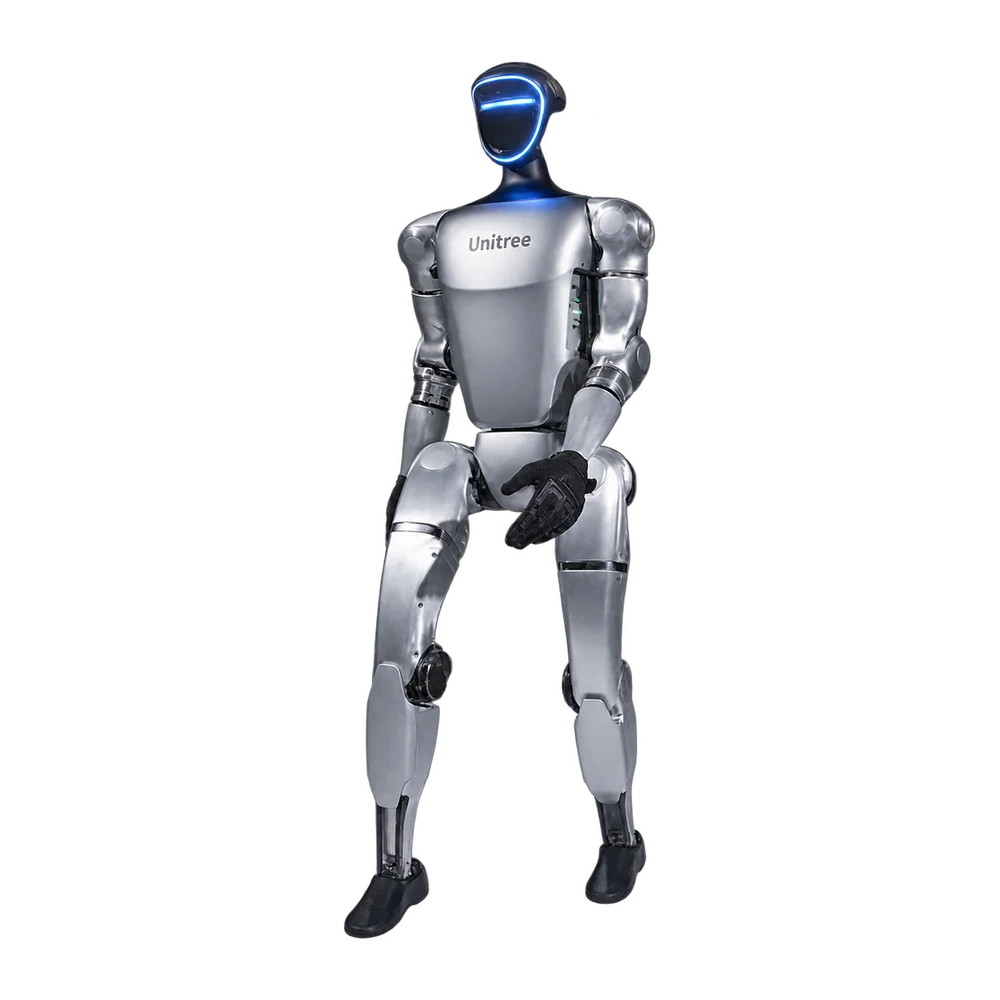
Il G1 è l’umanoide compatto di Unitree per dimostrazioni, didattica e ricerca sul movimento bipede. Il corpo alto 1,32 m si ripiega per il trasporto tra sedi e laboratori, mantenendo le proporzioni di un umanoide con braccia, busto e gambe articolati. Il modello standard è destinato alle dimostrazioni di movimento. La versione EDU apre allo sviluppo di applicazioni personalizzate e offre mani articolate opzionali per progetti di manipolazione.
Ripiegato misura 69 × 45 × 30 cm. Puoi pianificare lo spazio per trasportarlo e riporlo tra una sessione e l’altra.
Ogni gamba ha sei gradi di libertà. Puoi osservare come anca, ginocchio e caviglia si coordinano quando il piede lascia terra.
La versione EDU supporta lo sviluppo di movimenti personalizzati. La versione standard offre 23 gradi di libertà per le dimostrazioni.
Su EDU puoi aggiungere una mano a tre dita con controllo della forza. Per misurare il contatto sono disponibili sensori tattili opzionali.
L’H2 è l’umanoide Unitree a grandezza naturale per performance, dimostrazioni e sviluppo del movimento a corpo intero. Con una statura di circa 1,8 m e 31 gradi di libertà, porta sulla stessa piattaforma locomozione bipede, gestualità delle braccia e orientamento del busto e della testa. La scala umana lo rende adatto a progetti in cui contano la presenza scenica, la leggibilità del gesto a distanza e il confronto con il movimento di una persona.
Il busto si muove su tre assi. Puoi combinare torsione e inclinazione per riprodurre una sequenza che coinvolge tutto il corpo.
Ogni braccio ha sette gradi di libertà. Puoi variare la posizione del gomito mentre avvicini la mano al pezzo.
La testa si orienta su due assi. Durante una sequenza può cambiare direzione senza dover ruotare tutto il corpo.
Ogni gamba ha sei gradi di libertà. Puoi osservare come anca, ginocchio e caviglia si coordinano quando il piede lascia terra.
L’R1 è l’umanoide leggero di Unitree per chi cerca una piattaforma bipede di dimensioni contenute per formazione, presentazioni e sviluppo. Il modello R1 concentra 26 gradi di libertà e un corpo alto 1,23 m in circa 29 kg con batteria. La famiglia comprende anche la versione Air con una meccanica semplificata e la EDU per lo sviluppo personalizzato. È una gamma pensata per scegliere il livello di movimento e programmabilità adatto al proprio progetto.
R1 ha 26 gradi di libertà e Air ne ha 20. La versione EDU consente anche lo sviluppo di movimenti personalizzati.
La testa si orienta su due assi. Durante una sequenza può cambiare direzione senza dover ruotare tutto il corpo.
La vita del modello R1 si muove su due assi. Puoi coordinare l’inclinazione e la rotazione del busto con le braccia durante una dimostrazione.
Ogni gamba ha sei gradi di libertà. Puoi osservare come anca, ginocchio e caviglia si coordinano quando il piede lascia terra.
Il K1 è l’umanoide Booster per l’educazione, le competizioni di calcio robotico e le dimostrazioni interattive. Le modalità software incluse riuniscono sulla stessa piattaforma inseguimento del pallone, dialogo, danza e apprendimento di gesti guidati. Questo repertorio offre a scuole, club e organizzatori di eventi attività già disponibili al primo utilizzo. Per i gruppi di sviluppo, la piattaforma consente anche la creazione di nuovi comportamenti personalizzati.
La modalità calcio segue la palla e la rincorre. Puoi passare dall’inseguimento al tiro con i comandi dedicati.
Con la modalità didattica puoi guidare fisicamente un movimento. Il robot lo riconosce e lo ripete per la classe.
La modalità di conversazione permette di cambiare personaggio durante il dialogo. Puoi usarla per provare un’interazione vocale in aula.
Il repertorio incluso contiene saluti, strette di mano e brevi balli. Puoi richiamarli dal controller durante una dimostrazione.
L’X2 è l’umanoide AGIBOT dedicato all’interazione con il pubblico, alle dimostrazioni dal vivo e all’intrattenimento. Alla camminata e alle coreografie abbina voce, gesti della testa e risposte al contatto, dando a presentatori e organizzatori un interlocutore fisico capace di esprimersi anche attraverso il movimento. Il formato da circa 1,31 m si presta agli spazi espositivi. La versione Ultra aggiunge sensori di profondità e lidar per applicazioni di percezione più articolate.
Esegue camminate e sequenze di danza, coordinando la testa con la voce. Puoi costruire un intervento che alterna gesti e dialogo.
Il sensore sulla testa rileva il contatto. Come risposta il robot può annuire o scuotere la testa davanti al visitatore.
Microfoni e altoparlante gestiscono il dialogo. Il microfono wireless in dotazione permette di intervenire anche da una certa distanza.
La versione Ultra include la telecamera RGB-D e il lidar multilinea. Sono i sensori da considerare per misurare la profondità e costruire mappe tridimensionali.
Il T1 è una piattaforma di sviluppo bipede per università, gruppi di ricerca e team di robotica sportiva. La piattaforma standard dispone di 23 gradi di libertà e supporta marcia in più direzioni, rotazioni e movimenti coordinati di tutto il corpo. La testa integra visione di profondità e audio, utili nei progetti che collegano percezione, orientamento e azione. La disponibilità dei comportamenti software varia con la configurazione delle braccia.
La telecamera di profondità è montata nella testa orientabile. Puoi cambiare il punto di vista senza spostare i piedi del robot.
Ogni gamba ha sei gradi di libertà. Puoi osservare come anca, ginocchio e caviglia si coordinano quando il piede lascia terra.
Quattro gradi di libertà per braccio combinano i movimenti della spalla e del gomito. Puoi isolare un gesto e poi coordinarlo con il passo.
La vita ruota attorno all’asse verticale. Puoi far girare il busto durante il passo e studiare la coordinazione tra parte alta e gambe.
Il PM01 è l’umanoide aperto di EngineAI per ricerca, formazione e sviluppo di applicazioni di intelligenza incarnata. Le due telecamere binoculari grandangolari, poste sulla testa e alla vita, offrono prospettive complementari durante il movimento. La rotazione del busto e i 24 gradi di libertà sostengono sia la locomozione sia le sequenze espressive. È rivolto ai laboratori che vogliono lavorare sulla percezione e sul controllo del corpo nello stesso robot.
Due telecamere binoculari grandangolari osservano la scena dalla testa e dalla vita. Puoi confrontare cosa cambia vicino al suolo.
La vita ha un’escursione complessiva di 320°. Il busto può esplorare un ampio arco mentre le gambe restano orientate sulla linea di marcia.
I 24 gradi di libertà distribuiti sul corpo permettono di combinare i movimenti degli arti per prove di coordinazione e coreografie.
Ogni gamba ha sei gradi di libertà. Puoi osservare come anca, ginocchio e caviglia si coordinano quando il piede lascia terra.
Il GR-2 è l’umanoide a grandezza naturale di Fourier per la ricerca su locomozione, destrezza e interazione fisica con gli oggetti. Su un corpo alto 1,75 m riunisce 53 gradi di libertà e mani articolate con sensori tattili. La combinazione permette di studiare la presa come parte di un movimento completo, dal posizionamento del corpo al contatto delle dita. Si rivolge a università e laboratori che sviluppano manipolazione e controllo umanoide sulla stessa piattaforma.
Ogni mano ha 12 gradi di libertà. Puoi variare la disposizione delle dita per studiare prese su oggetti di forme diverse.
Sei gruppi di sensori tattili per mano rilevano il contatto. Puoi osservare come la presa cambia quando tocchi superfici diverse.
Fourier indica 3 kg di carico per braccio. Puoi scegliere i pezzi per le prove di manipolazione in base a questo limite.
La batteria si estrae per il cambio rapido. Puoi preparare un ricambio carico per la prova successiva.
BUMI è l’umanoide compatto di Noetix per l’apprendimento della robotica e le dimostrazioni di movimento. In 98 cm di altezza e circa 17 kg riunisce 21 gradi di libertà, una telecamera, microfoni e altoparlante. Il controllo tramite app lo rende accessibile ai primi progetti di interazione e locomozione. La versione educativa aggiunge l’accesso al controllo di basso livello per i laboratori che vogliono sviluppare direttamente il comportamento delle articolazioni.
Ogni gamba ha sei gradi di libertà. Puoi osservare come anca, ginocchio e caviglia si coordinano quando il piede lascia terra.
Quattro gradi di libertà per braccio combinano i movimenti della spalla e del gomito. Puoi isolare un gesto e poi coordinarlo con il passo.
La vita ruota attorno all’asse verticale. Puoi far girare il busto durante il passo e studiare la coordinazione tra parte alta e gambe.
Il controllo a basso livello è disponibile nella versione educativa. Puoi scegliere questa variante per lavorare direttamente sul movimento delle articolazioni.
Walker S2 è l’umanoide industriale UBTECH per la movimentazione di materiali e componenti nei reparti produttivi. La coordinazione di gambe, busto e braccia gli consente di prelevare carichi dal pavimento e portarli all’altezza di lavoro. Il sistema a doppia batteria e lo scambio autonomo presso una stazione dedicata rispondono alle esigenze delle attività su più turni. È una piattaforma per integratori e produttori che sviluppano applicazioni umanoidi sulla linea.
Il robot si accovaccia e inclina il busto per raccogliere i pezzi. UBTECH indica un campo di lavoro dal pavimento fino a 1,8 m di altezza.
Per il sollevamento coordinato UBTECH indica un carico di 15 kg. Puoi confrontare questo valore con il peso delle cassette di reparto.
Alla stazione dedicata usa entrambe le braccia per sostituire la batteria. Il secondo accumulatore mantiene il robot alimentato durante lo scambio.
Due telecamere a colori nella testa osservano lo stesso oggetto da angoli diversi. Il sistema ricava una mappa di profondità in tempo reale.
L’H1 è la piattaforma umanoide Unitree a grandezza naturale per la ricerca sulla locomozione dinamica. Un corpo alto circa 1,8 m e dal peso di circa 47 kg combina attuatori ad alta coppia, camminata e corsa su due gambe. Il lidar 3D e la telecamera di profondità forniscono informazioni sullo spazio circostante durante il movimento. È rivolto a università e centri di sviluppo che studiano equilibrio, percezione e controllo del passo su scala umana.
Ogni gamba ha cinque gradi di libertà, tre dei quali all’anca. Puoi osservare la coordinazione di anca, ginocchio e caviglia durante la corsa.
Il lidar 3D e la telecamera di profondità rilevano lo spazio attorno al corpo. Puoi confrontare la scena osservata con il passo del robot.
Con la batteria installata il robot pesa circa 47 kg. È il peso da considerare per spostarlo fino al punto di prova.
La batteria ha una capacità di 864 Wh. L’autonomia effettiva dipende dal carico e dai movimenti richiesti durante la prova.
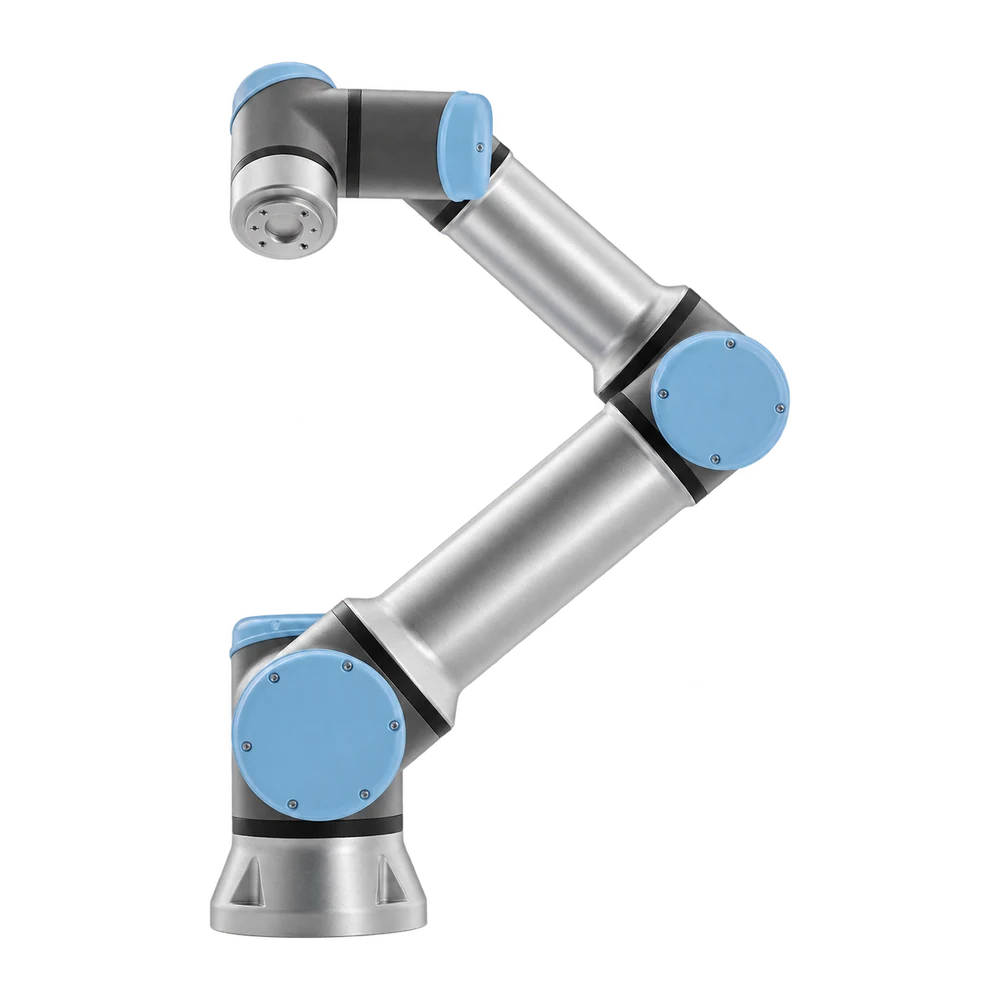
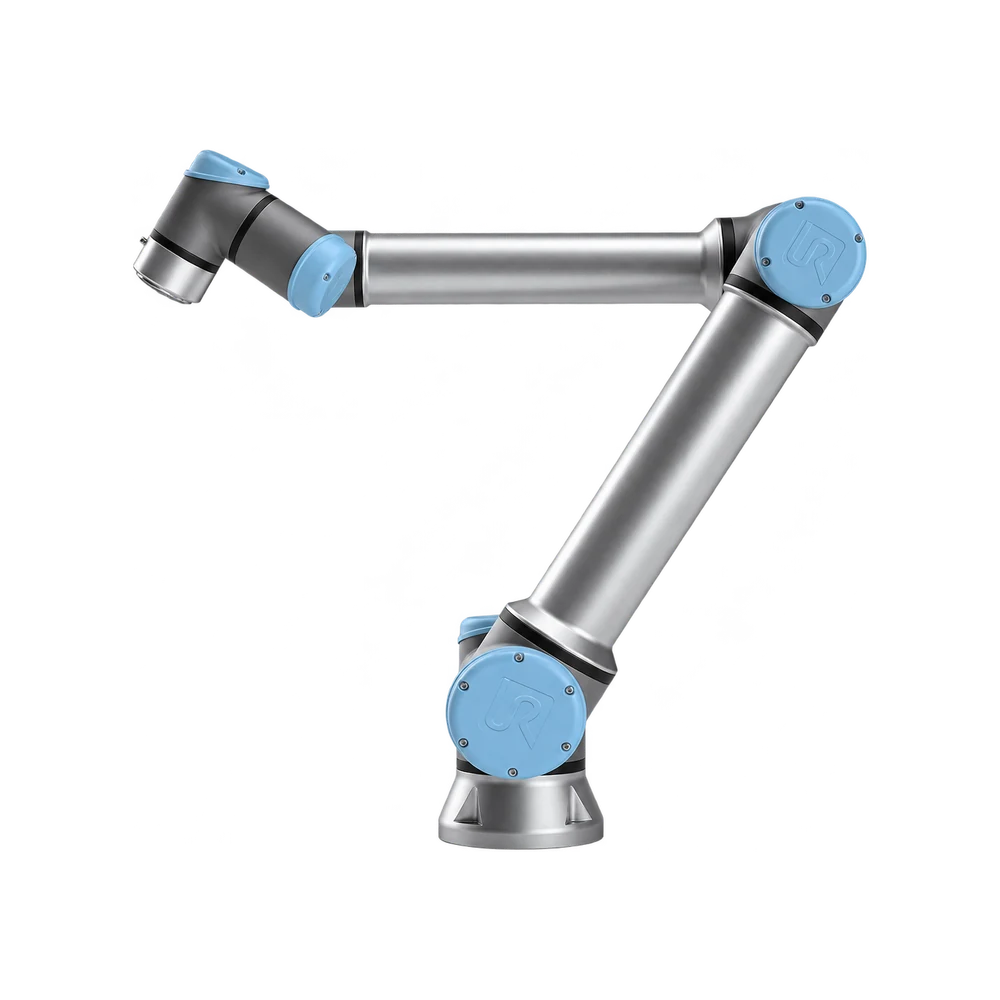
Il cobot compatto di Universal Robots per i carichi pesanti a bordo macchina. L’UR16e riunisce portata elevata e ingombro contenuto per lavorare vicino a torni, presse e attrezzature di produzione. È adatto al trasferimento di pezzi massicci tra vassoio e macchina, ma anche alle applicazioni che richiedono utensili pesanti. Si inserisce nelle celle in cui i punti di lavoro sono ravvicinati e lo spazio per un braccio lungo è limitato.
La portata è di 16 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 900 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,05 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
La base ha un diametro di 190 mm. È la superficie da riservare al fissaggio prima di verificare lo spazio libero per il movimento del braccio.
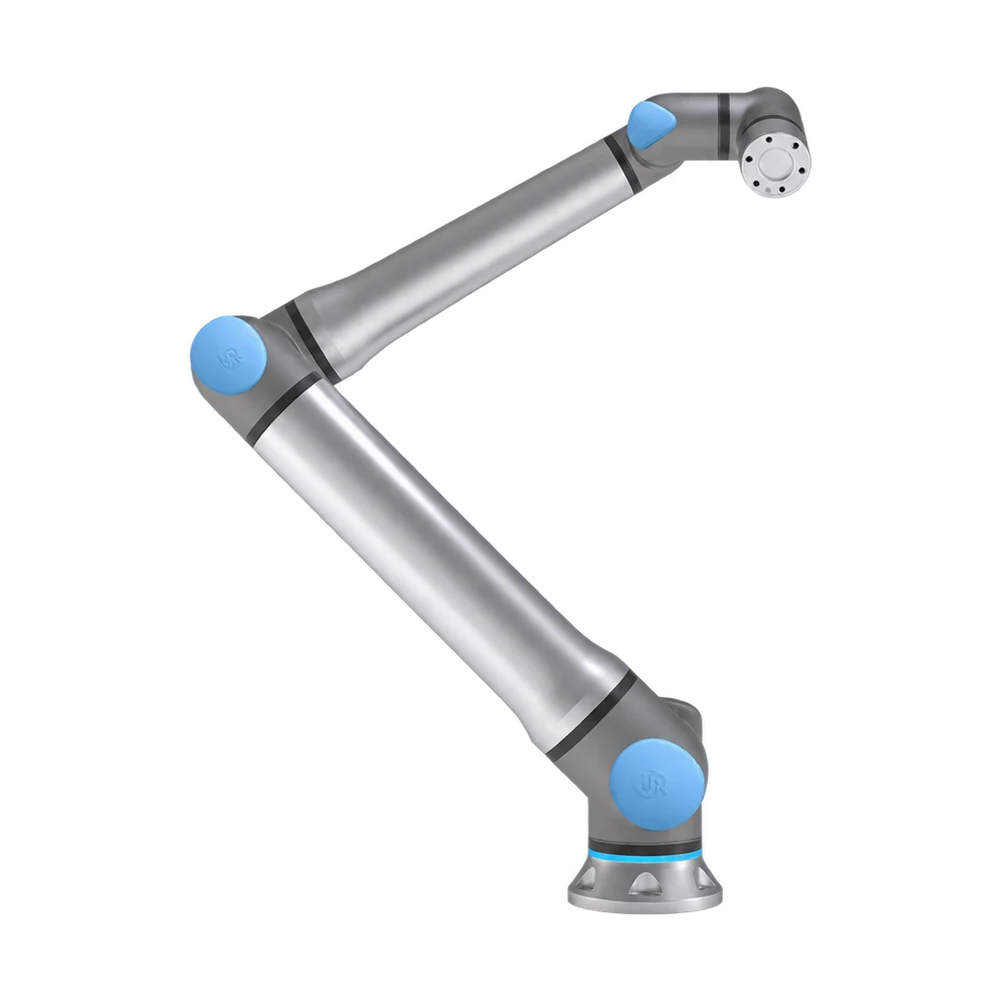
Il cobot Universal Robots a grande sbraccio per fine linea e pallettizzazione. L’UR20 copre una superficie ampia dalla stessa base, una caratteristica utile per collegare l’uscita del nastro con le file più lontane del pallet. La portata sostiene scatole e contenitori insieme al relativo utensile di presa. È indicato anche per la movimentazione di componenti ingombranti tra postazioni distanti, nei reparti dove la copertura del braccio determina il layout.
Lo sbraccio di 1750 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La portata nominale è di 20 kg tra utensile e pezzo. Si può arrivare a 25 kg nelle condizioni specificate nel manuale.
La base ha un diametro di 245 mm. È la superficie da riservare al fissaggio prima di verificare lo spazio libero per il movimento del braccio.
La ripetibilità dichiarata è di ±0,1 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
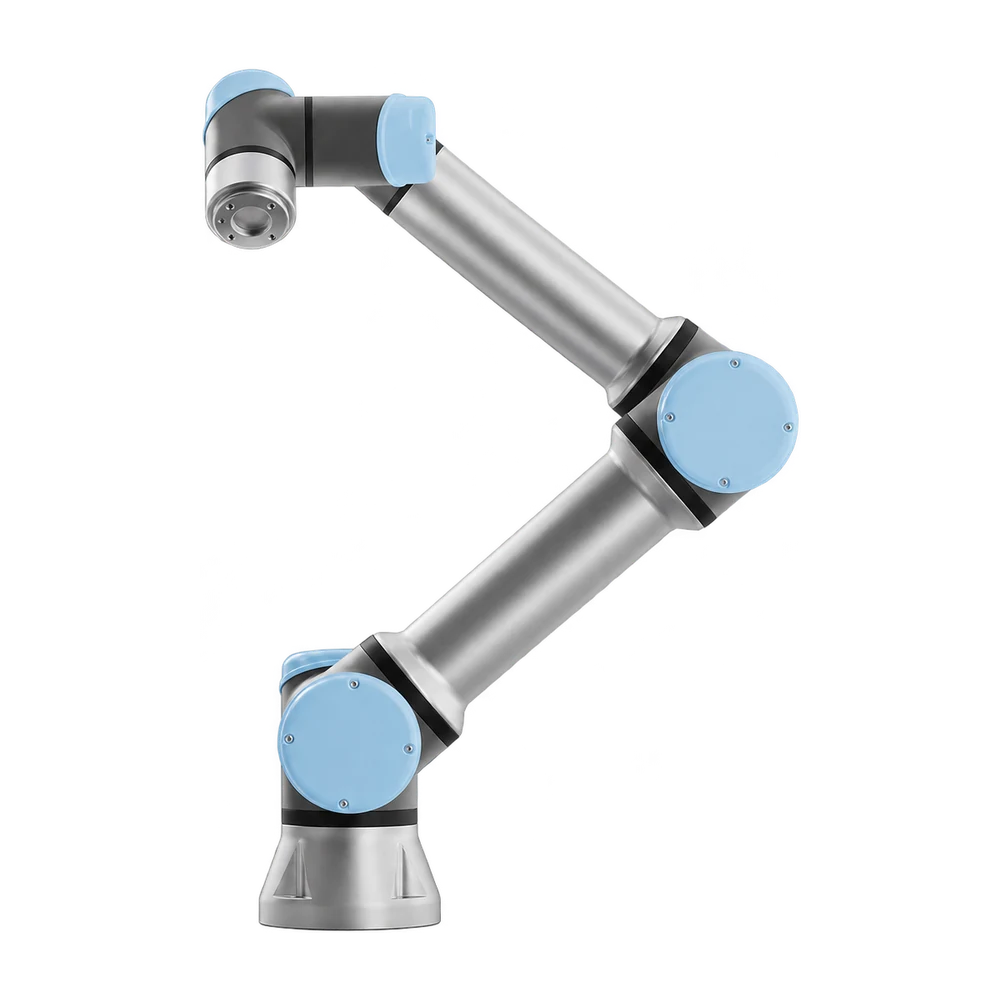
Il cobot e-Series di media taglia per automazione da banco e asservimento di piccole macchine. L’UR7e si colloca tra il compatto UR3e e i modelli a maggiore portata della famiglia. Può trasferire componenti tra attrezzature, orientarli per il montaggio o accompagnare un utensile durante una lavorazione. Il formato si presta alle isole produttive in cui l’operatore deve conservare accesso al banco per rifornimenti, controlli e cambi di serie.
La portata è di 7,5 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
I sei assi orientano l’utensile mentre il pezzo passa dal punto di presa a quello di deposito. Puoi provare un avvicinamento dall’alto o di lato.
La base ha un diametro di 151 mm. È la superficie da riservare al fissaggio prima di verificare lo spazio libero per il movimento del braccio.
Con PolyScope imposti i movimenti dal pannello di comando. Puoi correggere un punto di presa e riprovare il ciclo dalla postazione.
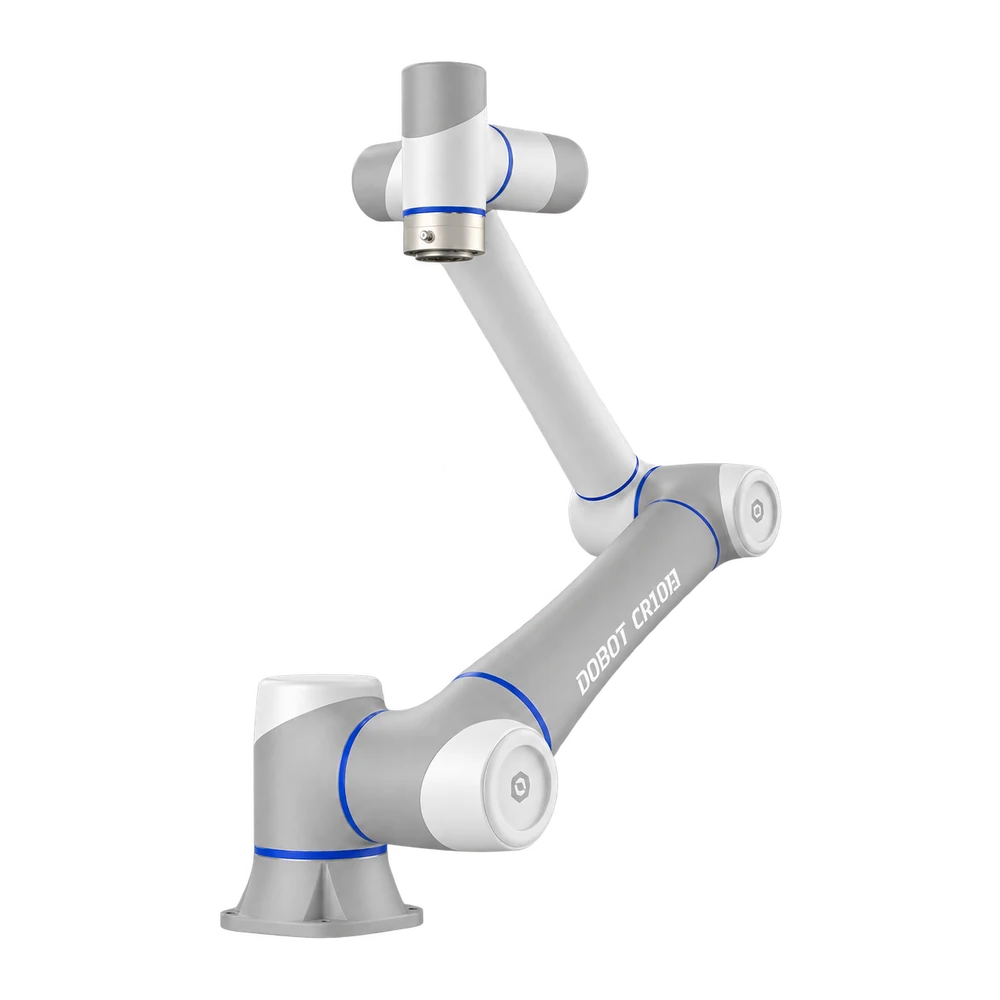
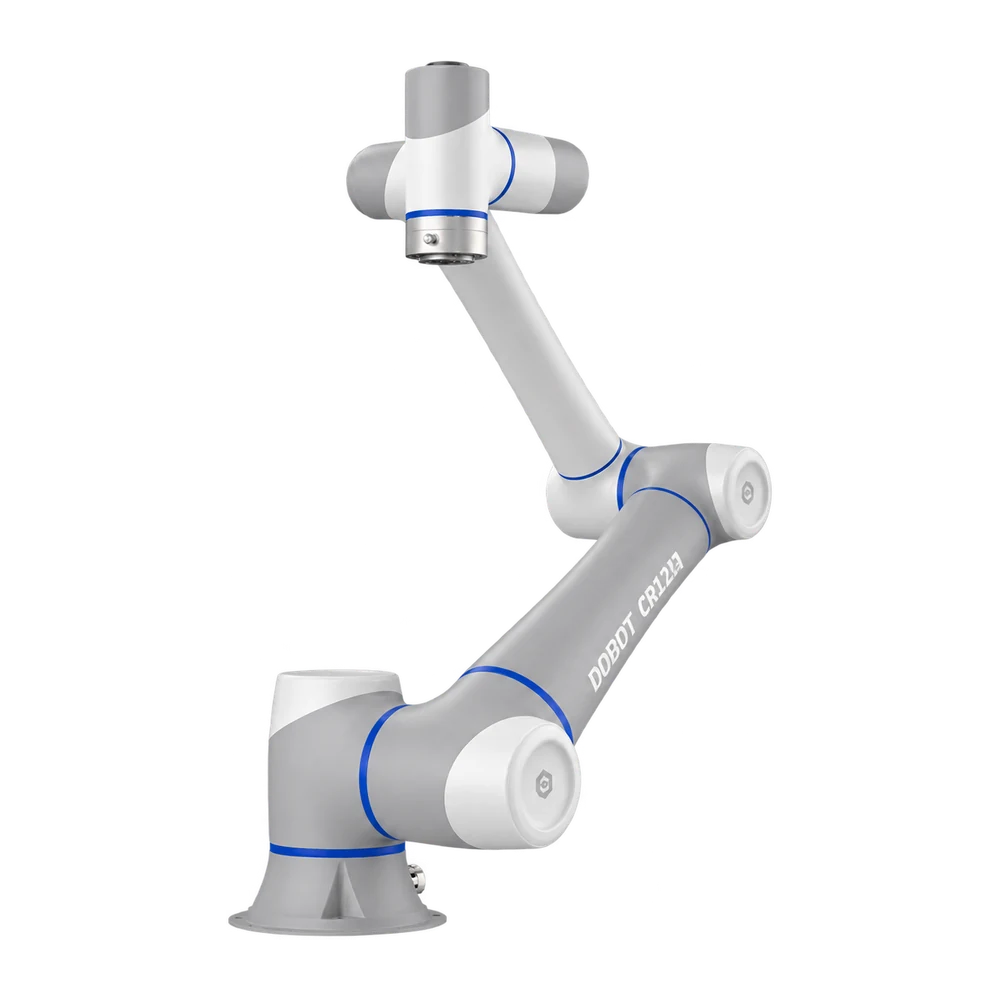
Il cobot a lungo sbraccio della serie DOBOT CRA per componenti di medio peso. Collega nastri, banchi e attrezzature di montaggio anche quando i punti di presa e deposito si trovano su lati diversi della postazione. I giunti orientano il componente durante il trasferimento, così il pezzo arriva già nella posizione richiesta dalla fase successiva. È indicato per movimentazione, alimentazione di linea e assemblaggio. Con la visione opzionale può servire anche pezzi in arrivo con orientamenti variabili.
La portata è di 10 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 1300 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,03 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Con la telecamera opzionale VX500 puoi localizzare pezzi che arrivano con posizione o inclinazione diversa prima di guidare la presa.
Il cobot DOBOT per l’asservimento macchina e la movimentazione di lotti di componenti. Nel mezzo della gamma CRA combina capacità di carico e sbraccio per servire la macchina, il vassoio dei grezzi e quello dei pezzi finiti dalla stessa postazione. La guida manuale facilita la preparazione di nuove sequenze di carico e scarico al cambio di formato. Una scelta per officine e reparti che alternano più lavorazioni sulla stessa cella.
La portata è di 12 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 1200 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,03 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Con la guida manuale porti il braccio nei punti da registrare. Puoi così impostare l’avvicinamento al pezzo direttamente davanti alla macchina.
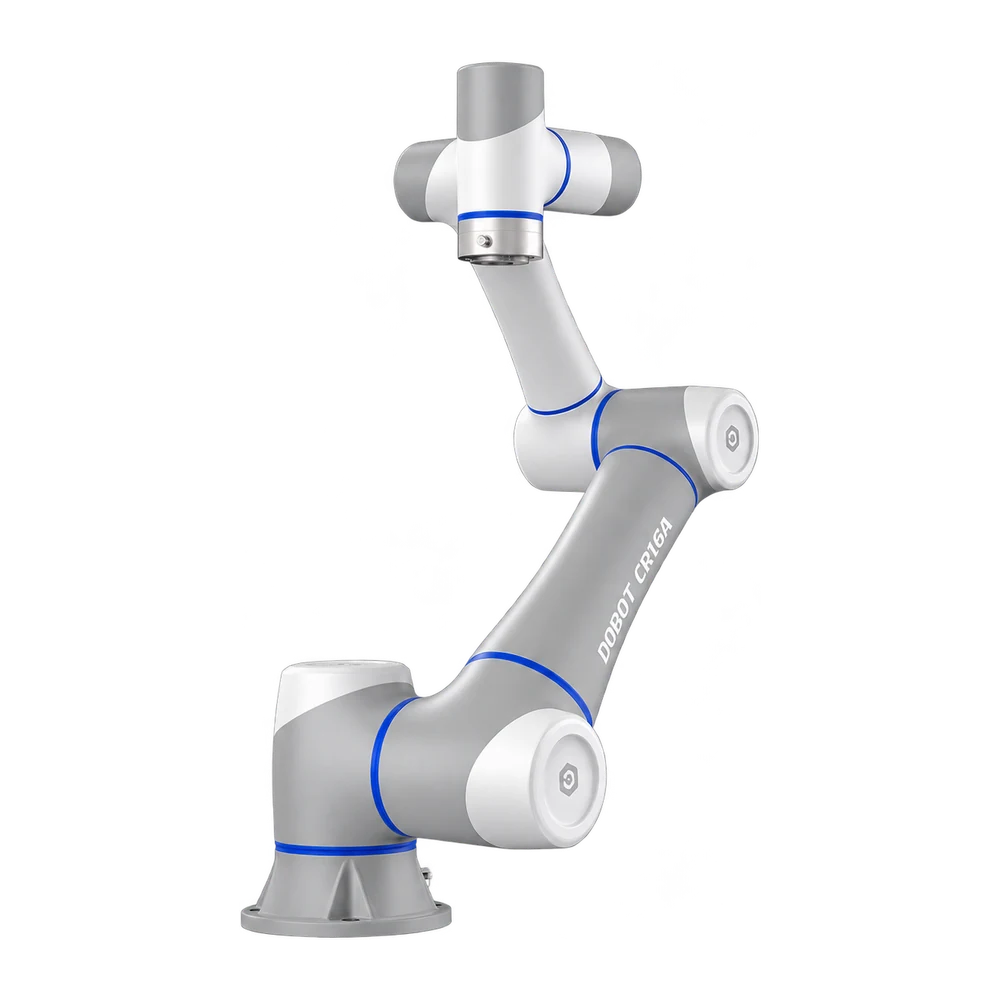
Il modello CRA per pezzi pesanti e percorsi brevi. Il CR16A concentra la capacità di sollevamento in un braccio adatto alle celle in cui vassoio, macchina e scarico sono ravvicinati. La possibilità di ruotare il pezzo durante il trasferimento lo rende interessante per flange, corpi metallici e componenti da presentare al mandrino o a una dima. È destinato soprattutto alla lavorazione dei metalli e alla movimentazione ripetitiva in officina.
La portata è di 16 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 1000 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,03 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
I sei assi orientano l’utensile mentre il pezzo passa dal punto di presa a quello di deposito. Puoi provare un avvicinamento dall’alto o di lato.
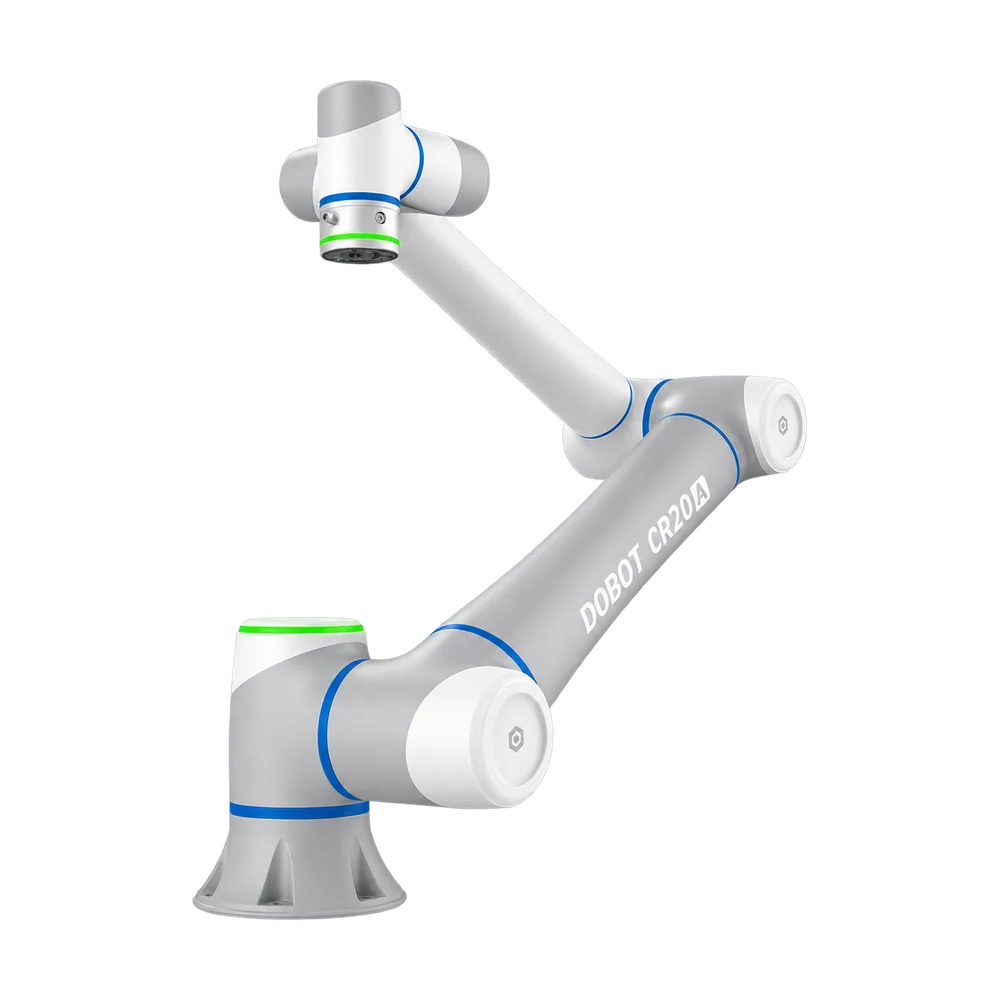
Il cobot a grande sbraccio della serie CRA per pallettizzazione e movimentazione a fine linea. Il CR20A raggiunge le file più lontane di un pallet mantenendo la presa vicino all’uscita del nastro. La combinazione di portata e raggio di lavoro è adatta a scatole, contenitori e componenti ingombranti, anche quando vanno ruotati prima della posa. Si rivolge ai reparti di confezionamento e logistica interna che lavorano con più formati e schemi di impilamento.
La portata è di 20 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 1700 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,05 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Con la telecamera opzionale VX500 puoi localizzare pezzi che arrivano con posizione o inclinazione diversa prima di guidare la presa.
Il cobot ad alta portata della gamma DOBOT CRA per la movimentazione di carichi pesanti. Il CR30A si presta a corpi metallici, contenitori pieni e pezzi che richiedono una pinza di dimensioni importanti. Offre più capacità di sollevamento del CR20A in un raggio di lavoro più raccolto. La sua collocazione tipica è accanto a una macchina o a un pallet, nelle celle in cui contano il peso complessivo della presa e la possibilità di orientare il carico.
La portata è di 30 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 1305 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,05 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Con la guida manuale porti il braccio nei punti da registrare. Puoi così impostare l’avvicinamento al pezzo direttamente davanti alla macchina.
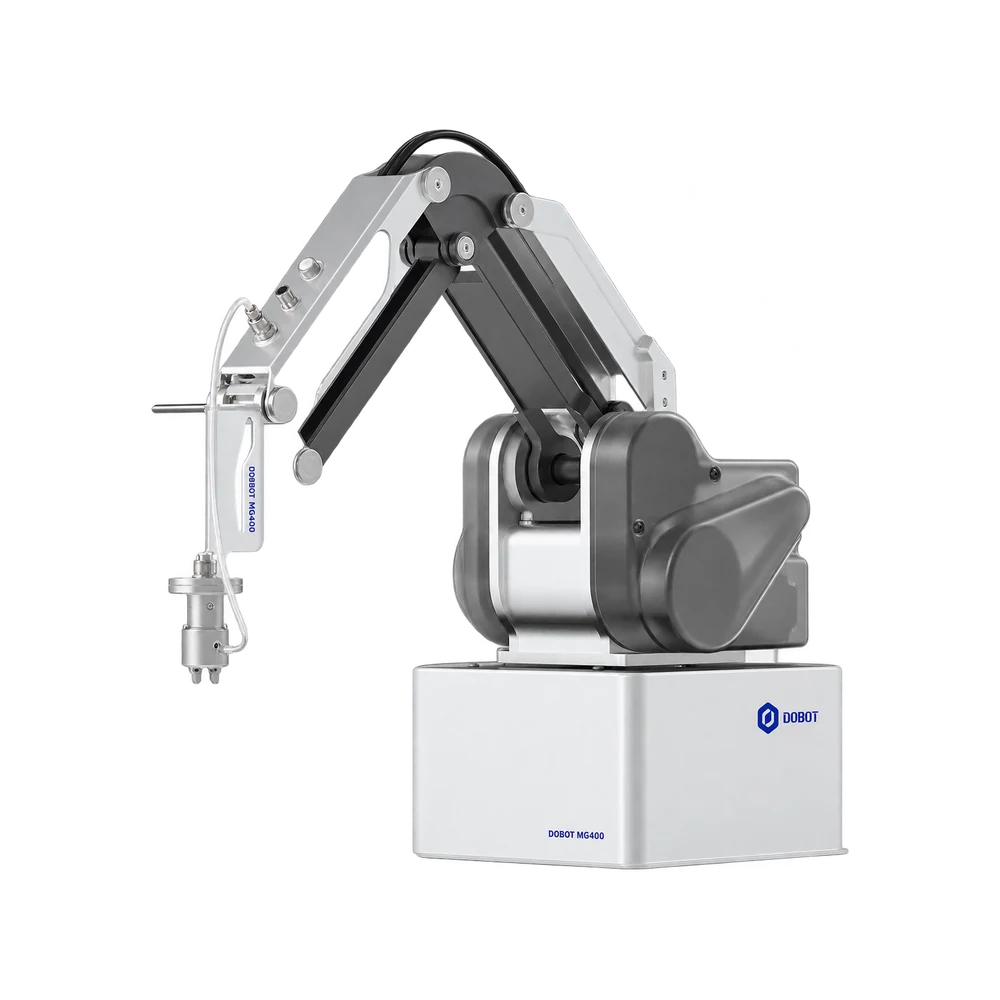
Il braccio industriale da banco di DOBOT per piccole serie e automazione leggera. L’architettura a quattro assi si presta alla movimentazione di componenti già orientati, al carico di attrezzature di prova e al prelievo da vassoi. La base occupa meno di un foglio A4 e consente di ricavare una postazione di lavoro anche su un banco esistente. La programmazione per guida manuale è utile nei reparti che cambiano spesso formato o lotto.
Lo sbraccio di 440 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,05 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Accompagna il braccio nei punti di presa e rilascio. Può memorizzarli e ripetere il ciclo per una piccola serie.
La portata nominale è di 500 g, con un massimo di 750 g. Nel peso rientra anche l’utensile montato.
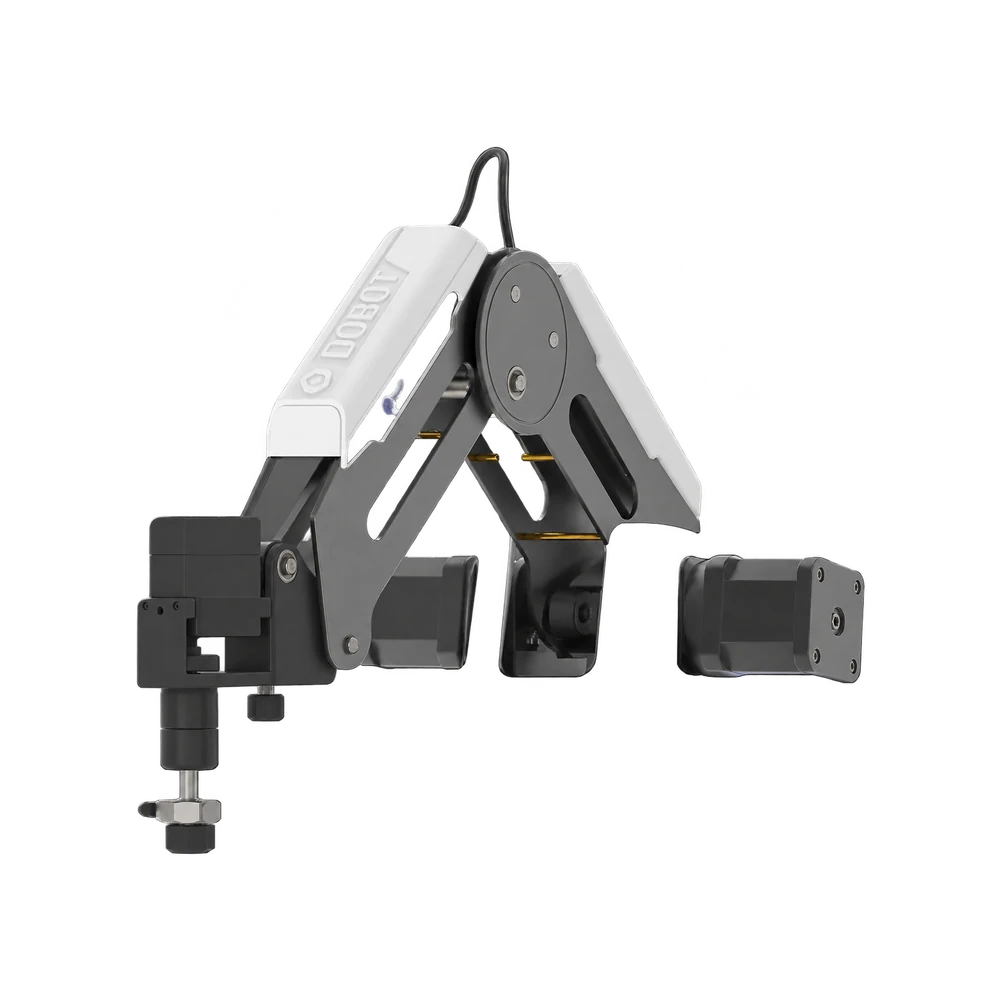
Il braccio didattico da tavolo di DOBOT per scuole, laboratori e formazione tecnica. Con utensili intercambiabili, il Magician riunisce disegno, presa di piccoli oggetti e stampa 3D sulla stessa piattaforma, secondo il kit scelto. I movimenti restano visibili sul banco e rendono immediato il collegamento tra un comando e il risultato fisico. La compatibilità con la programmazione a blocchi e con Python accompagna sia i primi corsi sia i progetti di laboratorio.
La ripetibilità dichiarata è di ±0,2 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
In DobotLab puoi costruire un esercizio con i blocchi di Blockly e passare a Python quando vuoi modificare la logica.
Con il portapenna puoi tracciare il percorso sul foglio. Per una prova di presa si monta una pinza o una ventosa secondo il kit scelto.
La base misura 158 × 158 mm. Puoi predisporre sul banco un’area di lavoro dedicata senza dover installare una cella a pavimento.
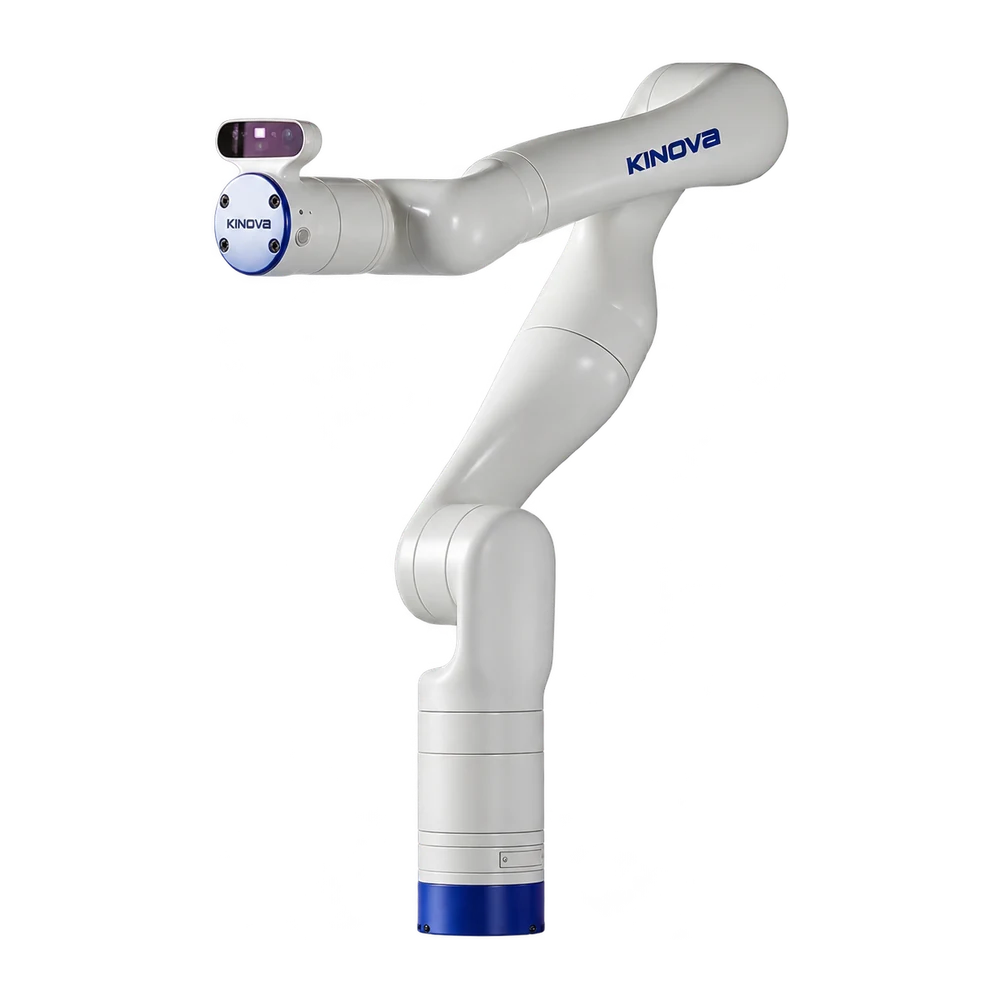
Il braccio leggero di Kinova per ricerca sulla manipolazione, robotica mobile e controllo del movimento. Il Gen3 mette a disposizione dati di posizione e coppia dei giunti e un’interfaccia aperta per sviluppare e confrontare strategie di presa. Le diverse configurazioni del braccio e il modulo di visione opzionale permettono di adattare la piattaforma al progetto. Si rivolge a laboratori e gruppi di ricerca che lavorano con ROS, simulazione e apprendimento robotico.
La versione a sei assi arriva a 891 mm. Quella a sette arriva a 902 mm e offre un giunto in più per studiare percorsi diversi.
Entrambe le versioni sostengono 2 kg in continuo su tutto lo sbraccio. La portata continua sale a 4 kg nella zona intermedia.
Con Kortex puoi sperimentare il controllo a basso livello a 1 kHz e leggere i sensori di coppia integrati negli attuatori.
Per esperimenti di presa guidata puoi scegliere il modulo di visione 2D e 3D integrabile nel braccio.
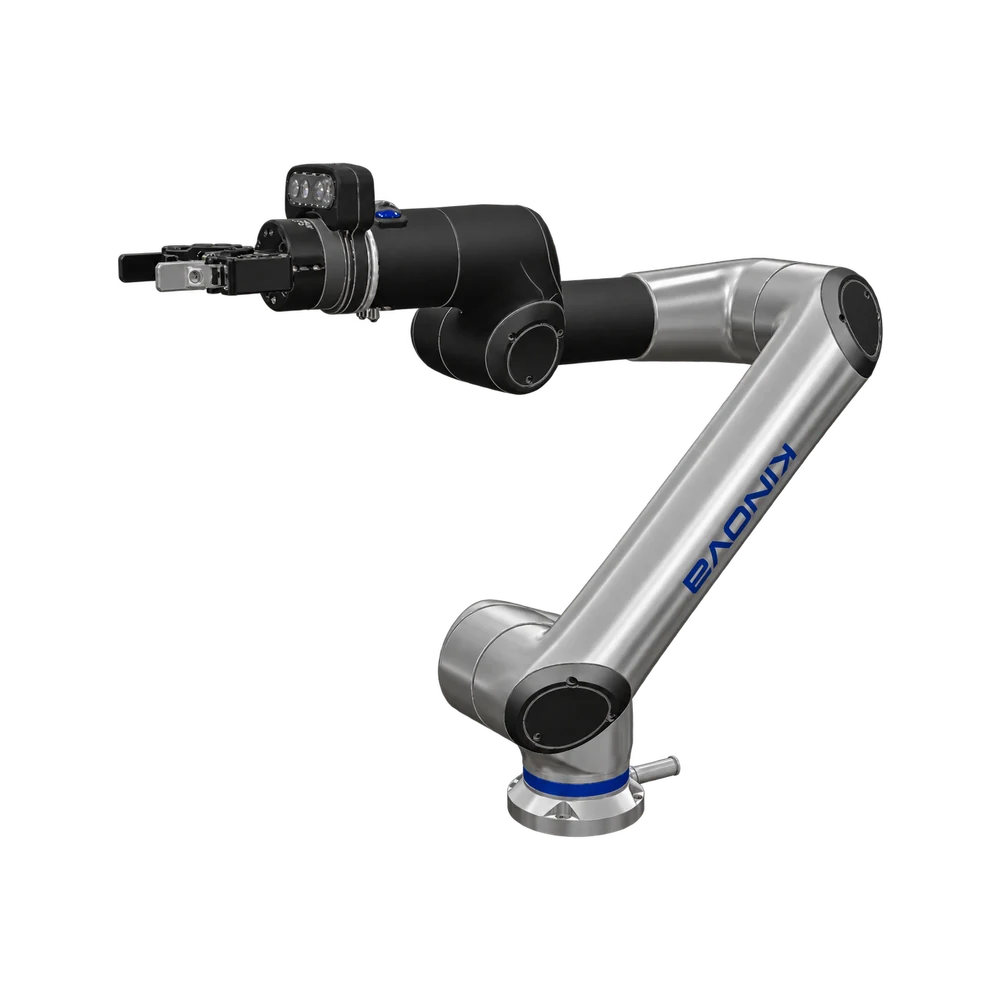
Il cobot industriale di Kinova per assemblaggio, confezionamento e asservimento macchina. Il Link 6 abbina guida manuale e programmazione grafica a un sensore di forza e coppia integrato nel polso, utile nelle lavorazioni che comportano contatto con il pezzo. Alimentazione e dati arrivano all’utensile attraverso il braccio, riducendo il cablaggio esterno sulla presa. È una piattaforma per linee con attività di inserimento, manipolazione e finitura.
Lo sbraccio di 1000 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
Il sensore integrato misura forze e coppie su sei assi. Puoi seguire il contatto mentre il braccio inserisce o rifinisce un pezzo.
Alimentazione e dati passano all’interno del braccio fino al polso. L’utensile può ricevere fino a 4 A a 24 V.
Guida il braccio a mano per insegnare i punti, poi definisci la sequenza nell’interfaccia grafica senza scrivere codice.
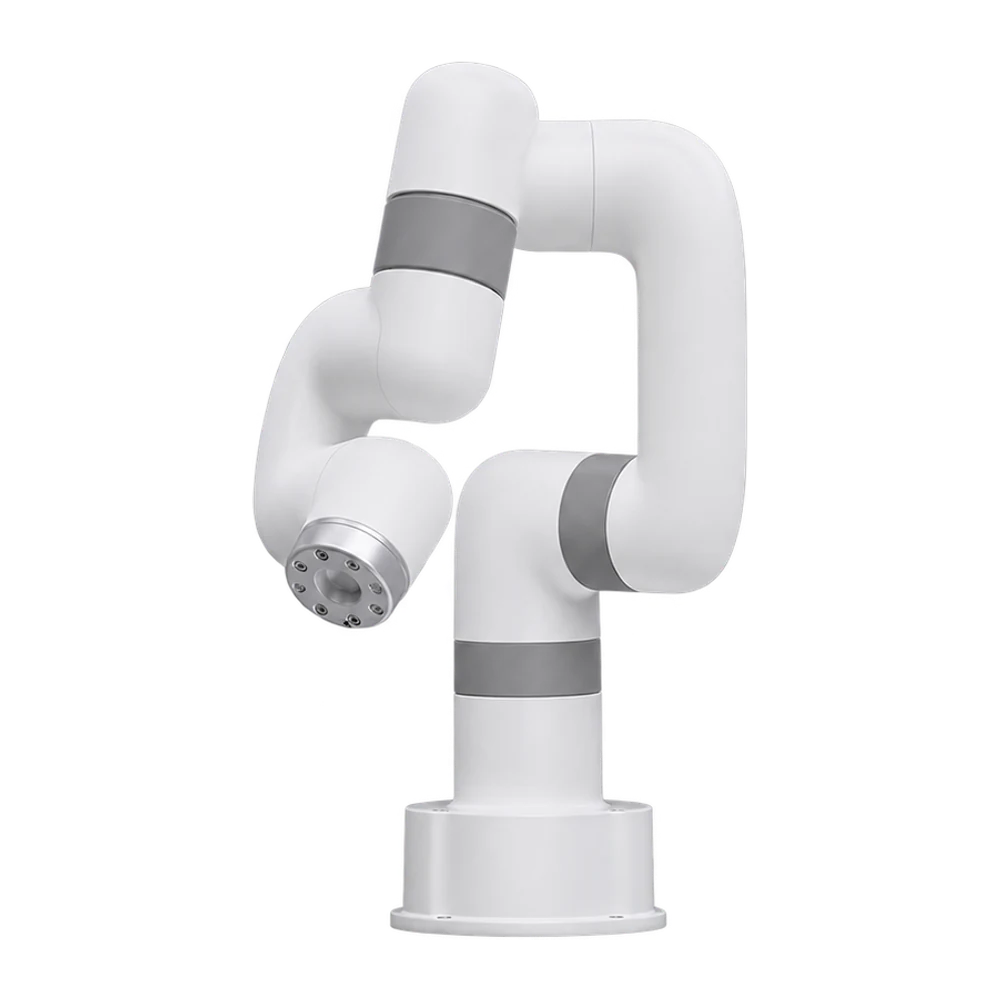
Il cobot da scrivania di UFACTORY per ricerca, didattica e prototipi di automazione leggera. Il Lite 6 offre la libertà di orientamento di un braccio articolato in un formato adatto a piccoli utensili e campioni da laboratorio. La base compatta lascia spazio sul banco per supporti, oggetti di prova e strumenti di misura. Il supporto a Python, C++ e ROS permette di inserirlo nei progetti di programmazione e pianificazione del movimento.
Lo sbraccio di 440 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,5 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Puoi impostare il movimento in UFACTORY Studio e integrare l’esperimento con Python, C++ o ROS.
La base misura 130 × 140 mm. I sei assi permettono di orientare un utensile in uno spazio adatto a esperimenti da banco.
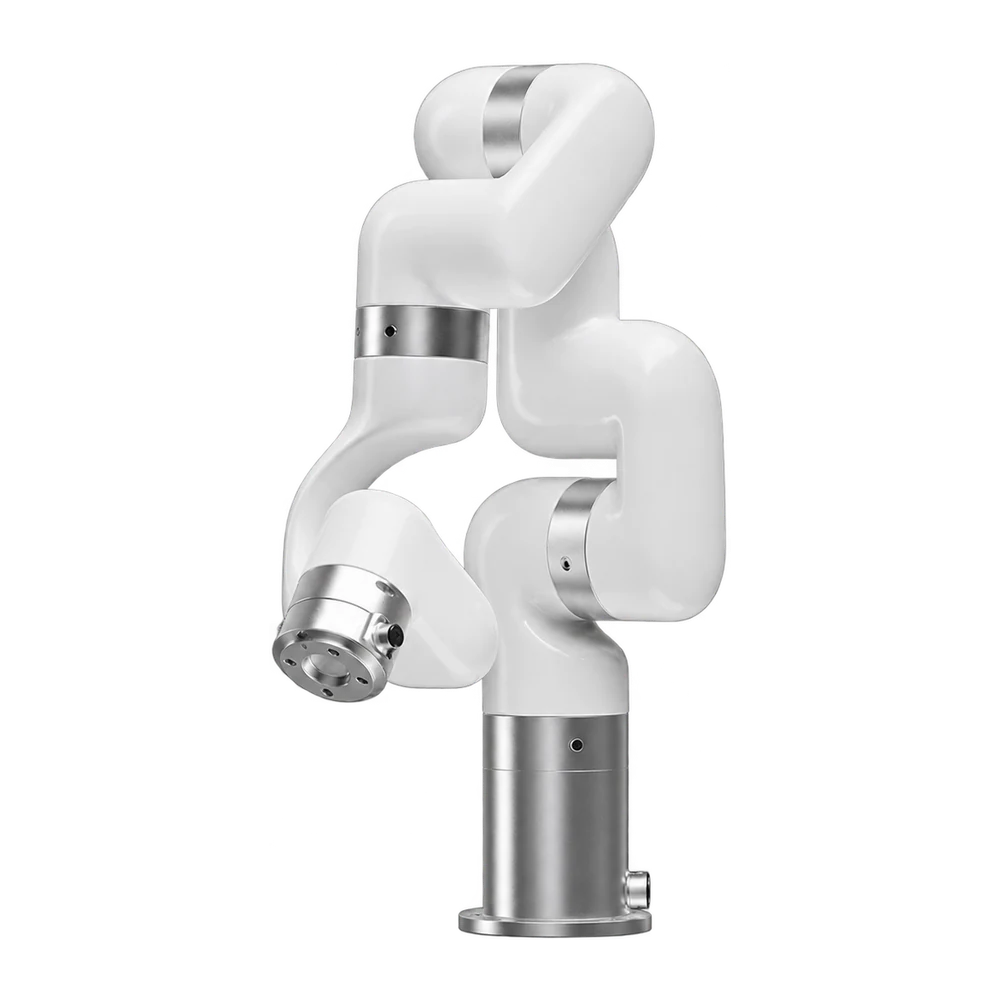
Il braccio UFACTORY per chi porta un progetto di manipolazione dal prototipo alla piccola serie. L’xArm 6 combina un corpo leggero con la capacità di movimentare componenti e utensili da lavoro in uno spazio più ampio del Lite 6. La libertà di orientamento si presta a operazioni di presa, posizionamento e assemblaggio con accesso inclinato al pezzo. Gli strumenti software aperti collegano il lavoro da banco allo sviluppo con Python, C++ o ROS.
La portata è di 5 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 700 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
Puoi impostare il movimento in UFACTORY Studio e integrare l’esperimento con Python, C++ o ROS.
Con sei assi puoi orientare la pinza rispetto alla superficie del pezzo, anche quando la presa non è verticale.
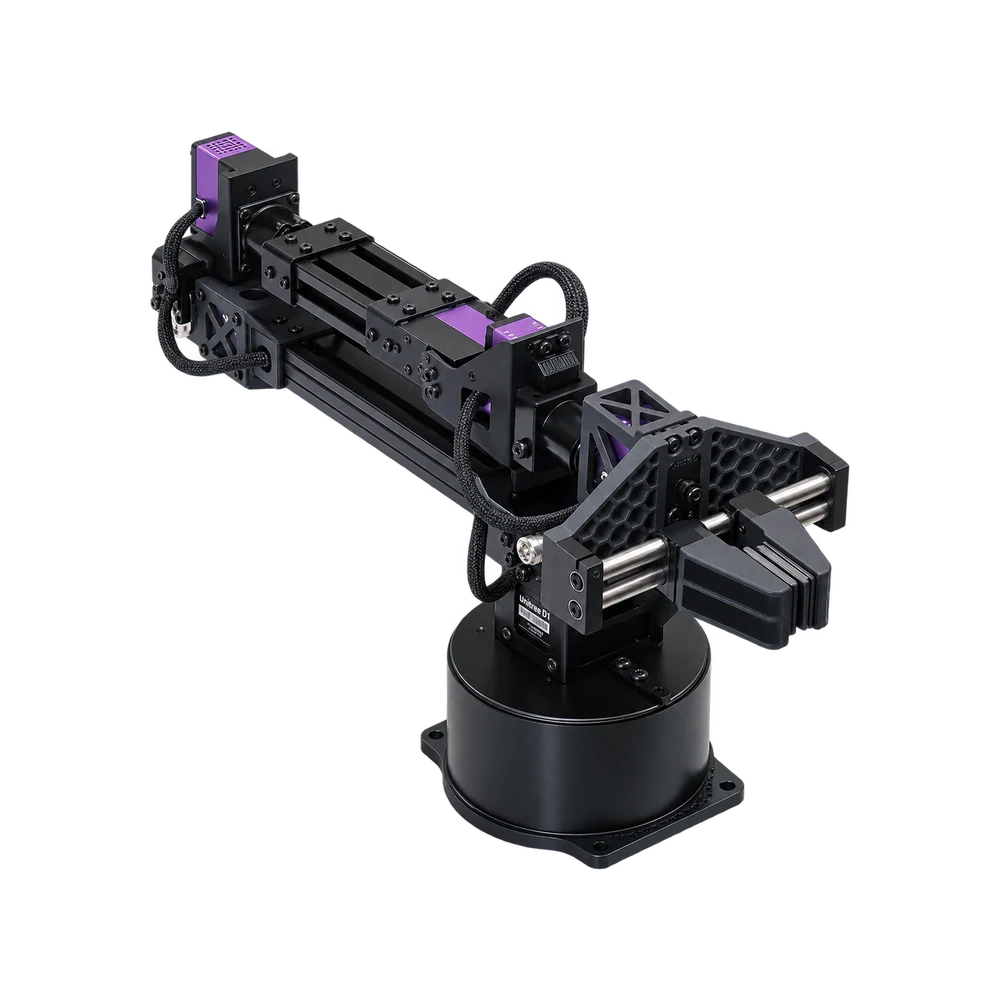
Il braccio Unitree per teleoperazione e raccolta di dimostrazioni nella ricerca sulla manipolazione. Nei sistemi D1-T, il D1 riproduce la presa e il movimento guidati dall’operatore con giunti articolati e pinza. Il controllo di posizione, velocità e forza offre accesso a diversi aspetti del gesto fisico. I kit a più bracci si rivolgono ai laboratori che raccolgono dati per l’apprendimento robotico e studiano compiti di presa, trasferimento e rilascio.
La pinza si apre e si chiude indipendentemente dai sei giunti del braccio. Puoi registrare una presa insieme al movimento che la precede.
Lo sbraccio è di 550 mm senza la pinza e arriva a 670 mm con la pinza. I due dati aiutano a posizionare i campioni sul banco.
I servomotori supportano il controllo di posizione, velocità e forza. Puoi scegliere quale grandezza comandare durante una prova di manipolazione.
Il sistema D1-T è proposto in kit con due o quattro bracci. Scegli la configurazione in base al numero di bracci da comandare e registrare.
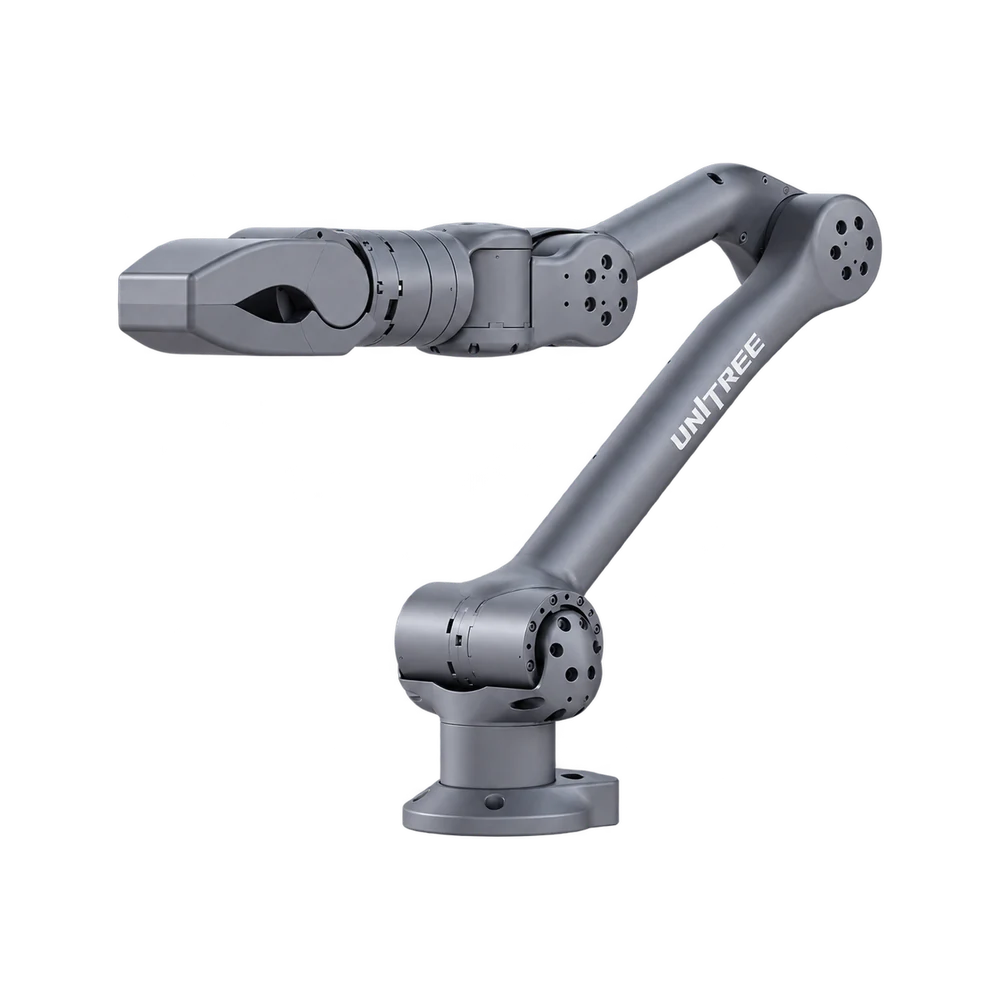
Il manipolatore Unitree per piattaforme mobili e robot quadrupedi compatibili. Lo Z1 aggiunge al veicolo la possibilità di interagire con gli oggetti raggiunti durante la missione. Struttura leggera, giunti con controllo di coppia e interfaccia per utensili diversi ne fanno una base per progetti di manipolazione mobile, logistica e ricerca. Le versioni Air e Pro permettono di scegliere il compromesso tra peso a bordo e capacità di sollevamento.
Lo sbraccio di 740 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La scheda del produttore indica 2 kg di portata per Z1 Air e almeno 3 kg per Z1 Pro. La variante scelta incide sul carico disponibile.
Il braccio Air pesa 4,3 kg, il Pro 4,5 kg. Nel dimensionare il veicolo occorre contare anche utensile e oggetto trasportato.
L’interfaccia consente di comandare posizione, velocità angolare e coppia dei motori. È utile per sperimentare come il braccio reagisce al contatto.
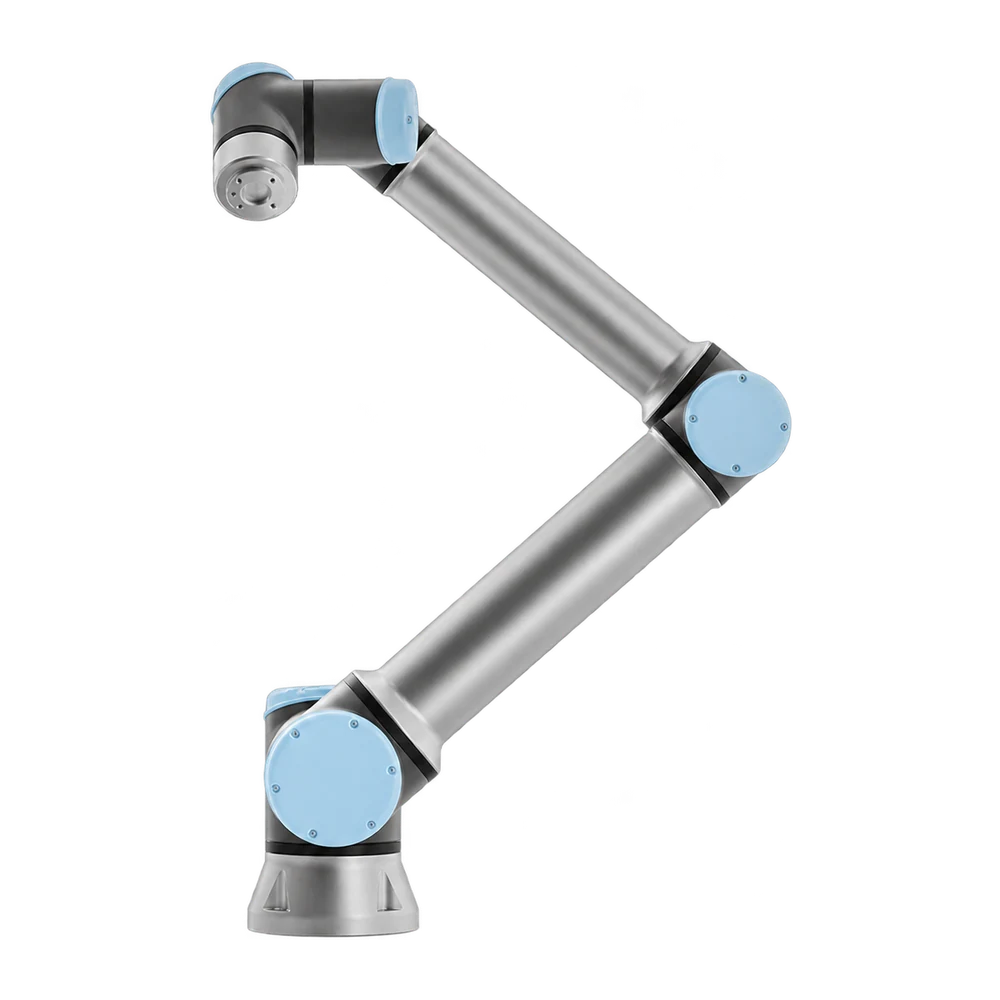
Il cobot e-Series a lungo sbraccio per applicazioni di asservimento e movimentazione. La denominazione UR10e identifica generazioni con portate diverse, inclusa la versione in seguito rinominata UR12e. Il braccio collega nastro, macchina e zona di scarico e può servire anche postazioni di assemblaggio e confezionamento. Un riferimento per chi valuta l’estensione di una cella esistente o deve riconoscere il modello installato in reparto.
Esistono UR10e da 10 e da 12,5 kg. Il numero di serie e la documentazione della macchina permettono di scegliere il dato corretto prima di dimensionare la presa.
Lo sbraccio di 1300 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La base ha un diametro di 190 mm. È la superficie da riservare al fissaggio prima di verificare lo spazio libero per il movimento del braccio.
La ripetibilità dichiarata è di ±0,05 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Il cobot e-Series per assemblaggio, asservimento macchina e trasferimenti su un banco esteso. L’UR12e è la denominazione della versione a portata maggiorata dell’UR10e e ne conserva la geometria. Il braccio serve punti di presa e deposito distribuiti attorno alla postazione, anche con pezzi che devono cambiare orientamento prima del montaggio. È adatto alle celle in cui un solo robot collega alimentazione, lavorazione e controllo del componente.
La portata è di 12,5 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
Lo sbraccio di 1300 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
I sei assi orientano l’utensile mentre il pezzo passa dal punto di presa a quello di deposito. Puoi provare un avvicinamento dall’alto o di lato.
Con PolyScope imposti i movimenti dal pannello di comando. Puoi correggere un punto di presa e riprovare il ciclo dalla postazione.
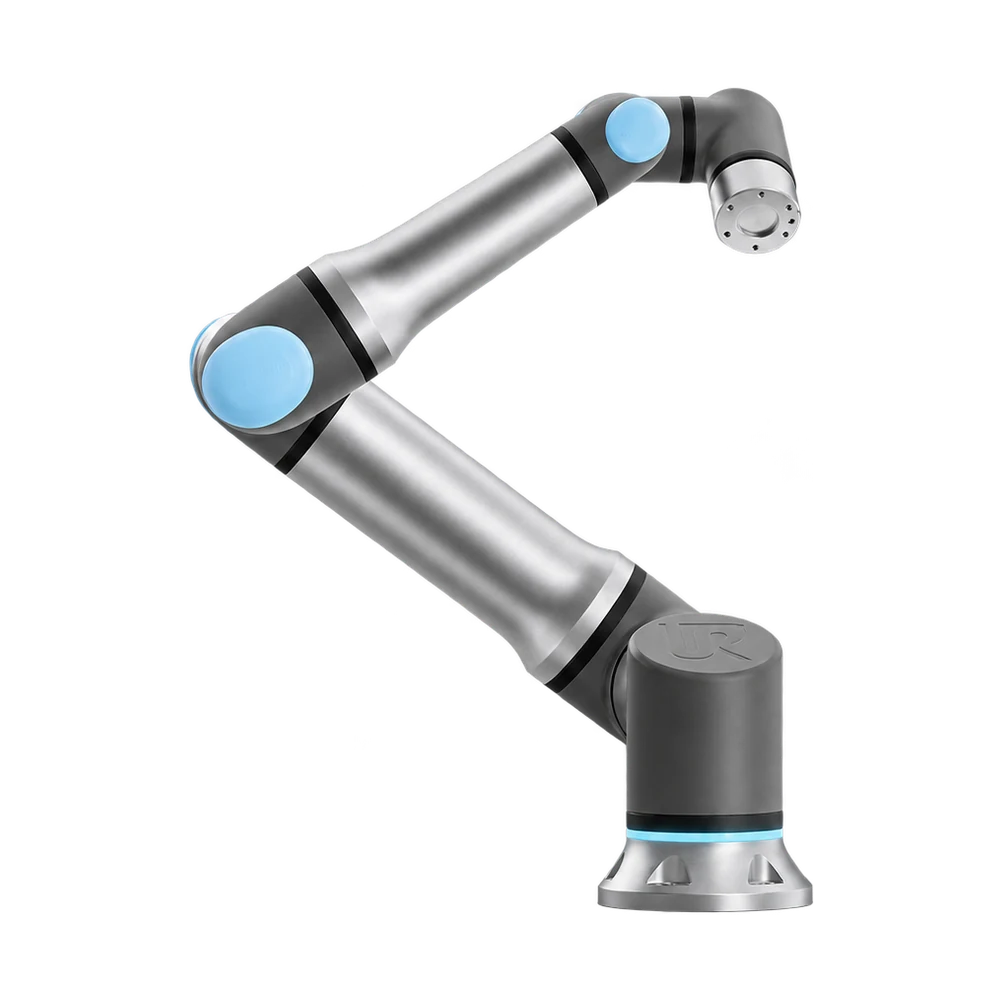
Il cobot ad alta portata di Universal Robots per casse piene, attrezzature pesanti e componenti da caricare in macchina. Rispetto all’UR20 privilegia il peso movimentabile in un raggio più compatto, una combinazione adatta a pallet vicini al nastro e postazioni di carico concentrate. Con la presa configurata per il componente, l’UR30 solleva e orienta il carico nello stesso trasferimento. Le applicazioni tipiche includono pallettizzazione e asservimento.
La portata nominale è di 30 kg tra utensile e pezzo. Si può arrivare a 35 kg nelle condizioni specificate nel manuale.
Lo sbraccio di 1300 mm aiuta a posizionare il supporto rispetto ai punti di presa e deposito. Anche l’orientamento dell’utensile conta nella prova del percorso.
La ripetibilità dichiarata è di ±0,1 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Con PolyScope imposti i movimenti dal pannello di comando. Puoi correggere un punto di presa e riprovare il ciclo dalla postazione.
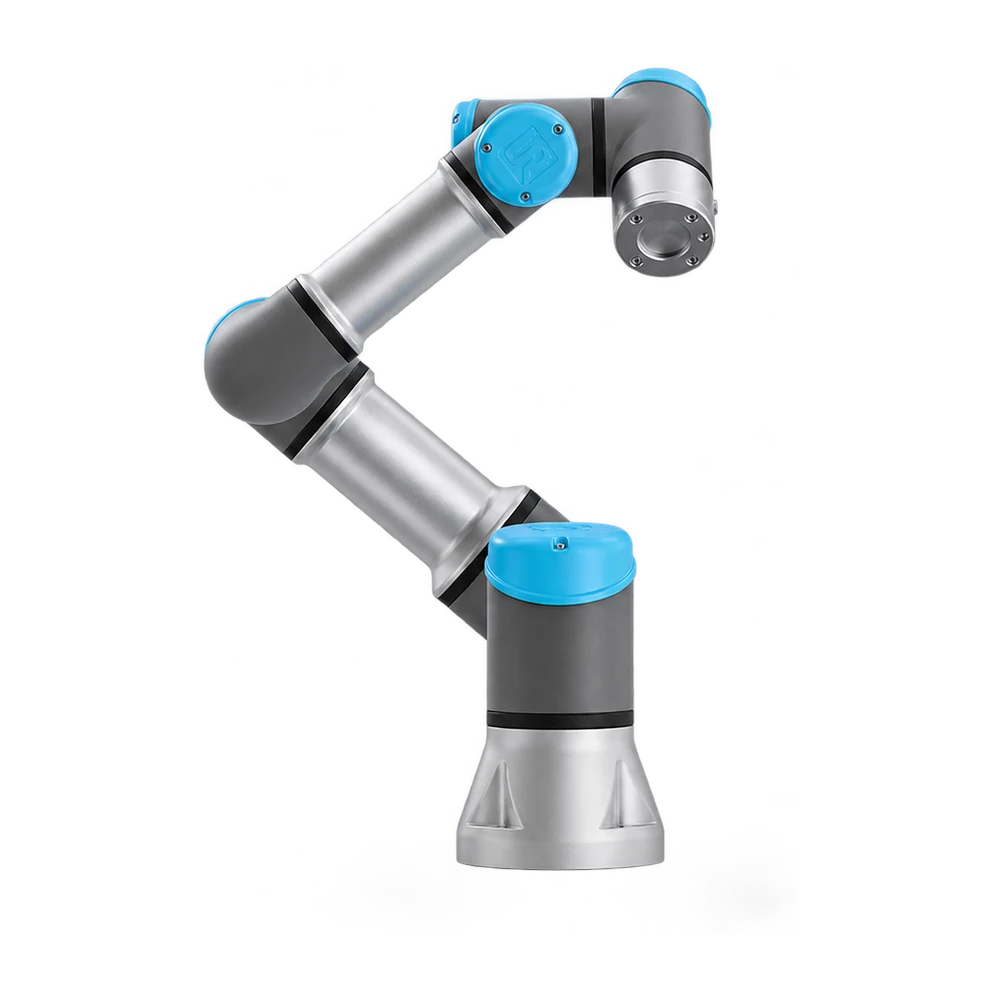
Il cobot da banco più compatto della famiglia e-Series per piccoli componenti e utensili leggeri. L’UR3e trova posto sui banchi di assemblaggio, nelle postazioni di prova e nelle celle dedicate all’elettronica. Il polso con rotazione continua lo distingue nelle operazioni di avvitatura, mentre la base ridotta lascia spazio per vassoi e attrezzature vicino all’operatore. Una soluzione per lavorazioni ripetitive concentrate in un’area ristretta.
La portata è di 3 kg. Per scegliere la pinza, considera il peso che resta disponibile dopo aver contato il pezzo.
La base ha un diametro di 128 mm. È la superficie da riservare al fissaggio prima di verificare lo spazio libero per il movimento del braccio.
La ripetibilità dichiarata è di ±0,03 mm. Indica quanto il braccio si avvicina alla stessa posizione quando ripete un movimento programmato.
Con PolyScope imposti i movimenti dal pannello di comando. Puoi correggere un punto di presa e riprovare il ciclo dalla postazione.
L’S1 è la piattaforma di ricerca Astribot per la manipolazione bimanuale e lo sviluppo di gesti coordinati. Le due braccia a sette gradi di libertà lavorano nello stesso spazio, con un’apertura complessiva di 194 cm e una portata dichiarata di 5 kg per braccio in estensione orizzontale. API, strumenti visuali e supporto alla simulazione accompagnano lo sviluppo dal modello al robot fisico. È destinato ai laboratori che studiano compiti manuali complessi e apprendimento robotico.
Ogni braccio ha sette gradi di libertà. Puoi variare la posizione del gomito mentre avvicini la mano al pezzo.
Con il braccio disteso in orizzontale, il produttore dichiara 5 kg per braccio. È la condizione da usare nel confronto con il peso del pezzo.
A braccia aperte raggiunge 194 cm da un’estremità all’altra. Puoi tenerne conto per disporre sul banco pezzi e contenitori.
Oltre alla batteria supporta l’alimentazione da presa. In laboratorio puoi predisporre una postazione fissa per le sessioni prolungate.
Il G1-D è la piattaforma bimanuale Unitree per la raccolta di dati di manipolazione e l’addestramento di modelli robotici. I due bracci su colonna regolabile lavorano davanti alle telecamere della testa e dei polsi, che documentano l’azione da punti di vista complementari. Gli strumenti software collegano acquisizione, annotazione e addestramento. Per università e team di intelligenza artificiale, hardware e dati fanno così parte dello stesso ambiente di sviluppo.
Ogni braccio ha sette gradi di libertà. Puoi variare la posizione del gomito mentre avvicini la mano al pezzo.
La testa monta una telecamera binoculare e ogni polso ha una telecamera HD. La stessa presa si osserva dalla scena e da vicino.
Gli strumenti Unitree raccolgono, etichettano e revisionano le sequenze. Puoi riutilizzare le dimostrazioni per addestrare e confrontare modelli.
Puoi scegliere una pinza a due dita o mani articolate a tre o cinque dita. La variante a tre dita è disponibile anche con sensori tattili.
L’H2-D è il manipolatore bimanuale della famiglia H2 per assemblaggio, movimentazione di componenti e ricerca applicata. Le braccia hanno una portata nominale di circa 7 kg ciascuna e lavorano insieme a un busto inclinabile e a una colonna verticale per raggiungere altezze diverse. La gamma comprende allestimenti per la postazione e una versione Flagship con telaio mobile motorizzato. Gli integratori possono così sviluppare applicazioni sia al banco sia tra più stazioni.
Unitree indica circa 7 kg di carico nominale per braccio. È il riferimento per scegliere i componenti che il robot dovrà movimentare al banco.
Il busto si inclina e la colonna si alza o si abbassa. Insieme permettono di raggiungere punti dal livello del pavimento fino a circa 2 m.
Per la postazione puoi scegliere tra allestimenti fissi e mobili. La versione Flagship integra il telaio mobile motorizzato.
Ogni braccio ha sette gradi di libertà. Puoi variare la posizione del gomito mentre avvicini la mano al pezzo.
L’R1-D porta la manipolazione a due braccia nella gamma compatta Unitree per formazione tecnica, ricerca e prototipazione. Le versioni A5-D e A7-D offrono due diverse cinematiche del braccio, con cinque o sette gradi di libertà per lato. La visione binoculare integra colore e profondità, mentre le interfacce aperte permettono di collegare strumenti e software dedicati. Pinze e mani opzionali ampliano le applicazioni, dal prelievo di pezzi alla manipolazione articolata.
Le configurazioni A5-D e A7-D offrono rispettivamente cinque e sette gradi di libertà per braccio. La scelta cambia le posizioni disponibili per raggiungere il pezzo.
Il modulo binoculare fornisce immagini a colori e mappe di profondità. Puoi associare il contorno di un pezzo alla sua posizione nello spazio.
Le interfacce alle estremità accettano pinze a due dita o mani a tre e cinque dita opzionali. Puoi provare più utensili sulla stessa postazione.
Le interfacce aperte danno accesso a braccia, visione e audio. Puoi coordinare in un programma la presa, la lettura della scena e un segnale vocale.
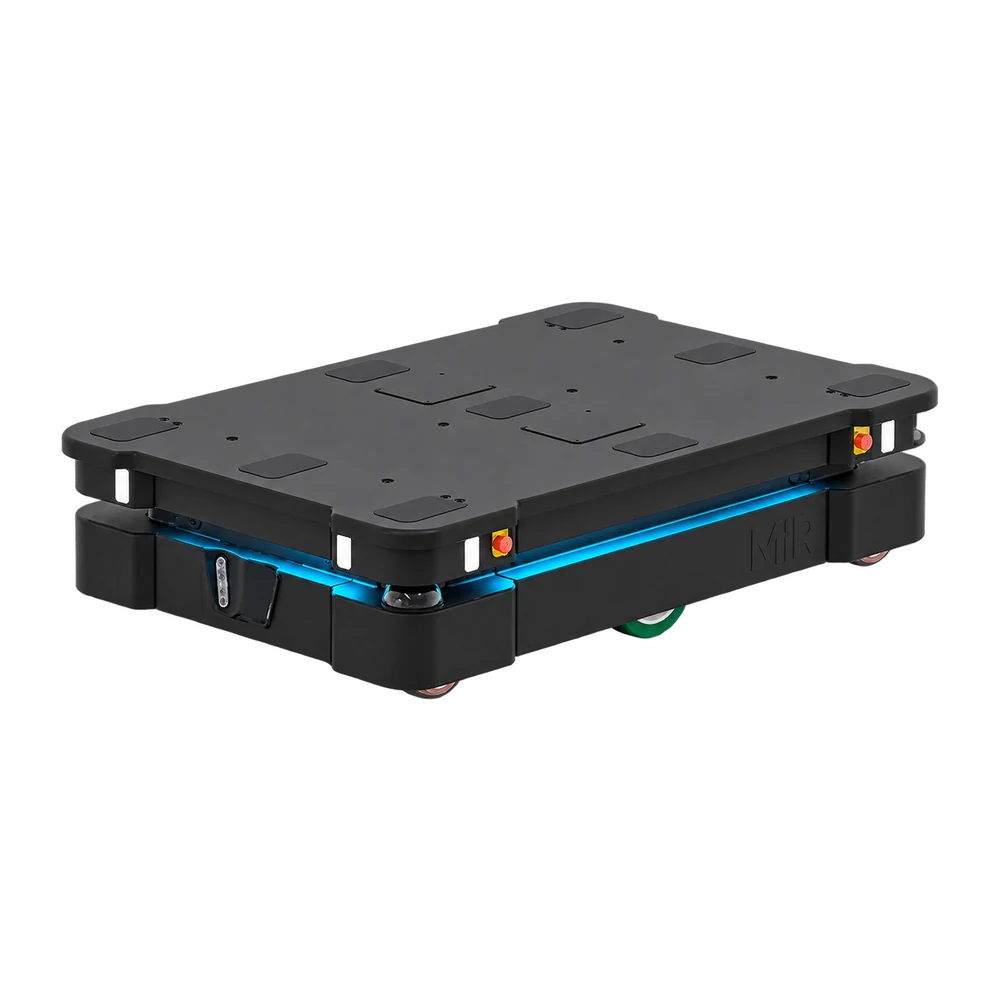
Il trasportatore autonomo per i carichi più pesanti della gamma MiR porta fino a 1.350 kg sulla base. È destinato ai magazzini e agli stabilimenti che movimentano grandi quantità di materiale tra ricevimento, produzione e spedizione. Il telaio IP52 offre protezione da polvere e gocciolamento. Con il sollevatore opzionale per europallet preleva fino a 1.250 kg da un supporto dedicato e consegna il pallet intero al reparto, senza dover suddividere la merce.
La base porta fino a 1350 kg di materiali o attrezzature. Nel calcolo del carico conta anche il peso del modulo montato per il trasporto.
Il modulo opzionale per europallet gestisce fino a 1.250 kg. Il robot entra sotto il supporto dedicato e solleva il pallet per portarlo in reparto.
In marcia può raggiungere 1,2 m/s. Per stimare la durata del giro tra deposito e linea, considera anche le soste di prelievo e scarico.
Il telaio con protezione IP52 resiste a polvere e gocce entro i limiti di questa classe. Puoi confrontare l’indice con le condizioni dei reparti attraversati.
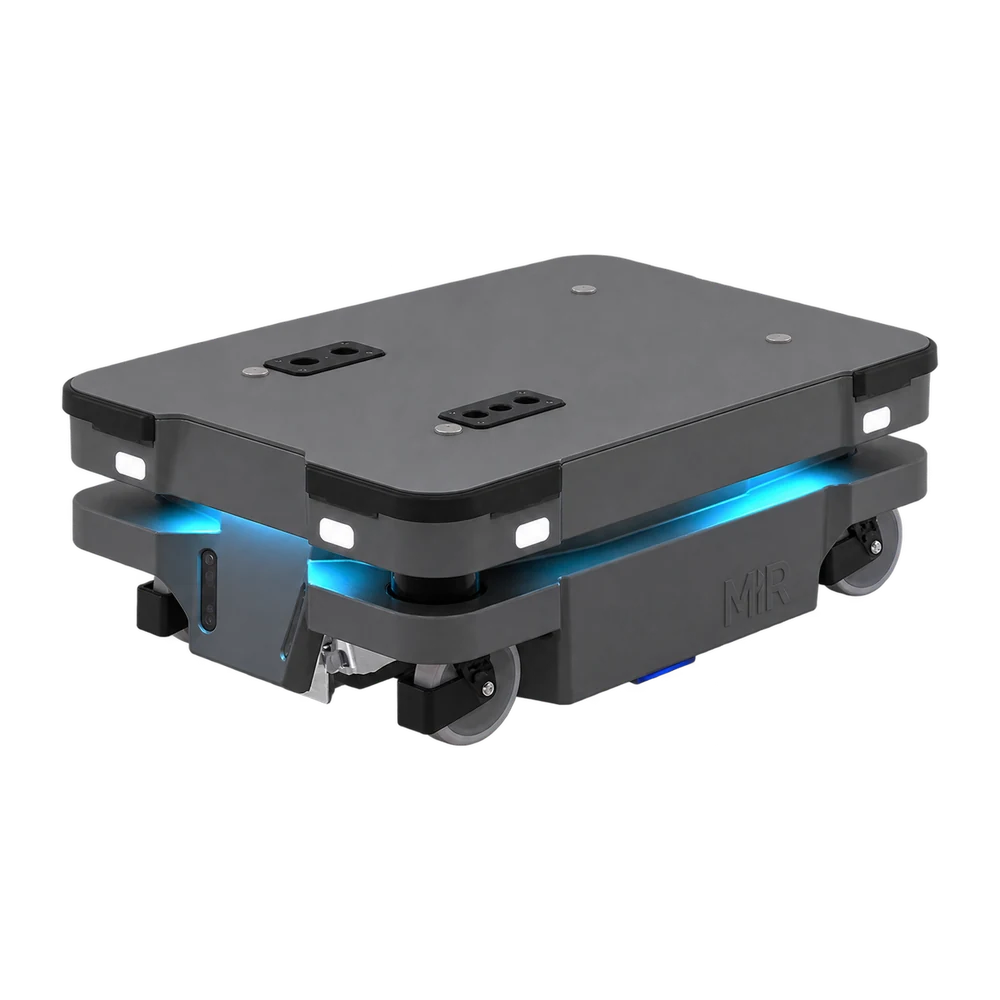
Il robot mobile compatto di MiR unisce una base lunga appena 80 cm a una portata di 250 kg. È pensato per servire più banchi di lavoro con cassette e componenti anche quando il percorso attraversa porte o corridoi stretti. Due accessori dedicati estendono il tipo di consegna: il gancio automatico per i carrelli e il modulo che preleva gli scaffali mobili. I materiali possono così viaggiare nello stesso ordine in cui sono stati preparati in magazzino.
La base porta fino a 250 kg di materiali o attrezzature. Puoi dimensionare un giro di rifornimento sommando il peso delle cassette e dei componenti.
Misura 58 × 80 cm ed è alta 30 cm prima di aggiungere un modulo. Il produttore indica un passaggio libero minimo di 80 cm per il robot.
Il gancio opzionale individua il carrello e lo aggancia per il traino. È utile quando le cassette restano sullo stesso carrello fino al banco.
Il modulo Shelf Carrier opzionale preleva e consegna gli scaffali. In questo allestimento puoi spostare insieme i ripiani e ciò che contengono.
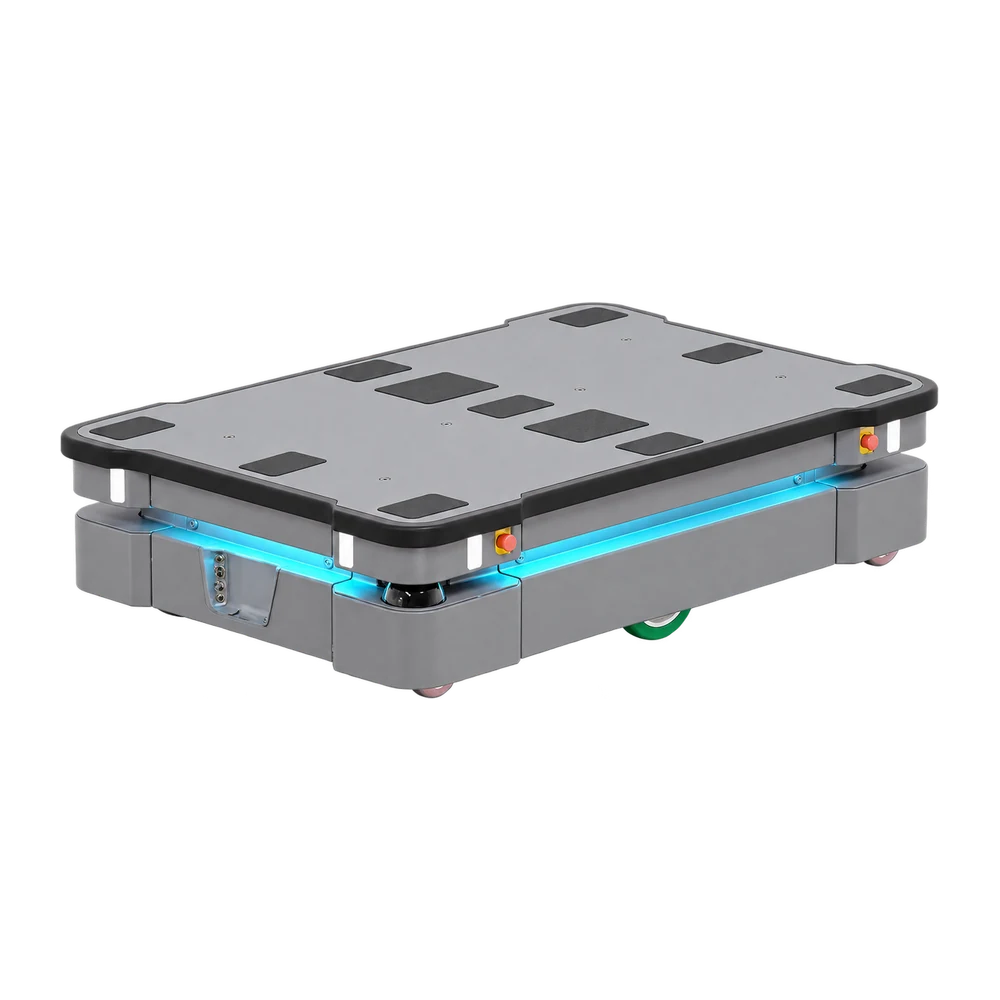
Il modello MiR da 600 kg è una piattaforma autonoma per i trasferimenti tra magazzino e linea di produzione. Abbina la capacità di trasportare materiali pesanti a una velocità di marcia fino a 2 m/s. Il punto di forza è la scelta del modulo superiore: lo Shelf Lift trasporta carrelli e scaffali già preparati, mentre il sollevatore per europallet preleva fino a 500 kg dai supporti MiR. Sono allestimenti opzionali per due diversi modi di rifornire il reparto.
Il sollevatore opzionale per europallet preleva dal supporto MiR carichi fino a 500 kg. Si abbassa dopo il prelievo per la marcia verso la linea.
Il modulo Shelf Lift opzionale preleva carrelli e scaffali mobili per il giro di consegna. Il carico può così restare sui ripiani fino al punto di utilizzo.
In marcia può raggiungere 2 m/s. Per dimensionare la frequenza dei rifornimenti, aggiungi ai tempi di marcia le soste per il cambio del carico.
Il telaio IP52 offre protezione da polvere e gocciolamento. L’indice si riferisce alla base: per un modulo superiore serve verificare la sua protezione.
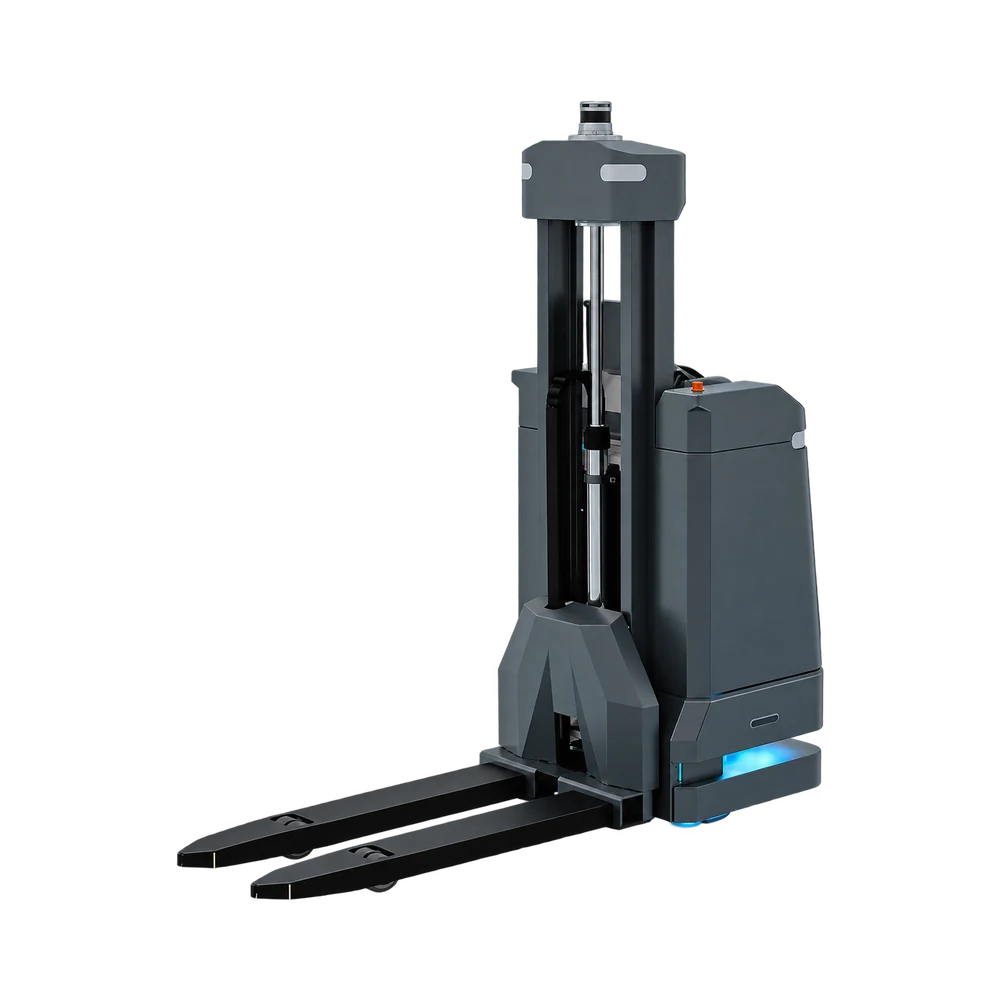
Il transpallet autonomo MiR riconosce e movimenta pallet fino a 1.200 kg grazie alle forche e alla visione 3D integrate. È pensato per la logistica di stabilimenti e magazzini in cui prelievi e depositi si ripetono lungo il turno. Il riconoscimento visivo determina come avvicinarsi anche a un pallet lasciato leggermente di traverso. Durante il tragitto, telecamere e lidar rilevano gli ingombri a terra e in altezza per adattare il percorso di consegna.
Trasporta pallet fino a 1.200 kg per viaggio. Per confrontare il peso con la portata delle forche considera il pallet insieme alla merce che contiene.
Le telecamere 3D rilevano la posizione per l’ingresso delle forche. Il robot usa questa lettura per accostarsi nella direzione corretta.
Lidar e telecamere controllano gli ingombri sia a terra sia in altezza. La verifica comprende quindi anche gli oggetti che sporgono sopra il percorso.
Se un ostacolo blocca il passaggio, il robot può ricalcolare il tragitto. Le telecamere e il lidar aggiornano la lettura dello spazio lungo il tragitto.
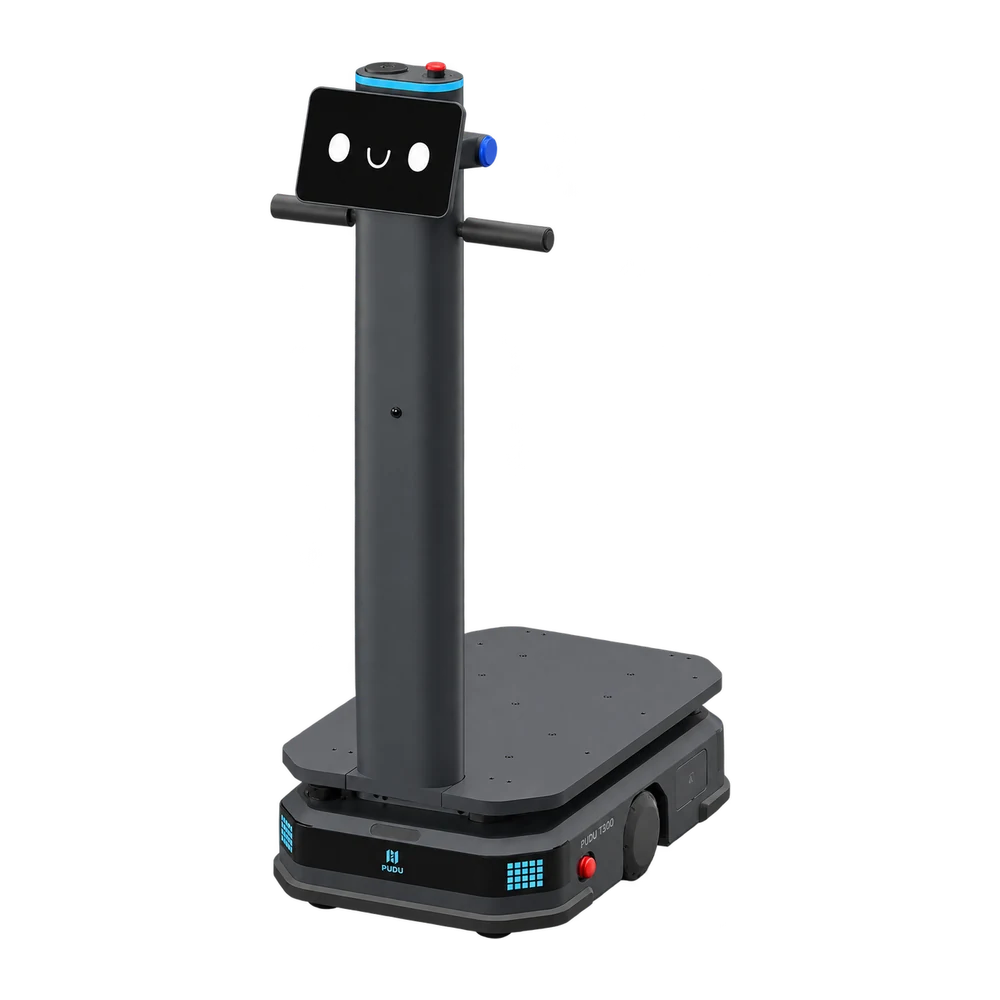
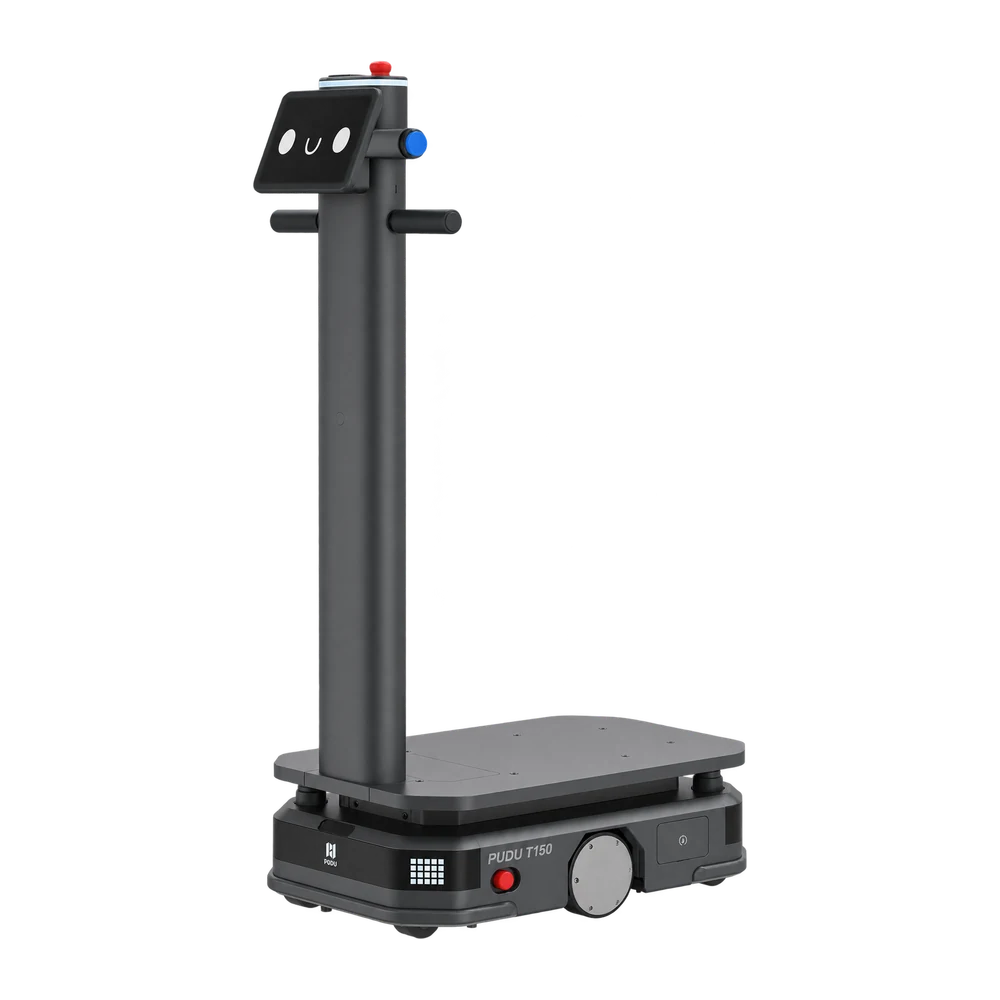
Il robot PUDU da 300 kg per la logistica di reparto alterna consegne autonome, marcia in gruppo e spinta assistita. È adatto alla produzione per lotti, dal rifornimento delle linee al trasferimento dei campioni al controllo qualità. La base passa in varchi da 60 cm e si orienta con visione e lidar. La modalità al seguito permette a più T300 di partire in fila con il materiale preparato insieme, mentre l’assistenza elettrica agevola gli spostamenti a mano.
La base porta fino a 300 kg di materiali o attrezzature. Puoi caricare più cassette di componenti per rifornire più postazioni nello stesso giro.
Per far passare la base occorrono almeno 60 cm liberi. Va verificato anche l’ingombro del carico. La misura è utile in particolare per porte e varchi tra due reparti.
Il riconoscimento visivo permette a più T300 di mettersi in fila e seguirsi. Così i lotti preparati insieme possono partire nello stesso gruppo.
L’assistenza elettrica facilita la spinta manuale anche durante la creazione della mappa. L’operatore può accompagnare il robot lungo il percorso da registrare.
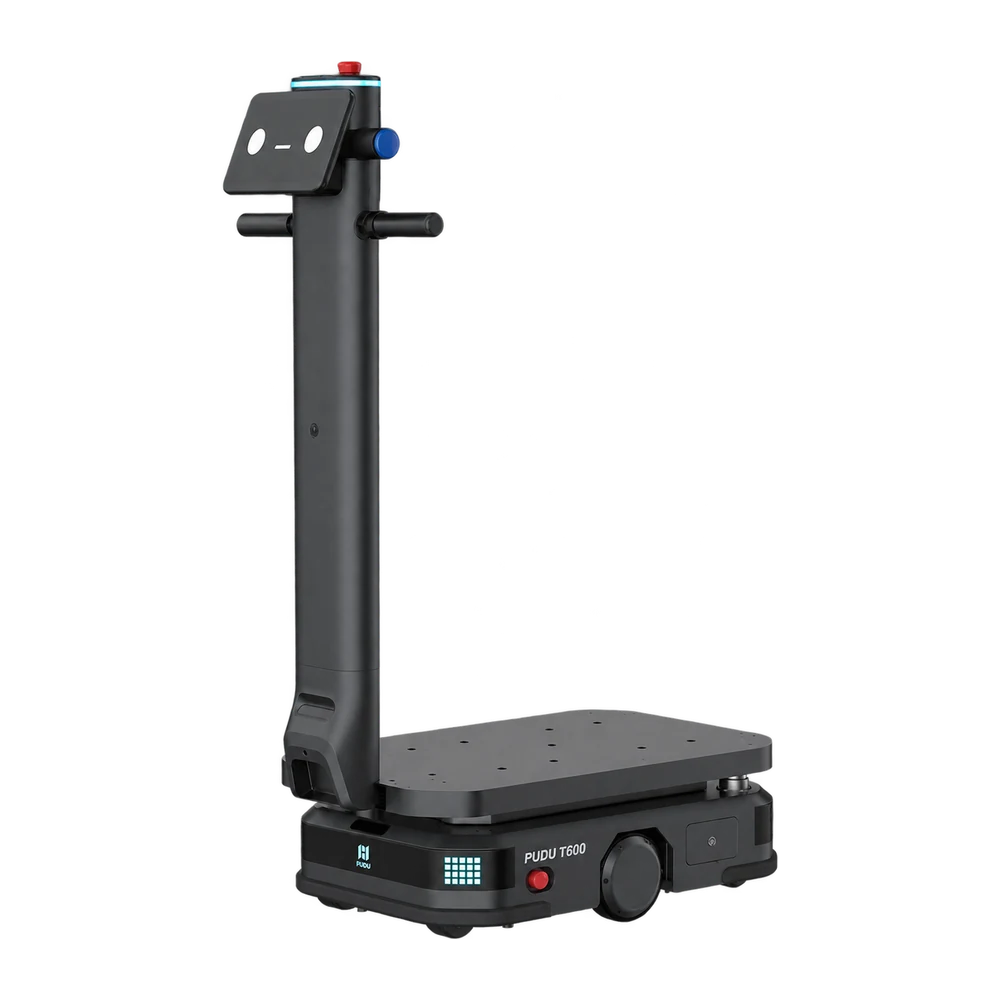
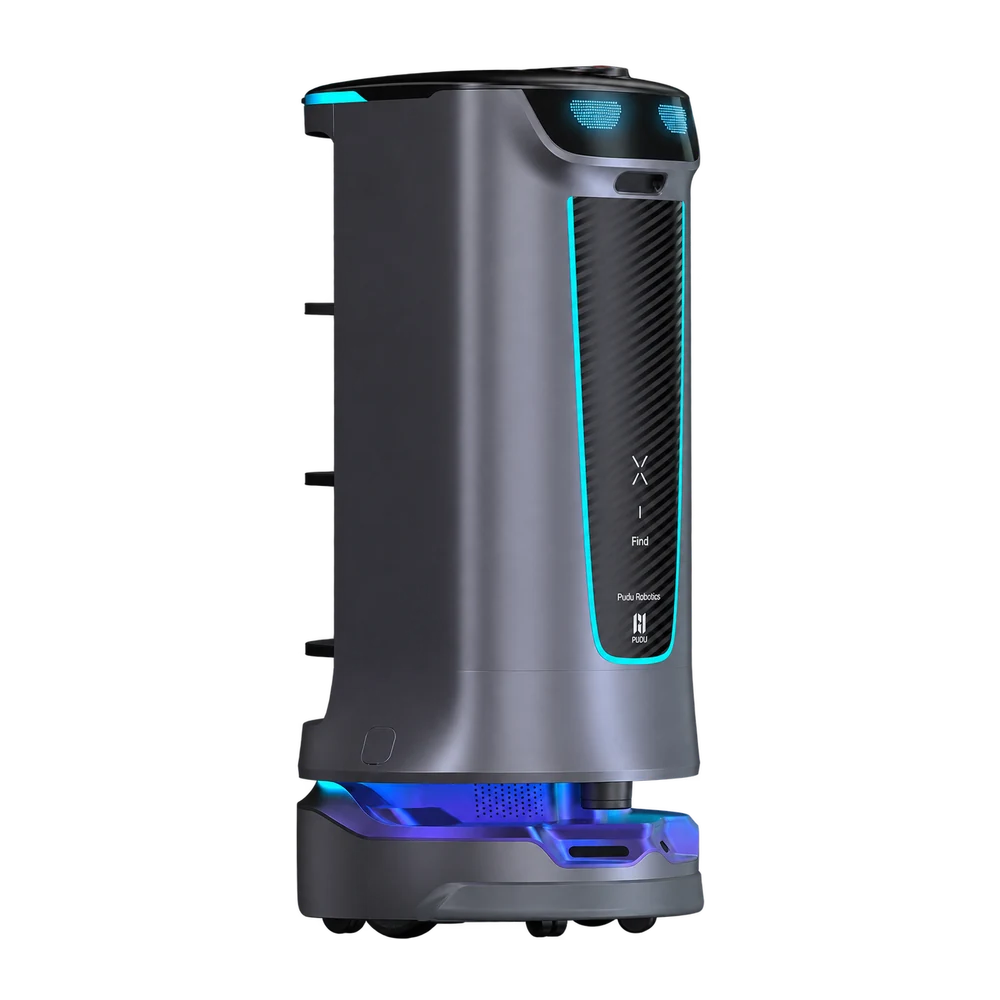
Il trasportatore PUDU per carichi fino a 600 kg è dedicato ai flussi pesanti fra le aree di stoccaggio e la produzione. Riconosce gruppi di scaffali e combina riferimenti visivi e scansioni lidar per orientarsi tra le corsie. Il supporto al protocollo VDA 5050 lo rende adatto ai siti che coordinano più veicoli con una gestione di flotta compatibile. I rifornimenti pesanti possono quindi entrare nella stessa pianificazione degli altri trasporti interni.
La base porta fino a 600 kg di materiali o attrezzature. Puoi riunire il materiale di una commessa e consegnarlo alla linea con un unico viaggio.
Per far passare la base occorrono almeno 70 cm liberi. Va verificato anche l’ingombro del carico. Misura il punto più stretto anche tra le scaffalature del deposito.
Combina la mappa visiva con le scansioni lidar per orientarsi tra le corsie. Le due letture concorrono a stimare dove si trova durante la consegna.
Il protocollo VDA 5050 consente di coordinare le missioni con una flotta compatibile. I viaggi del T600 possono così rientrare nel piano degli altri trasporti.
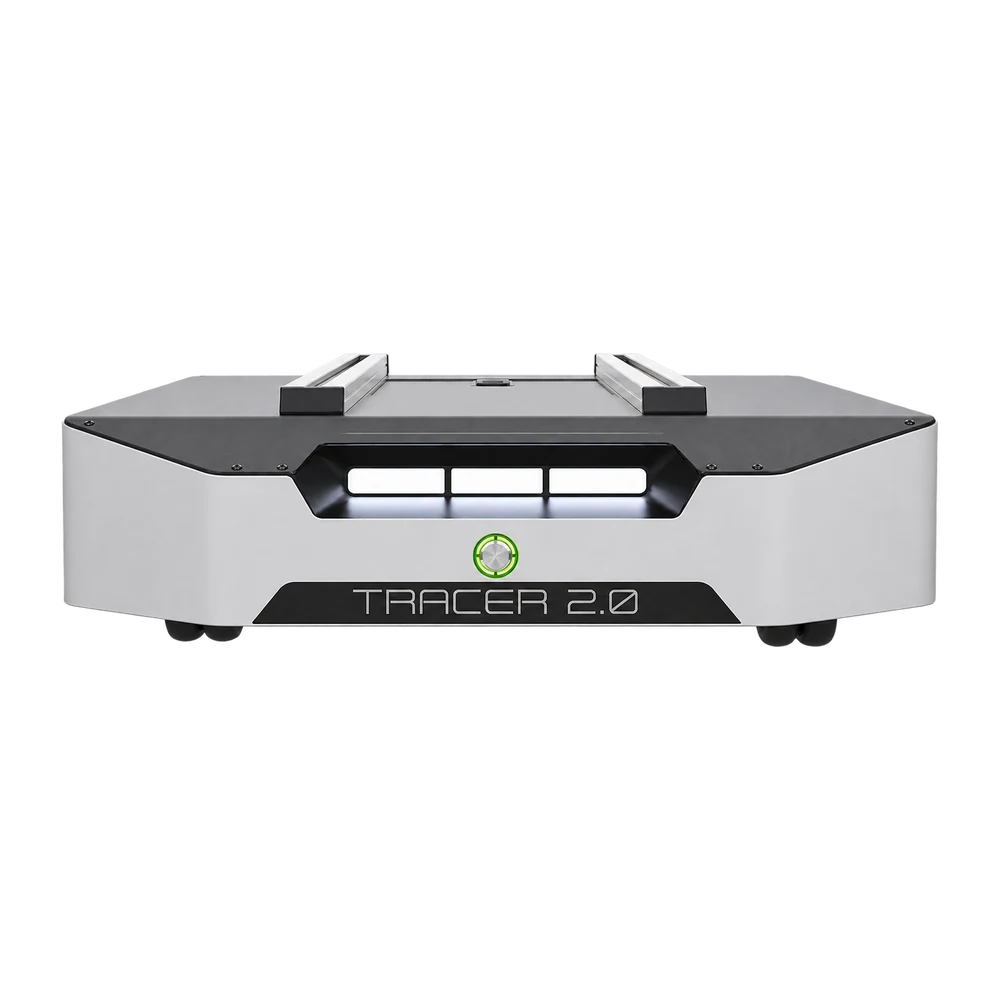
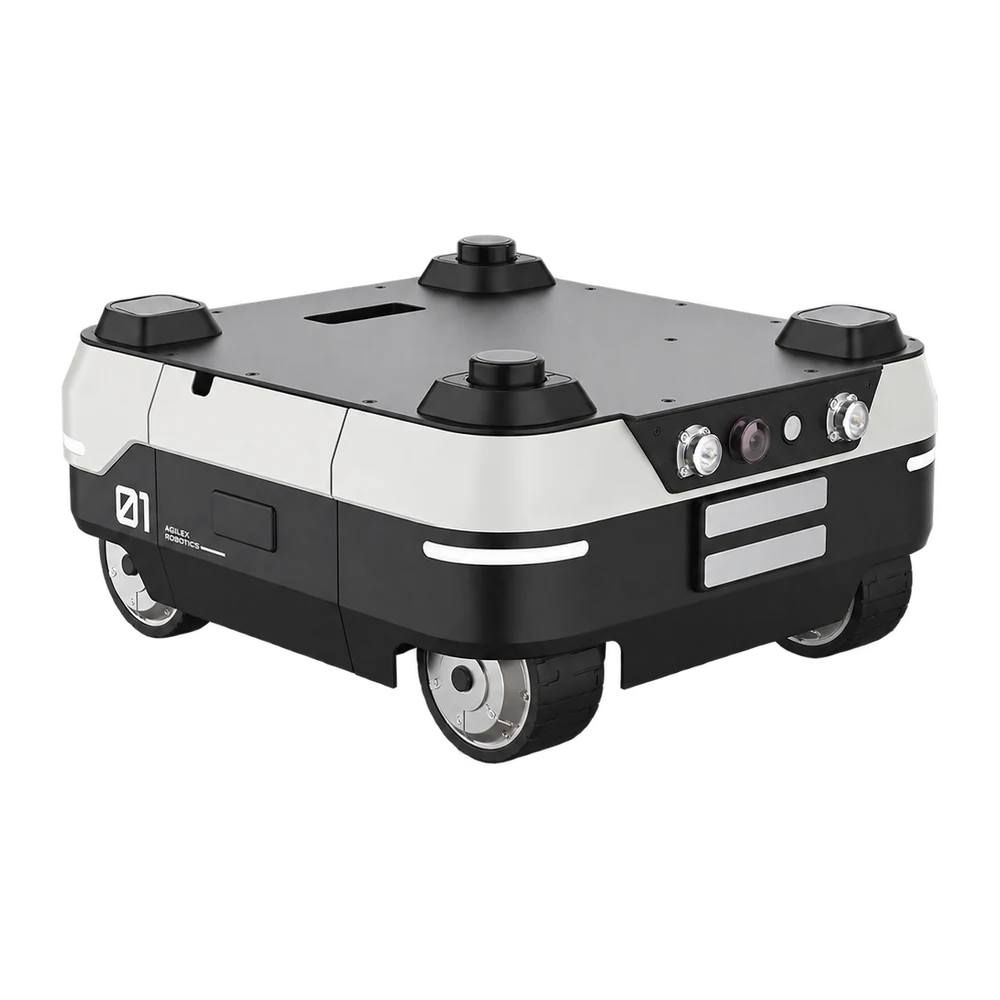
La base ribassata di AgileX è pensata per chi sviluppa veicoli da trasporto per fabbriche e magazzini. Il telaio differenziale accoglie fino a 150 kg e lascia all’integratore la scelta di ripiani, attrezzature di presa e sensori. Le guide in alluminio agevolano il montaggio, mentre l’interfaccia CAN e le risorse software aperte consentono di collegare il controllo di marcia al proprio sistema. È una base per costruire il trasportatore attorno al carico da servire.
La base porta fino a 150 kg di materiali o attrezzature. Nel progetto del trasportatore, ripiani, contenitori e merce condividono la stessa portata.
La base gira variando la velocità delle ruote sui due lati. Nei punti di consegna va previsto lo spazio per orientare il telaio verso il banco.
In marcia può raggiungere 2 m/s. È un dato di progetto per confrontare la lunghezza delle corsie con il tempo di trasferimento richiesto.
Le interfacce aperte permettono di aggiungere un computer, sensori o ripiani per i colli. Puoi adattare lo stesso telaio alle dimensioni delle cassette di reparto.
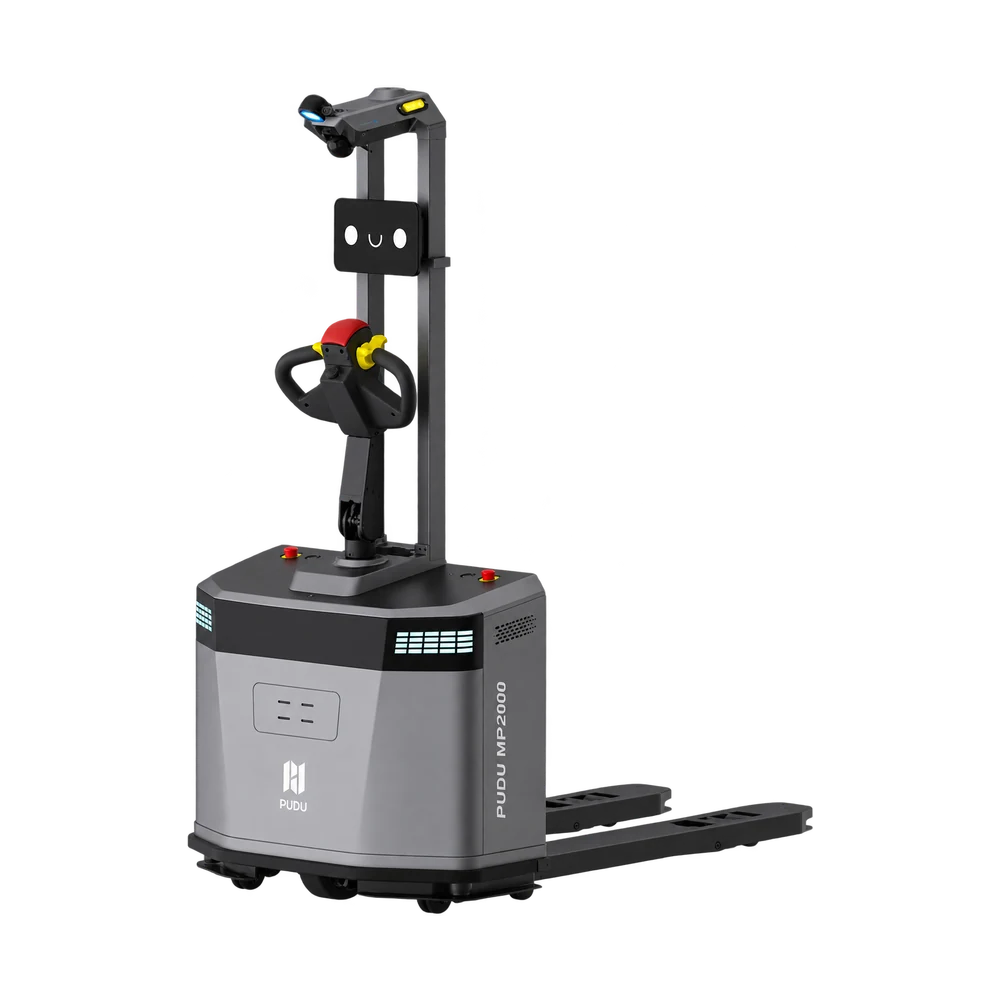
Il movimentatore autonomo di pallet PUDU combina una portata di 2.000 kg con il rilevamento dei posti di deposito e l’allineamento automatico delle forche. È dedicato alle aree di accumulo e ai magazzini in cui i pallet vengono lasciati in posizioni leggermente diverse a ogni consegna. Il sistema riconosce la posizione del carico e ne valuta l’ingombro durante il trasferimento. Le versioni standard e a forche strette permettono di scegliere l’apertura più adatta ai supporti in uso.
Le forche sostengono pallet fino a 2.000 kg. La portata vale sia per la versione standard sia per la variante con forche strette.
La larghezza esterna è di 620 mm nella versione standard e 550 mm in quella stretta. Scegli la versione in base alle aperture dei pallet che ricevi.
Compensa spostamenti del pallet fino a 15 cm e angoli fino a 15°. Questa tolleranza aiuta nel prelievo di pallet depositati a mano.
Verifica se la posizione di deposito è occupata prima di pianificare il rilascio. Lo stesso sistema localizza il pallet per il successivo prelievo.
Il modello leggero della gamma industriale PUDU trasporta fino a 150 kg ed è pensato per la distribuzione frequente di piccoli componenti. Serve le postazioni di assemblaggio nei settori dell’elettronica e della lavorazione della plastica, con navigazione basata sulla mappa dell’ambiente. La batteria intercambiabile permette di riprendere il servizio mentre quella scarica è in ricarica. Accanto alla versione standard, la variante Lifting solleva i supporti per il trasferimento.
La base porta fino a 150 kg di materiali o attrezzature. La taglia si presta ai giri con piccoli lotti di pezzi in plastica o componenti elettronici.
La batteria si può sostituire tra due viaggi e ricaricare separatamente. Con un ricambio pronto puoi proseguire i rifornimenti durante la ricarica.
La variante Lifting alza il carico di un massimo di 60 mm. Puoi confrontare la corsa con la distanza da sollevare per prelevare il supporto.
Naviga combinando i riferimenti visivi con le misure lidar. Le due fonti aiutano a localizzare la base mentre passa dal deposito alle postazioni.
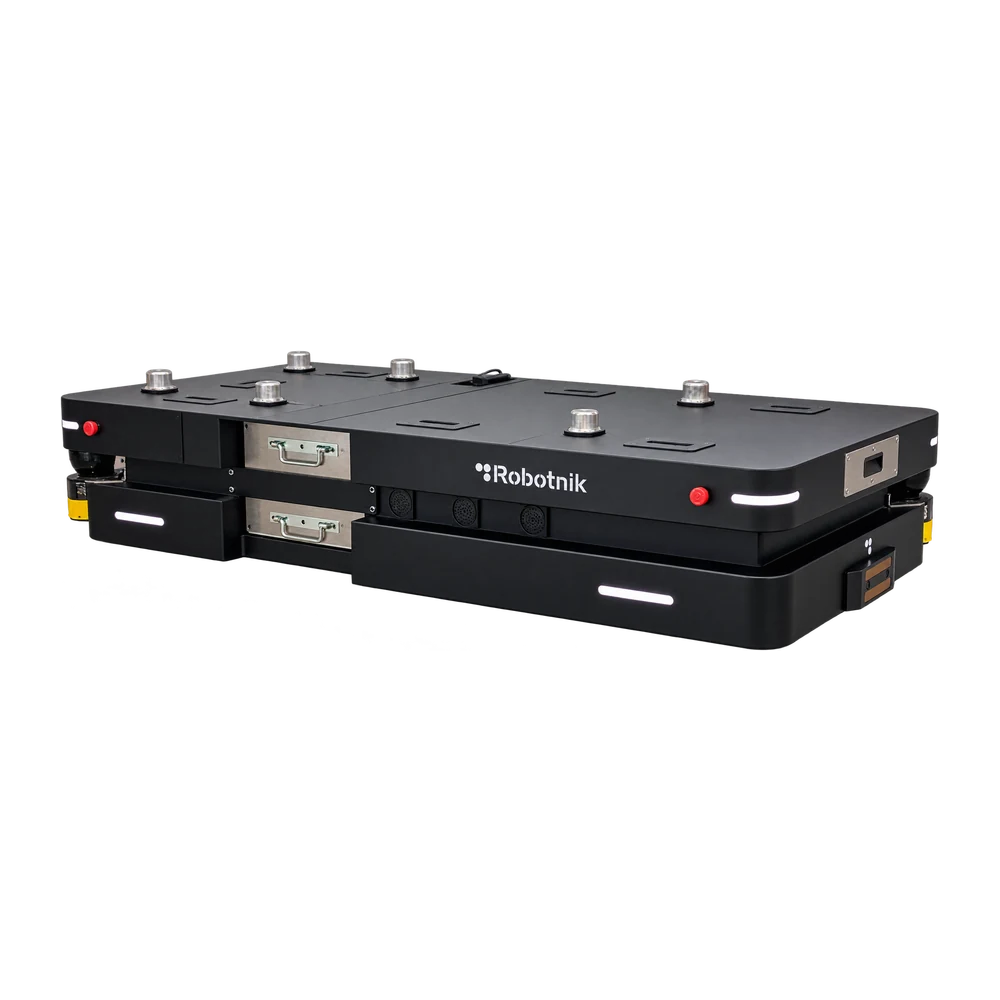
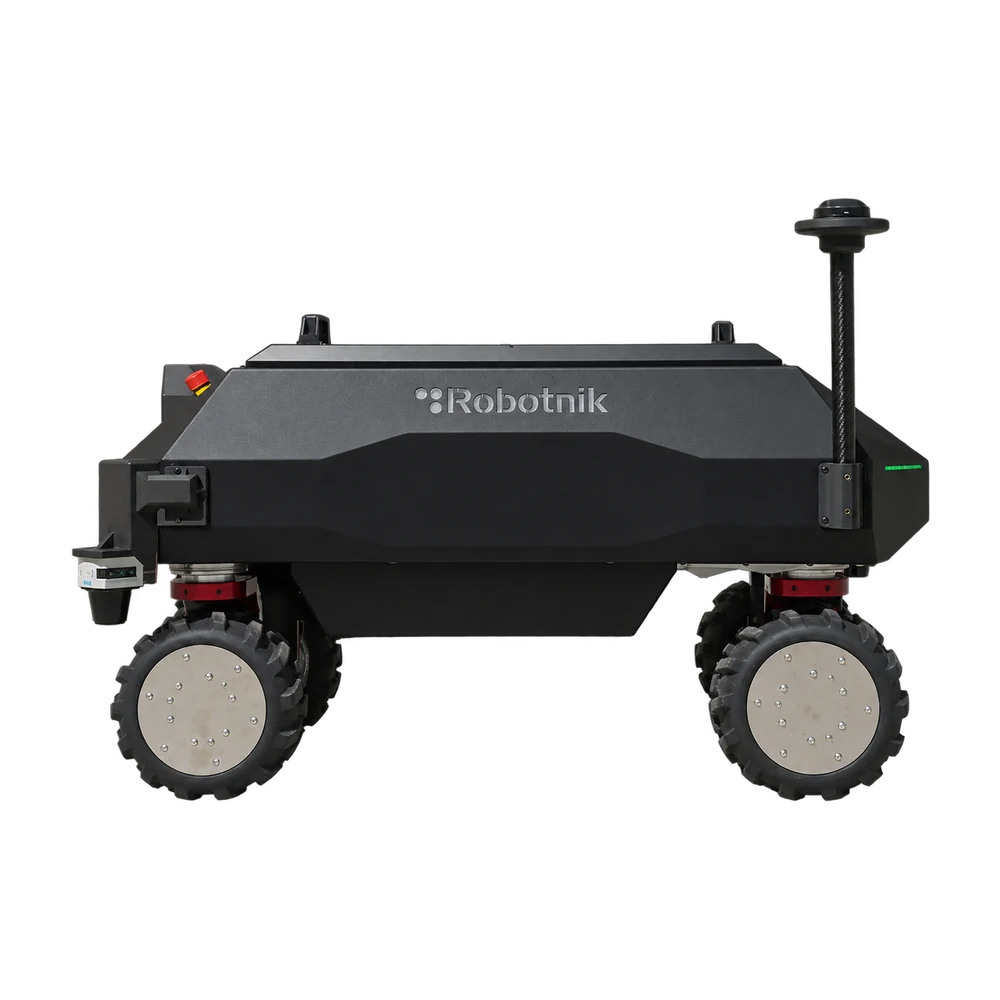
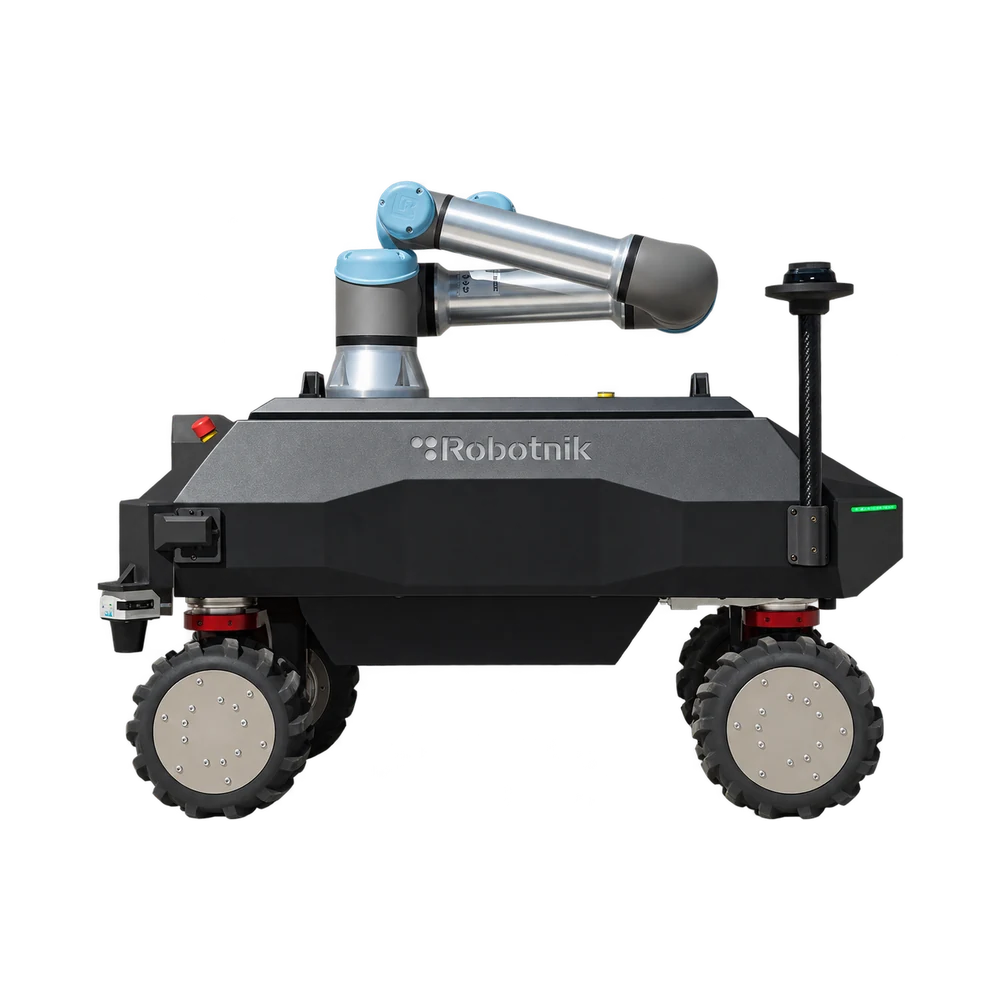
La piattaforma da una tonnellata di Robotnik abbina il trasporto di carichi industriali pesanti alla libertà di movimento di una base omnidirezionale. È indicata per collegare reparti produttivi in cui i punti di carico e scarico richiedono un avvicinamento laterale. I fissaggi superiori consentono allestimenti dedicati al pezzo da movimentare. Sollevatore, rulliera e nastro opzionali adattano il passaggio di consegna alle attrezzature che ricevono il materiale.
La base porta fino a 1000 kg di materiali o attrezzature. Puoi movimentare un carico ingombrante tra reparti senza dividerlo in più consegne.
La trazione omnidirezionale permette di allineare la piattaforma senza ruotare il carico. È utile quando il banco di scarico è parallelo al corridoio.
Sei punti di ancoraggio superiori permettono di fissare l’allestimento. Puoi predisporre i fissaggi della struttura che sostiene la merce.
Sono disponibili un sollevatore, una rulliera o un nastro per la consegna alla linea. Il modulo si sceglie in base a come la postazione riceve il materiale.
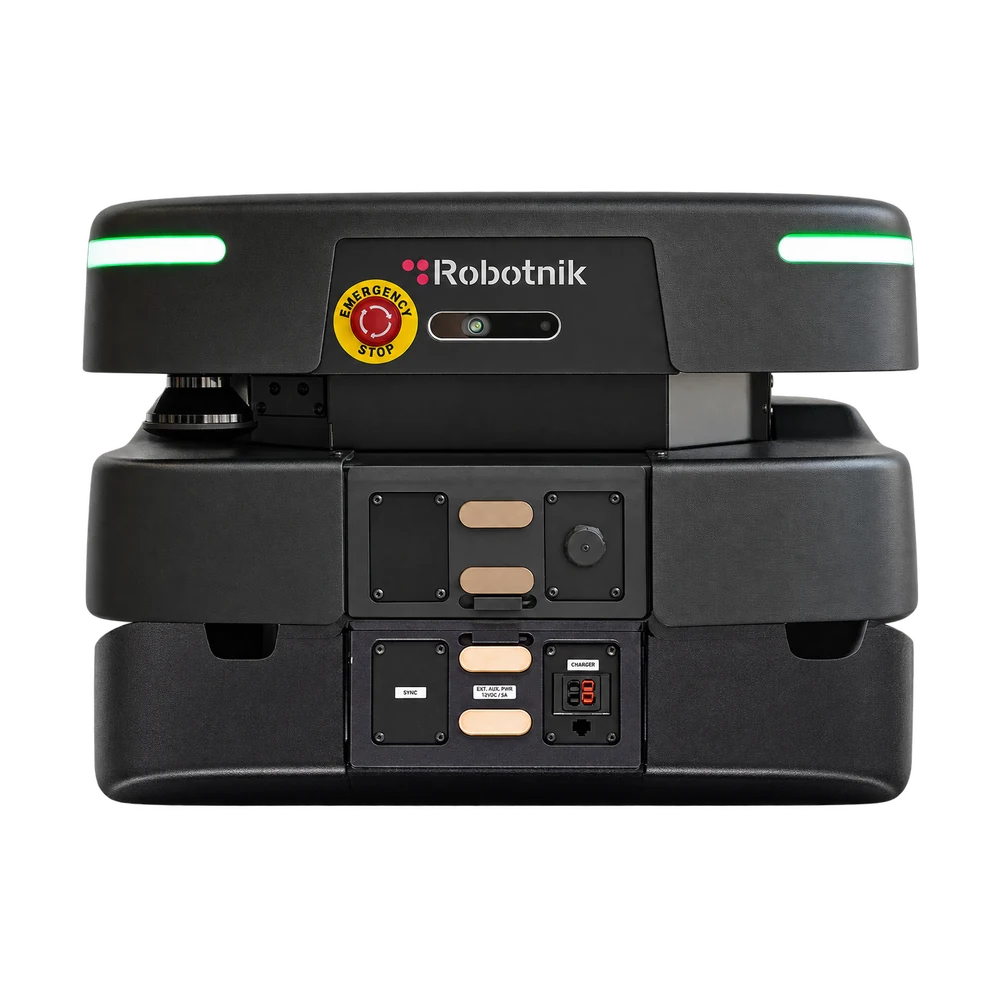
Il robot modulare per interni di Robotnik serve i reparti che condividono i percorsi tra persone, materiali e attrezzature. È pensato per la logistica, il controllo qualità e lo sviluppo di applicazioni su ROS 2. La navigazione laser e i sensori di sicurezza gli permettono di fermarsi o cercare un percorso alternativo quando incontra un ostacolo. Il piano superiore può ospitare un sollevatore o un nastro opzionale per collegare il trasporto al banco di lavoro.
I lidar di sicurezza 2D e il controllore di sicurezza sorvegliano l’area attorno alla base. Il pacchetto di serie copre il perimetro a 360° durante gli spostamenti.
La camera RGB-D integra immagini a colori e informazioni sulla distanza. Puoi distinguere nell’immagine gli elementi più vicini da quelli sullo sfondo.
Di fronte a un ostacolo può fermarsi o cercare un altro percorso verso la tappa successiva. Il riferimento resta il punto di consegna impostato nella missione.
Il sollevatore e il trasportatore a nastro sono moduli da scegliere per lo scambio del carico. Puoi scegliere tra prelevare un supporto o far scorrere il collo sul banco.
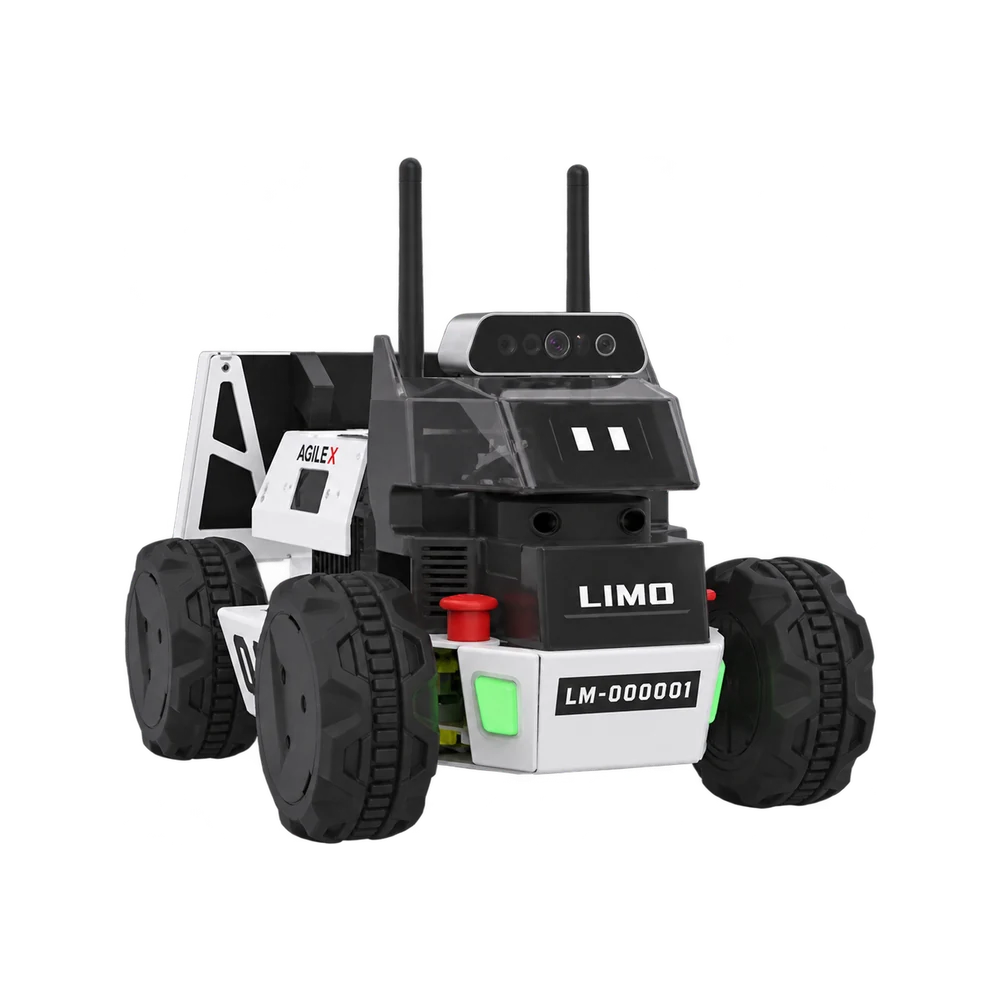
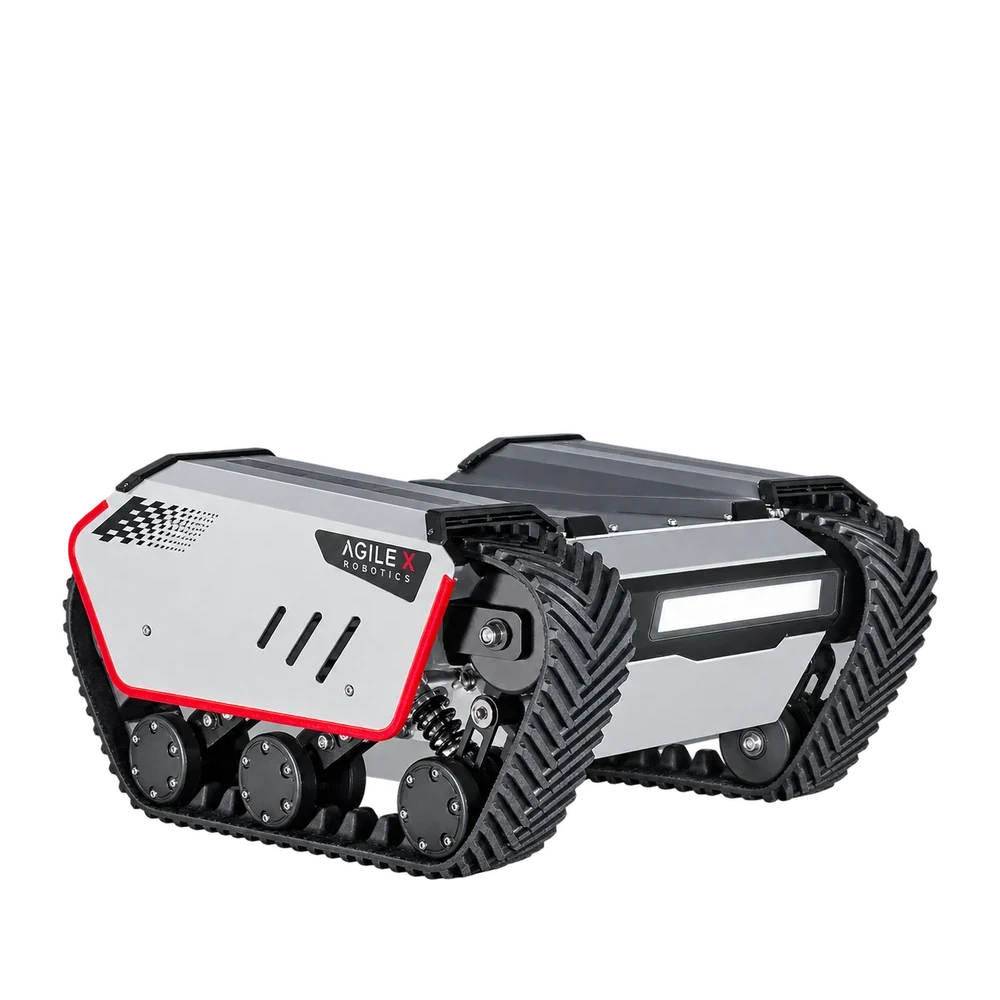
La piattaforma didattica riconfigurabile di AgileX riunisce quattro modalità di movimento in un solo robot da laboratorio. È dedicata a corsi di robotica mobile, progetti universitari e primi esperimenti di navigazione con ROS. Lo sterzo Ackermann riproduce il comportamento di un’auto, la guida differenziale permette la rotazione sul posto, le ruote Mecanum introducono il moto laterale e i cingoli cambiano il contatto con il suolo. Il confronto tra le configurazioni avviene sullo stesso telaio.
Le ruote anteriori sterzano come quelle di un’auto per studiare il raggio di curva. Puoi registrare la traiettoria ottenuta a diversi angoli di sterzo.
In modalità differenziale può ruotare sul posto variando la velocità dei due lati. Puoi confrontare lo spazio di manovra con la modalità Ackermann.
Con le ruote Mecanum si può provare una traslazione senza cambiare orientamento. In aula puoi far seguire al robot il bordo di un banco tenendolo di fianco.
Il montaggio dei cingoli permette di ripetere le prove con una superficie di contatto continua. Confronta la traiettoria con quella delle ruote sullo stesso fondo.
La base omnidirezionale compatta di AgileX è dedicata ai prototipi di manipolazione mobile, dai bracci da laboratorio ai busti umanoidi. Con un’altezza di 25 cm offre un appoggio ribassato per l’attrezzatura da integrare e sostiene fino a 80 kg. Le quattro ruote motrici e sterzanti permettono al prototipo di accostarsi a un banco da direzioni diverse mantenendo l’utensile orientato verso il lavoro. Braccio, organo di presa e sensori si scelgono in funzione del progetto.
La base porta fino a 80 kg di materiali o attrezzature. Nel conteggio rientrano il busto o il braccio, la piastra di fissaggio e l’elettronica montata.
La base misura 552 × 500 mm ed è alta 250 mm prima del montaggio del prototipo. Puoi verificare a che quota verrà a trovarsi l’attacco del braccio.
Tutte e quattro le ruote sono motrici e sterzanti. La base può così spostare il prototipo lungo il banco mantenendolo rivolto al piano di lavoro.
Con il carico massimo il produttore indica 2,5 ore di funzionamento. Usa questo riferimento per programmare le sessioni con il prototipo completo.
La piattaforma omnidirezionale di AgileX per la robotica sul campo abbina 120 kg di portata a un telaio compatto con 105 mm di luce a terra. È pensata per laboratori e integratori che spostano strumenti di misura o prototipi fra più punti di lavoro. Le quattro ruote sterzanti e motrici consentono di traslare lateralmente conservando l’orientamento dei sensori. Il supporto a ROS e all’interfaccia CAN permette di inserire la base nel sistema di controllo del progetto.
La base porta fino a 120 kg di materiali o attrezzature. Puoi montare l’intero apparato di misura se strumenti, supporti e computer rientrano nella portata.
Tra il suolo e il telaio ci sono 105 mm di spazio libero. Tieni conto di questa quota nel progettare staffe che sporgono sotto la piattaforma.
Quattro ruote motrici e sterzanti consentono spostamenti in tutte le direzioni. Puoi centrare il sensore sul bersaglio con una correzione laterale.
Le interfacce CAN e i driver ROS permettono di collegare la base al software di prova. L’odometria permette di confrontare lo spostamento stimato con quello richiesto.
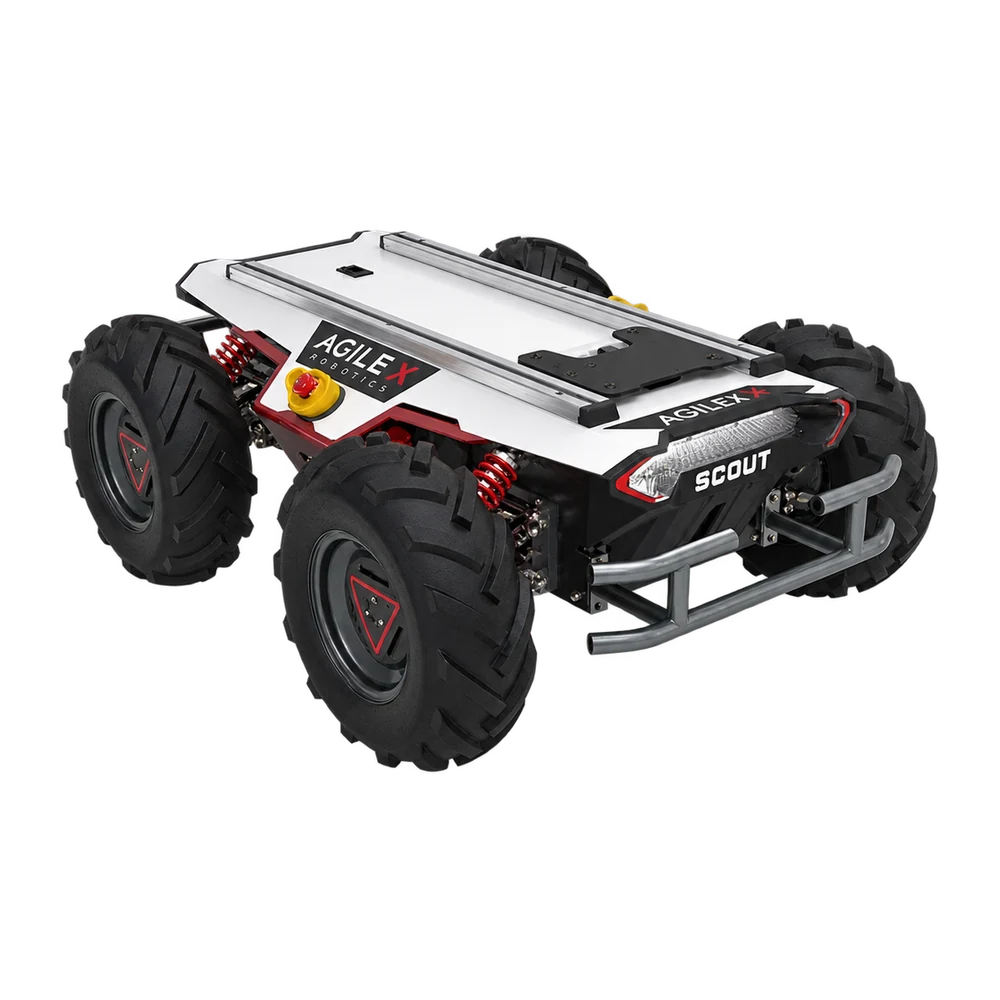
Il veicolo a quattro ruote motrici di AgileX è una base da ricerca per sensori e attrezzature fino a 50 kg. Si presta alla prototipazione di sistemi di percezione e navigazione su percorsi esterni con fondi irregolari. Ogni ruota ha un motore indipendente e una sospensione a doppio braccio che asseconda le variazioni del terreno. Le guide in alluminio facilitano il cambio degli strumenti tra campagne di misura, mentre il CAN dà accesso al controllo del telaio.
La base porta fino a 50 kg di materiali o attrezzature. Puoi suddividere questa capacità fra i sensori di campo, le staffe e il computer di acquisizione.
Un servomotore brushless da 200 W aziona ciascuna ruota. Ogni ruota riceve la propria spinta quando il robot affronta un tratto sconnesso.
La sospensione a doppio braccio con ammortizzatori accompagna le ruote sui dislivelli. Il produttore indica ostacoli superabili fino a 10 cm di altezza.
Le guide in alluminio con cava a T accolgono i supporti di sensori e kit di prova. Puoi cambiare la posizione di un sensore tra due serie di misure.
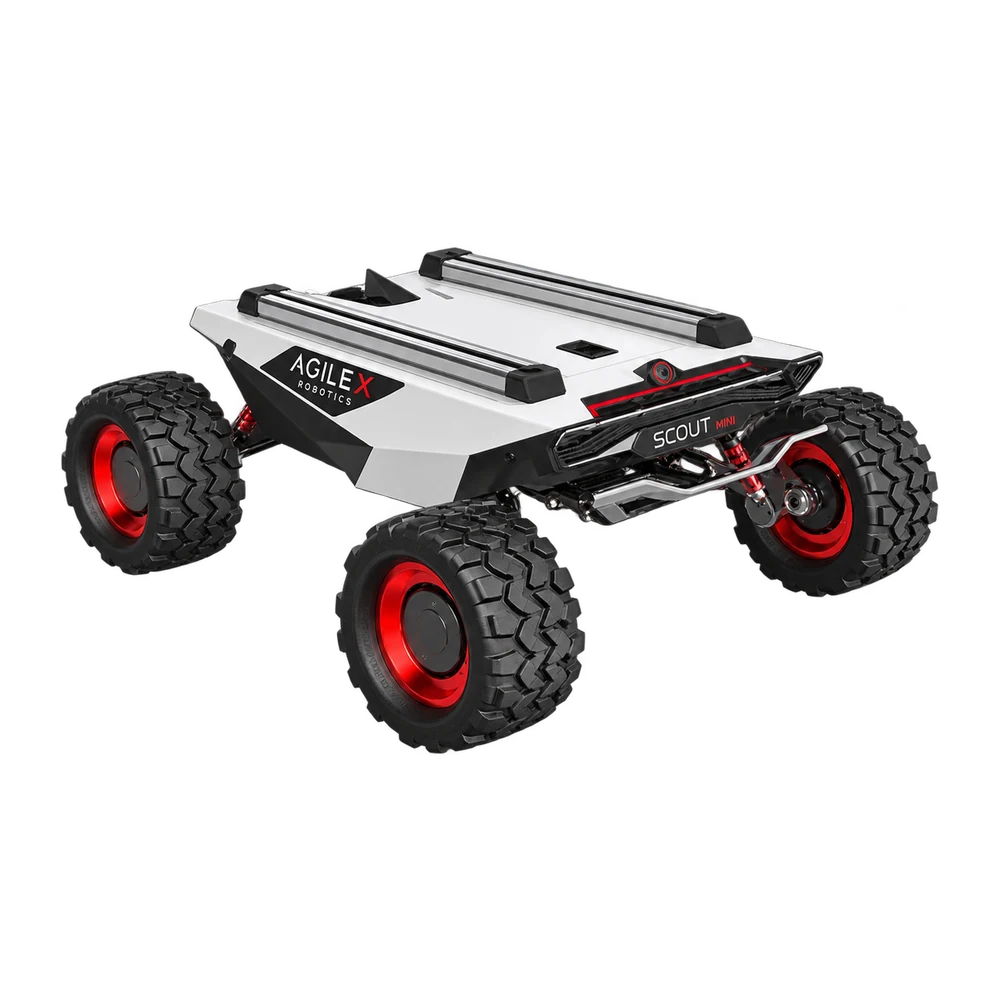
La base da ricerca compatta della famiglia Scout porta la trazione integrale e le sospensioni indipendenti nei progetti con strumentazione leggera, fino a 10 kg. È indicata per università e sviluppatori che lavorano su percezione e movimento tra laboratorio e spazi esterni controllati. Il telaio offre le interfacce per integrare calcolo, lidar e telecamere secondo l’applicazione. Il software di navigazione e la dotazione sensoriale possono così seguire l’evoluzione del prototipo.
La base porta fino a 10 kg di materiali o attrezzature. Puoi provare un piccolo apparato di percezione prima di trasferirlo su una macchina più grande.
La trazione differenziale su quattro ruote permette di comandare la svolta dai due lati. Puoi confrontare in prova curve con raggi e velocità differenti.
Ogni ruota è sospesa indipendentemente per seguire il profilo del terreno. Puoi ripetere un percorso dal pavimento del laboratorio a un tratto esterno irregolare.
Per prove autonome puoi integrare lidar, telecamera e computer a bordo. La scelta dipende dal tipo di mappa e dai dati che ti servono per localizzarti.
La piattaforma da campo di Clearpath è progettata per gruppi di ricerca che devono portare apparati di misura complessi su percorsi esterni. Il piano superiore accoglie fino a 100 kg di strumentazione e la scheda di interfaccia distribuisce alimentazione ai dispositivi montati. Le tre capacità di batteria permettono di dimensionare il sistema rispetto alla durata della campagna e all’assorbimento degli strumenti. L’allestimento resta montato per le successive sessioni di raccolta dati.
La base porta fino a 100 kg di materiali o attrezzature. Nel limite rientrano anche i supporti e i cablaggi dell’apparato che porterai sul campo.
Puoi scegliere batterie da 40, 80 o 120 Ah in base al rilievo previsto. La scelta cambia l’energia disponibile sia per la base sia per i dispositivi collegati.
La scheda di interfaccia offre otto connettori per alimentare i dispositivi montati. Le uscite condividono i limiti di corrente delle rispettive linee.
Il diagramma del baricentro aiuta a posizionare gli strumenti per lavorare in pendenza. La stessa massa montata più in alto modifica la stabilità della base.
Il robot da campo leggero di Clearpath combina una base da 17 kg con una portata di 20 kg per gli strumenti. È dedicato ai laboratori che sviluppano sistemi di navigazione e lavorano su più siti, dove conta poter trasportare insieme veicolo e apparato di misura. Computer, GPS, unità inerziale e odometria sono già disponibili a bordo per confrontare le stime del movimento. Il piano di montaggio lascia spazio a sensori aggiuntivi scelti per il progetto.
La base pesa 17 kg prima di montare l’attrezzatura di prova. Questo peso è il punto di partenza per organizzare il trasporto tra i siti di prova.
La base porta fino a 20 kg di materiali o attrezzature. Il peso degli strumenti può quindi superare quello del veicolo vuoto, che è di 17 kg.
GPS, unità inerziale e odometria delle ruote forniscono dati per studiare il movimento. Puoi confrontare la posizione satellitare con il moto stimato dalle ruote.
Il coperchio ha punti di montaggio con passo di 80 mm per gli strumenti aggiuntivi. Puoi progettare le staffe del tuo esperimento prima di uscire sul campo.
Il robot didattico di Clearpath porta ROS 2 in aula con una piattaforma completa per corsi di navigazione, mappatura e percezione. La base iRobot Create 3 integra batteria e stazione di ricarica, mentre il lidar 2D e la telecamera stereo forniscono dati reali su distanze e profondità. Le letture sono accessibili in rete per le esercitazioni di programmazione. Le versioni Standard e Lite condividono la base e si distinguono per telecamera e possibilità di espansione.
Il telaio didattico iRobot Create 3 include batteria e base di ricarica. Tra due esercizi il robot può tornare al punto previsto per la ricarica.
Il lidar 2D rileva le distanze attorno al robot per costruire una mappa in pianta. Gli studenti possono confrontare quella pianta con le misure reali del corridoio.
La telecamera stereo OAK-D rileva la profondità. La versione cambia fra Standard e Lite. La Standard monta OAK-D-Pro e la Lite usa OAK-D-Lite.
I dati dei sensori sono pubblicati in rete come topic ROS 2 per le esercitazioni. Puoi quindi usare le stesse letture in esercizi di mappatura e localizzazione.
La piattaforma di ricerca Robotnik per interni ed esterni offre navigazione autonoma, un’architettura aperta ROS 2 e una portata di 50 kg. È destinata ai team che sviluppano applicazioni di trasporto, agricoltura e ispezione da provare prima in simulazione e poi sul campo. Lidar 2D e visione RGB-D sono inclusi per la percezione dell’ambiente. GPS e lidar 3D opzionali estendono la piattaforma ai progetti che richiedono riferimenti geografici o rilievi tridimensionali.
Il telaio IP54 protegge gli strumenti interni dalla polvere e dagli spruzzi. Puoi passare dal laboratorio alle prove all’aperto valutando l’esposizione del percorso.
La camera RGB-D restituisce immagini a colori con la profondità della scena. Puoi associare a un elemento visibile la sua distanza dal robot durante il test.
Il pacchetto di lidar 2D di serie copre un arco di 276°. L’ampiezza coperta indica quale parte del percorso entra in ciascuna scansione.
Per il rilievo all’aperto puoi aggiungere GPS o lidar 3D. Il primo fornisce un riferimento geografico, il secondo misura la geometria in tre dimensioni.
La base omnidirezionale da esterno di Robotnik porta fino a 150 kg di carico nei progetti di ricerca agricola, logistica e costruzione. La mobilità laterale è il suo tratto distintivo: strumenti e materiali possono avvicinarsi a un filare o a una postazione su fondo irregolare senza ruotare insieme al veicolo. La visione RGB-D fornisce immagini e profondità della scena. L’architettura ROS 2 e i sensori di posizionamento opzionali supportano lo sviluppo di applicazioni dedicate.
La base porta fino a 150 kg di materiali o attrezzature. Questa capacità permette di portare nello stesso giro anche i materiali necessari alla prova agricola.
La base omnidirezionale trasla lateralmente senza ruotare la strumentazione. Puoi mantenere le ottiche puntate sul filare mentre cambi la distanza di ripresa.
La camera RGB-D restituisce immagini a colori con la profondità della scena. Puoi associare ciò che vedi lungo il filare alla sua distanza dalla camera.
GPS, stazione di riferimento e lidar 3D sono scelte opzionali per il rilievo. Puoi abbinare una posizione geografica alla misura raccolta lungo il filare.
Il cingolato compatto di AgileX combina una larghezza di 57 cm con una portata di 25 kg, per ispezioni e rilievi in spazi stretti o su fondi sconnessi. La sospensione Christie e la trazione differenziale dei cingoli aiutano il telaio a superare soglie e piccoli ostacoli. La protezione IP67 è adatta ai progetti all’aperto esposti a polvere e umidità. Telecamere, sensori ambientali e kit di navigazione opzionali completano la piattaforma in base ai dati da raccogliere.
La base porta fino a 25 kg di materiali o attrezzature. Sensori, contenitori e staffe devono rientrare insieme in questo limite durante l’ispezione.
La velocità relativa dei due cingoli determina la direzione di marcia. Puoi studiare quanto spazio richiede una svolta su ciascun fondo del percorso.
A pieno carico il produttore indica il superamento di ostacoli alti fino a 100 mm. Confronta questa quota con le soglie presenti nel giro di ispezione.
Per mappare il percorso ed eseguire giri autonomi puoi integrare un kit di navigazione. Il kit aggiunge alla piattaforma la localizzazione lungo il tragitto.
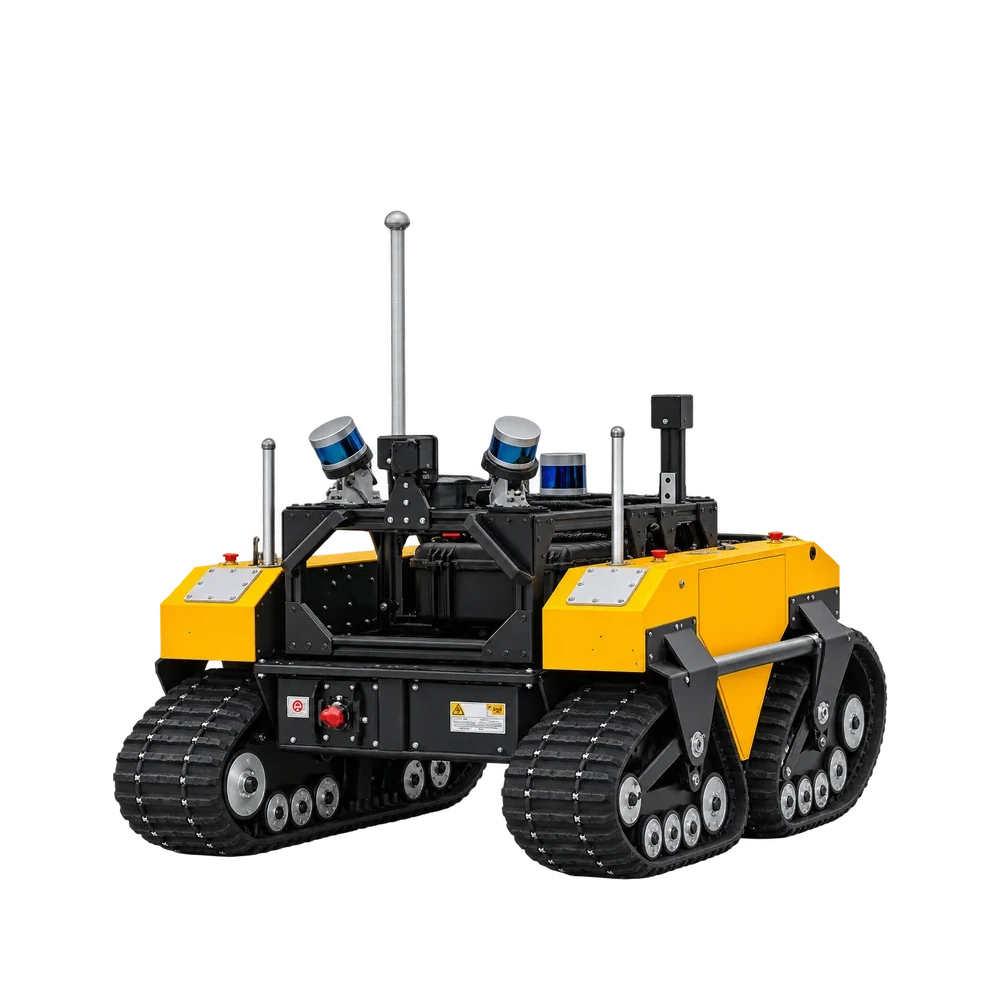
La versione a quattro cingoli del Warthog è una piattaforma elettrica da ricerca per neve, sabbia e terreni soffici. È pensata per campagne di misura in cui la trazione e la bassa pressione al suolo contano quanto lo spazio per gli strumenti. Il telaio di grandi dimensioni accoglie apparati di rilievo e attrezzature sviluppate per il progetto. Con il kit opzionale di teleoperazione, la vista dalla camera di bordo arriva alla postazione da cui l’operatore segue e guida il veicolo.
In questo allestimento la base monta gruppi cingolati al posto delle ruote. Clearpath documenta una configurazione software dedicata a questo tipo di trazione.
I cingoli assorbono più corrente: per i rilievi lunghi il produttore consiglia di ridurre la velocità. Il carico e il percorso influiscono sulla durata effettiva.
Puoi aggiungere strumenti o un supporto per braccio in funzione dell’esperimento. Il modello software permette di rappresentare anche i moduli montati sulla base.
Il kit di teleoperazione opzionale invia all’operatore immagini dal robot durante il rilievo. La stazione di comunicazione fa parte di questo allestimento.
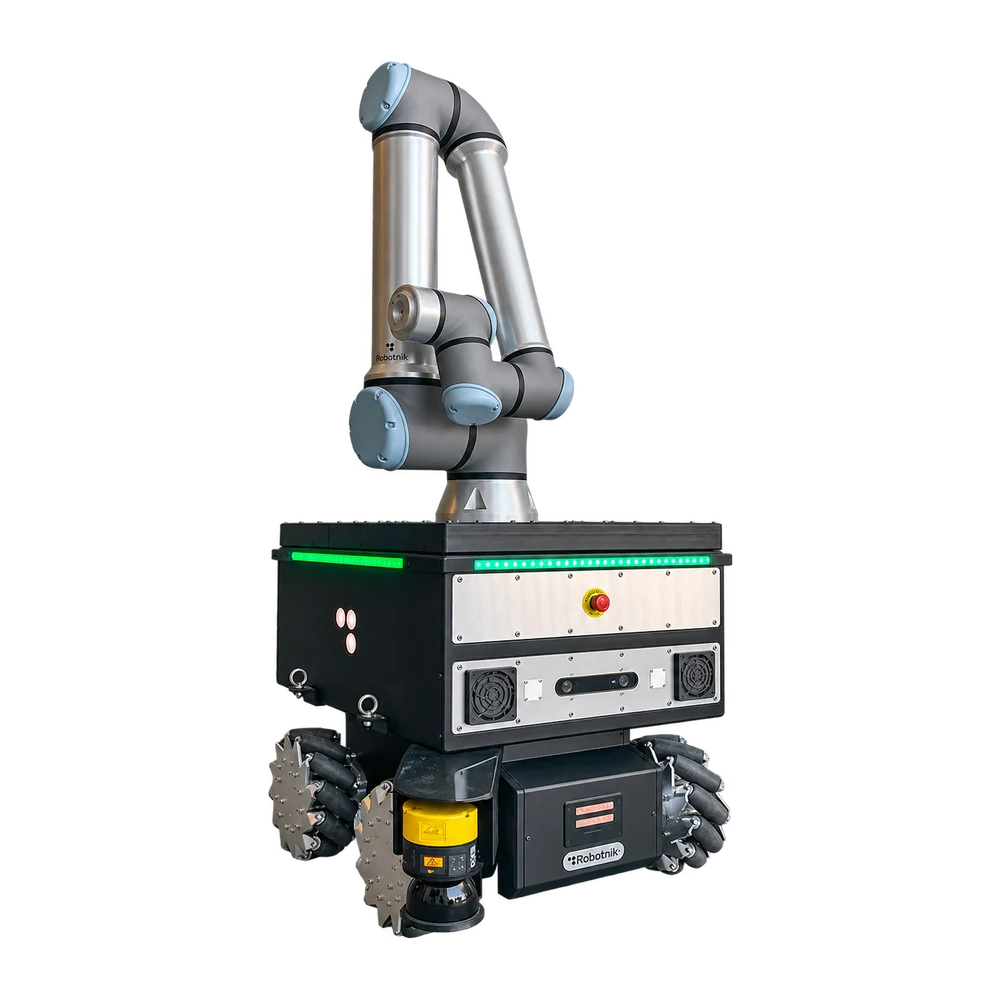
Il manipolatore mobile industriale di Robotnik abbina una base omnidirezionale a un braccio collaborativo Universal Robots per servire più macchine nello stesso reparto. Le ruote Mecanum permettono l’accostamento laterale a banchi e postazioni, mentre il braccio gestisce il prelievo e la posa del pezzo. Le configurazioni UR5e e UR16e offrono portate e raggi diversi per alimentazione macchina, imballaggio e controllo qualità. La pinza o la presa a vuoto si sceglie in base al materiale.
Le ruote Mecanum consentono di accostare la base senza girare il braccio. Il robot può allinearsi a un banco anche arrivando da un corridoio parallelo.
La versione UR5e ha portata di 5 kg e raggio di 850 mm. Con UR16e i valori sono 16 kg e 900 mm. Scegli in base al peso del pezzo e alla profondità della macchina.
Due scanner di sicurezza 2D sorvegliano l’area attorno al robot. Entrambi fanno parte del pacchetto di serie insieme al controllore di sicurezza.
Pinze e sistemi di presa a vuoto sono opzionali e si scelgono in base al pezzo. Nella portata del braccio conta anche il peso dell’utensile scelto.
Il manipolatore mobile da esterno di Robotnik unisce la mobilità omnidirezionale del VOGUI alla capacità di posizionamento di un braccio Universal Robots. È dedicato alla ricerca agricola, all’ispezione delle colture e alla raccolta di dati ambientali in punti precisi. La base affianca il filare e il braccio porta lo strumento alla quota e all’orientamento richiesti dalla misura. Nell’allestimento UR5e sono disponibili 850 mm di raggio di lavoro per sensori o utensili scelti per l’applicazione.
Quattro ruote sterzanti permettono di muoversi in più direzioni sul campo. Puoi avvicinare il braccio a un’altra pianta senza invertire il senso di marcia.
Con il braccio UR5e la portata al polso è di 5 kg e il raggio di lavoro di 850 mm. Usa il raggio per stabilire a che distanza affiancare la coltura.
La camera RGB-D restituisce immagini a colori con la profondità della scena. La profondità aggiunge una misura di distanza alle osservazioni fatte lungo le piante.
Le pinze opzionali o uno strumento di misura dedicato si scelgono in funzione della prova. Per una prova di prossimità, considera insieme massa e ingombro del sensore.
Il robot Pudu Robotics dedicato allo sparecchio e al trasporto di stoviglie usate. Il vano capiente con ripiani regolabili raccoglie piatti, bicchieri e contenitori di più tavoli per il trasferimento verso la zona lavaggio. Il rivestimento interno resistente agli schizzi si presta alle condizioni tipiche di questo servizio. Pensato per ristoranti, mense e reparti di ristorazione con picchi di rientro, supporta anche la chiamata da sala tramite cercapersone opzionale.
Il vano da 120 litri porta fino a 60 kg complessivi. Puoi destinare lo stesso viaggio alla raccolta di più tavoli.
Puoi togliere i vassoi e disporli su cinque livelli per lasciare spazio ai piatti più alti. Le cassette di raccolta si acquistano a parte.
Con un cercapersone opzionale il personale può richiamare il robot al punto di raccolta mentre lavora in sala.
Il vano interno ha protezione IPX5 contro l’acqua. È la parte del robot esposta agli schizzi quando carichi stoviglie usate.
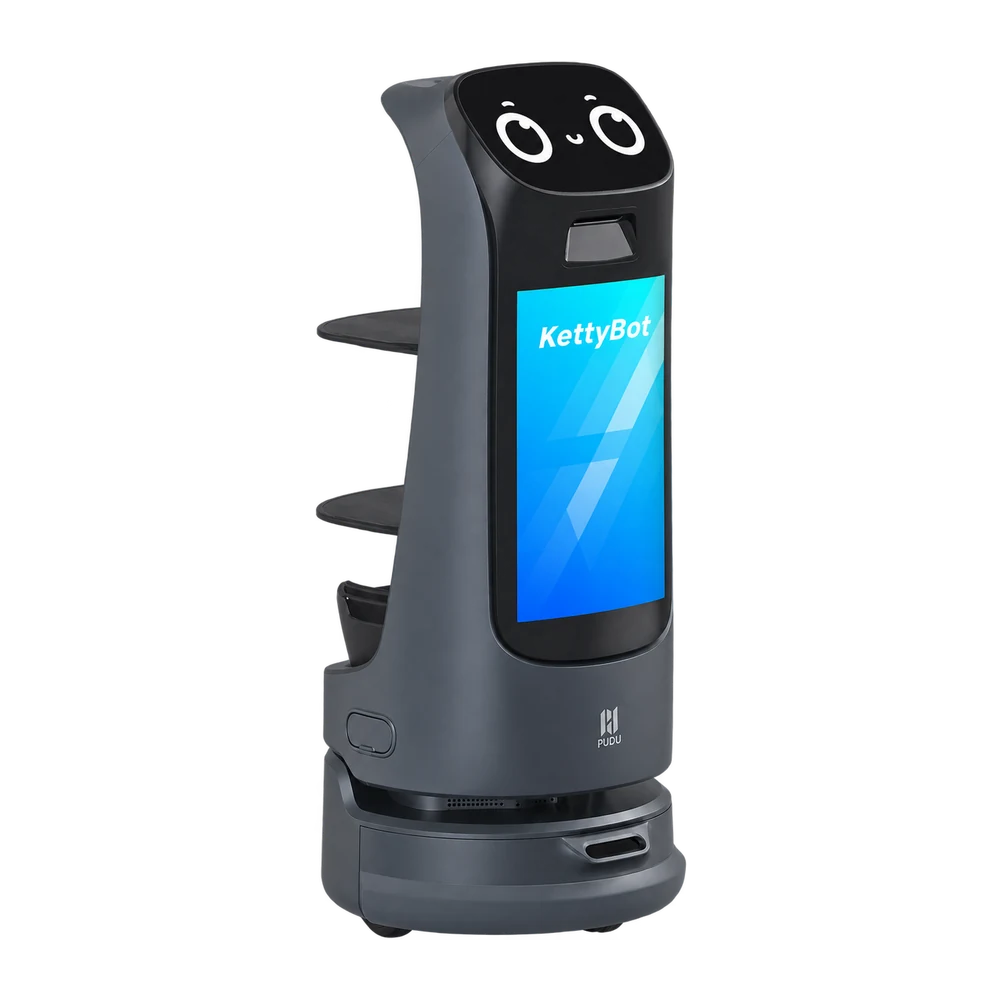
Il robot di accoglienza e consegna di Pudu Robotics con schermo frontale per menu e promozioni. Il KettyBot Pro accompagna gli ospiti al tavolo, presenta contenuti personalizzati e porta le ordinazioni in sala. Il corpo compatto si presta ai passaggi tra tavoli e scaffali, mentre la rilevazione del ritiro permette di proseguire il servizio dopo la consegna. Una piattaforma per ristoranti e punti vendita che vogliono unire orientamento, comunicazione e trasporto.
All’ingresso puoi assegnare il tavolo al robot, che guida i clienti lungo il percorso pianificato attraverso la sala.
Il display frontale mostra contenuti personalizzabili. Puoi scegliere cosa visualizzare quando il robot passa in una determinata zona.
Una telecamera grandangolare controlla il carico sul vassoio. Il robot riconosce il ritiro e può proseguire con la consegna successiva.
La modalità di consegna a più destinazioni permette di impostare più fermate. Il personale carica insieme i piatti destinati a tavoli diversi.
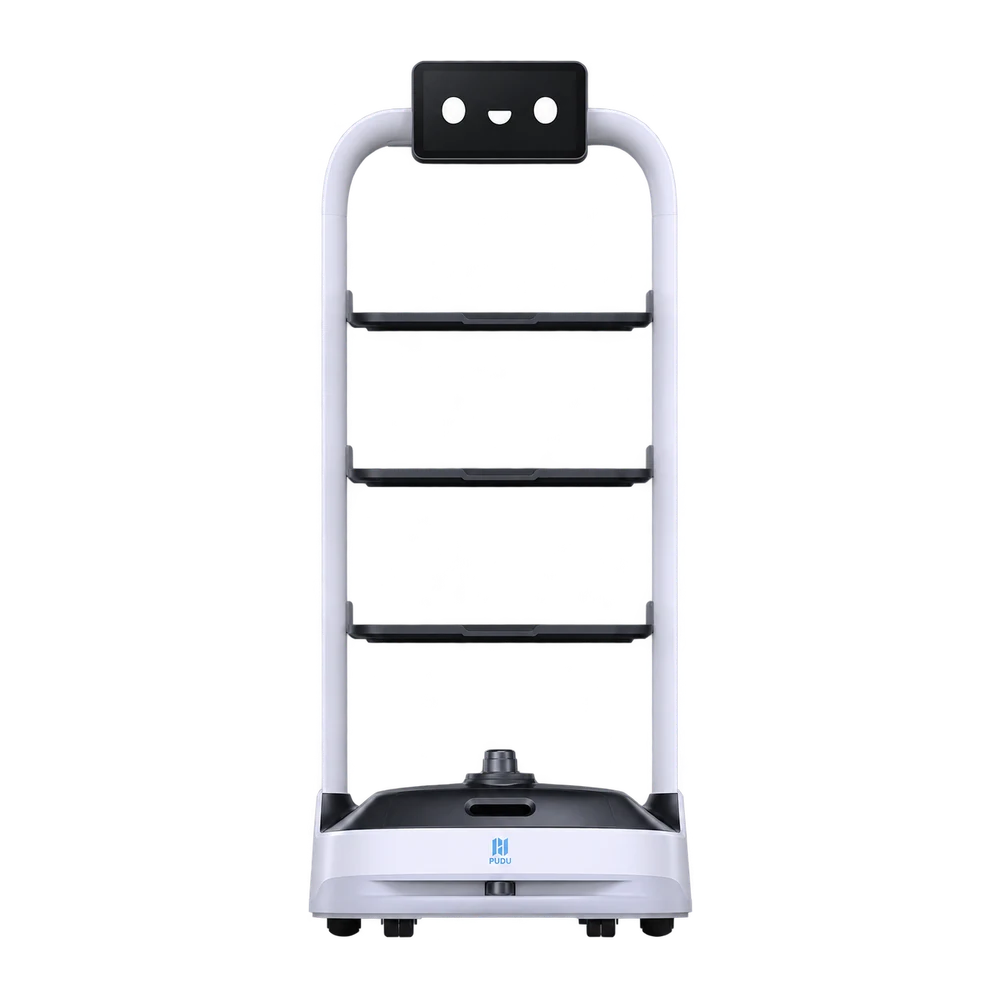
Il robot di consegna multiuso di Pudu Robotics per ristorazione, hotel e spazi commerciali. I ripiani aperti portano piatti, vassoi e piccoli articoli tra cucina, sala e punti di servizio. La navigazione senza marcatori a soffitto ne favorisce l’impiego anche in ambienti ampi e alti. Le modalità dedicate a consegna, servizio itinerante e rientro delle stoviglie permettono di assegnare allo stesso robot attività diverse nel corso della giornata.
Il sistema di navigazione usa riferimenti visivi senza applicare marcatori. PUDU indica l’impiego anche in ambienti con soffitti alti fino a 30 m.
Ogni vassoio misura 52 × 43,2 cm. Puoi confrontare le misure con piatti e contenitori usati in sala prima di assegnare le consegne.
La portata complessiva è di 40 kg. Conta il peso dei contenitori insieme a quello delle ordinazioni distribuite sui ripiani.
Le modalità di consegna e ritiro permettono di assegnare al robot sia le ordinazioni in uscita sia il ritorno delle stoviglie.
Il robot di servizio compatto di KEENON per sale con passaggi stretti e tavoli ravvicinati. Il DINERBOT T8 combina un corpo snello con vassoi accessibili da più lati, così il cliente può raggiungere il piatto anche quando lo spazio davanti al tavolo è limitato. Sensori sui ripiani, indicazioni vocali e schermo guidano il ritiro dell’ordinazione. Si presta alla consegna in ristoranti, caffetterie e locali in cui ogni centimetro di corsia conta.
Il produttore indica una larghezza minima di passaggio di 55 cm. Usa questa misura per individuare i tratti più stretti del percorso.
I ripiani hanno un’apertura di 300°. Al tavolo il cliente può raggiungere il piatto anche dal lato del robot.
Schermo da 10,1 pollici, sensori dei vassoi e indicazioni vocali guidano il cliente al piatto da ritirare.
Tre sensori di visione stereo rilevano ostacoli a diverse altezze. Il robot può così individuare anche oggetti bassi sul pavimento.
Il robot di consegna di Pudu Robotics con il volto da gatto, pensato per il servizio a contatto con il pubblico. Il BellaBot porta piatti e bevande ai tavoli e interagisce con gli ospiti attraverso espressioni, luci e risposta al tocco. I vassoi estraibili con sensori a infrarossi organizzano le ordinazioni, mentre la batteria sostituibile facilita l’impiego su più turni con un ricambio carico. È indicato per ristoranti e locali in cui la consegna fa parte dell’esperienza in sala.
Puoi ripartire fino a 40 kg di stoviglie e cibo su quattro vassoi. Ciascuno sostiene un massimo di 10 kg.
I sensori a infrarossi rilevano il carico sui vassoi. I ripiani si possono rimuovere per accedere alla superficie di appoggio.
Il volto animato, le luci e la risposta al tocco comunicano con i clienti all’arrivo del robot al tavolo.
Puoi sostituire la batteria scarica con una già carica per riprendere le consegne senza aspettare la ricarica sul robot.
Il robot Pudu Robotics per consegne riservate tra i piani di hotel ed edifici di servizio. Il FlashBot Max trasporta gli articoli in scomparti chiusi e configurabili, con verifica del destinatario per il ritiro quando prevista. L’integrazione con ascensori compatibili estende il percorso dalla reception fino al piano della camera. La separazione delle consegne e la gestione degli accessi lo distinguono dai robot a vassoi aperti impiegati nel servizio in sala.
Il vano si divide in due, tre o quattro scomparti. Puoi organizzare consegne per più destinatari e riservare più spazio agli oggetti grandi.
L’apertura dello scomparto può richiedere un codice, un numero di telefono o un’identificazione NFC, secondo il metodo configurato.
Il robot può chiamare e usare l’ascensore dopo l’integrazione con i comandi dell’edificio. La configurazione va verificata per ogni impianto.
PUDU indica un passaggio libero di 60 cm. La misura aiuta a controllare porte e corridoi prima di programmare le fermate ai piani.
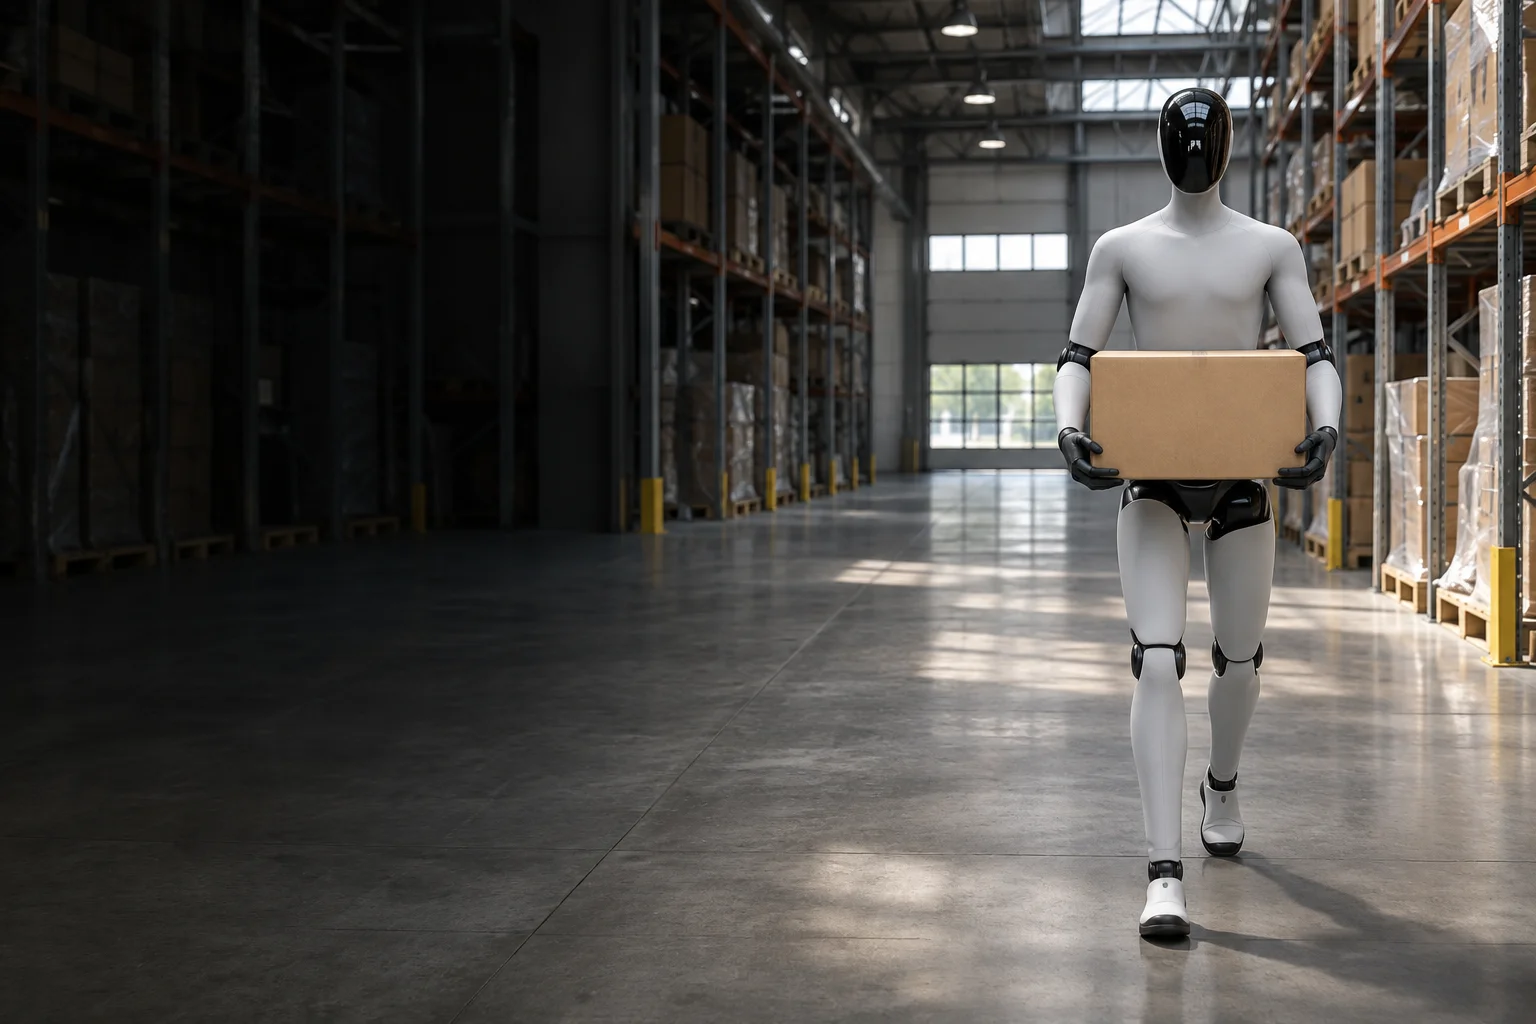
Quando in reparto finisce una cassetta di componenti, qualcuno deve andare a prenderne un’altra. Facciamo il giro con chi rifornisce la linea per capire quale tratto affidare al robot.
Usiamo le tue cassette e proviamo porte, soglie e incroci. Se il percorso passa da un edificio all’altro, controlliamo anche il fondo e le pendenze del tratto esterno.
Con chi lavora al banco scegliamo dove fermare il robot, chi scarica i componenti e dove lasciare i vuoti per il viaggio di ritorno.
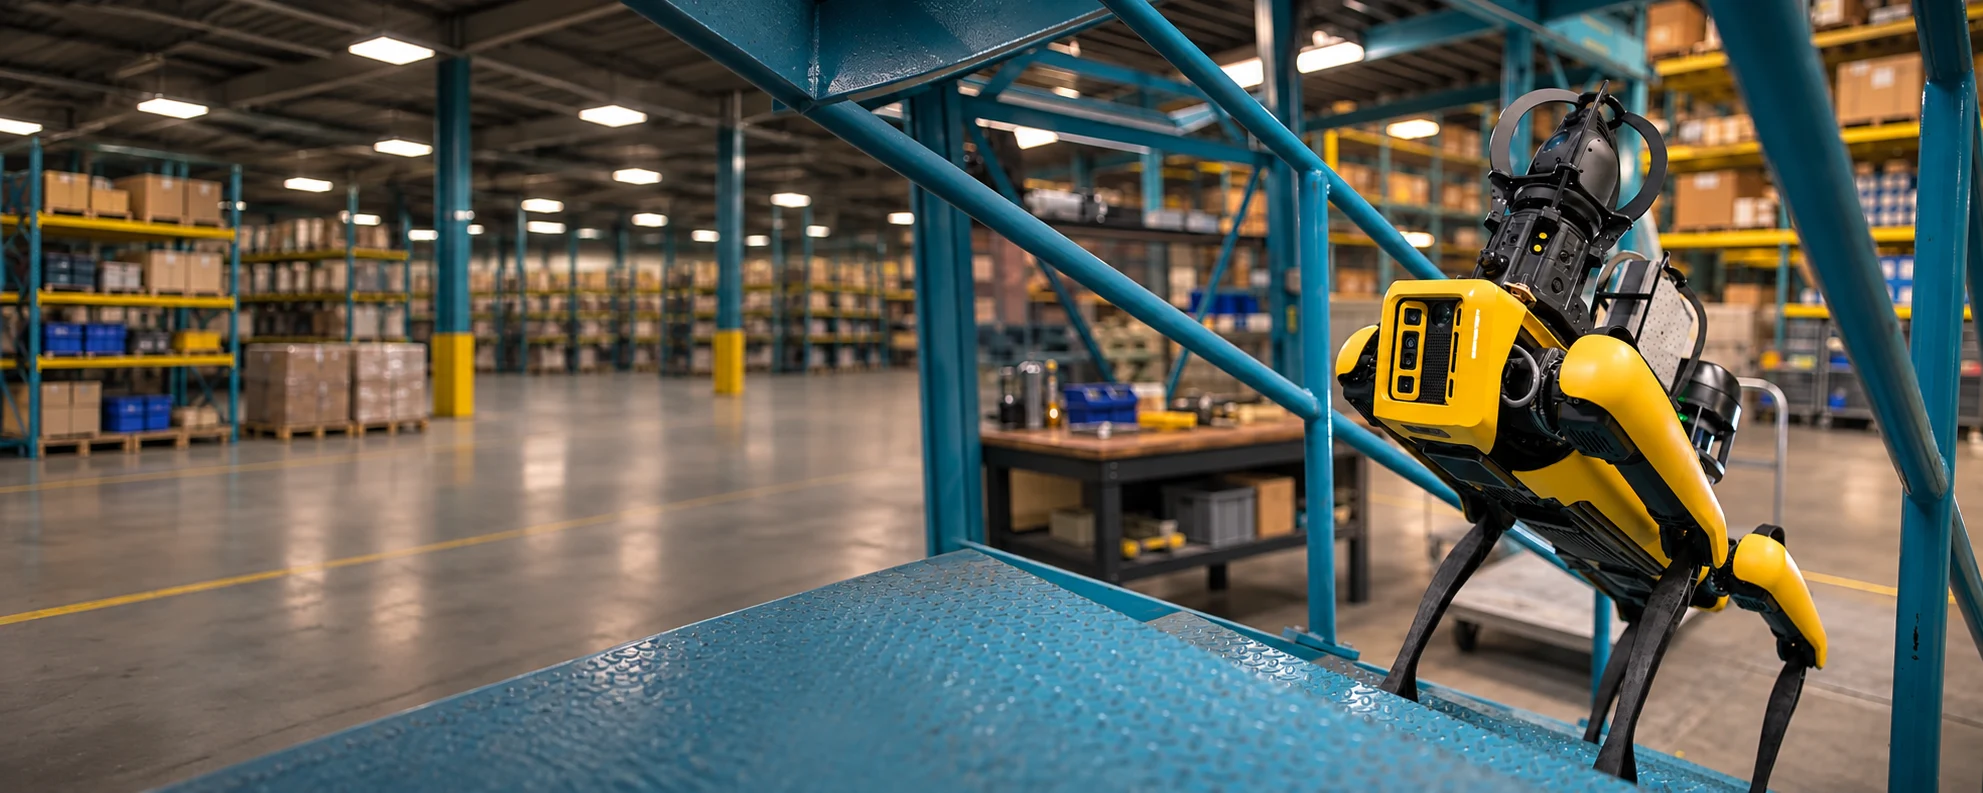
Quando arriva un allarme, a chi è di turno serve capire cosa sta succedendo in centrale. Scegliamo con il tuo tecnico i quadri da osservare e gli strumenti da leggere anche durante i giri di routine.
Impostiamo le soste del giro automatico. Davanti a un manometro proviamo distanza, luce e inquadratura finché la scala è leggibile. Così puoi confrontare la foto con quella del turno precedente.
Verifichiamo dove arriva la connessione. Dalla sala di controllo l’operatore può guidare il robot fino al punto segnalato, orientare la telecamera e decidere se mandare un tecnico sul posto.
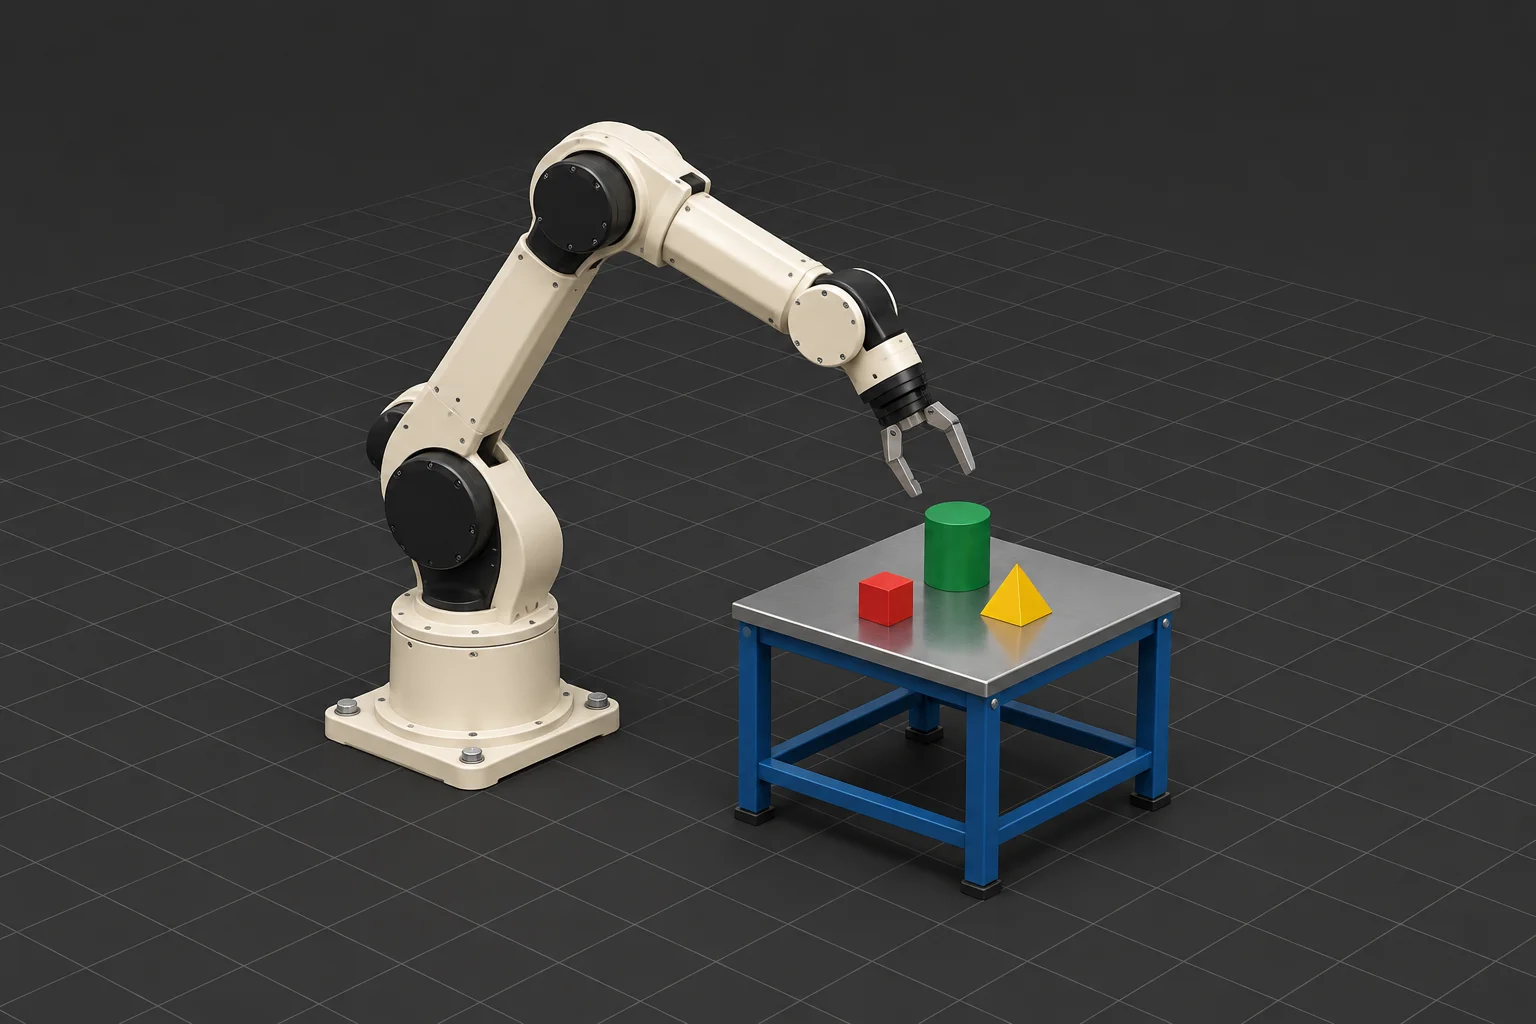
Se insegni robotica o stai preparando un esperimento, partiamo da una domanda che puoi mettere alla prova. Per esempio, un braccio riesce a prendere lo stesso oggetto se lo sposti sul banco?
Ricreiamo il banco e scegliamo con te gli oggetti da usare. Gli studenti provano il movimento e cambiano un elemento alla volta, come la posizione del pezzo o l’apertura della pinza.
Passiamo al braccio reale e annotiamo quando la presa riesce e quando il pezzo scivola. Hai un esercizio che puoi riproporre al gruppo successivo nelle stesse condizioni.
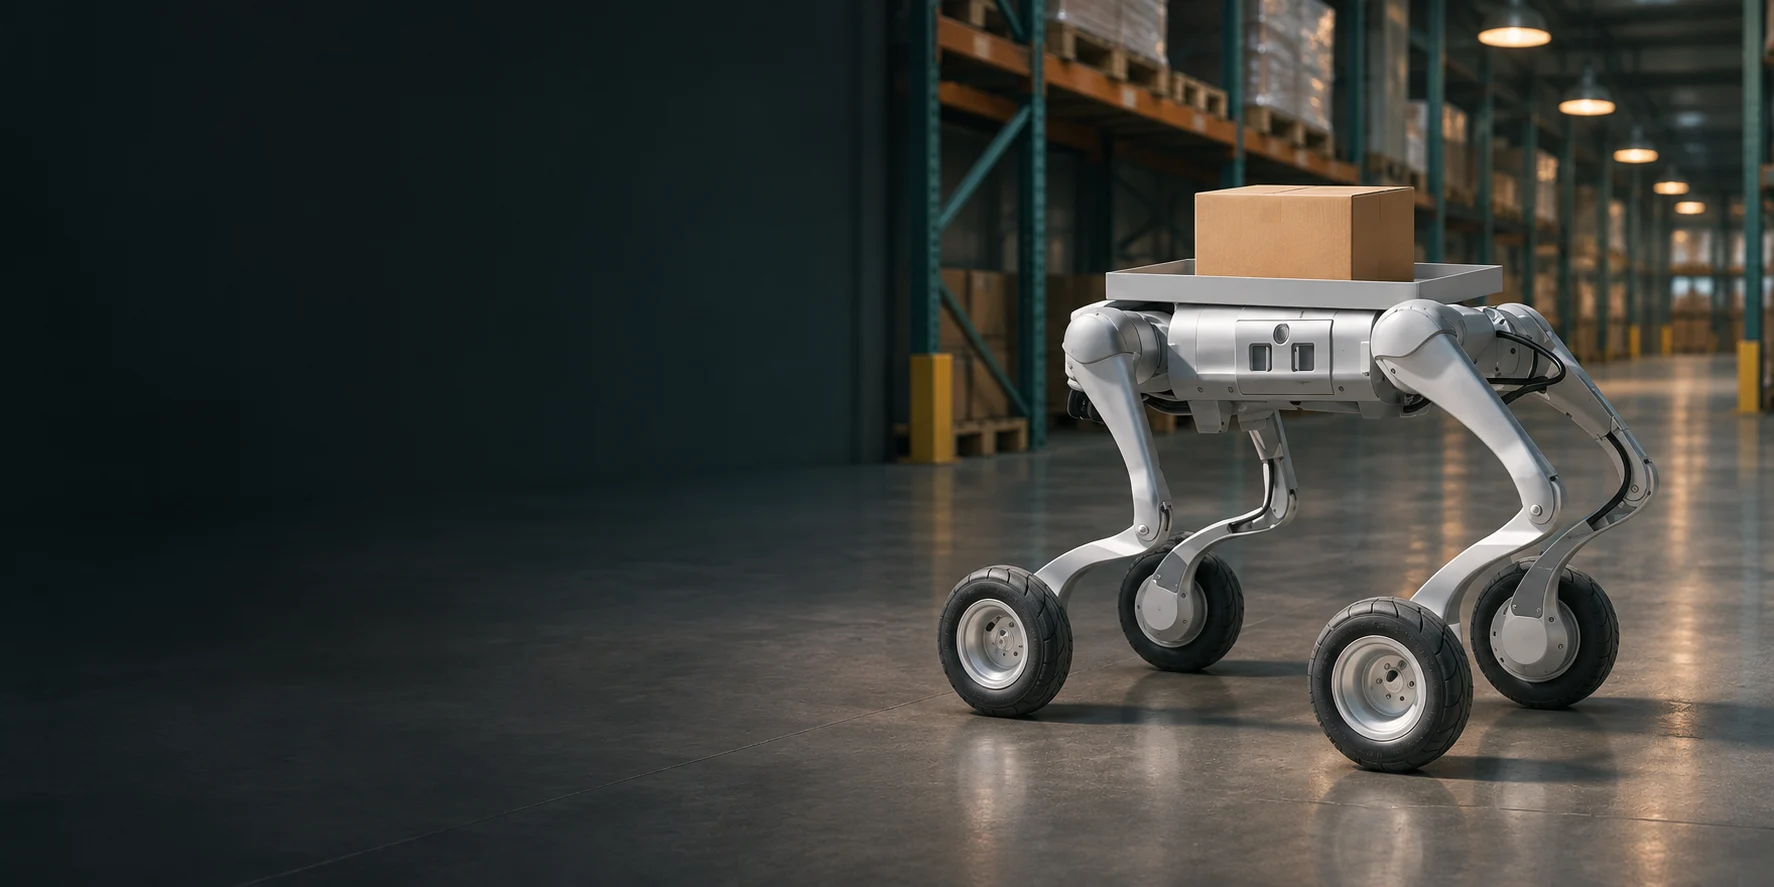
Seguiamo un ordine con chi prepara le spedizioni, dalla lista di prelievo al contenitore pronto per l’imballaggio. Scegliamo una postazione e alcuni articoli che passano spesso tra le mani del tuo team.
Proviamo il braccio sui tuoi imballaggi. Verifichiamo se legge il codice, se la presa tiene e se deposita il collo nel contenitore senza schiacciare il cartone.
Verifichiamo con te come registrare il pezzo nel gestionale. Se un codice è illeggibile, concordiamo dove mettere da parte il collo e chi controlla l’ordine prima di chiuderlo.
Prima del sopralluogo ci dici che cosa devi documentare. Può essere lo stato di un tratto di linea o l’avanzamento di uno scavo prima che venga ricoperto. Scegliamo le riprese con chi segue i lavori.
Sulla planimetria segniamo dove fermare il robot e in che direzione riprendere. Al passaggio successivo usiamo gli stessi riferimenti. Se l’accesso cambia, annotiamo da dove è stata fatta la nuova foto.
Ordiniamo le immagini per tratto e data. Puoi mostrare alla squadra dove sono arrivati i lavori e segnare i punti da verificare al prossimo giro.
Quando dalla strada al punto di lavoro si prosegue a piedi, cosa deve portare la squadra? Prepariamo con te il carico di una giornata, dalla cassetta degli attrezzi alle batterie di ricambio.
Pesiamo l’attrezzatura e proviamo a sistemarla sul robot. Con chi conosce il sentiero verifichiamo come si muove sui tratti in pendenza, sul fondo sconnesso e nei passaggi stretti.
Durante la prova annotiamo tempi, soste e tratti in cui serve una mano. Su questa base scegli dove il robot accompagna la squadra e dove conviene scaricare gli attrezzi.
Se segui la vegetazione di un versante, una foto è più utile quando sai dove e quando è stata scattata. Con chi cura l’area scegliamo cosa osservare e quali punti si possono raggiungere con il robot.
Concordiamo dove far passare il robot, quali zone lasciare indisturbate e quando tornare. Nella prima uscita controlliamo se dall’inquadratura si distingue il dettaglio che ti interessa.
Per ogni punto conserviamo data, foto e note sul terreno. Puoi affiancare due visite, seguire una fioritura o indicare a chi lavora sul campo una zona da rivedere.