Tecnología siempre en orden. Promociona tu negocio. Apps hechas a medida. Automatiza tu trabajo con IA Un solo socio
Habla con nosotrosDefinimos juntos los servicios, las prioridades y los tiempos de asistencia para tu actividad. Más información.
Lleva las herramientas hasta el lugar de trabajo.
Observa cómo cambia una zona con el tiempo.
Compara líneas y obras con semanas de diferencia.
 Yacon
Tecnología siempre en orden. Promociona tu negocio. Apps hechas a medida. Automatiza tu trabajo con IA Un solo socio
Habla con nosotrosDefinimos juntos los servicios, las prioridades y los tiempos de asistencia para tu actividad. Más información.
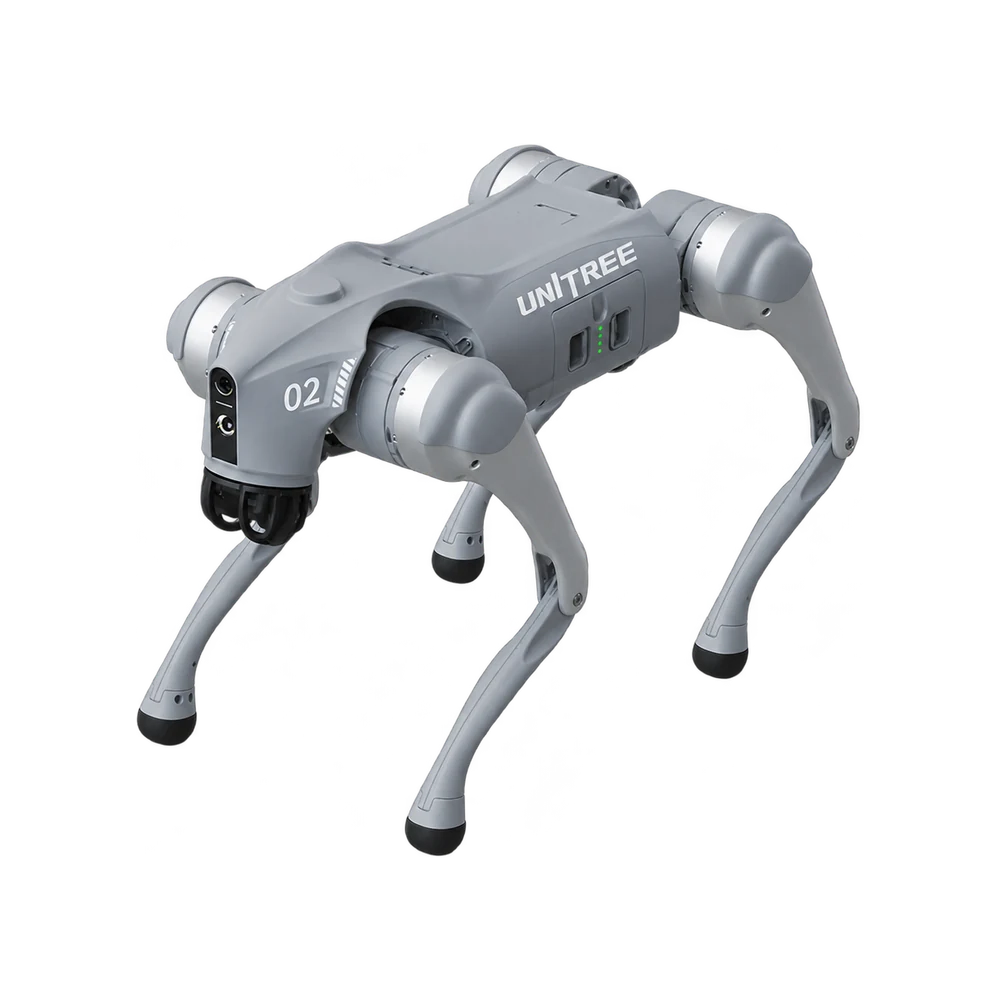
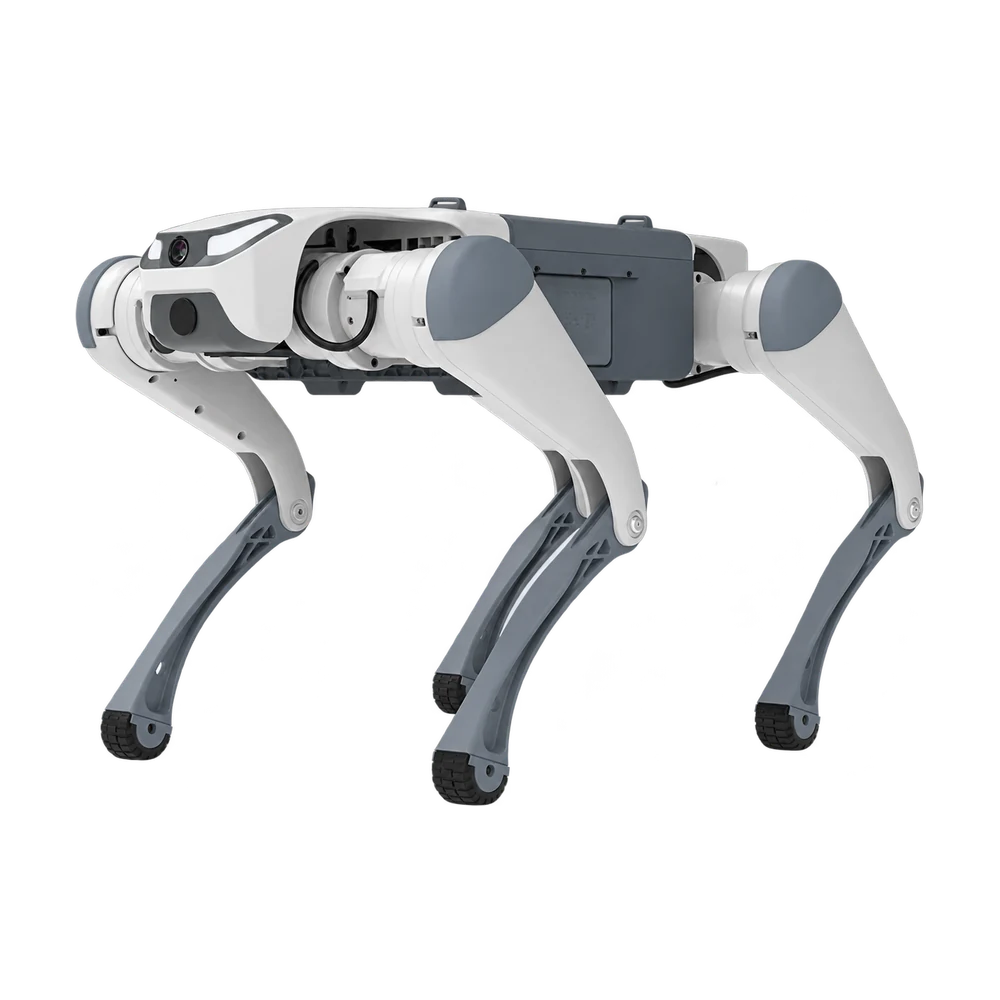
El cuadrúpedo de entrada de Unitree es ágil, conectado y está listo para demostraciones, educación y prototipado, con inteligencia artificial y lidar de cobertura ultraamplia. Su formato compacto acerca la robótica de cuatro patas a aulas, laboratorios y espacios de exposición. La aplicación permite guiarlo y ver en directo la imagen de su cámara. La versión EDU abre la plataforma al desarrollo de aplicaciones propias para escuelas, universidades y laboratorios de robótica.
El lidar L2 de serie cubre 360° en horizontal. Durante la marcha también detecta obstáculos a los lados del robot.
El control de las patas permite cambiar de marcha entre suelo firme, grava y rampas. Son superficies útiles para comparar el apoyo de los pies.
La cámara HD gran angular muestra la ruta desde la perspectiva del cuadrúpedo. Puedes usar las imágenes para revisar una prueba.
Con la batería instalada, el robot pesa unos 15 kg. Tenlo en cuenta al trasladarlo al lugar de la prueba.
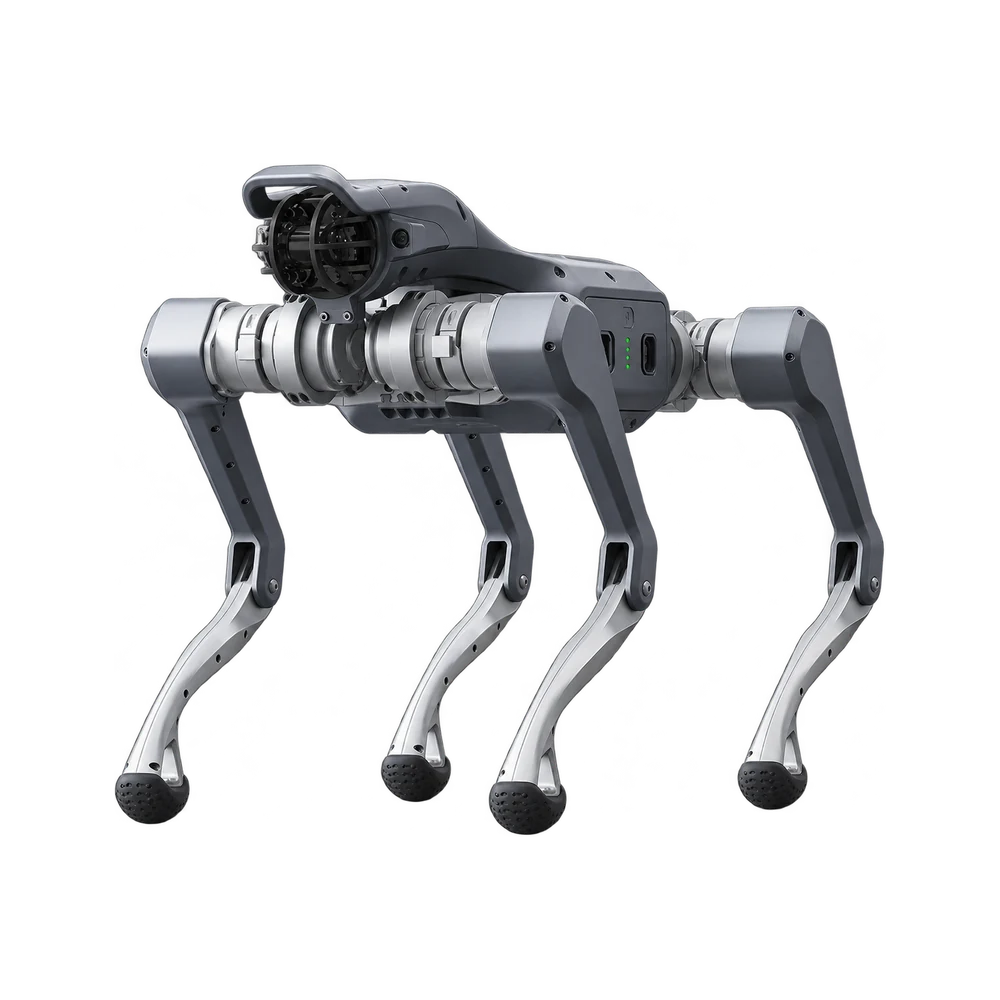
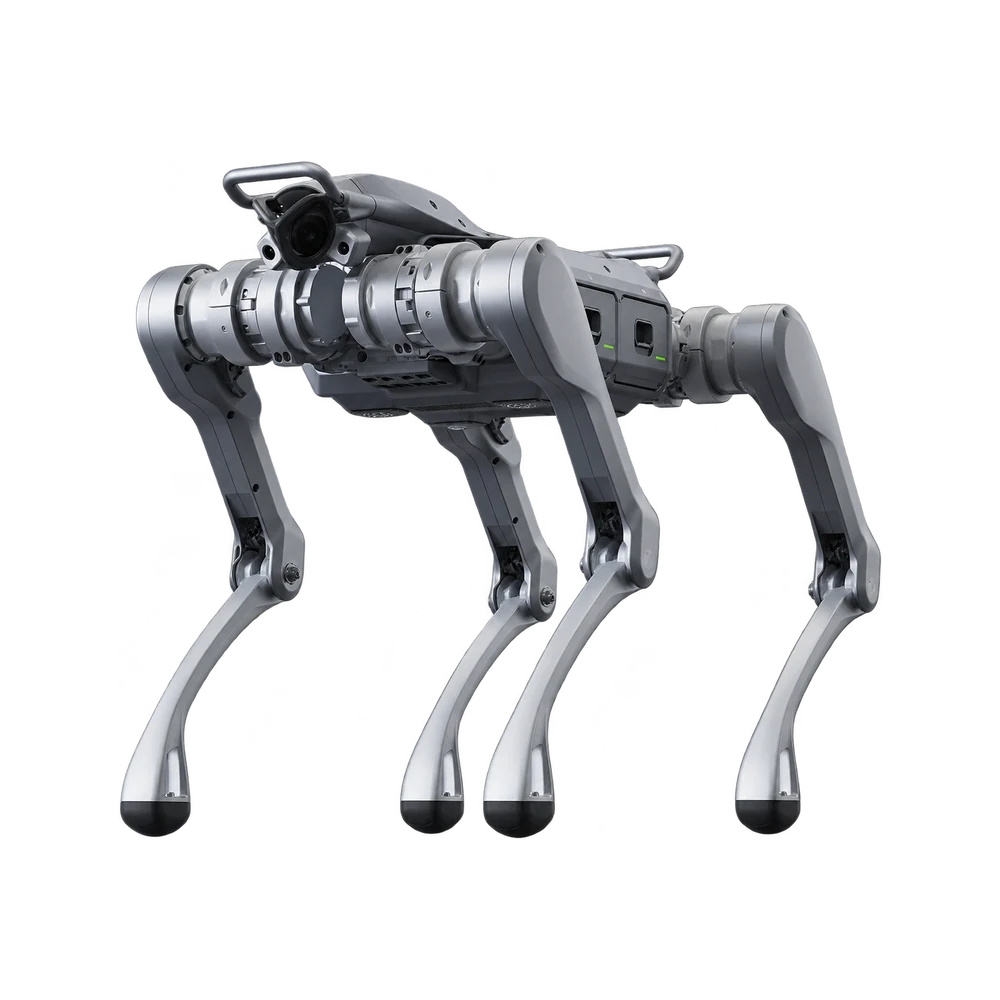
El As2 combina capacidad de carga y movilidad en escaleras y pendientes en un cuadrúpedo compacto de unos 20 kg. Se dirige a equipos técnicos que transportan instrumentos y a laboratorios de robótica móvil. La gama ofrece distintas capacidades de carga. Las versiones Pro, X y EDU incorporan el seguimiento lateral ISS 3.0 para quienes necesitan trabajar con ambas manos libres.
En marcha continua, Unitree indica unos 10 kg para Air, 13 kg para Pro y 15 kg para X y EDU. Elige según los instrumentos que llevará.
Doce motores mueven las cuatro patas. Las articulaciones reparten el movimiento entre cadera y rodilla cuando cambia el terreno.
Pro, X y EDU tienen carcasa con protección IP54. Unitree no declara este grado para Air.
Con la batería instalada, el robot pesa unos 20 kg. Tenlo en cuenta al trasladarlo al lugar de la prueba.
El X30 es el cuadrúpedo industrial de DEEP Robotics para inspección, levantamientos y cartografía en instalaciones de acceso complejo. La percepción integrada permite navegar a oscuras o con iluminación intermitente. Escaleras industriales, pasarelas y cambios de nivel forman parte de su ámbito de trabajo. Esta combinación amplía la cobertura de las rondas de operadores e integradores a salas técnicas de varias plantas.
Sube y baja escaleras industriales. DEEP Robotics indica una inclinación de hasta 45° en sus pruebas.
Combina datos de sensores para orientarse sin luz. También puede avanzar por zonas con iluminación intermitente.
El grado IP67 indica cómo protege la carcasa frente al polvo y al agua. Puedes contrastarlo con las condiciones del recorrido.
La batería se extrae para cambiarla rápidamente. Puedes preparar un repuesto cargado para la siguiente prueba.
El B2 es un cuadrúpedo industrial de alta capacidad para transporte de equipos e inspección de instalaciones. Admite más de 40 kg en marcha continua, con margen para sensores, ordenadores embarcados e instrumentos específicos. Sus cuatro patas mantienen accesibles escaleras y tramos irregulares de las rutas de servicio. Unitree ofrece carga autónoma opcional para instalaciones con misiones recurrentes.
Unitree indica más de 40 kg de carga en marcha continua. Compara esta cifra con el peso del equipo montado en el lomo.
El fabricante indica peldaños de 20–25 cm para tramos continuos de escalera. Esta medida ayuda a evaluar las escaleras de la planta.
La batería se cambia rápidamente a mano. Para rondas repetidas, Unitree también ofrece un sistema opcional de carga autónoma.
El grado IP67 indica cómo protege la carcasa frente al polvo y al agua. Puedes contrastarlo con las condiciones del recorrido.
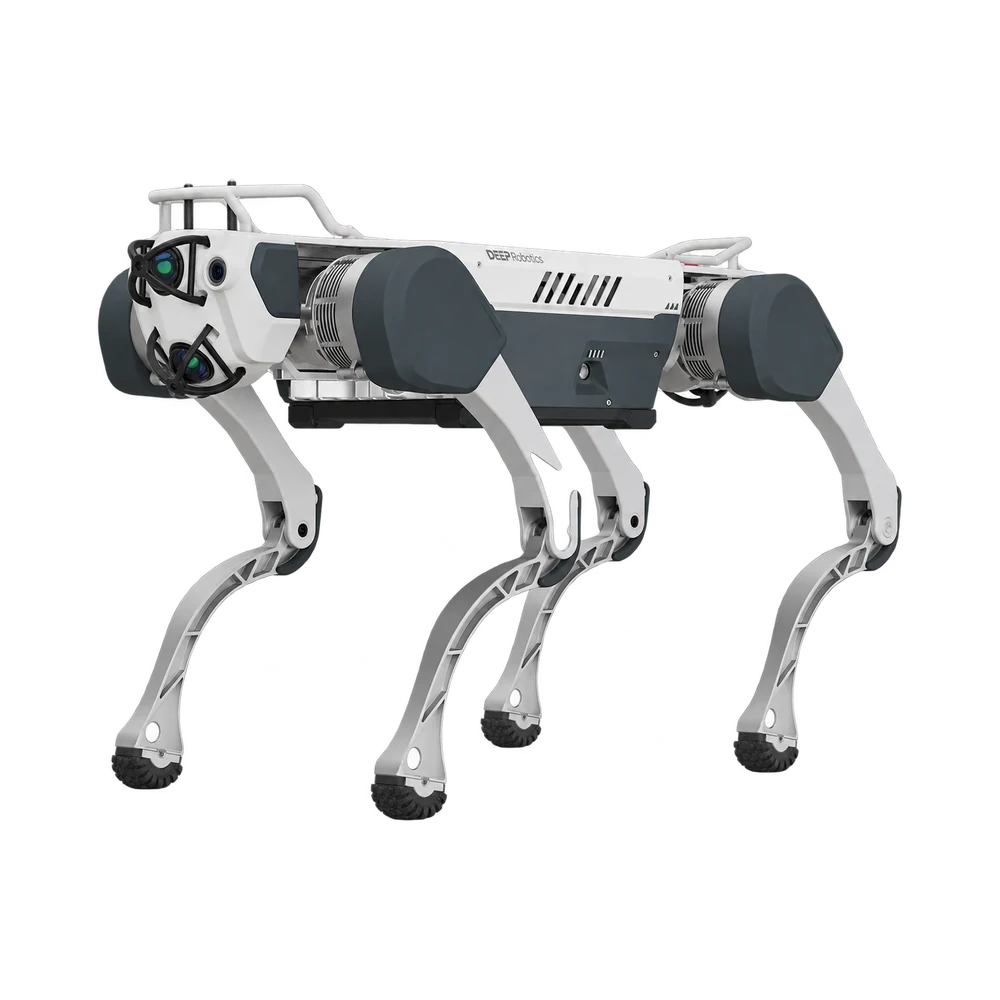
Lite3 es la familia de cuadrúpedos de DEEP Robotics para enseñanza e investigación de locomoción. Su cuerpo compacto y la vista en primera persona facilitan seguir el movimiento tanto al operador como al público de una demostración. Desde Basic hasta Venture, Pro y LIDAR, la gama responde a escuelas y laboratorios que van de la introducción a la robótica a proyectos de percepción con escaneo láser.
La versión Basic puede detenerse ante obstáculos tanto al avanzar como al retroceder. Puedes comparar la respuesta en ambas direcciones.
El fabricante indica peldaños de 18 cm para tramos continuos de escalera. Esta medida ayuda a evaluar las escaleras de la planta.
La vista en primera persona transmite imágenes desde el robot. En clase puedes seguir la prueba desde fuera y desde la perspectiva del cuadrúpedo.
La familia incluye Basic, Venture, Pro y LIDAR. Para experimentos de escaneo láser, el fabricante propone la versión LIDAR.
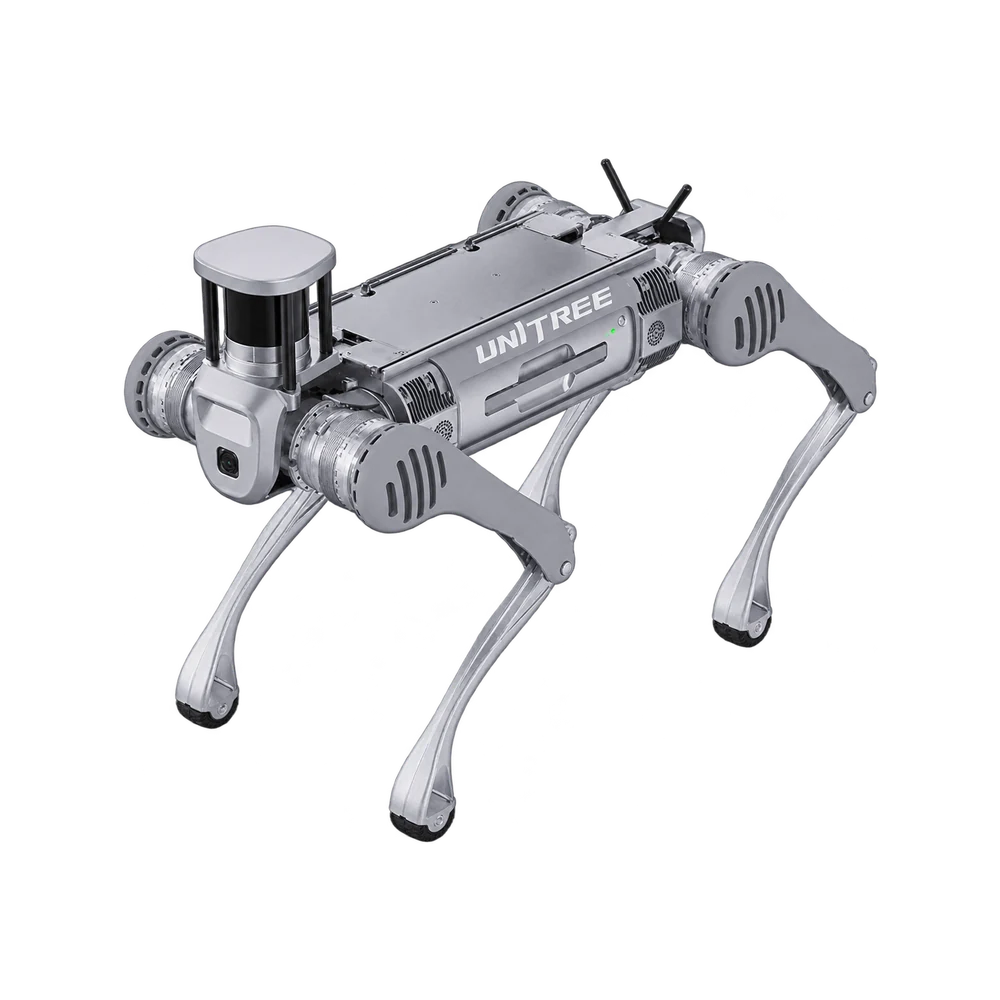
El A2 es la plataforma cuadrúpeda de Unitree para integradores y equipos de inspección que llevan instrumentos a terrenos irregulares. Sus interfaces de alimentación y comunicación admiten equipos específicos y el doble alojamiento de batería facilita rondas prolongadas. La versión estándar combina lidar y cámara HD. La Pro amplía la percepción trasera con un segundo lidar industrial.
La versión básica combina un lidar y una cámara HD. La Pro añade un lidar trasero para detectar el espacio detrás del robot.
Dos baterías alimentan el robot en paralelo. Puedes cambiar una mientras la otra mantiene encendido el sistema.
Con la batería instalada, el robot pesa unos 42 kg. Tenlo en cuenta al trasladarlo al lugar de la prueba.
El grado IP56 indica cómo protege la carcasa frente al polvo y al agua. Puedes contrastarlo con las condiciones del recorrido.
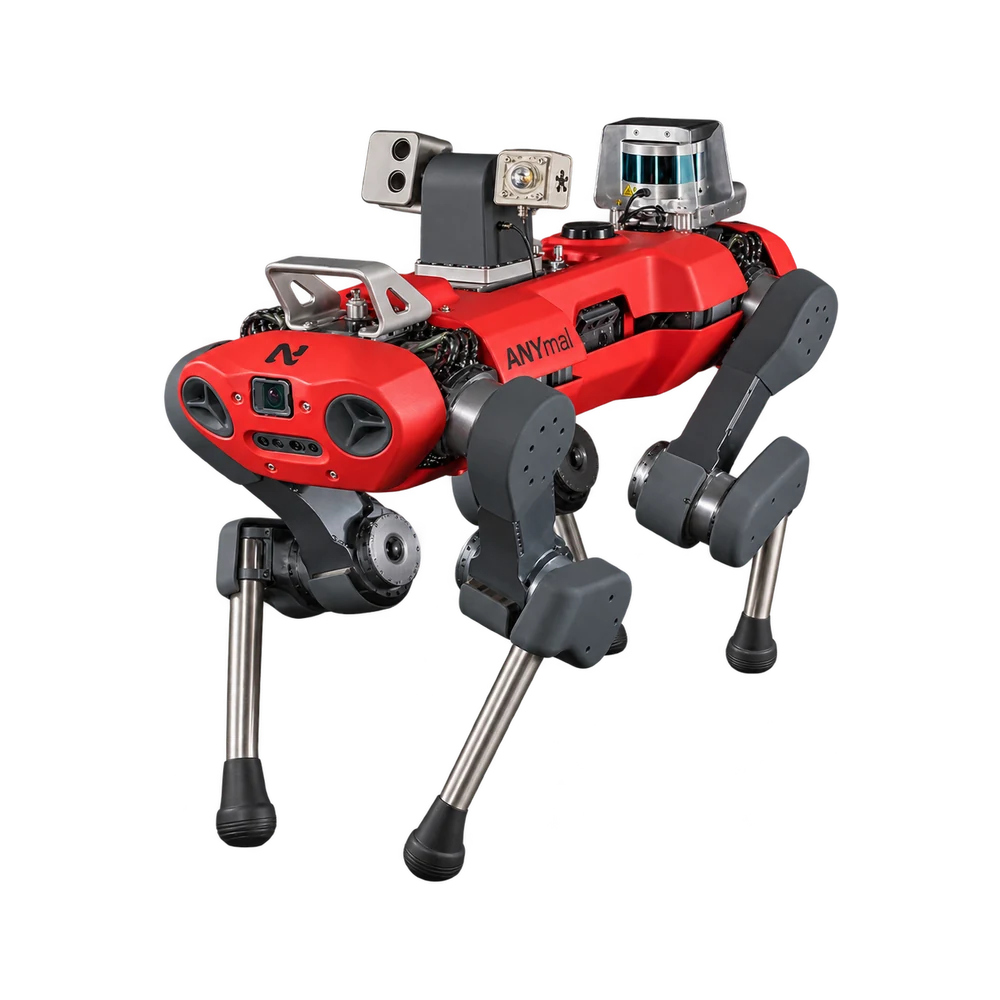
ANYmal es una solución de inspección autónoma para equipos de mantenimiento y fiabilidad industrial. Combina movilidad entre plantas con un equipo integrado de inspección visual, térmica y acústica. La plataforma operativa de ANYbotics conecta la planificación de rondas con los resultados de campo. Los técnicos pueden consultar las lecturas de cada máquina e identificar los equipos que requieren intervención.
El zoom óptico 20× acerca un indicador en la imagen. Puedes leerlo aunque el robot se detenga a distancia.
La cámara térmica mide sin contacto entre −40 y 550 °C. Puedes comparar la temperatura del mismo motor en rondas sucesivas.
El micrófono registra frecuencias audibles y ultrasónicas. Puedes asociar el sonido de una bomba con imágenes del mismo punto.
Para buscar fugas puedes añadir una cámara acústica o sensores de concentración de gases, según la medición necesaria.
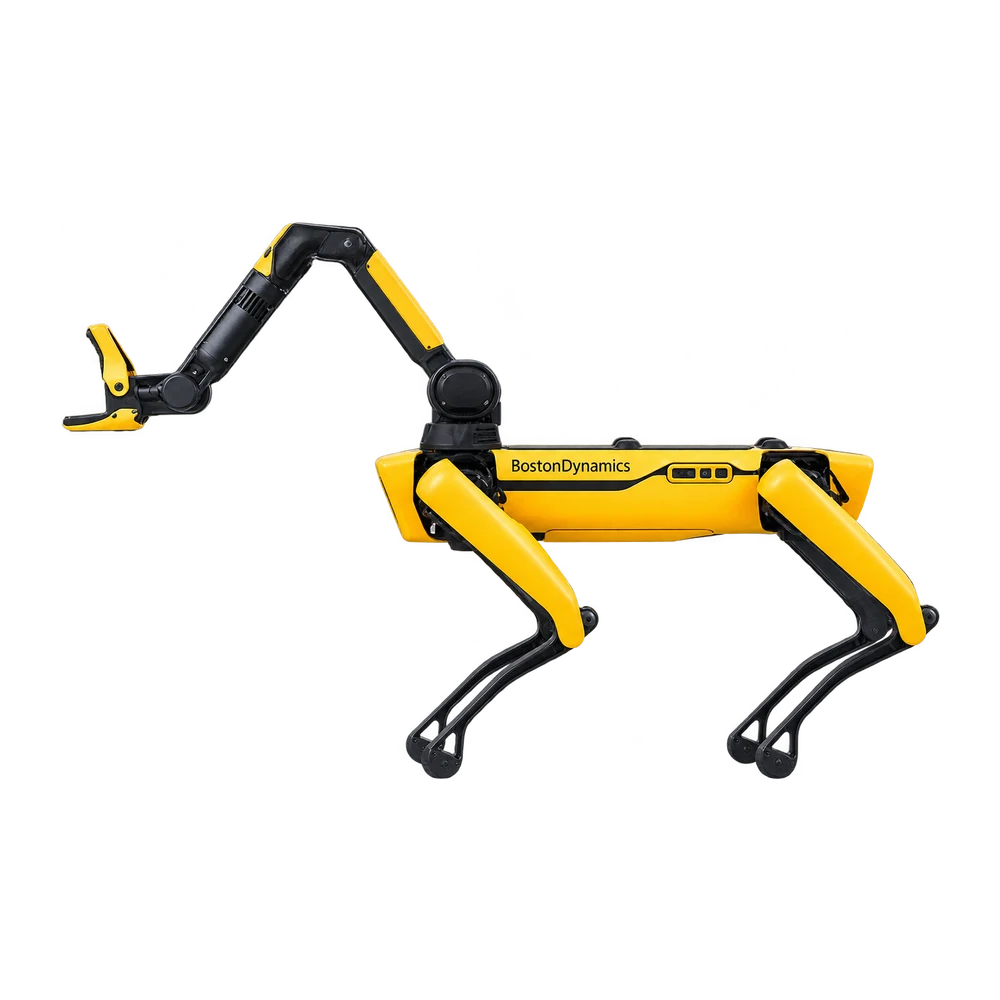
Spot lleva la robótica móvil a instalaciones diseñadas para personas, desde pasillos hasta escaleras entre departamentos. Es una plataforma configurable para operadores industriales, integradores e investigadores que recogen datos en puntos difíciles para bases con ruedas. Admite sensores específicos o el brazo opcional Spot Arm. El software Orbit completa la oferta para gestionar misiones y consultar los resultados de inspección a distancia.
Puedes dirigir la primera ronda y usar después una misión autónoma para volver a los puntos de control.
Los anclajes del lomo admiten sensores y módulos de cálculo. Elige la configuración según los datos de la ronda.
El accesorio Spot Arm permite agarrar objetos en las misiones que requieren una intervención física en planta.
Boston Dynamics indica una autonomía media de 90 minutos. El equipo instalado y el entorno influyen en la duración de la ronda.
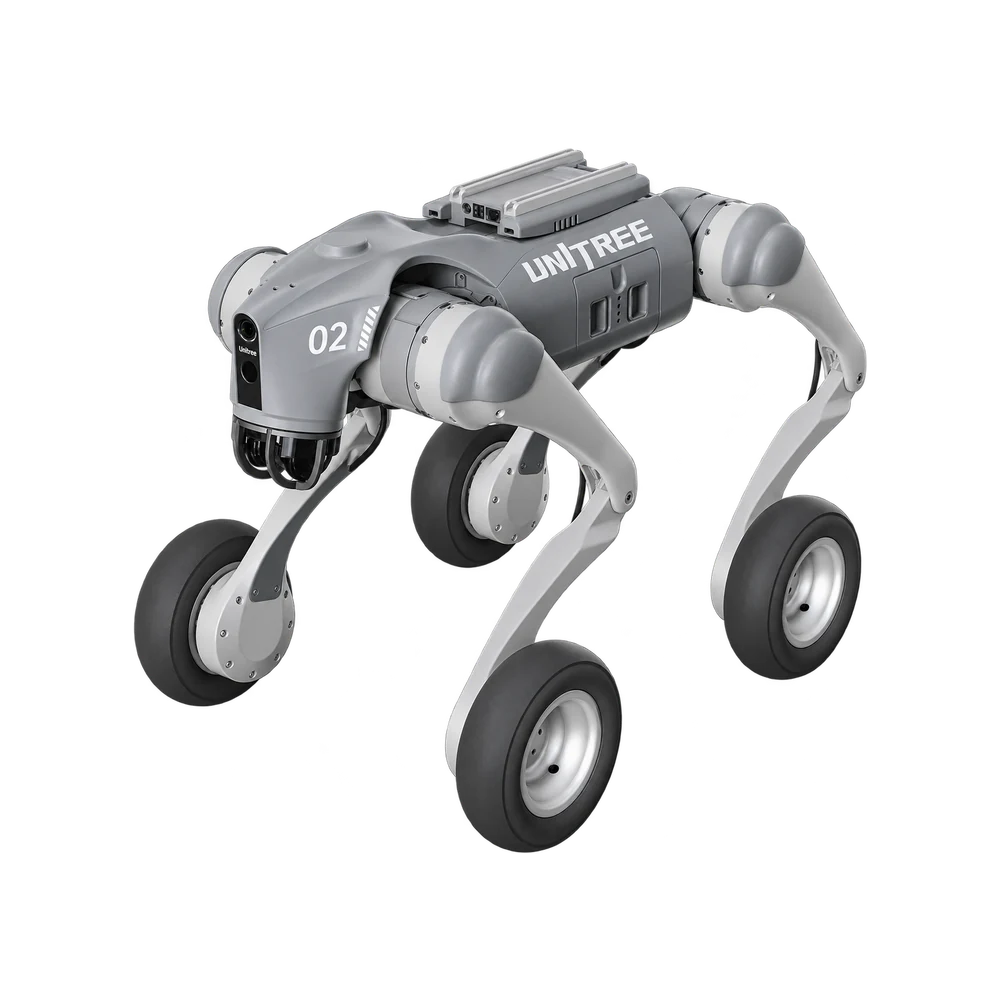
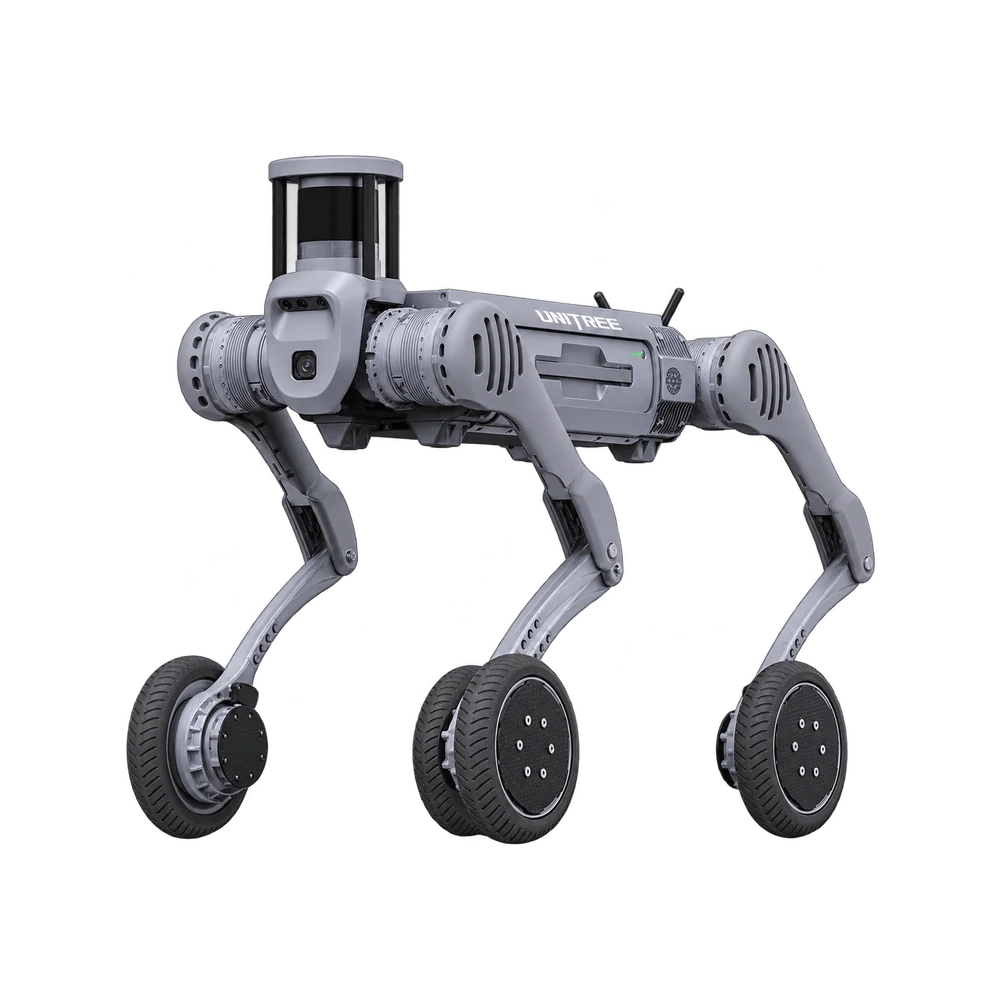
El Go2-W combina el formato compacto del Go2 con la movilidad de una plataforma de cuatro ruedas motrices. Se dirige a laboratorios y equipos de desarrollo interesados en la transición entre rodaje, superación de obstáculos y subida de escaleras. Integra lidar y cámara y admite aplicaciones personalizadas. Las ruedas y patas articuladas amplían su ámbito de trabajo más allá de las superficies planas.
Cada rueda incorpora un motor en el buje y un neumático de 7 pulgadas. En llano puede avanzar sin levantar cada pata.
El lidar gran angular y la cámara HD captan la escena en marcha. Puedes comparar la distancia al obstáculo con su imagen.
Unitree indica unos 8 kg de carga útil, con un máximo de unos 12 kg. La primera cifra sirve para dimensionar el equipo.
Con la batería instalada, el robot pesa unos 18 kg. Tenlo en cuenta al trasladarlo al lugar de la prueba.
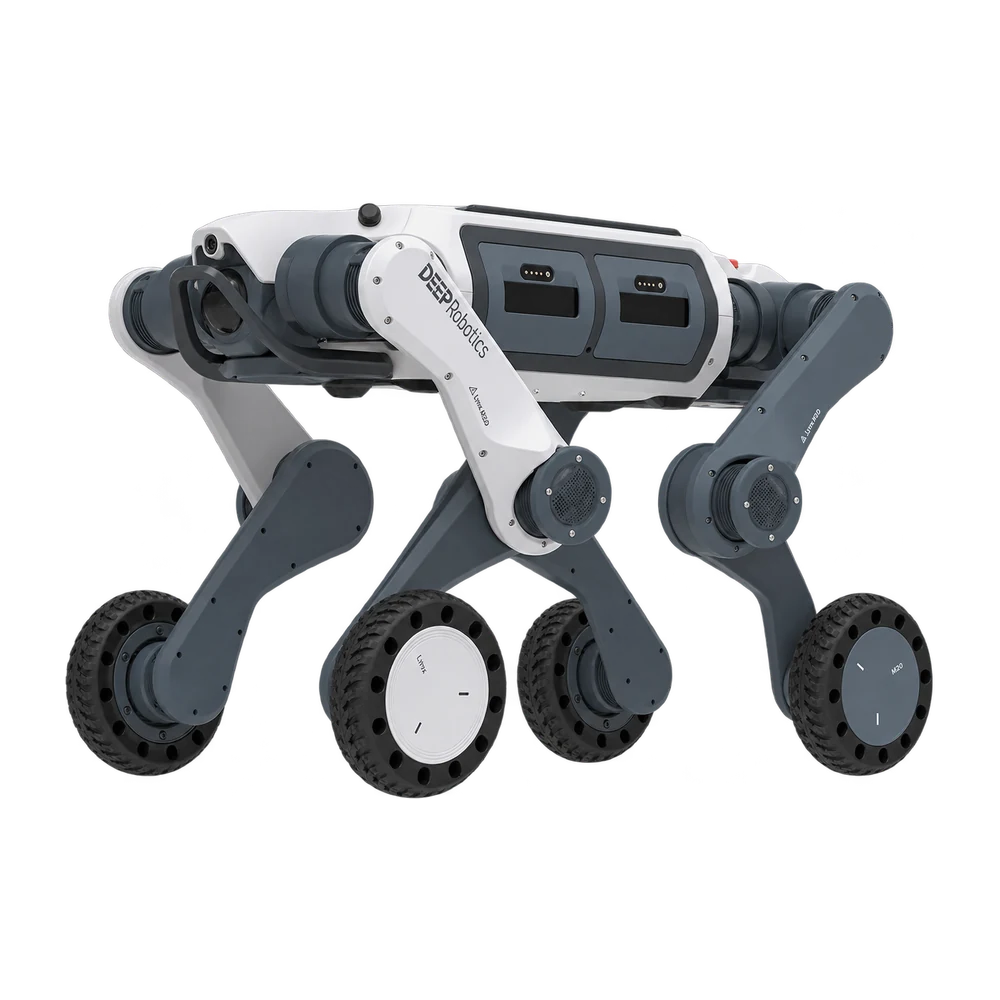
El LYNX M20 es un robot industrial con ruedas y patas para inspección de grandes instalaciones y recogida de datos. Se desplaza sobre ruedas entre equipos y mantiene la capacidad de superar escalones y terreno irregular. DEEP Robotics documenta su uso en subestaciones eléctricas con puntos de control repartidos en varias rutas. La carga autónoma opcional está disponible para operadores con rondas regulares.
Las ruedas cubren los tramos continuos de la subestación. Ante un desnivel, las cuatro patas cambian el apoyo para superarlo.
El fabricante indica una carga útil de 15 kg para el M20. Incluye los instrumentos instalados para la ronda.
Las luces delanteras y traseras iluminan el recorrido en ambos sentidos, también cuando el robot vuelve sobre sus pasos.
El grado IP66 indica cómo protege la carcasa frente al polvo y al agua. Puedes contrastarlo con las condiciones del recorrido.
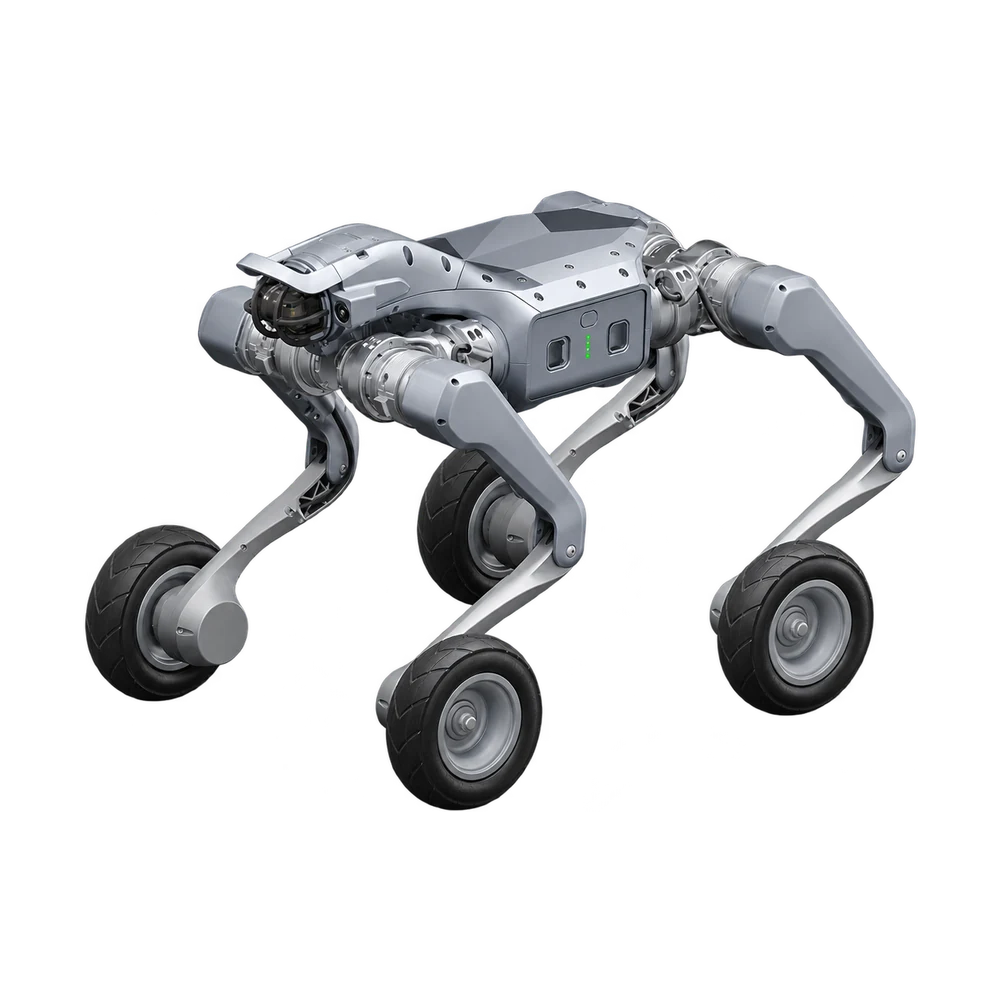
El As2-W es un cuadrúpedo compacto con ruedas para transportar material junto a una persona. El seguimiento lateral ISS 3.0 permite acompañar al operador, una función para equipos que se desplazan con herramientas y suministros. Las ruedas de 7 pulgadas cubren los tramos de pista y las patas articuladas superan grava y desniveles. Es la propuesta As2 para trabajo itinerante al aire libre.
El sistema ISS 3.0 sigue a la persona por un lado. El robot puede acompañarte con material por una pista al aire libre.
Las ruedas de 7 pulgadas cubren los tramos regulares. Las patas articuladas cambian de posición ante escaleras o grava.
La batería tiene una capacidad de 648 Wh. La autonomía real depende de la carga y de los movimientos de la prueba.
El grado IP54 indica cómo protege la carcasa frente al polvo y al agua. Puedes contrastarlo con las condiciones del recorrido.
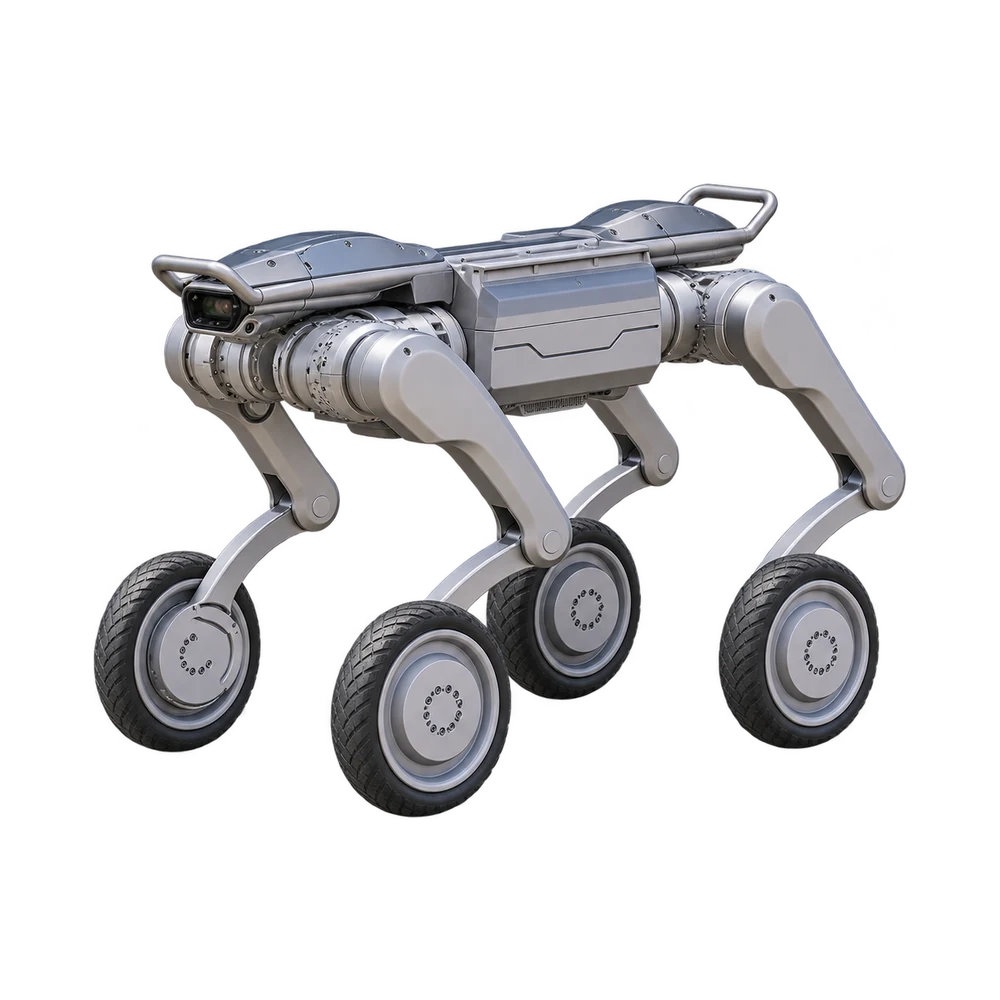
El A2-W lleva la plataforma industrial A2 a los recorridos entre edificios, patios y áreas de producción. Las ruedas cubren los tramos de traslado y las patas articuladas mantienen el acceso por umbrales y suelos irregulares. Se dirige a integradores de inspección y logística de planta. Las baterías intercambiables en caliente y las configuraciones lidar permiten adaptarlo a distintas rutas y horarios.
Los motores de las ruedas trasladan la carga por tramos pavimentados. Las patas articuladas reposicionan las ruedas ante un desnivel.
Dos baterías alimentan el robot en paralelo. Puedes cambiar una mientras la otra mantiene encendido el sistema.
La versión básica combina un lidar y una cámara HD. La Pro añade un lidar trasero para detectar el espacio detrás del robot.
El grado IP56 indica cómo protege la carcasa frente al polvo y al agua. Puedes contrastarlo con las condiciones del recorrido.
El B2-W es la versión con ruedas del cuadrúpedo industrial B2 para cargas pesadas en rutas mixtas de larga distancia. Su chasis de cuatro patas combina marcha continua en vías de servicio y capacidad para superar escalones y grava. Se dirige a operadores industriales que mueven equipos entre puestos alejados. En una configuración de prueba específica de Unitree recorrió hasta 25 km con 40 kg de carga.
Cada pata termina en una rueda de 225 mm de diámetro. Según el terreno, el robot rueda de forma continua o recoloca los apoyos.
En una configuración de prueba específica, Unitree midió hasta 25 km con 40 kg de carga. El terreno y el equipo influyen en la distancia real.
El fabricante indica peldaños de 20–25 cm para tramos continuos de escalera. Esta medida ayuda a evaluar las escaleras de la planta.
El grado IP67 indica cómo protege la carcasa frente al polvo y al agua. Puedes contrastarlo con las condiciones del recorrido.
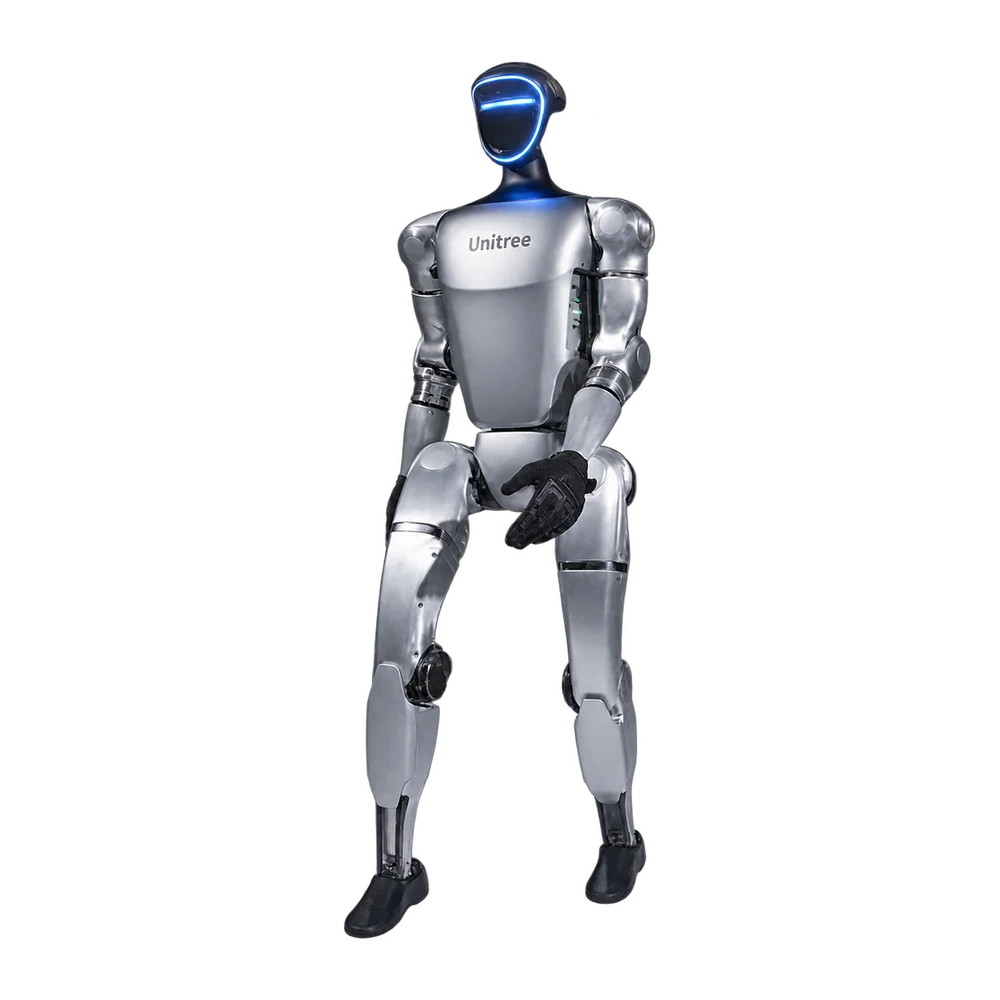
El G1 es el humanoide compacto de Unitree para demostraciones, enseñanza e investigación del movimiento bípedo. Su cuerpo de 1,32 m se pliega para transportarlo entre sedes y laboratorios y conserva proporciones humanoides con brazos, tronco y piernas articulados. El modelo estándar sirve para demostraciones. EDU permite desarrollar aplicaciones propias y ofrece manos articuladas opcionales para manipulación.
Plegado mide 69 × 45 × 30 cm. Puedes prever ese espacio para transportarlo y guardarlo entre sesiones.
Cada pierna tiene seis grados de libertad. Puedes observar cómo se coordinan cadera, rodilla y tobillo al levantar el pie.
La versión EDU permite desarrollar movimientos propios. La estándar ofrece 23 grados de libertad para demostraciones.
En EDU puedes añadir una mano de tres dedos con control de fuerza. Hay sensores táctiles opcionales para medir el contacto.
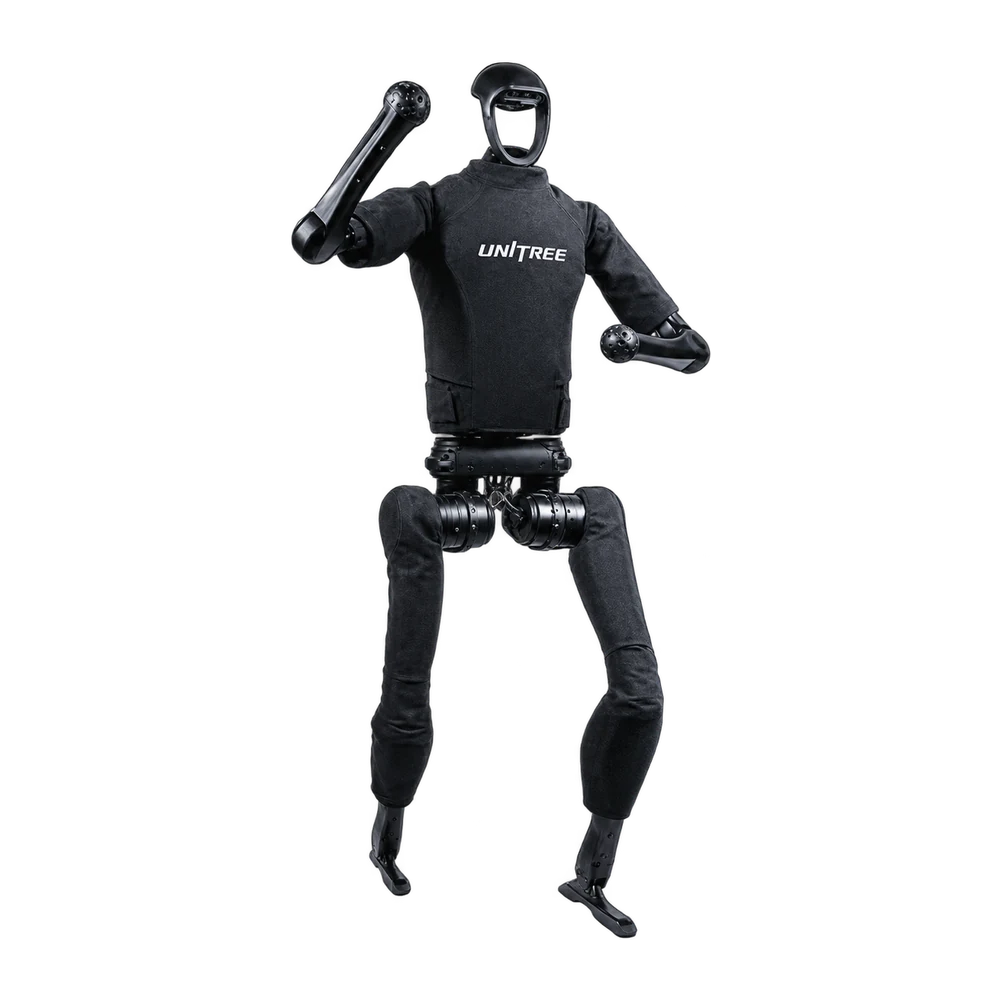
El H2 es el humanoide de tamaño natural de Unitree para actuaciones, demostraciones y desarrollo del movimiento de cuerpo entero. Con unos 1,8 m y 31 grados de libertad reúne locomoción bípeda, gestos de brazos y orientación del tronco y la cabeza. Su escala humana sirve a proyectos donde importan la presencia escénica, la visibilidad del gesto a distancia y la comparación con el movimiento de una persona.
El tronco se mueve en tres ejes. Puedes combinar giros e inclinaciones para reproducir una secuencia de cuerpo entero.
Cada brazo tiene siete grados de libertad. Puedes variar la posición del codo al acercar la mano a la pieza.
La cabeza se orienta en dos ejes. Puede cambiar de dirección durante una secuencia sin girar todo el cuerpo.
Cada pierna tiene seis grados de libertad. Puedes observar cómo se coordinan cadera, rodilla y tobillo al levantar el pie.
El R1 es el humanoide ligero de Unitree para formación, presentaciones y desarrollo en formato bípedo compacto. El R1 reúne 26 grados de libertad y un cuerpo de 1,23 m en unos 29 kg con batería. La familia incluye Air con mecánica simplificada y EDU para desarrollo personalizado. La gama permite elegir el nivel de movimiento y programación adecuado al proyecto.
R1 tiene 26 grados de libertad y Air tiene 20. La versión EDU también permite desarrollar movimientos propios.
La cabeza se orienta en dos ejes. Puede cambiar de dirección durante una secuencia sin girar todo el cuerpo.
La cintura del R1 se mueve en dos ejes. Puedes coordinar inclinación y giro con los brazos durante una demostración.
Cada pierna tiene seis grados de libertad. Puedes observar cómo se coordinan cadera, rodilla y tobillo al levantar el pie.
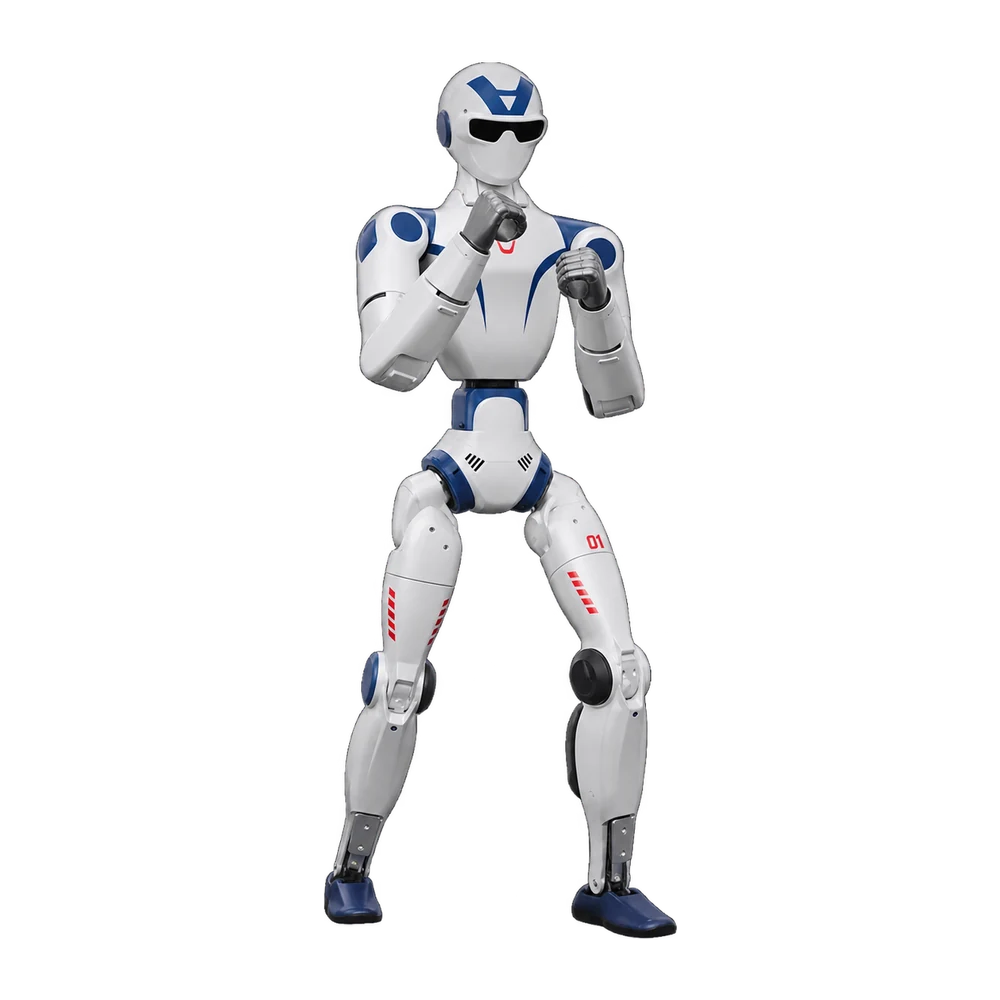
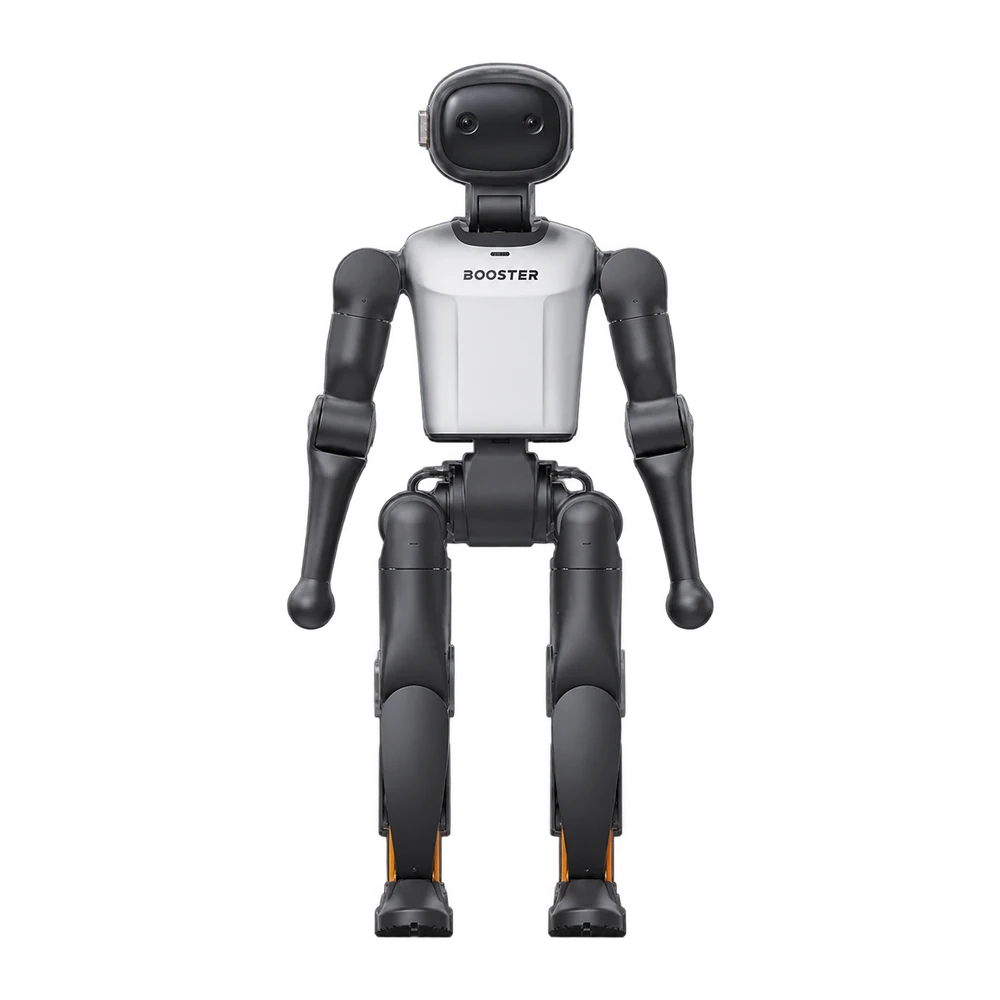
El K1 es el humanoide de Booster para educación, fútbol robótico y demostraciones interactivas. Sus modos de software integran seguimiento de balón, conversación, baile y aprendizaje de gestos guiados. Escuelas, clubes y organizadores de eventos disponen de actividades desde el primer uso. Los equipos de desarrollo también pueden crear comportamientos personalizados para la plataforma.
El modo fútbol sigue y persigue el balón. Los mandos permiten pasar del seguimiento al disparo.
En el modo didáctico puedes guiar físicamente un movimiento. El robot lo reconoce y lo reproduce en clase.
El modo de conversación permite cambiar de personaje durante el diálogo. Puedes probar así la interacción por voz en clase.
El repertorio incluido contiene saludos, apretones de manos y bailes breves. Puedes activarlos desde el mando durante la demostración.
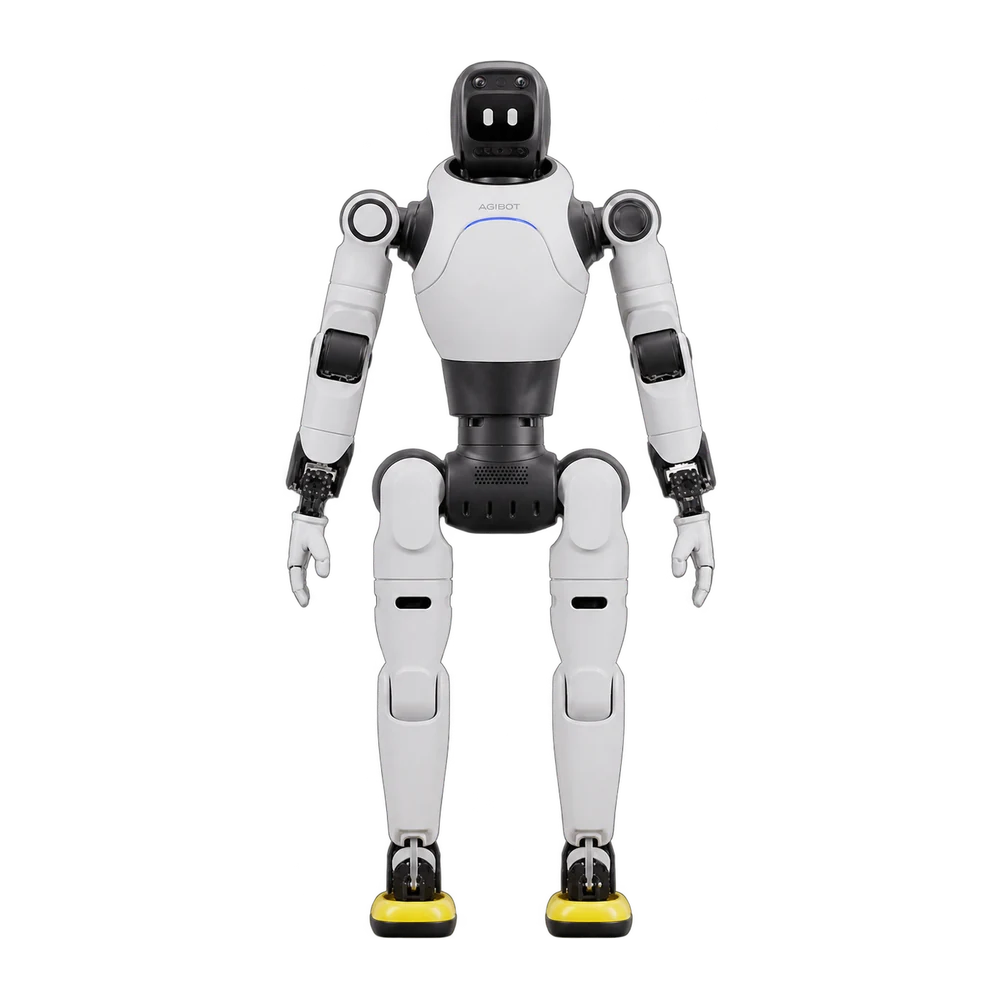
El X2 es el humanoide de AGIBOT para interacción con el público, demostraciones en directo y entretenimiento. Combina marcha y coreografía con voz, gestos de cabeza y respuestas al contacto, ofreciendo a presentadores y organizadores un interlocutor físico que también se expresa con movimiento. Su formato de unos 1,31 m encaja en exposiciones. Ultra añade sensores de profundidad y lidar para aplicaciones de percepción más complejas.
Camina y ejecuta secuencias de baile coordinando la cabeza con la voz. Puedes crear una presentación que alterne gestos y diálogo.
Un sensor en la cabeza detecta el contacto. El robot puede responder asintiendo o negando con la cabeza ante el visitante.
Los micrófonos y el altavoz gestionan el diálogo. El micrófono inalámbrico incluido permite hablar a distancia.
La versión Ultra incluye cámara RGB-D y lidar multilínea. Estos sensores permiten medir profundidad y construir mapas tridimensionales.
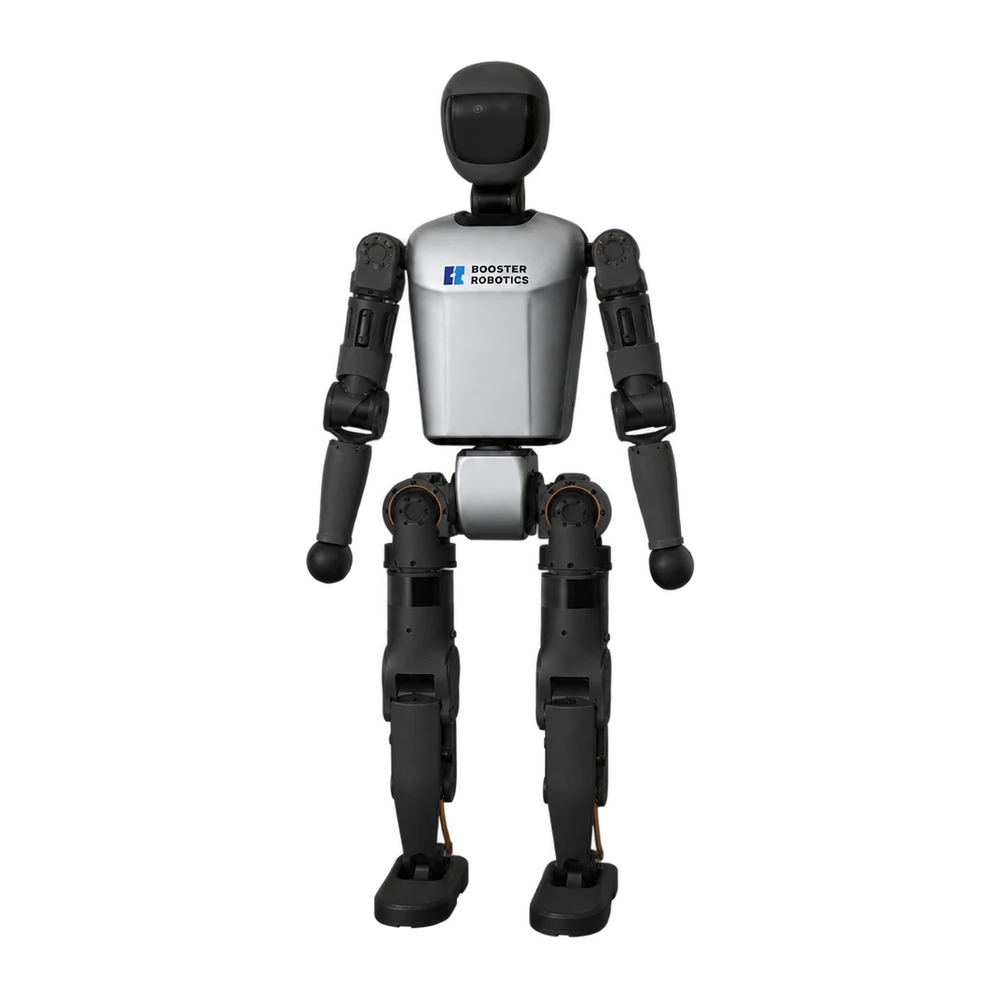
El T1 es una plataforma bípeda de desarrollo para universidades, grupos de investigación y equipos de robótica deportiva. La configuración estándar ofrece 23 grados de libertad y admite marcha multidireccional, giros y movimientos coordinados de todo el cuerpo. La cabeza integra visión de profundidad y audio para proyectos que conectan percepción, orientación y acción. Los comportamientos disponibles varían con la configuración de los brazos.
La cámara de profundidad está en la cabeza orientable. Puedes cambiar la perspectiva sin mover los pies del robot.
Cada pierna tiene seis grados de libertad. Puedes observar cómo se coordinan cadera, rodilla y tobillo al levantar el pie.
Cuatro grados de libertad por brazo combinan los movimientos del hombro y el codo. Puedes aislar un gesto y después coordinarlo con el paso.
La cintura gira sobre su eje vertical. Puedes girar el tronco durante el paso y estudiar la coordinación con las piernas.
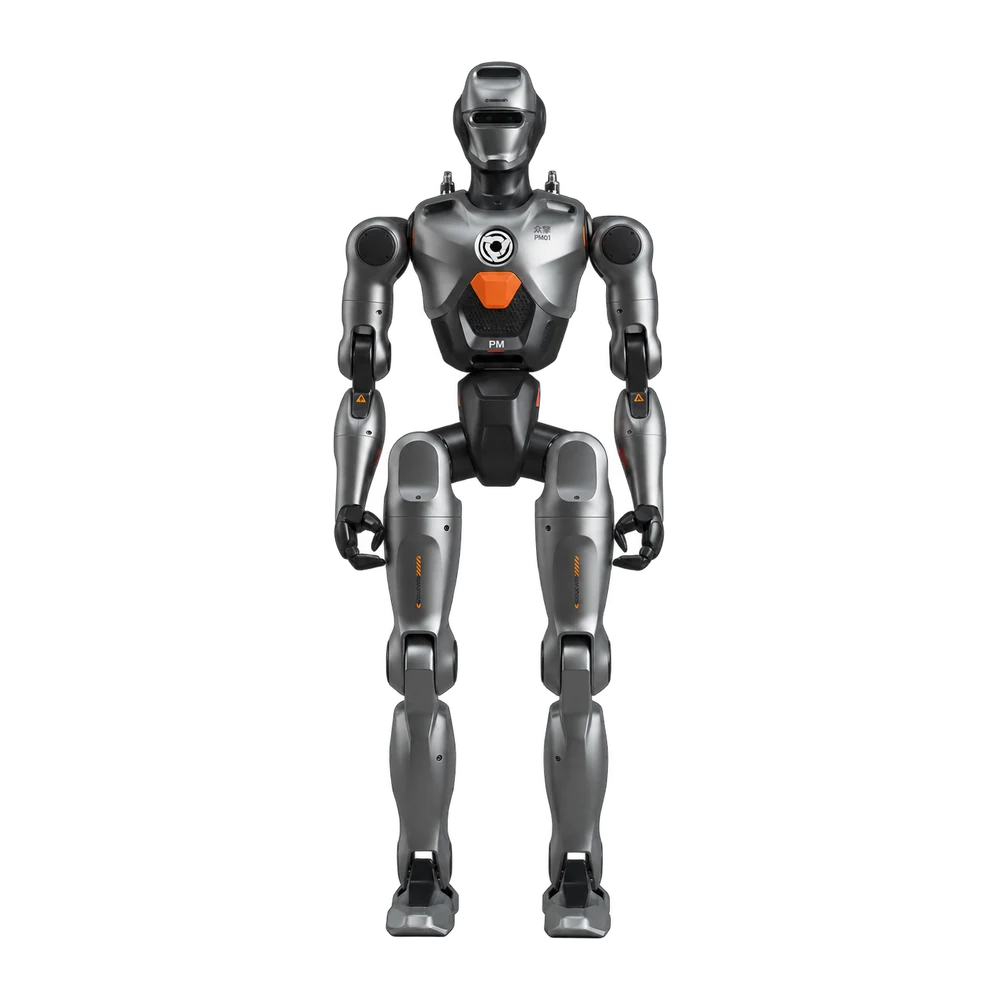
El PM01 es el humanoide abierto de EngineAI para investigación, enseñanza y desarrollo de inteligencia incorporada. Dos cámaras estereoscópicas gran angulares en cabeza y cintura ofrecen perspectivas complementarias en movimiento. La rotación del tronco y los 24 grados de libertad apoyan locomoción y secuencias expresivas. Se dirige a laboratorios que trabajan percepción y control corporal en el mismo robot.
Dos cámaras binoculares gran angulares observan desde la cabeza y la cintura. Puedes comparar qué cambia cerca del suelo.
La cintura tiene un recorrido total de 320°. El tronco puede girar en un arco amplio con las piernas orientadas en la dirección de marcha.
Los 24 grados de libertad del cuerpo permiten combinar los movimientos de las extremidades en pruebas de coordinación y coreografías.
Cada pierna tiene seis grados de libertad. Puedes observar cómo se coordinan cadera, rodilla y tobillo al levantar el pie.
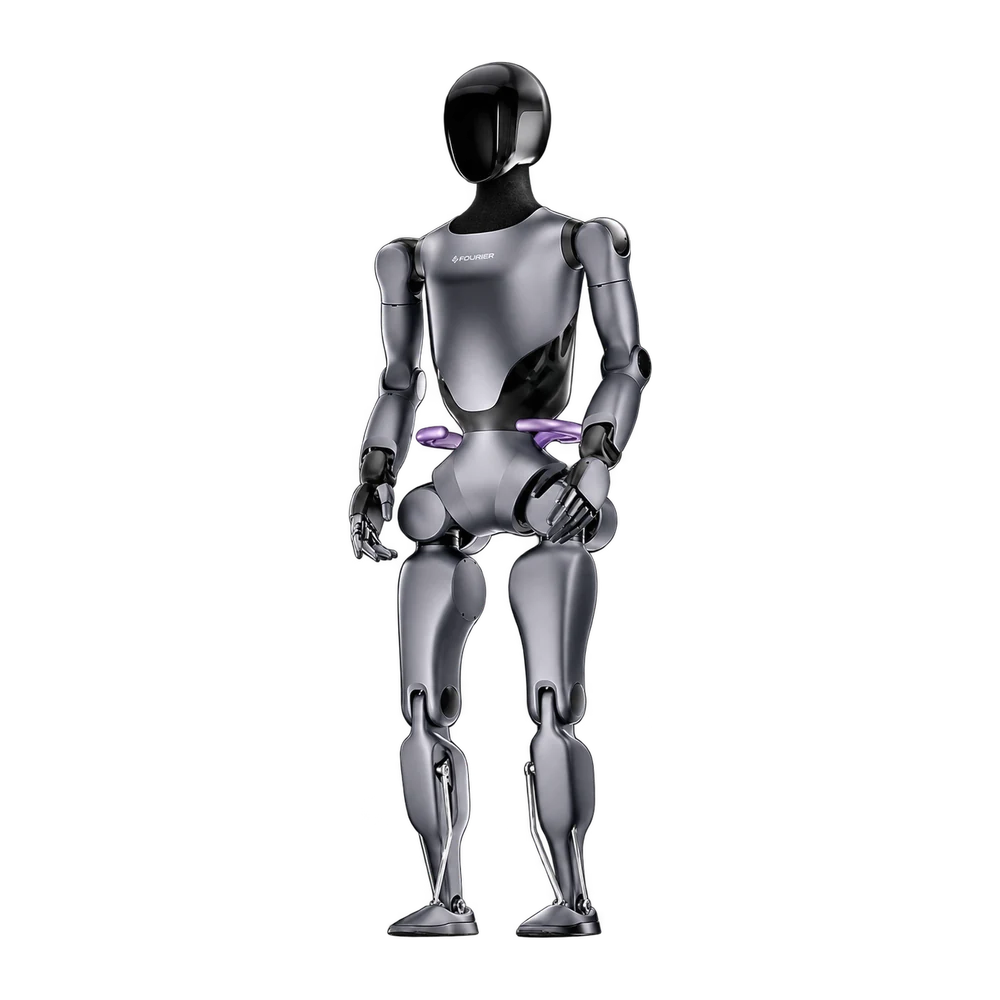
El GR-2 es el humanoide de tamaño natural de Fourier para investigar locomoción, destreza e interacción física con objetos. Su cuerpo de 1,75 m reúne 53 grados de libertad y manos articuladas con sensores táctiles. El agarre forma parte de un movimiento completo, desde la posición del cuerpo al contacto de los dedos. Se dirige a universidades y laboratorios que desarrollan manipulación y control humanoide en una plataforma común.
Cada mano tiene 12 grados de libertad. Puedes variar la posición de los dedos para estudiar agarres en objetos de distintas formas.
Seis conjuntos de sensores táctiles por mano detectan el contacto. Puedes observar cómo cambia el agarre según la superficie.
Fourier indica una carga de 3 kg por brazo. Puedes elegir las piezas para los ensayos de manipulación según este límite.
La batería se extrae para cambiarla rápidamente. Puedes preparar un repuesto cargado para la siguiente prueba.
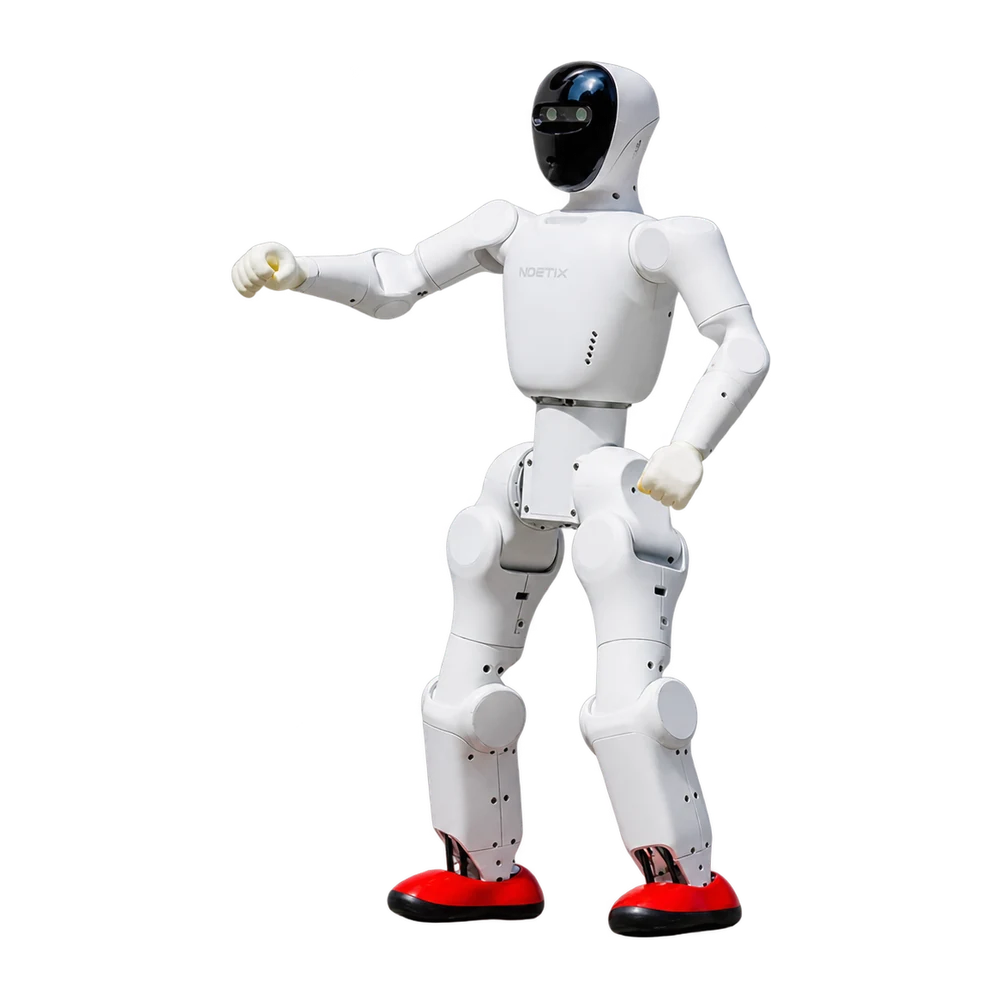
BUMI es el humanoide compacto de Noetix para aprendizaje de robótica y demostraciones de movimiento. Con 98 cm de altura y unos 17 kg reúne 21 grados de libertad, cámara, micrófonos y altavoz. El control mediante aplicación facilita los primeros proyectos de interacción y locomoción. La versión educativa añade acceso de bajo nivel para laboratorios que desarrollan el comportamiento de las articulaciones.
Cada pierna tiene seis grados de libertad. Puedes observar cómo se coordinan cadera, rodilla y tobillo al levantar el pie.
Cuatro grados de libertad por brazo combinan los movimientos del hombro y el codo. Puedes aislar un gesto y después coordinarlo con el paso.
La cintura gira sobre su eje vertical. Puedes girar el tronco durante el paso y estudiar la coordinación con las piernas.
El control de bajo nivel está disponible en la versión educativa. Elige esta variante para trabajar con el movimiento de las articulaciones.
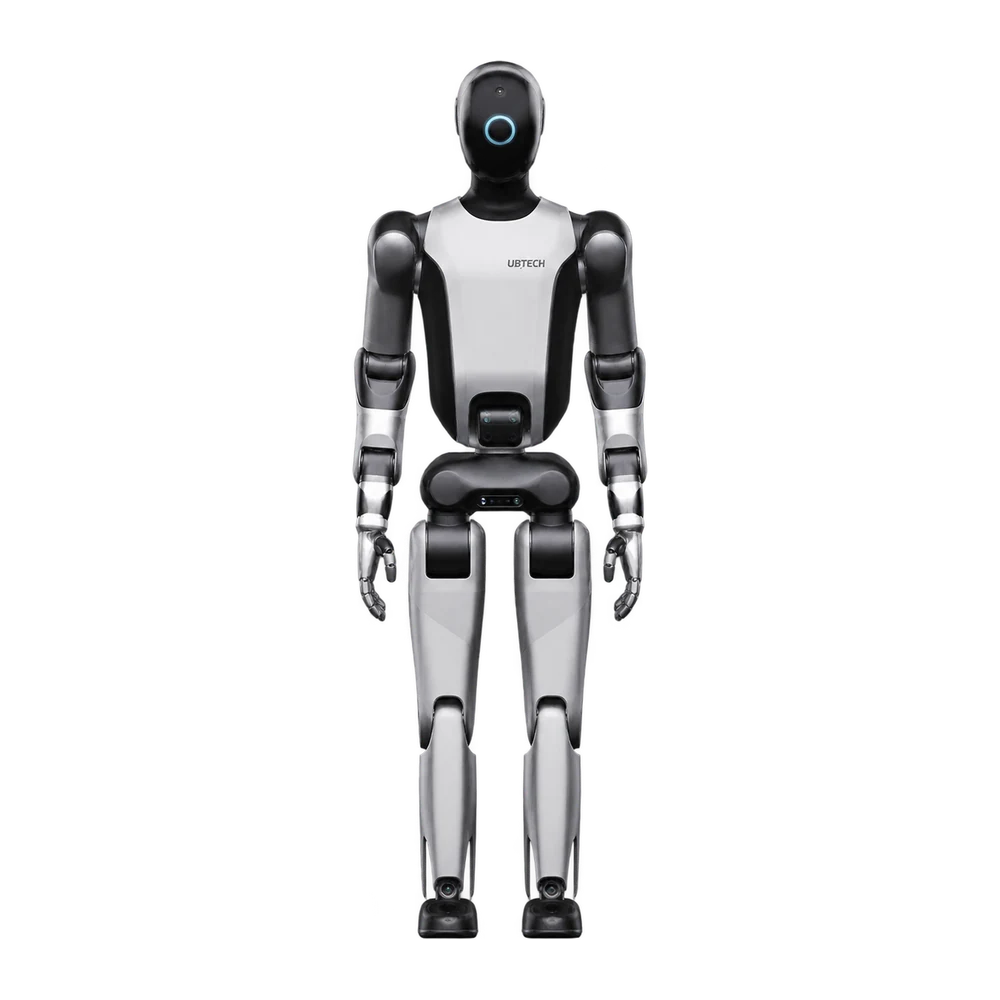
Walker S2 es el humanoide industrial de UBTECH para manipular materiales y componentes en producción. La coordinación de piernas, tronco y brazos permite recoger cargas del suelo y llevarlas a la altura de trabajo. La doble batería y el intercambio autónomo en una estación específica responden a operaciones de varios turnos. Se dirige a integradores y fabricantes que desarrollan aplicaciones humanoides en línea.
El robot se agacha e inclina el tronco para recoger piezas. UBTECH indica un espacio de trabajo desde el suelo hasta 1,8 m.
UBTECH indica 15 kg para el levantamiento coordinado. Puedes compararlo con el peso de las cajas de tu planta.
En la estación específica usa ambos brazos para cambiar la batería. La segunda batería mantiene el robot encendido durante el intercambio.
Dos cámaras en color en la cabeza observan el mismo objeto desde distintos ángulos. El sistema genera un mapa de profundidad en tiempo real.
El H1 es la plataforma humanoide de tamaño natural de Unitree para investigar locomoción dinámica. Su cuerpo de unos 1,8 m y 47 kg combina actuadores de alto par con marcha y carrera bípedas. El lidar 3D y la cámara de profundidad proporcionan información sobre el entorno durante el movimiento. Se dirige a universidades y centros que estudian equilibrio, percepción y control de la marcha a escala humana.
Cada pierna tiene cinco grados de libertad, tres de ellos en la cadera. Puedes observar la coordinación de cadera, rodilla y tobillo al correr.
El lidar 3D y la cámara de profundidad captan el espacio alrededor del cuerpo. Puedes comparar la escena observada con el paso del robot.
Con la batería instalada, el robot pesa unos 47 kg. Tenlo en cuenta al trasladarlo al lugar de la prueba.
La batería tiene una capacidad de 864 Wh. La autonomía real depende de la carga y de los movimientos de la prueba.
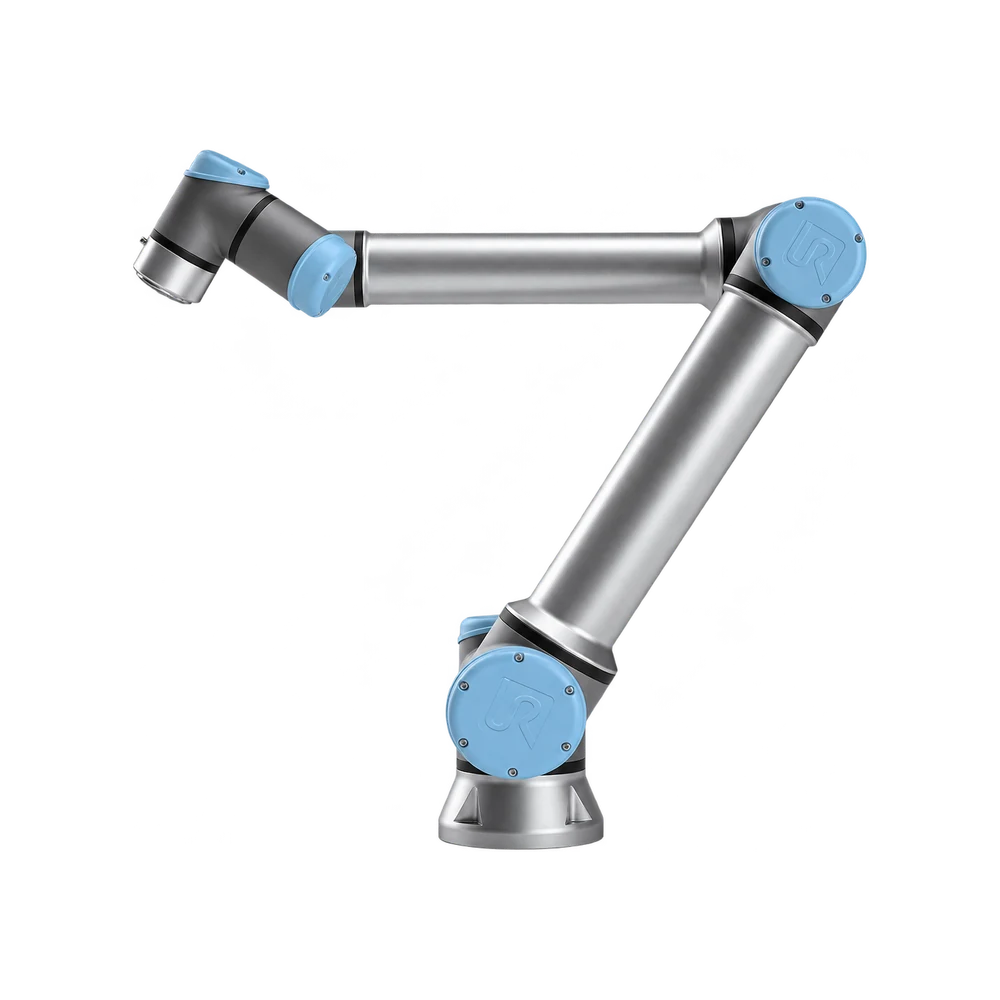
El cobot compacto de Universal Robots para cargas pesadas junto a la máquina. El UR16e combina una carga elevada con dimensiones contenidas para trabajar cerca de tornos, prensas y útiles de producción. Sirve para trasladar piezas pesadas entre bandejas y máquinas y para aplicaciones con herramientas de gran peso. Encaja en células con puntos de trabajo próximos y poco espacio para un brazo largo.
La carga útil es de 16 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 900 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,05 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
La base tiene 190 mm de diámetro. Reserva ese espacio para la fijación y comprueba el espacio libre para el movimiento del brazo.
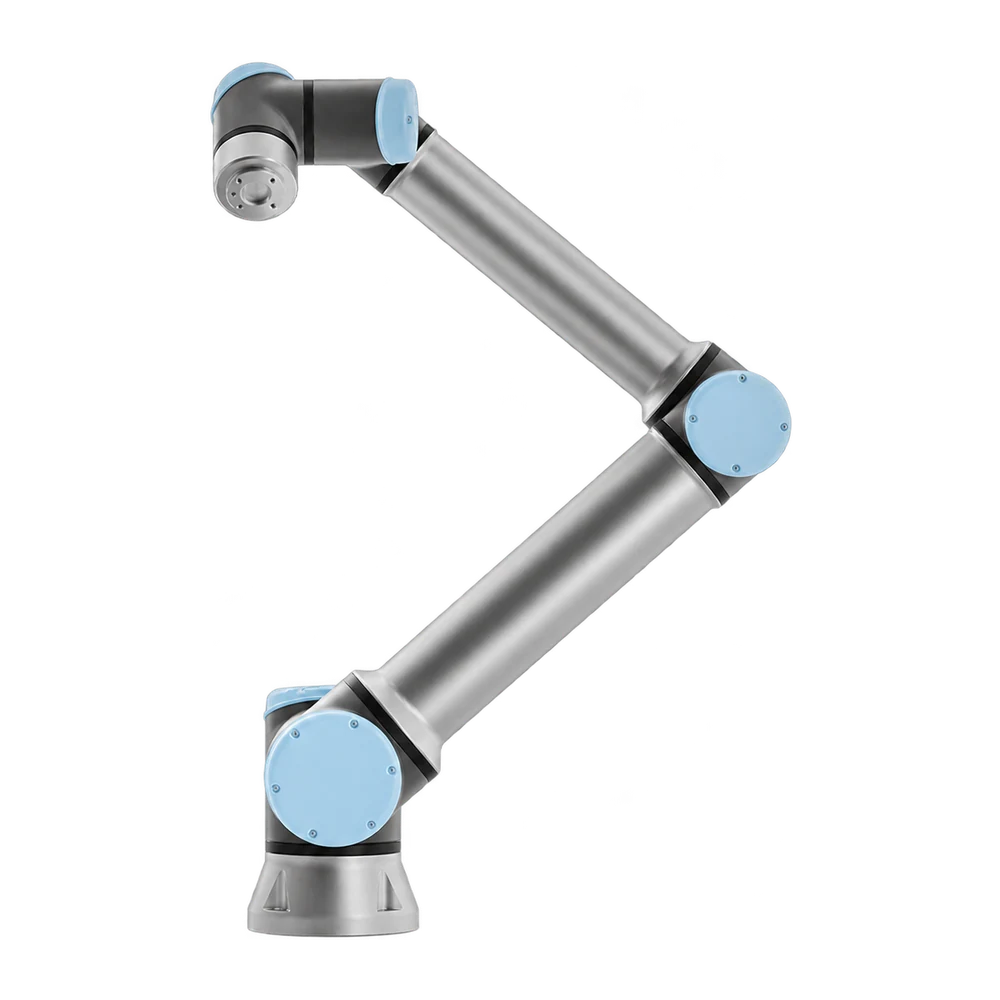
El cobot de gran alcance de Universal Robots para final de línea y paletización. El UR20 abarca una amplia superficie desde una base y conecta la salida de la cinta con las filas más lejanas del palé. Su carga útil admite cajas y recipientes junto con la herramienta de agarre. También sirve para trasladar componentes voluminosos entre puestos separados donde la cobertura del brazo determina la distribución.
El alcance de 1750 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La carga nominal es de 20 kg entre herramienta y pieza. Puede llegar a 25 kg en las condiciones indicadas en el manual.
La base tiene 245 mm de diámetro. Reserva ese espacio para la fijación y comprueba el espacio libre para el movimiento del brazo.
La repetibilidad declarada es de ±0,1 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
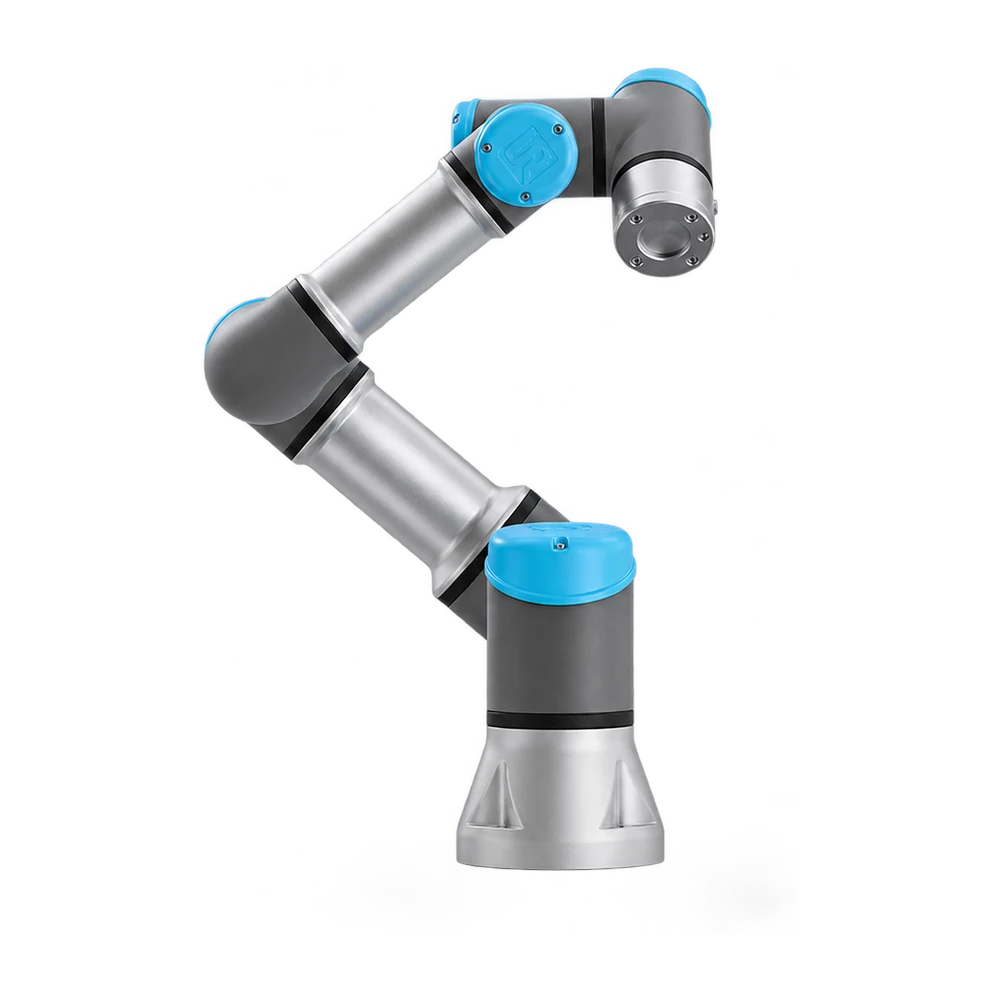
El cobot e-Series de tamaño medio para automatización en banco y alimentación de máquinas pequeñas. El UR7e se sitúa entre el compacto UR3e y los modelos de mayor carga de la familia. Puede trasladar componentes entre útiles, orientarlos para el montaje o guiar una herramienta durante una operación. Su formato encaja en islas donde el operario necesita acceder al banco para reponer, revisar y cambiar de serie.
La carga útil es de 7,5 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
Los seis ejes orientan la herramienta entre la recogida y el depósito. Puedes ensayar una aproximación desde arriba o desde un lateral.
La base tiene 151 mm de diámetro. Reserva ese espacio para la fijación y comprueba el espacio libre para el movimiento del brazo.
Con PolyScope defines los movimientos desde el panel de mando. Puedes corregir un punto de recogida y probar de nuevo el ciclo desde el puesto.
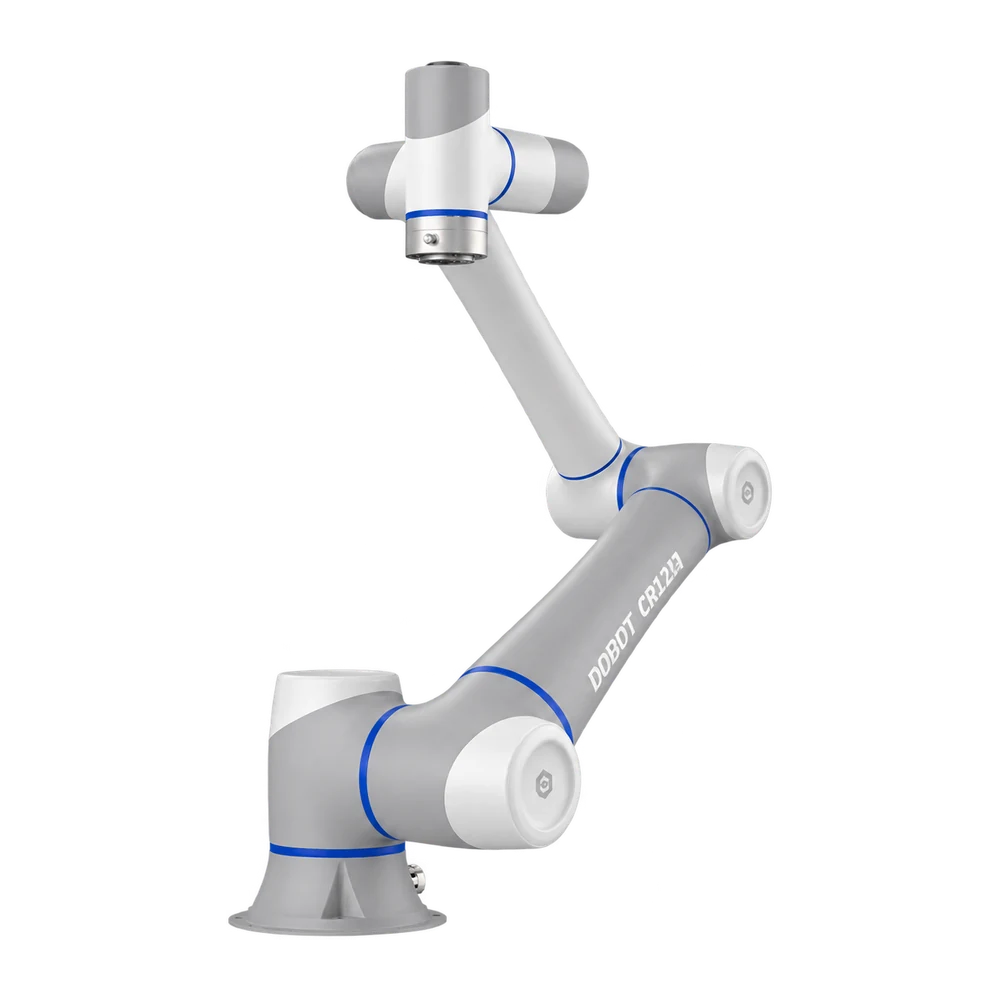
El cobot de largo alcance de la serie DOBOT CRA para componentes de peso medio. Conecta cintas, bancos y útiles de montaje incluso cuando la recogida y la entrega se encuentran en lados opuestos del puesto. Sus articulaciones orientan el componente durante el traslado para que llegue en la posición que requiere la siguiente operación. Indicado para manipulación, alimentación de líneas y montaje, admite visión opcional para piezas que llegan con orientaciones variables.
La carga útil es de 10 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 1300 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,03 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Con la cámara opcional VX500 puedes localizar piezas que llegan con distinta posición o inclinación antes de guiar el agarre.
El cobot DOBOT para alimentación de máquinas y manipulación de lotes de componentes. En el centro de la gama CRA, combina carga y alcance para atender la máquina, la bandeja de piezas en bruto y la de piezas acabadas desde un mismo puesto. La enseñanza manual facilita la preparación de nuevas secuencias de carga y descarga al cambiar de formato. Una opción para talleres y departamentos que alternan trabajos en una misma célula.
La carga útil es de 12 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 1200 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,03 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Guía el brazo a mano hasta los puntos que quieras guardar. Así puedes definir la aproximación a la pieza delante de la máquina.
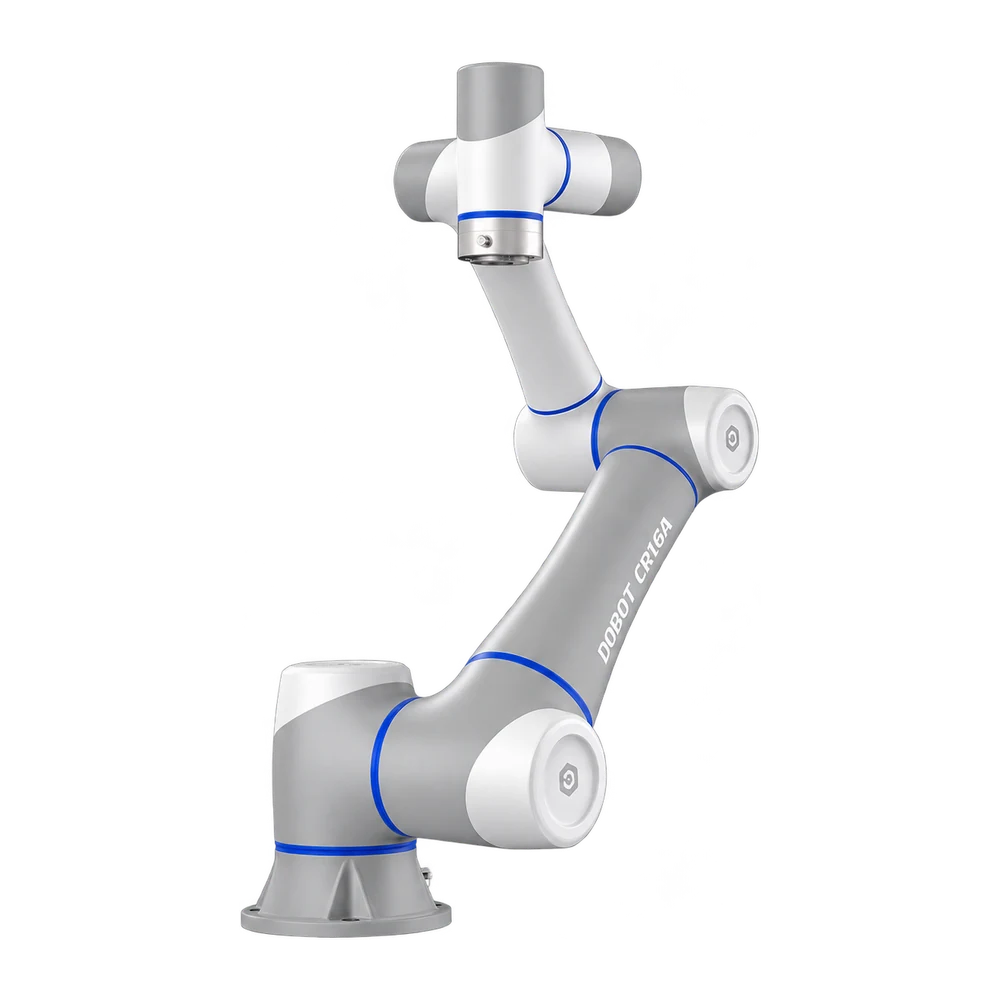
El modelo CRA para piezas pesadas y recorridos cortos. El CR16A concentra su capacidad de elevación en un brazo adecuado para células con bandeja, máquina y descarga próximas. Puede girar la pieza durante el traslado, una ventaja para bridas, carcasas metálicas y componentes que deben presentarse a un plato o a un útil. Está orientado al mecanizado de metales y a la manipulación repetitiva en taller.
La carga útil es de 16 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 1000 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,03 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Los seis ejes orientan la herramienta entre la recogida y el depósito. Puedes ensayar una aproximación desde arriba o desde un lateral.
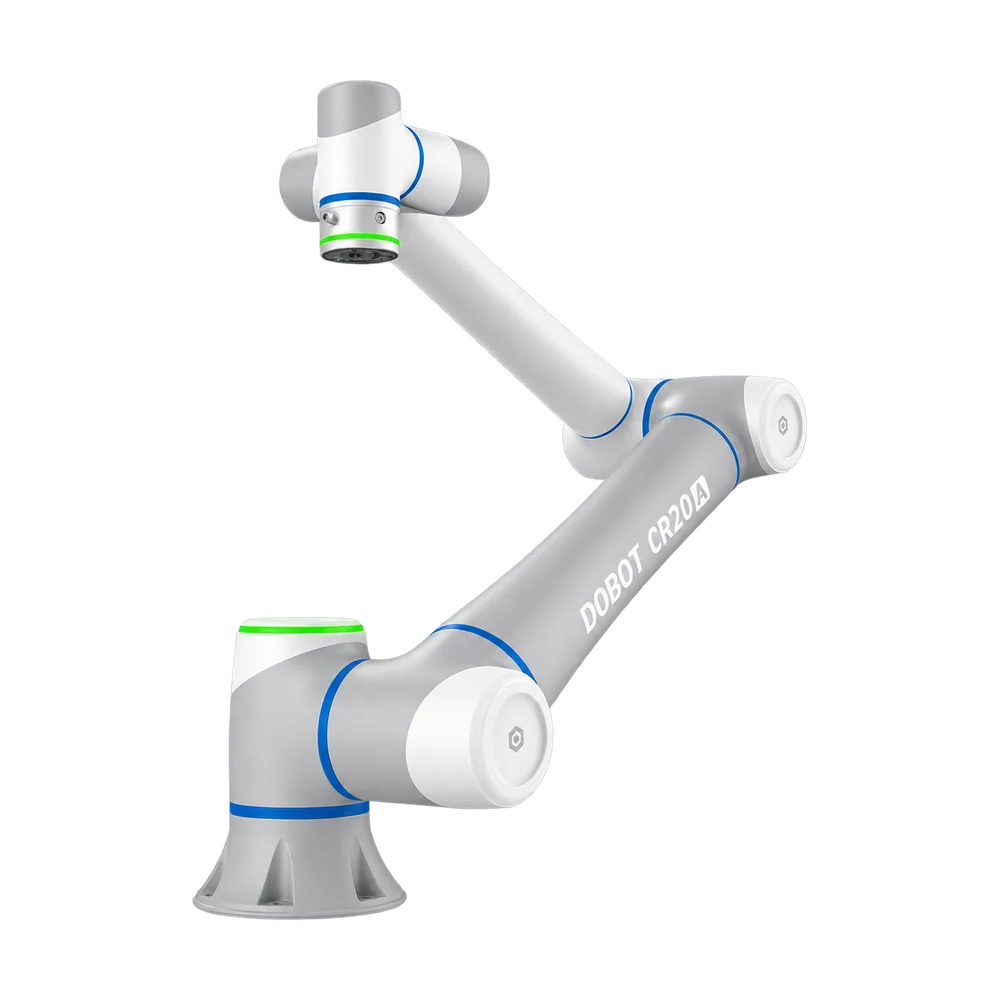
El cobot de gran alcance de la serie CRA para paletización y manipulación al final de línea. El CR20A llega a las filas lejanas del palé manteniendo la recogida cerca de la salida de la cinta. Su combinación de carga y radio de trabajo se adapta a cajas, recipientes y componentes voluminosos, incluso cuando deben girarse antes del depósito. Se dirige a áreas de envasado y logística interna que trabajan con distintos formatos y patrones de apilado.
La carga útil es de 20 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 1700 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,05 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Con la cámara opcional VX500 puedes localizar piezas que llegan con distinta posición o inclinación antes de guiar el agarre.
El cobot de alta carga de la gama DOBOT CRA para manipulación pesada. El CR30A se adapta a carcasas metálicas, recipientes llenos y piezas que requieren pinzas de gran tamaño. Ofrece mayor capacidad de elevación que el CR20A con un radio de trabajo más contenido. Su lugar habitual es junto a una máquina o un palé, en células donde importan el peso total de la toma y la posibilidad de orientar la carga.
La carga útil es de 30 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 1305 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,05 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Guía el brazo a mano hasta los puntos que quieras guardar. Así puedes definir la aproximación a la pieza delante de la máquina.
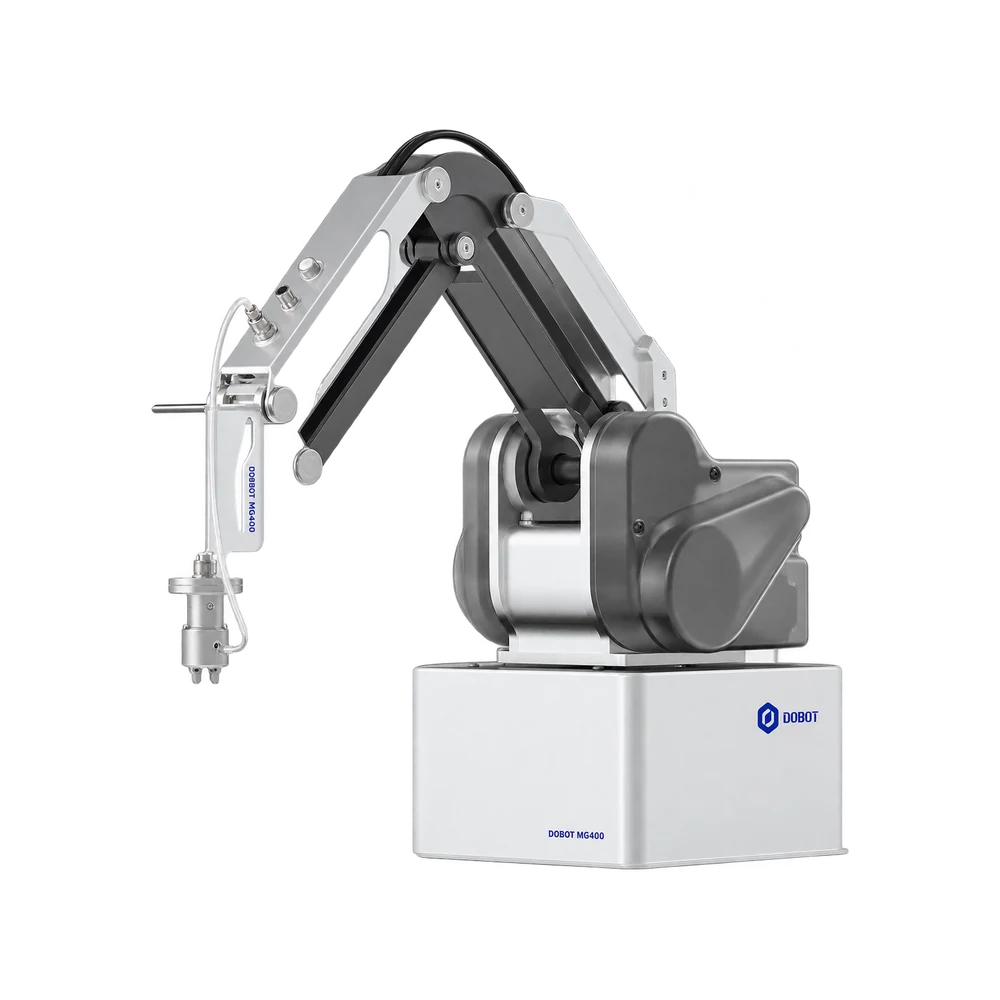
El brazo industrial de sobremesa de DOBOT para series pequeñas y automatización ligera. La arquitectura de cuatro ejes sirve para manipular componentes orientados, cargar útiles de prueba y recoger piezas de bandejas. La base ocupa menos que una hoja A4 y permite instalar un puesto en un banco existente. La enseñanza manual resulta útil en departamentos con cambios frecuentes de formato o lote.
El alcance de 440 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,05 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Guía el brazo a las posiciones de agarre y suelta. Puede guardarlas y repetir el ciclo para una serie pequeña.
La carga nominal es de 500 g y la máxima de 750 g. Incluye la herramienta en el total.
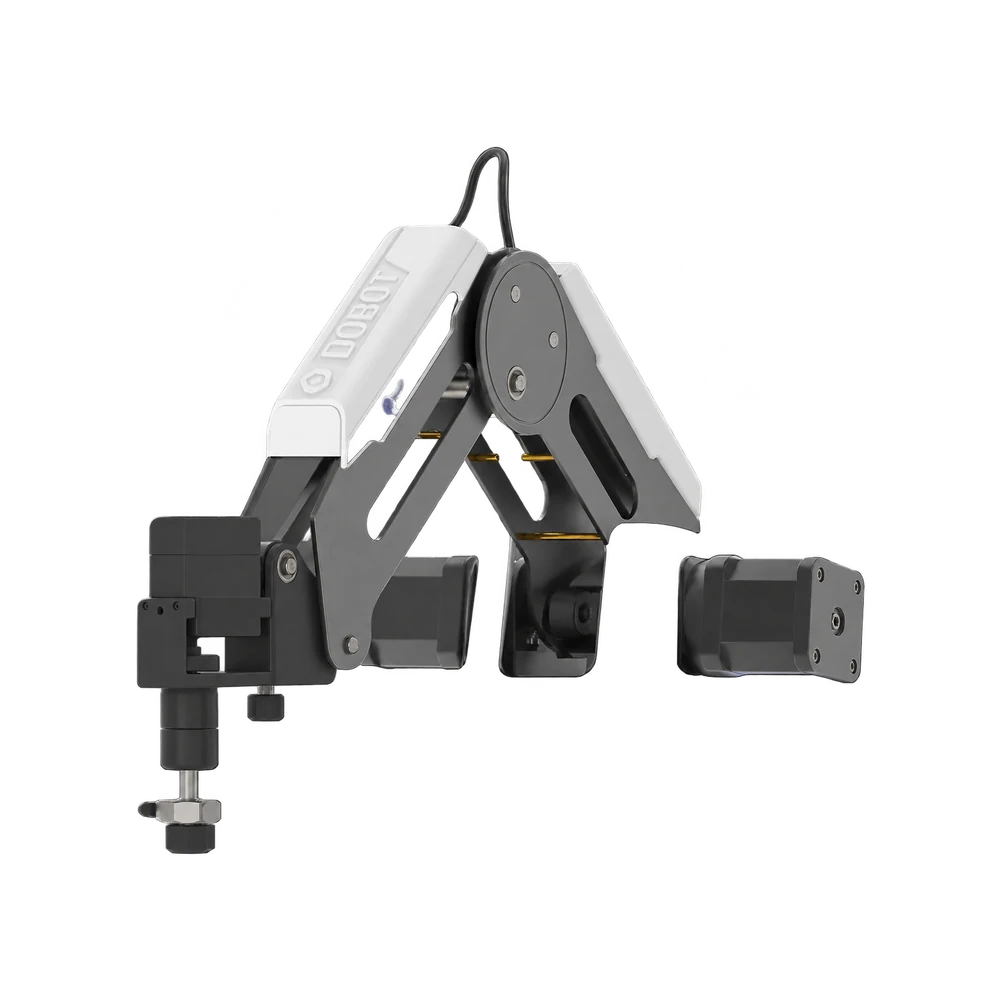
El brazo didáctico de sobremesa de DOBOT para centros educativos, laboratorios y formación técnica. Con herramientas intercambiables reúne dibujo, agarre de objetos pequeños e impresión 3D en una plataforma, según el kit elegido. Los movimientos quedan a la vista en la mesa y muestran la relación entre orden y resultado físico. La programación por bloques y Python sirven tanto para cursos iniciales como para proyectos de laboratorio.
La repetibilidad declarada es de ±0,2 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Crea un ejercicio con bloques de Blockly en DobotLab y pasa a Python cuando quieras cambiar la lógica.
Con el portabolígrafos puedes trazar la trayectoria en papel. Para practicar el agarre, instala la pinza o la ventosa del kit elegido.
La base mide 158 × 158 mm. Puedes reservar una zona del banco para realizar los ejercicios.
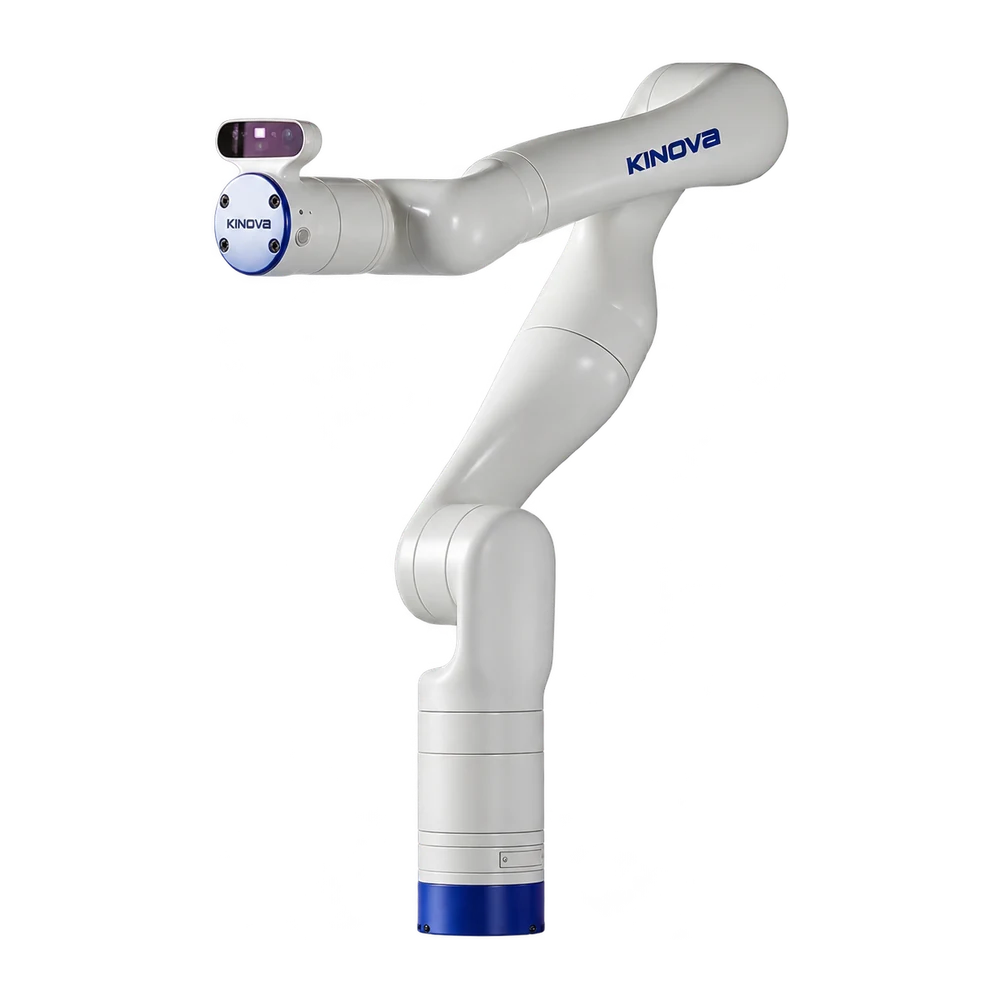
El brazo ligero de Kinova para investigación en manipulación, robótica móvil y control de movimiento. Gen3 ofrece datos de posición y par de las articulaciones y una interfaz abierta para desarrollar y comparar estrategias de agarre. Las configuraciones del brazo y el módulo de visión opcional permiten adaptar la plataforma al proyecto. Está orientado a laboratorios y equipos que trabajan con ROS, simulación y aprendizaje robótico.
La versión de seis ejes alcanza 891 mm. La de siete alcanza 902 mm y añade una articulación para estudiar otras trayectorias.
Ambas versiones sostienen 2 kg de forma continua en todo su alcance. En la zona intermedia la carga continua llega a 4 kg.
Con Kortex puedes probar el control de bajo nivel a 1 kHz y leer los sensores de par integrados en los actuadores.
Para ensayar agarres guiados por visión puedes elegir el módulo de visión 2D y 3D que se integra en el brazo.
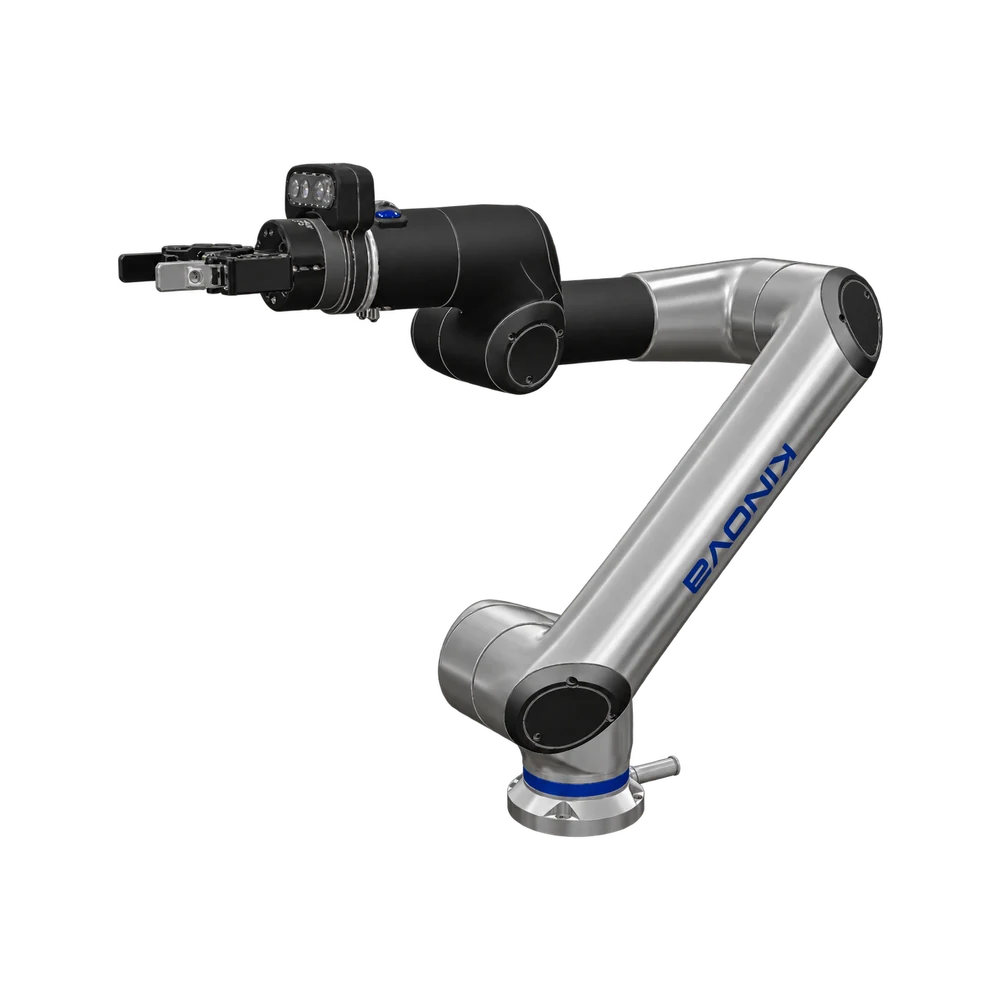
El cobot industrial de Kinova para montaje, embalaje y alimentación de máquinas. Link 6 combina guía manual y programación gráfica con un sensor de fuerza y par integrado en la muñeca, útil en procesos con contacto. La alimentación y los datos llegan a la herramienta a través del brazo, reduciendo el cableado externo en la zona de agarre. Una plataforma para líneas con operaciones de inserción, manipulación y acabado.
El alcance de 1000 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
El sensor integrado mide fuerzas y pares en seis ejes. Puedes observar el contacto al insertar o acabar una pieza.
La alimentación y los datos pasan por el interior del brazo hasta la muñeca. La herramienta puede recibir hasta 4 A a 24 V.
Guía el brazo a mano para enseñar los puntos y define la secuencia en la interfaz gráfica sin escribir código.
El cobot de escritorio de UFACTORY para investigación, enseñanza y prototipos de automatización ligera. Lite 6 ofrece la libertad de orientación de un brazo articulado en un formato para herramientas pequeñas y muestras de laboratorio. La base compacta deja sitio para soportes, objetos de prueba e instrumentos de medida. El soporte de Python, C++ y ROS permite incorporarlo a proyectos de programación y planificación del movimiento.
El alcance de 440 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,5 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Configura el movimiento en UFACTORY Studio e integra el experimento con Python, C++ o ROS.
La base mide 130 × 140 mm. Sus seis ejes permiten orientar una herramienta en un espacio adecuado para ensayos de mesa.
El brazo UFACTORY para llevar un proyecto de manipulación del prototipo a la serie pequeña. xArm 6 combina un cuerpo ligero con capacidad para mover componentes y herramientas en un espacio mayor que el Lite 6. Su libertad de orientación sirve para agarre, posicionamiento y montaje con acceso inclinado a la pieza. Las herramientas de software abiertas conectan el trabajo en banco con el desarrollo en Python, C++ o ROS.
La carga útil es de 5 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 700 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
Configura el movimiento en UFACTORY Studio e integra el experimento con Python, C++ o ROS.
Seis ejes permiten orientar la pinza respecto a la superficie de la pieza, incluso si el agarre no es vertical.
El brazo Unitree para teleoperación y recogida de demostraciones en investigación de manipulación. En los sistemas D1-T, el D1 reproduce el agarre y el movimiento guiados por el operador con articulaciones y pinza. El control de posición, velocidad y fuerza permite trabajar con distintas facetas del gesto físico. Los kits de varios brazos se orientan a laboratorios que recopilan datos de aprendizaje robótico y estudian agarre, traslado y suelta.
La pinza se abre y se cierra con independencia de las seis articulaciones. Puedes registrar el agarre junto con el movimiento previo.
El alcance es de 550 mm sin la pinza y de 670 mm con ella. Estas medidas ayudan a colocar las muestras en la mesa.
Los servomotores admiten control de posición, velocidad y fuerza. Puedes elegir qué magnitud controlar en una prueba de manipulación.
El sistema D1-T se ofrece con dos o cuatro brazos. Elige la configuración según los brazos que necesites controlar y registrar.
El manipulador Unitree para plataformas móviles y robots cuadrúpedos compatibles. Z1 permite al vehículo interactuar con los objetos que alcanza durante la misión. Su estructura ligera, las articulaciones con control de par y la interfaz para distintas herramientas lo orientan a manipulación móvil, logística e investigación. Las versiones Air y Pro ofrecen distintas combinaciones de peso embarcado y capacidad de elevación.
El alcance de 740 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
Unitree indica 2 kg de carga para Z1 Air y al menos 3 kg para Z1 Pro. La variante determina la carga disponible.
El brazo Air pesa 4,3 kg y el Pro 4,5 kg. Al dimensionar el vehículo, cuenta también la herramienta y el objeto transportado.
La interfaz permite controlar posición, velocidad angular y par de los motores para estudiar la respuesta del brazo al contacto.
El cobot e-Series de largo alcance para alimentación de máquinas y manipulación. La denominación UR10e abarca generaciones con distintas capacidades de carga, incluida la versión más tarde denominada UR12e. El brazo conecta cinta, máquina y descarga y también puede atender puestos de montaje y embalaje. Una referencia para ampliar una célula existente o identificar el brazo ya instalado en producción.
Existen UR10e de 10 y de 12,5 kg. Consulta el número de serie y la documentación de la máquina antes de dimensionar la pinza.
El alcance de 1300 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La base tiene 190 mm de diámetro. Reserva ese espacio para la fijación y comprueba el espacio libre para el movimiento del brazo.
La repetibilidad declarada es de ±0,05 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
El cobot e-Series para montaje, alimentación de máquinas y traslados en bancos amplios. UR12e es el nombre de la versión de mayor carga del UR10e y conserva su geometría. El brazo atiende puntos de recogida y depósito distribuidos alrededor del puesto y puede reorientar las piezas antes del montaje. Encaja en células donde un solo robot conecta alimentación, procesamiento y control del componente.
La carga útil es de 12,5 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
El alcance de 1300 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
Los seis ejes orientan la herramienta entre la recogida y el depósito. Puedes ensayar una aproximación desde arriba o desde un lateral.
Con PolyScope defines los movimientos desde el panel de mando. Puedes corregir un punto de recogida y probar de nuevo el ciclo desde el puesto.
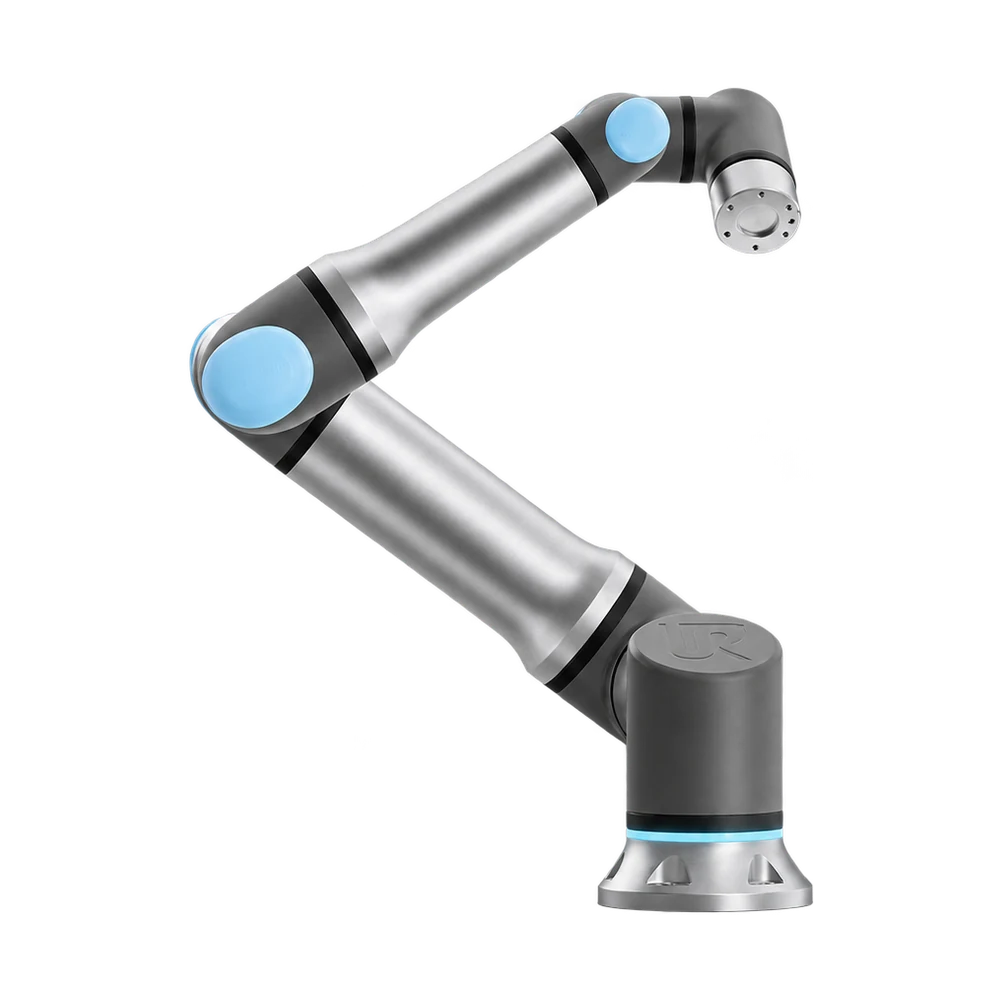
El cobot de alta carga de Universal Robots para cajas llenas, herramientas pesadas y componentes que se introducen en máquinas. Frente al UR20, prioriza el peso manipulable en un radio más compacto, adecuado para palés próximos a la cinta y puntos de carga agrupados. Con una pinza adaptada al componente, el UR30 levanta y orienta la carga en el mismo traslado. Sus aplicaciones típicas son la paletización y la alimentación de máquinas.
La carga nominal es de 30 kg entre herramienta y pieza. Puede llegar a 35 kg en las condiciones indicadas en el manual.
El alcance de 1300 mm ayuda a situar la base entre los puntos de recogida y depósito. Comprueba también el ángulo de la herramienta al probar el recorrido.
La repetibilidad declarada es de ±0,1 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Con PolyScope defines los movimientos desde el panel de mando. Puedes corregir un punto de recogida y probar de nuevo el ciclo desde el puesto.
El cobot de sobremesa más compacto de la familia e-Series para componentes pequeños y herramientas ligeras. El UR3e encaja en bancos de montaje, puestos de prueba y células de electrónica. La rotación continua de la muñeca lo distingue en atornillado y la base reducida deja espacio para bandejas y útiles junto al operario. Está indicado para operaciones repetitivas concentradas en un área reducida.
La carga útil es de 3 kg. Descuenta el peso de la pieza para saber cuánto margen queda para la pinza.
La base tiene 128 mm de diámetro. Reserva ese espacio para la fijación y comprueba el espacio libre para el movimiento del brazo.
La repetibilidad declarada es de ±0,03 mm. Indica con qué precisión vuelve el brazo a la misma posición al repetir un movimiento programado.
Con PolyScope defines los movimientos desde el panel de mando. Puedes corregir un punto de recogida y probar de nuevo el ciclo desde el puesto.
El S1 es la plataforma de investigación de Astribot para manipulación bimanual y movimientos coordinados. Dos brazos de siete grados de libertad comparten el espacio, con una envergadura de 194 cm y una carga declarada de 5 kg por brazo en extensión horizontal. API, herramientas visuales y simulación acompañan el desarrollo del modelo al robot físico. Está destinado a laboratorios de tareas manuales complejas y aprendizaje robótico.
Cada brazo tiene siete grados de libertad. Puedes variar la posición del codo al acercar la mano a la pieza.
Con el brazo extendido en horizontal, el fabricante indica 5 kg por brazo. Es la postura de referencia para comparar el peso de la pieza.
Con los brazos abiertos mide 194 cm de extremo a extremo. Tenlo en cuenta al colocar piezas y recipientes en el banco.
Además de la batería admite alimentación de red. Puedes preparar un puesto fijo en el laboratorio para sesiones largas.
El G1-D es la plataforma bimanual de Unitree para recoger datos de manipulación y entrenar modelos robóticos. Dos brazos en columna regulable trabajan ante cámaras de cabeza y muñecas, que documentan la acción desde perspectivas complementarias. Las herramientas conectan adquisición, anotación y entrenamiento. Para universidades y equipos de IA, hardware y datos forman parte del mismo entorno de desarrollo.
Cada brazo tiene siete grados de libertad. Puedes variar la posición del codo al acercar la mano a la pieza.
La cabeza incluye una cámara binocular y cada muñeca una cámara HD. Puedes observar el mismo agarre en contexto y de cerca.
Las herramientas de Unitree recogen, etiquetan y revisan secuencias. Puedes reutilizar las demostraciones para entrenar y comparar modelos.
Puedes elegir una pinza de dos dedos o manos articuladas de tres o cinco. La mano de tres dedos también se ofrece con sensores táctiles.
El H2-D es el manipulador bimanual de la familia H2 para montaje, manipulación de componentes e investigación aplicada. Cada brazo tiene una carga nominal de unos 7 kg y trabaja con un tronco inclinable y una columna vertical para alcanzar distintas alturas. La gama incluye configuraciones de puesto y una versión Flagship con chasis móvil motorizado. Sirve a integradores de aplicaciones en banco o entre varias estaciones.
Unitree indica unos 7 kg de carga nominal por brazo. Esta cifra sirve para elegir los componentes que manipulará en el banco.
El tronco se inclina y la columna sube o baja. Así puede alcanzar puntos desde el suelo hasta unos 2 m de altura.
Puedes elegir una configuración fija o móvil para el puesto. La versión Flagship incorpora el chasis móvil motorizado.
Cada brazo tiene siete grados de libertad. Puedes variar la posición del codo al acercar la mano a la pieza.
El R1-D incorpora la manipulación de dos brazos a la gama compacta de Unitree para formación técnica, investigación y prototipado. A5-D y A7-D ofrecen dos cinemáticas, con cinco o siete grados de libertad por brazo. La visión binocular integra color y profundidad y las interfaces abiertas admiten herramientas y software específicos. Pinzas y manos opcionales amplían el uso desde la recogida de piezas hasta la manipulación articulada.
A5-D y A7-D ofrecen cinco y siete grados de libertad por brazo, respectivamente. La elección cambia las posiciones para alcanzar la pieza.
El módulo binocular proporciona imágenes en color y mapas de profundidad. Puedes asociar el contorno de una pieza con su posición espacial.
Las interfaces finales admiten pinzas de dos dedos o manos opcionales de tres y cinco dedos. Puedes probar varias herramientas en el mismo puesto.
Las interfaces abiertas dan acceso a brazos, visión y audio. Puedes coordinar el agarre, la lectura de la escena y una señal hablada en un programa.
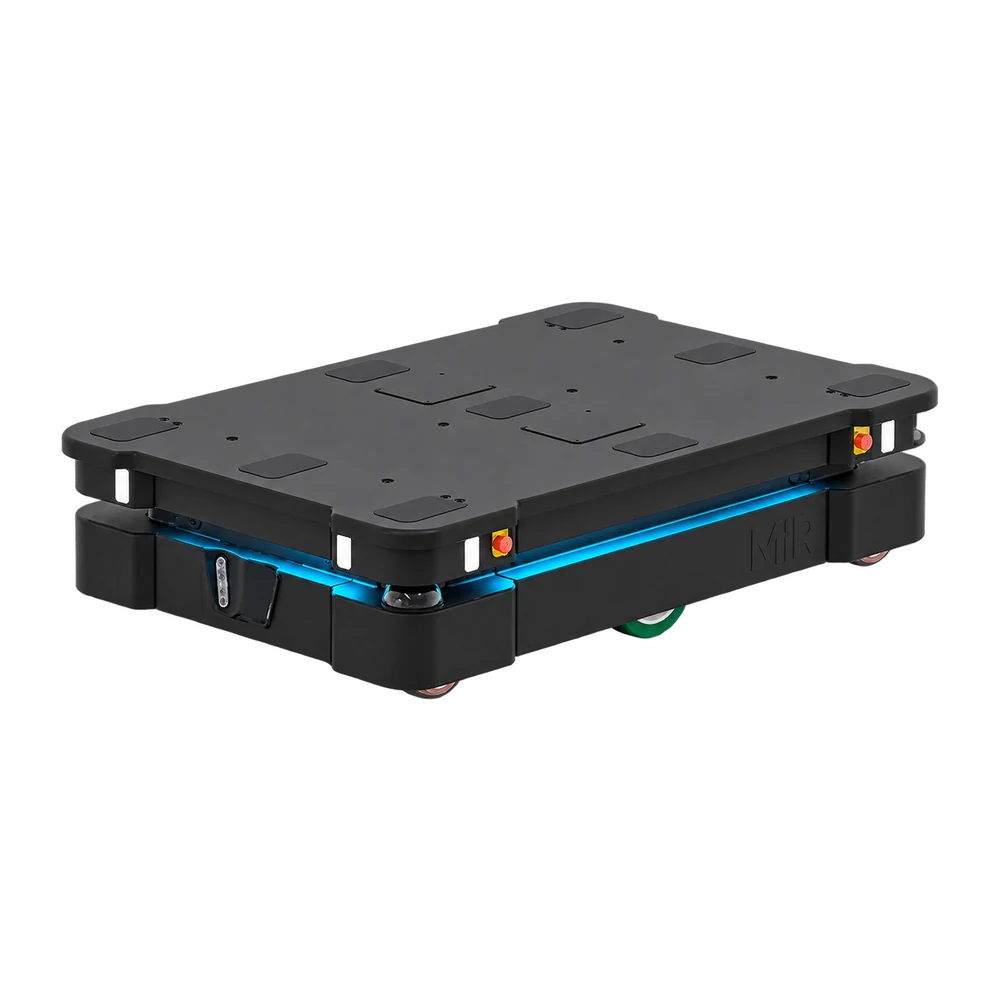
El transportador autónomo de MiR para sus cargas más pesadas admite hasta 1.350 kg en la base. Se dirige a almacenes y plantas que mueven grandes cantidades de material entre recepción, producción y expedición. El chasis IP52 protege frente al polvo y al goteo. Con el elevador opcional para europalés recoge hasta 1.250 kg desde un soporte específico y entrega el palé completo sin tener que dividir la mercancía.
La base transporta hasta 1350 kg de materiales o equipos. Al calcular la carga, incluye el peso del módulo de transporte instalado.
El elevador opcional para europalés admite hasta 1.250 kg. El robot se coloca bajo el soporte y eleva el palé para llevarlo a producción.
La velocidad máxima de marcha es de 1,2 m/s. Para estimar la duración del recorrido, incluye las paradas de recogida y descarga.
La protección IP52 del chasis cubre el polvo y el goteo dentro de los límites de esa clase. Compara ese índice con las condiciones de cada sección del recorrido.
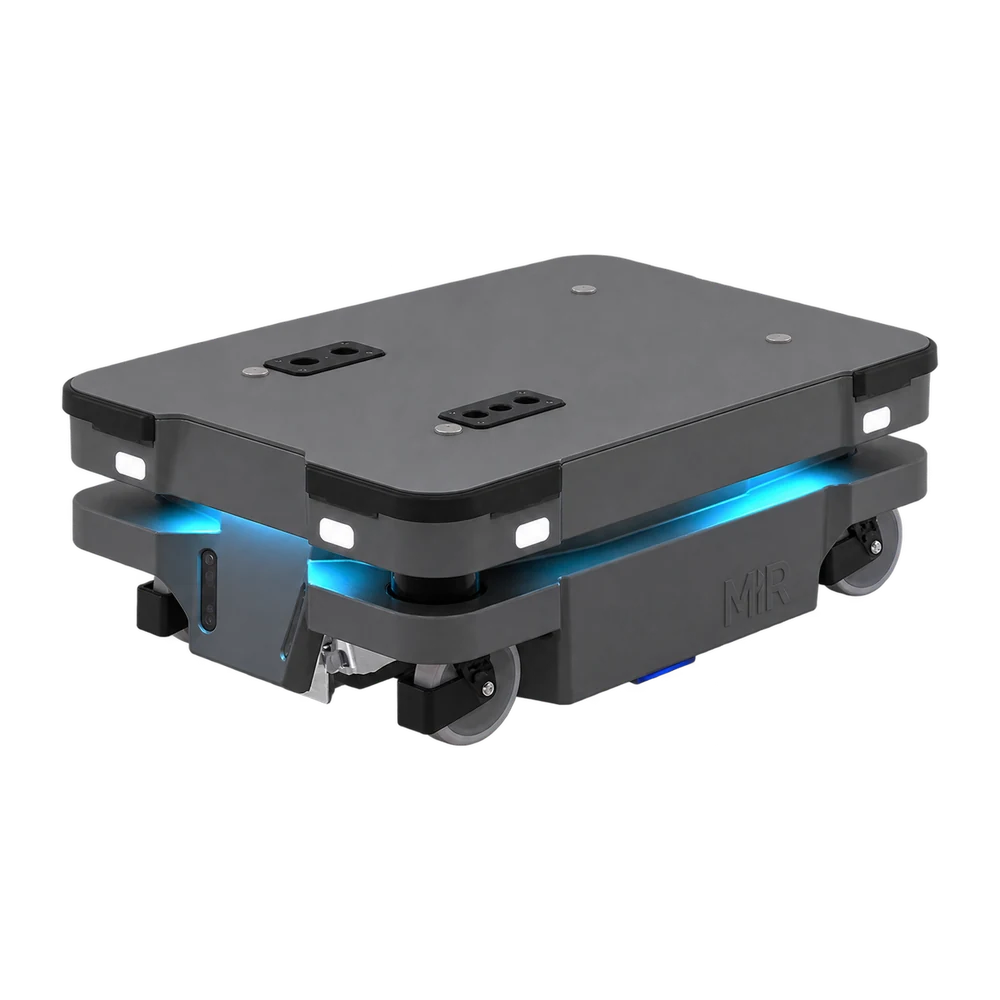
El robot móvil compacto de MiR combina una base de solo 80 cm de largo con una carga útil de 250 kg. Abastece distintos puestos con cajas y componentes incluso en recorridos con puertas o pasillos estrechos. Dos accesorios amplían las opciones de entrega: un gancho automático para carros y un módulo que recoge estanterías móviles. Los materiales pueden viajar en el mismo orden en que se prepararon en el almacén.
La base transporta hasta 250 kg de materiales o equipos. Calcula la carga de una ronda sumando el peso de las cajas y las piezas.
La base mide 58 × 80 cm y tiene 30 cm de altura antes de instalar un módulo. El fabricante indica un paso libre mínimo de 80 cm para el robot.
El gancho opcional detecta el carro y lo engancha para remolcarlo. Resulta útil si las cajas permanecen en el mismo carro hasta el puesto.
El módulo Shelf Carrier opcional recoge y entrega estanterías. Con esta configuración se mueven los estantes y su contenido a la vez.
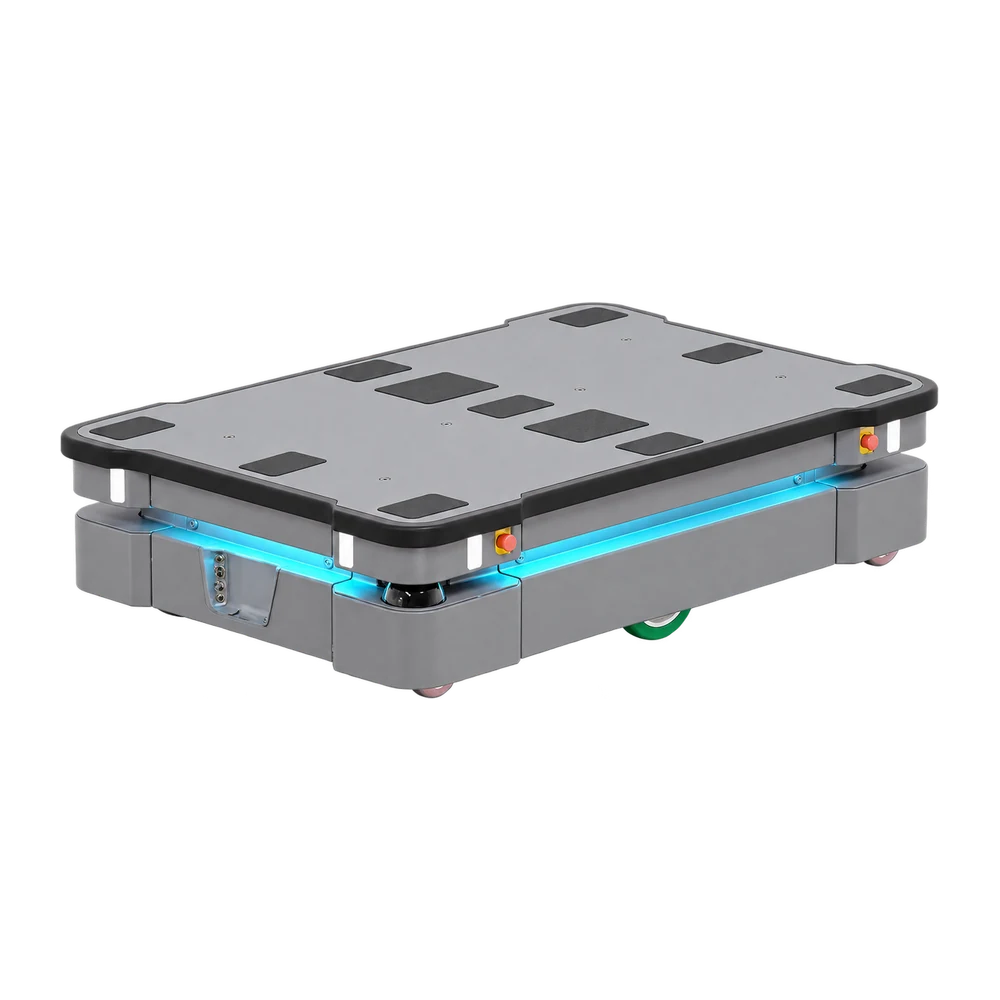
El modelo MiR de 600 kg es una plataforma autónoma para traslados entre el almacén y la línea de producción. Combina el transporte de material pesado con una velocidad de hasta 2 m/s. Destaca por la elección del módulo superior: el Shelf Lift mueve carros y estanterías ya preparados, mientras que el elevador para europalés recoge hasta 500 kg desde soportes MiR. Son configuraciones opcionales para dos formas distintas de abastecer la línea.
El elevador opcional para europalés recoge hasta 500 kg desde el soporte MiR. Tras la recogida, baja para el trayecto hasta la línea.
El módulo Shelf Lift opcional recoge carros y estanterías para el reparto. La carga puede quedar en los estantes hasta su punto de uso.
La velocidad máxima de marcha es de 2 m/s. Para planificar la frecuencia de suministro, suma las paradas de transferencia al tiempo de marcha.
El chasis IP52 ofrece protección frente al polvo y al goteo. El índice corresponde a la base. Comprueba por separado la protección del módulo superior.
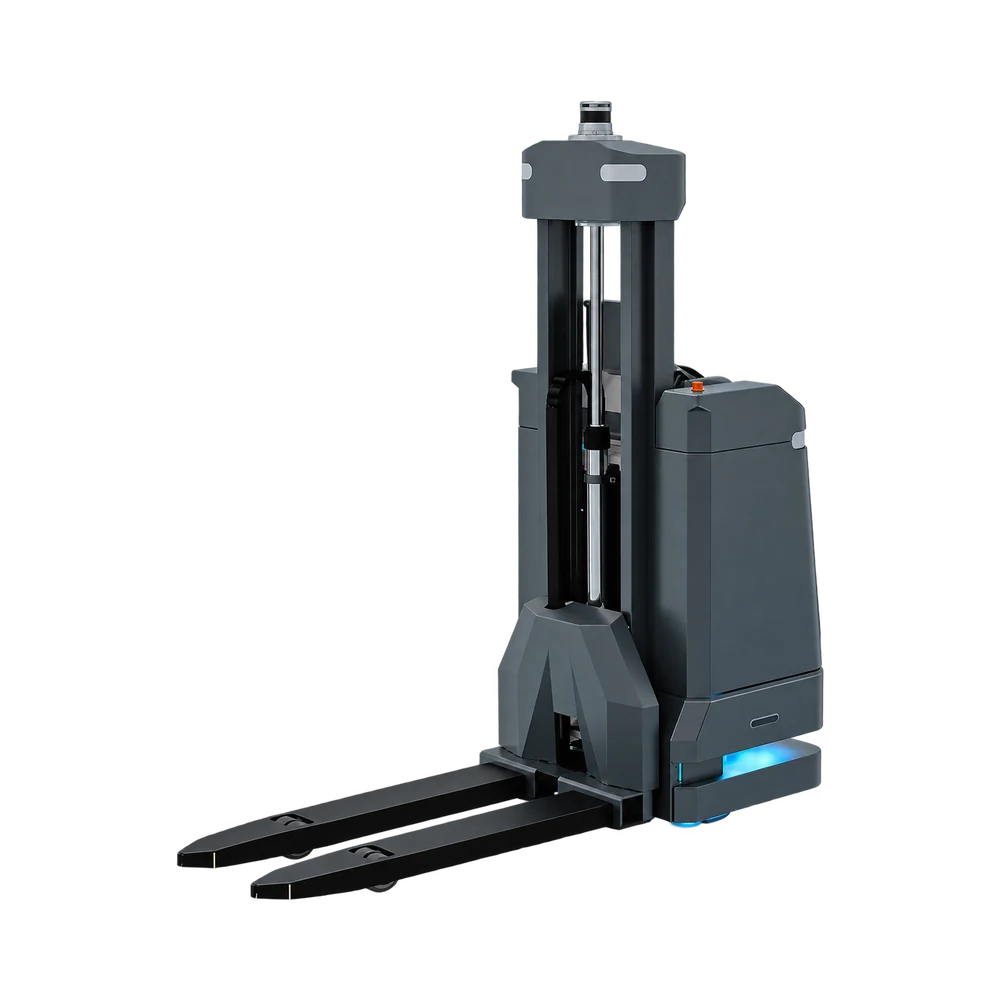
La transpaleta autónoma de MiR reconoce y mueve palés de hasta 1.200 kg con horquillas y visión 3D integradas. Está pensada para almacenes y plantas con recogidas y depósitos repetidos durante el turno. El reconocimiento visual determina la aproximación aunque el palé esté algo torcido. Durante la marcha, cámaras y lidar detectan obstáculos en el suelo y en altura para adaptar el recorrido.
Transporta palés de hasta 1.200 kg por viaje. Compara la capacidad de las horquillas con el peso total del palé y su mercancía.
Las cámaras 3D localizan el palé para introducir las horquillas. El robot utiliza esa lectura para acercarse en la dirección adecuada.
El lidar y las cámaras detectan obstáculos en el suelo y en altura. Así también se detectan los objetos que sobresalen por encima del recorrido.
Si un obstáculo bloquea el paso, el robot puede recalcular la ruta. Las cámaras y el lidar actualizan la lectura del espacio durante la marcha.
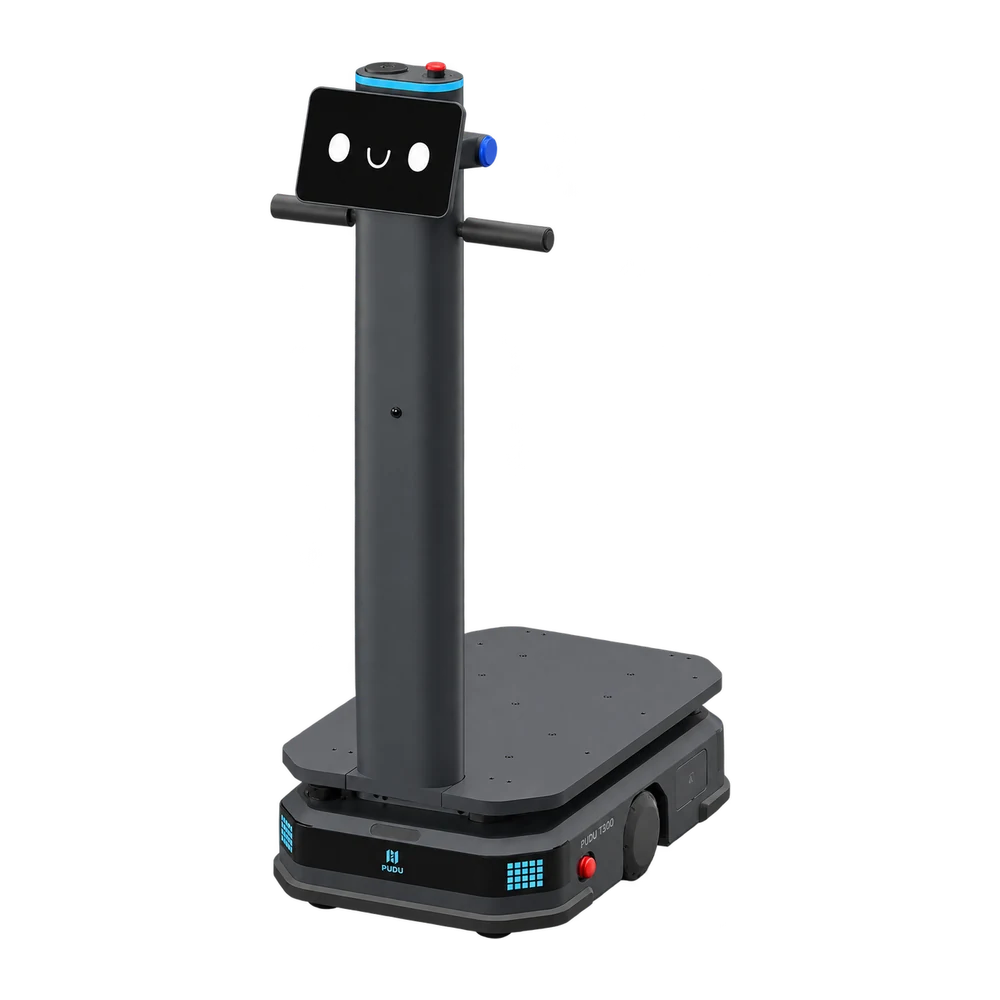
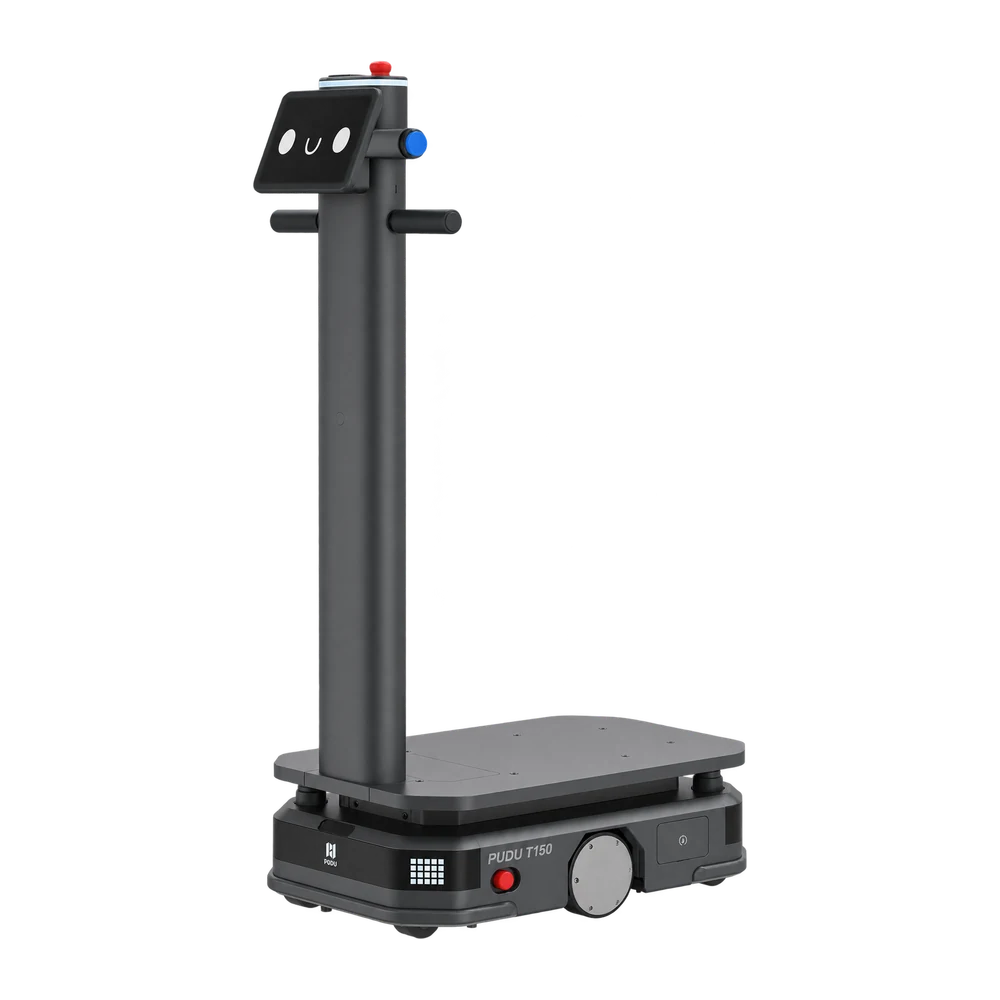
El robot PUDU de 300 kg para logística interna combina entregas autónomas, circulación en grupo y empuje asistido. Encaja en la producción por lotes, desde abastecer líneas hasta llevar muestras a control de calidad. La base pasa por huecos de 60 cm y se orienta con visión y lidar. El modo de seguimiento permite que varios T300 salgan en fila con material preparado en conjunto, y la asistencia eléctrica facilita el movimiento manual.
La base transporta hasta 300 kg de materiales o equipos. Puedes cargar varias cajas de piezas para abastecer distintos puestos en una sola ronda.
La base necesita un paso libre de al menos 60 cm. Comprueba también la anchura de la carga. Es especialmente útil para comprobar puertas y pasos entre secciones.
El reconocimiento visual permite que varios T300 formen una fila y se sigan entre sí. Así, los lotes preparados juntos pueden salir en el mismo grupo.
La asistencia eléctrica facilita el empuje manual incluso al cartografiar el lugar. El operario puede acompañar al robot por el recorrido que se va a registrar.
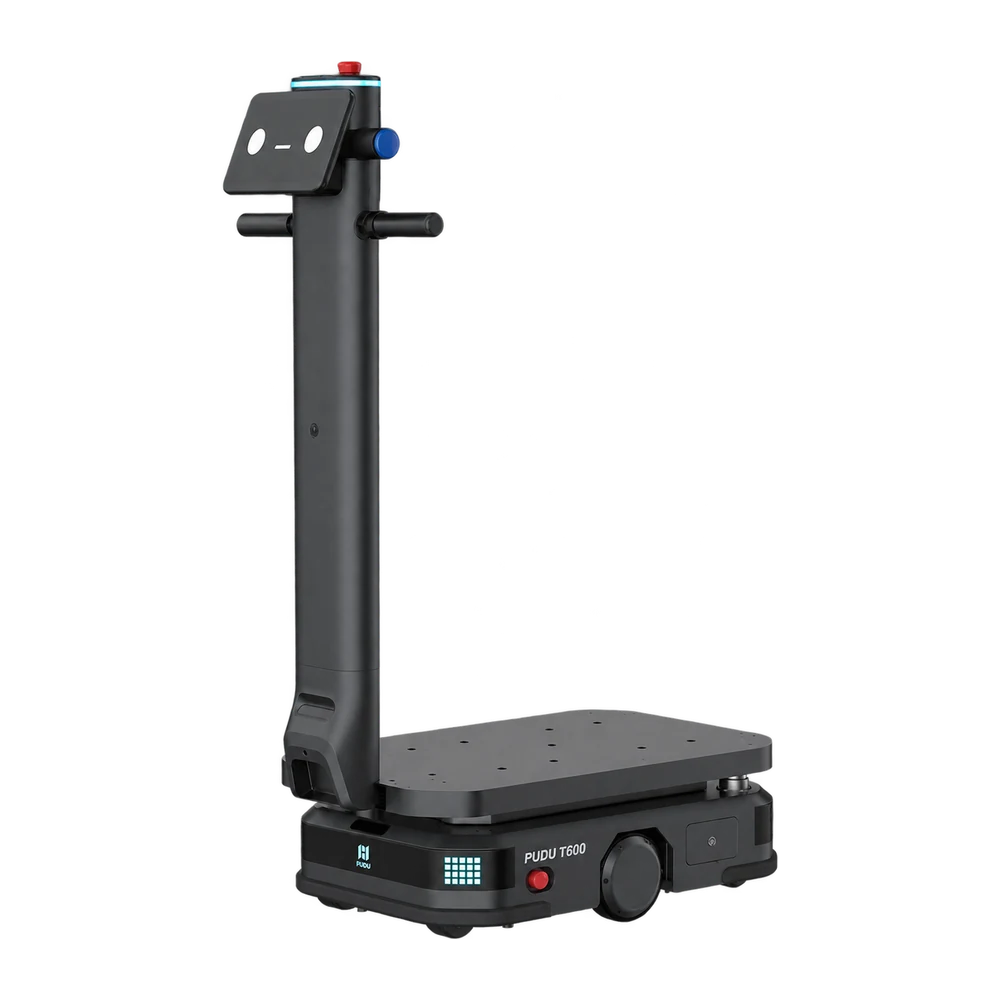
El transportador PUDU para cargas de hasta 600 kg está dedicado a los flujos pesados entre almacenamiento y producción. Reconoce grupos de estanterías y combina referencias visuales con escaneos lidar para orientarse por los pasillos. La compatibilidad con VDA 5050 es útil en centros que coordinan varios vehículos con un gestor de flota compatible. El abastecimiento pesado puede así planificarse junto con los demás transportes internos.
La base transporta hasta 600 kg de materiales o equipos. Puedes agrupar los materiales de un pedido y llevarlos a la línea en un solo viaje.
La base necesita un paso libre de al menos 70 cm. Comprueba también la anchura de la carga. Mide también el punto más estrecho entre las estanterías del almacén.
Combina el mapa visual con escaneos lidar para orientarse entre pasillos. Ambas lecturas contribuyen a estimar su posición durante el reparto.
VDA 5050 permite coordinar sus misiones con una flota compatible. Así, los viajes del T600 pueden incluirse en el plan de los demás transportes.
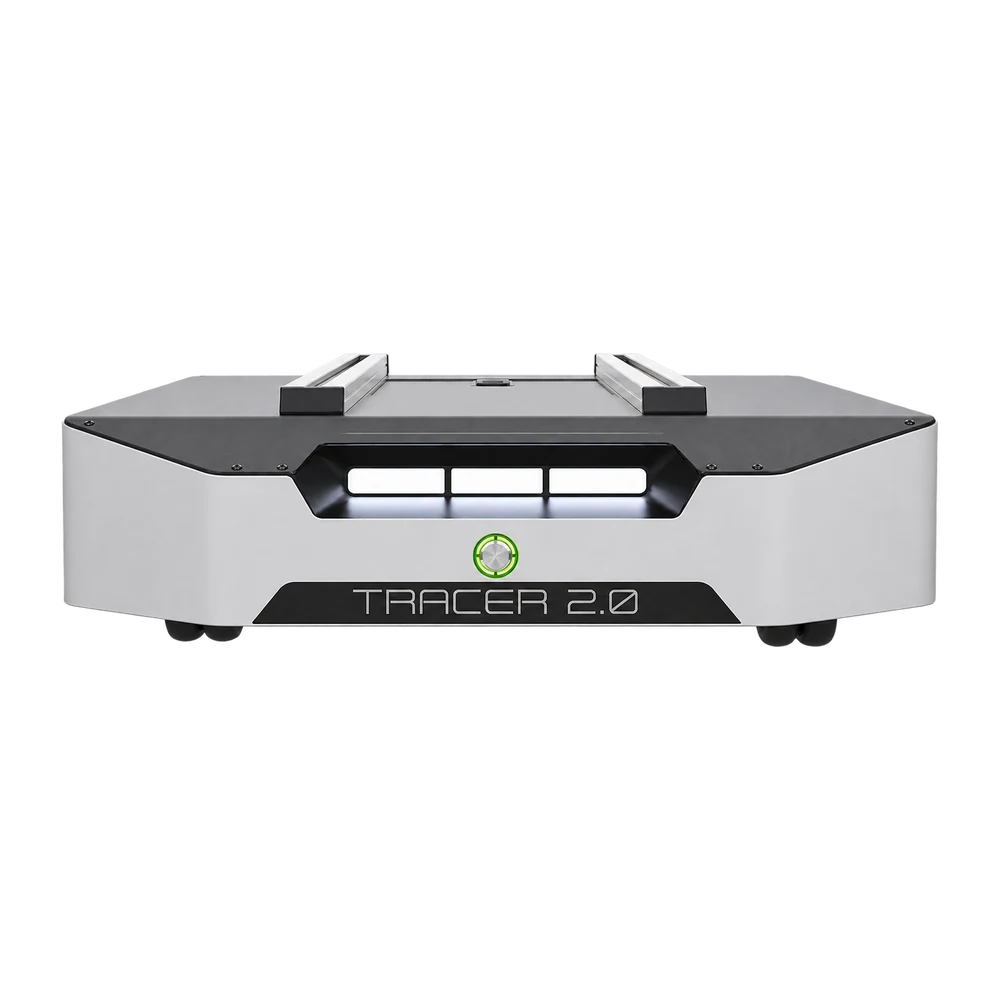
La base baja de AgileX está pensada para desarrollar vehículos de transporte para fábricas y almacenes. El chasis diferencial admite hasta 150 kg y deja al integrador elegir estantes, equipos de manipulación y sensores. Las guías de aluminio facilitan el montaje, mientras que CAN y los recursos de software abiertos conectan la conducción con el sistema propio. El transportador se puede construir en torno a la carga que debe atender.
La base transporta hasta 150 kg de materiales o equipos. Al diseñar el transportador, estantes, recipientes y mercancía comparten esa capacidad.
Gira variando la velocidad de las ruedas de cada lado. En los puntos de entrega deja espacio para orientar el chasis hacia el banco.
La velocidad máxima de marcha es de 2 m/s. Este dato permite comparar la longitud de los pasillos con el tiempo de traslado requerido.
Las interfaces abiertas permiten añadir un ordenador, sensores o estantes para bultos. Puedes adaptar el mismo chasis al tamaño de las cajas del taller.
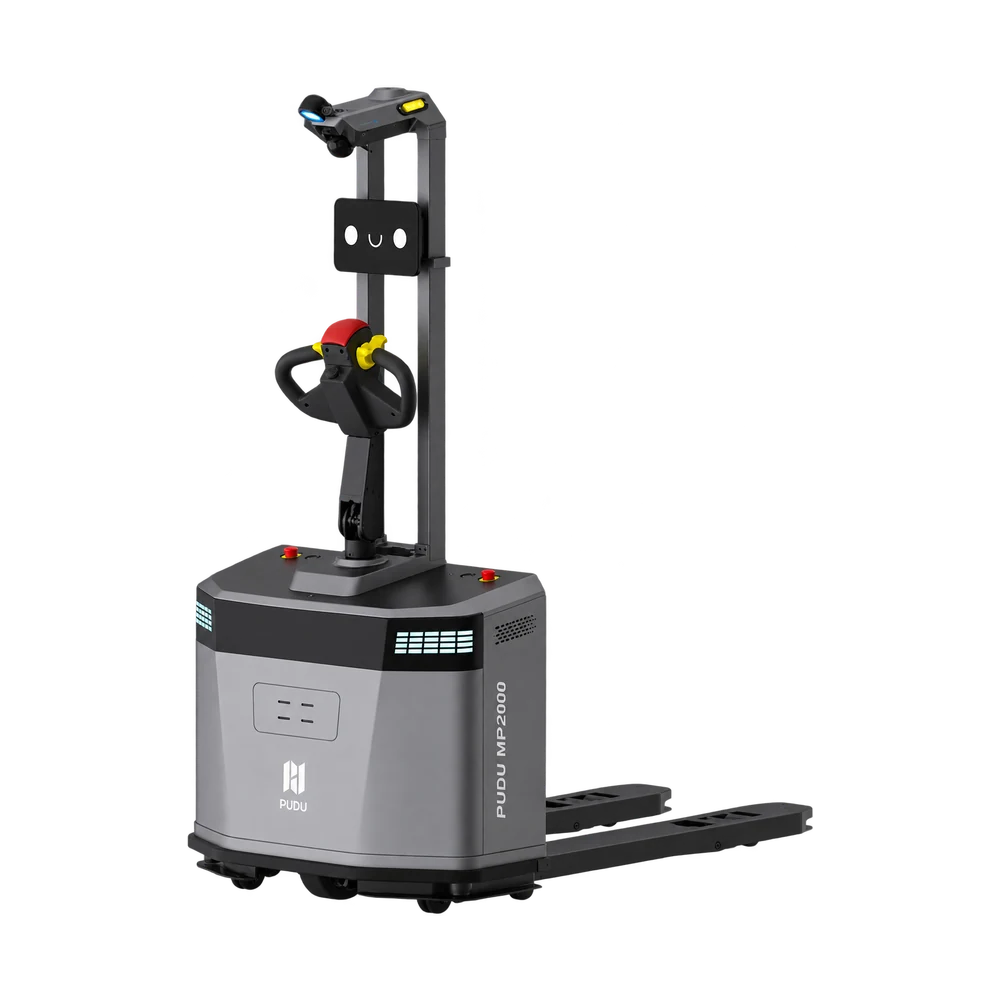
El manipulador autónomo de palés de PUDU combina 2.000 kg de capacidad con detección de puestos y alineación automática de horquillas. Está dedicado a zonas de espera y almacenes donde los palés quedan en posiciones ligeramente distintas tras cada entrega. El sistema localiza la carga y evalúa su volumen durante el traslado. Las versiones estándar y de horquillas estrechas permiten elegir según la apertura de los soportes.
Las horquillas admiten palés de hasta 2.000 kg. La capacidad se aplica tanto al modelo estándar como a la variante de horquillas estrechas.
La anchura exterior es de 620 mm en la versión estándar y 550 mm en la estrecha. Elige la versión según las aberturas de los palés que recibes.
Compensa desplazamientos del palé de hasta 15 cm y ángulos de hasta 15°. Esta tolerancia facilita recoger palés colocados de forma manual.
Comprueba si la ubicación está ocupada antes de planificar la descarga. El mismo sistema localiza el palé para la siguiente recogida.
El modelo ligero de la gama industrial de PUDU admite hasta 150 kg y está pensado para repartir pequeños componentes con frecuencia. Abastece puestos de montaje en electrónica y transformación de plásticos mediante navegación sobre un mapa del entorno. La batería intercambiable permite reanudar el trabajo mientras se recarga la agotada. Junto a la versión estándar, la variante Lifting eleva los soportes para trasladarlos.
La base transporta hasta 150 kg de materiales o equipos. Este tamaño se adapta a rondas con lotes pequeños de piezas de plástico o componentes electrónicos.
La batería puede cambiarse entre recorridos y recargarse por separado. Con un recambio listo puedes seguir abasteciendo durante la recarga.
La variante Lifting eleva la carga hasta 60 mm. Compara ese recorrido con la distancia necesaria para levantar el soporte.
Se orienta combinando referencias visuales y mediciones lidar. Ambas fuentes ayudan a localizar la base al pasar del almacén a los puestos.
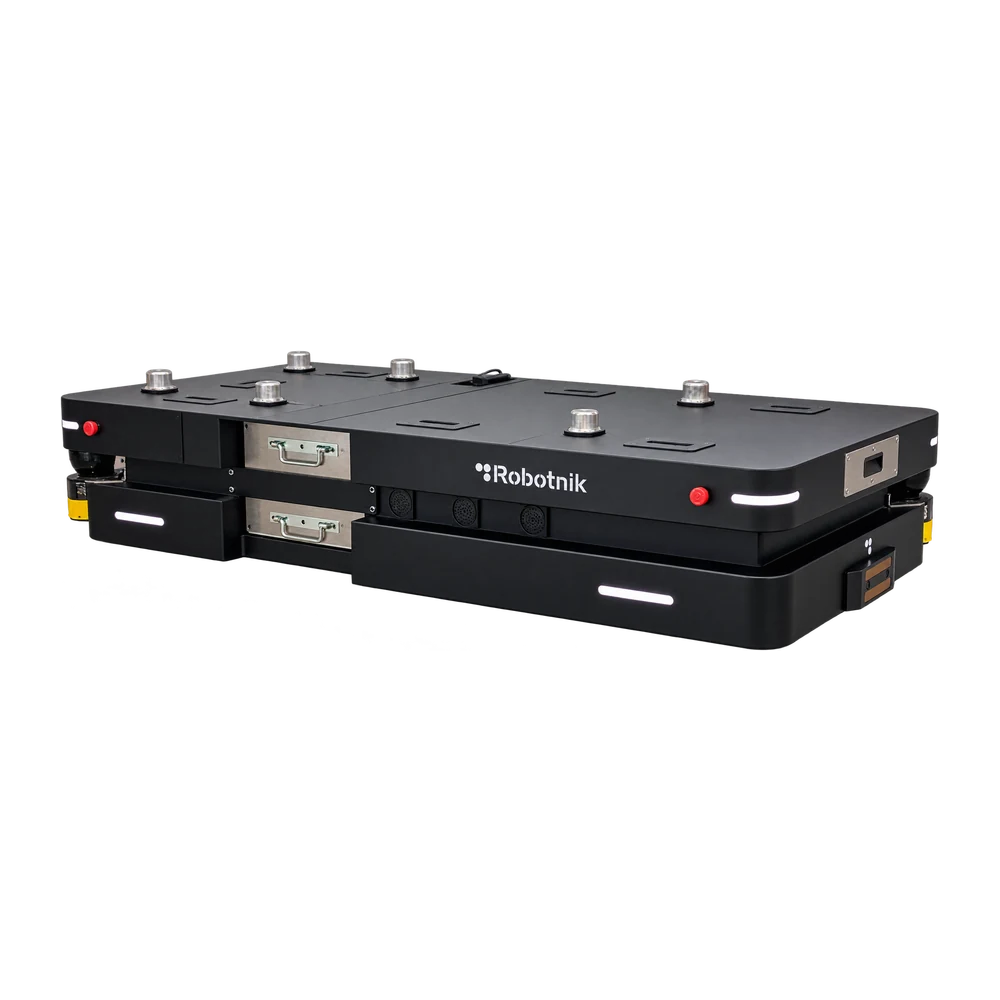
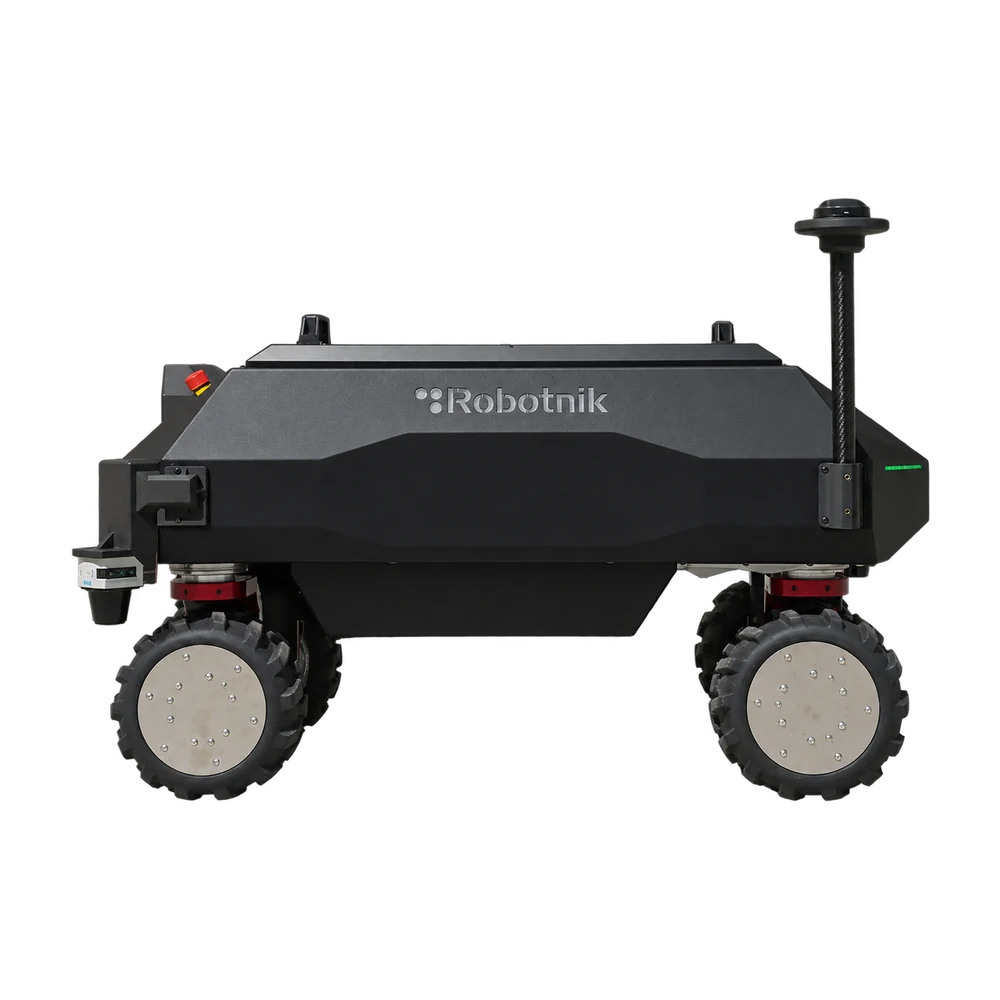
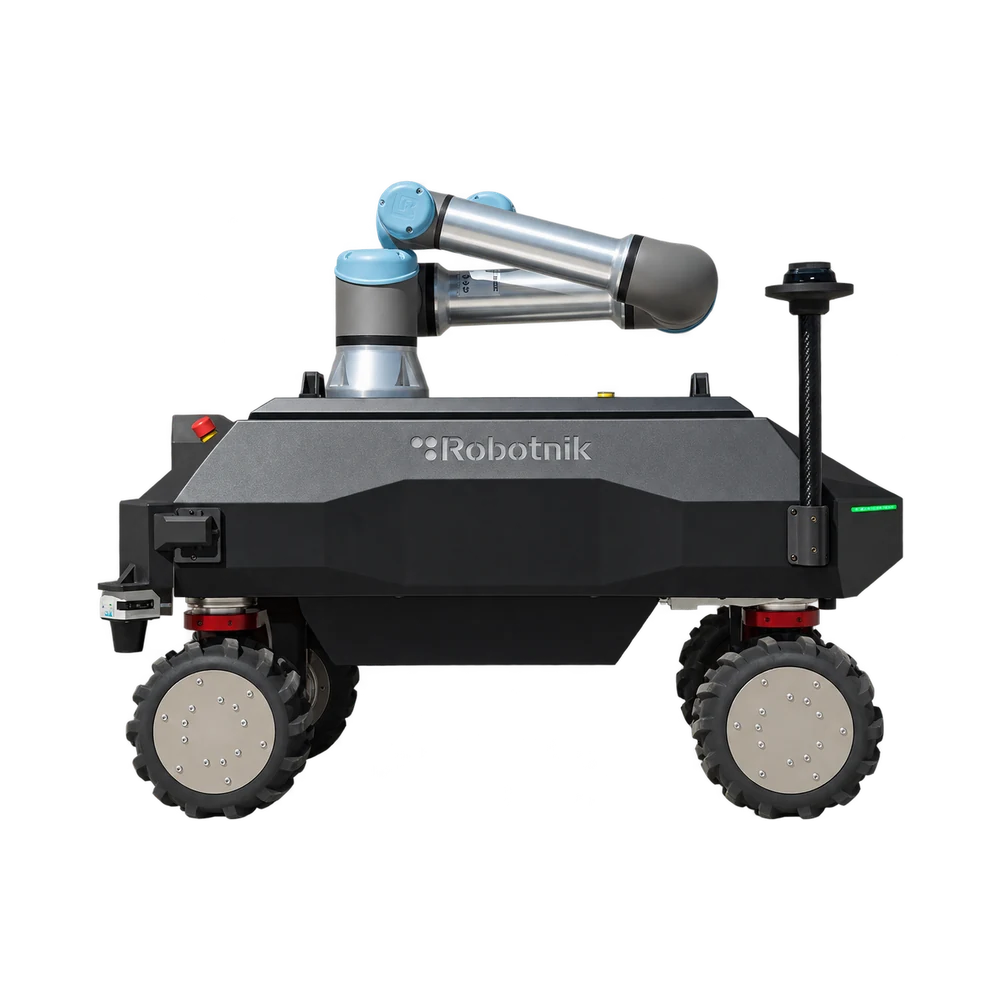
La plataforma de una tonelada de Robotnik combina transporte de cargas industriales pesadas con movilidad omnidireccional. Es adecuada para conectar secciones de producción donde los puntos de carga y descarga requieren aproximación lateral. Los anclajes superiores admiten estructuras específicas para cada pieza. Elevador, rodillos y cinta opcionales adaptan la transferencia a los equipos que reciben el material.
La base transporta hasta 1000 kg de materiales o equipos. Puedes trasladar una carga voluminosa entre secciones sin dividirla en varias entregas.
La tracción omnidireccional permite alinear la plataforma sin girar la carga. Es útil cuando la mesa de descarga queda paralela al pasillo.
Seis puntos de anclaje superiores permiten fijar el equipamiento. Puedes preparar las fijaciones de la estructura que soporta la mercancía.
Hay un elevador, una mesa de rodillos o una cinta opcionales para la entrega a la línea. Elige el módulo según la forma en que el puesto recibe el material.
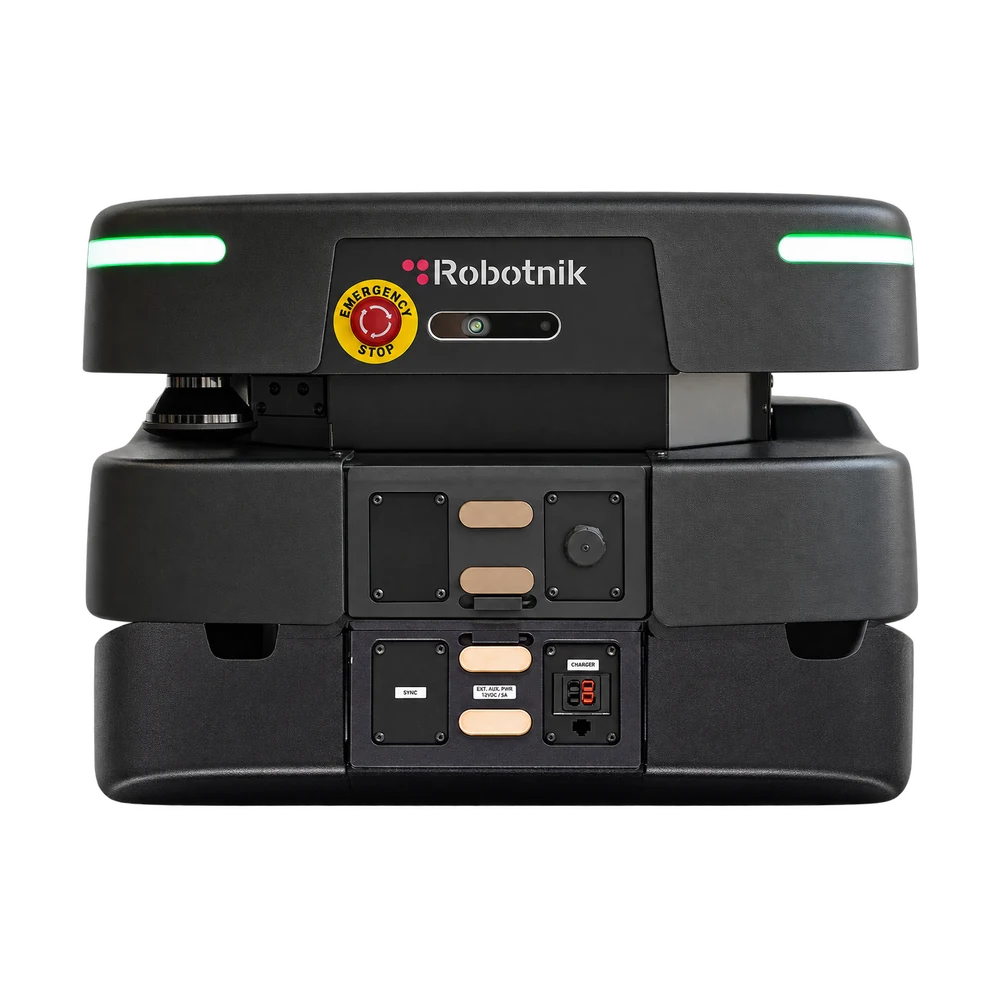
El robot modular de interior de Robotnik está dirigido a centros donde personas, materiales y equipos comparten recorridos. Está pensado para logística, control de calidad y desarrollo de aplicaciones ROS 2. La navegación láser y los sensores de seguridad permiten detenerse o buscar una ruta alternativa ante un obstáculo. La parte superior admite un elevador o una cinta opcionales para conectar el transporte con el banco.
Los lidar de seguridad 2D y el controlador de seguridad supervisan el entorno de la base. El paquete de serie cubre todo el perímetro de 360° durante la marcha.
La cámara RGB-D combina imágenes en color y datos de profundidad. En la imagen puedes distinguir los objetos cercanos de los del fondo.
Ante un obstáculo puede detenerse o buscar otro camino al siguiente punto. El punto de entrega establecido para la misión sigue siendo el destino.
El elevador y la cinta transportadora son módulos opcionales para transferir la carga. Puedes elegir entre levantar un soporte o deslizar el bulto al puesto.
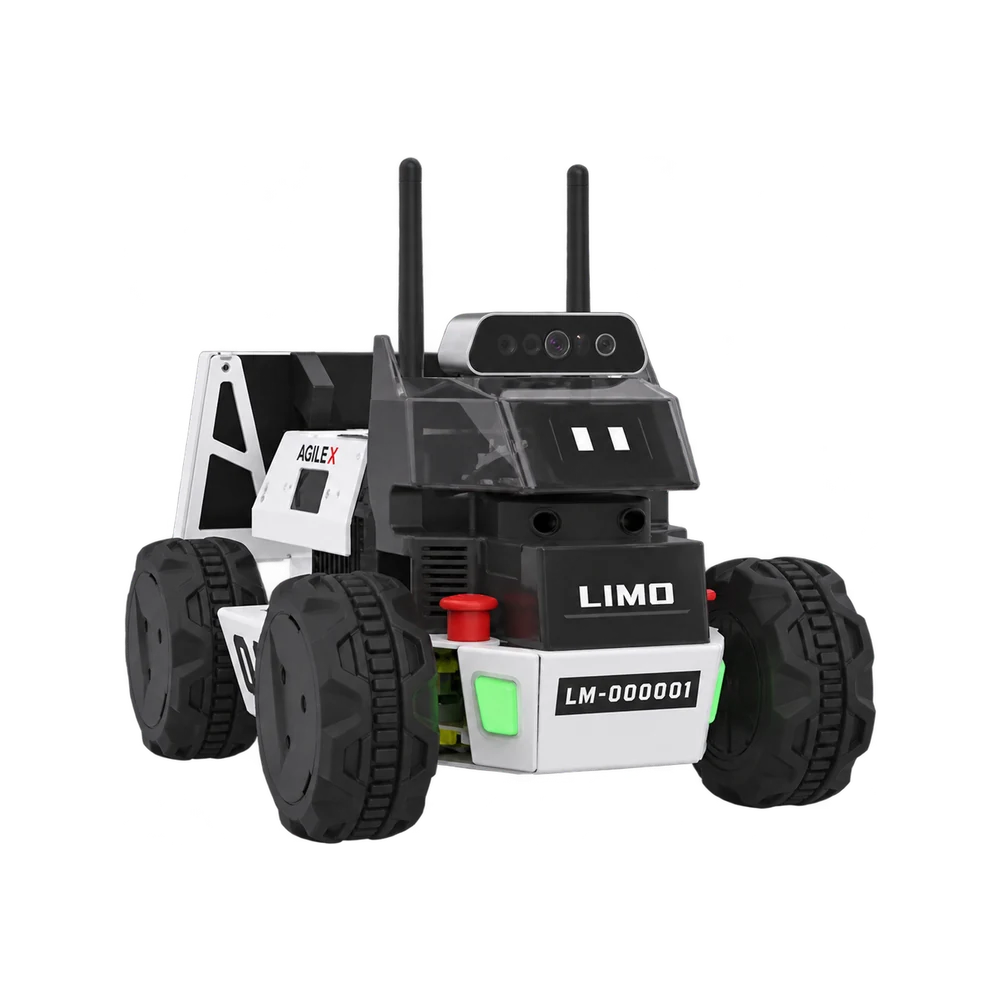
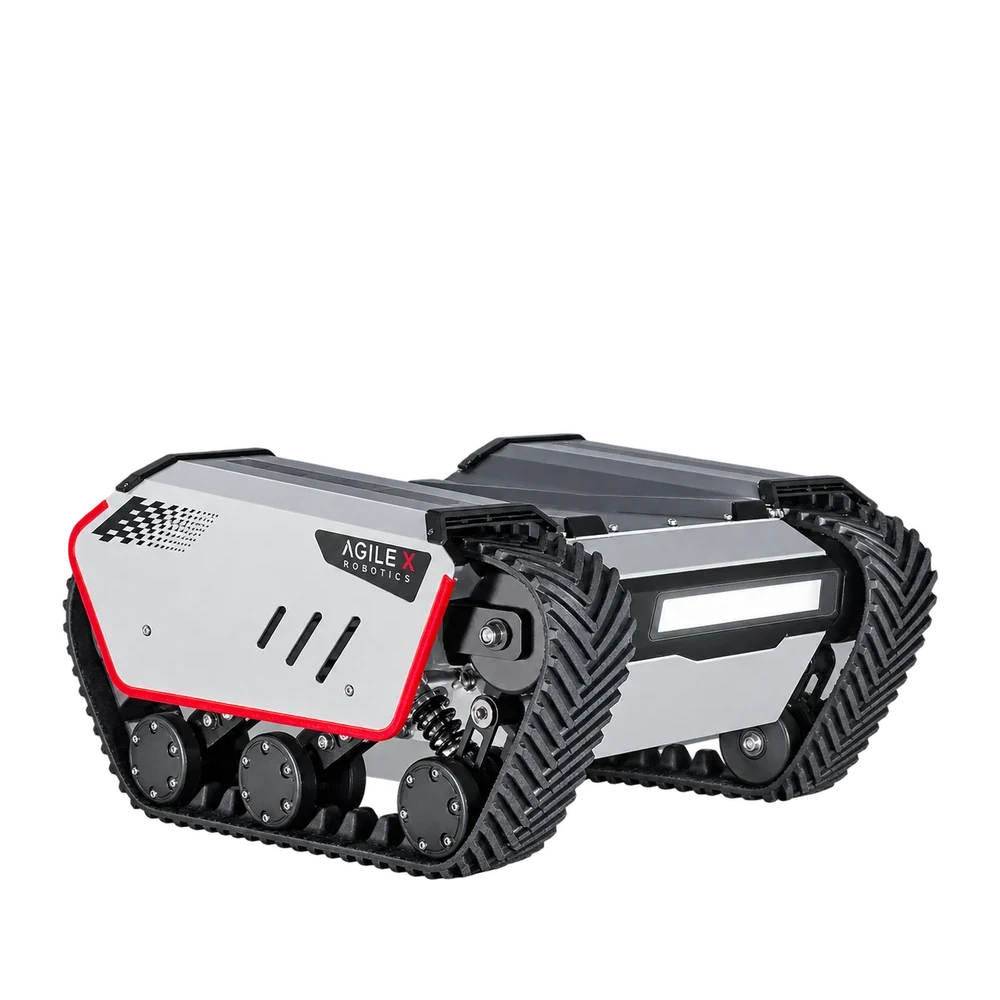
La plataforma educativa reconfigurable de AgileX reúne cuatro modos de movimiento en un robot de laboratorio. Se dirige a cursos de robótica móvil, proyectos universitarios y primeros ensayos de navegación con ROS. La dirección Ackermann reproduce la de un coche, la tracción diferencial permite girar sobre el sitio, las ruedas Mecanum añaden desplazamiento lateral y las orugas cambian el contacto con el suelo. Todas las configuraciones se comparan en el mismo chasis.
Las ruedas delanteras giran como las de un coche para estudiar el radio de giro. Puedes registrar la trayectoria obtenida con distintos ángulos de dirección.
En modo diferencial puede girar sobre sí mismo variando la velocidad de cada lado. Puedes comparar el espacio de maniobra con el modo Ackermann.
Las ruedas Mecanum permiten probar el desplazamiento lateral sin cambiar la orientación. En clase puedes seguir el borde de una mesa con el robot orientado de lado.
El montaje de orugas permite repetir las pruebas con una superficie de contacto continua. Compara la trayectoria con la de las ruedas sobre el mismo suelo.
La base omnidireccional compacta de AgileX está dedicada a prototipos de manipulación móvil, desde brazos de laboratorio hasta torsos humanoides. Sus 25 cm de altura ofrecen un apoyo bajo y admite hasta 80 kg. Las cuatro ruedas motrices y directrices permiten acercarse a un banco desde varias direcciones manteniendo la herramienta orientada al trabajo. Brazo, pinza y sensores se eligen según el proyecto.
La base transporta hasta 80 kg de materiales o equipos. Cuenta el torso o brazo, la placa de fijación y la electrónica instalada.
La base mide 552 × 500 mm y 250 mm de alto antes de montar el prototipo. Puedes comprobar la altura a la que quedará el anclaje del brazo.
Las cuatro ruedas son motrices y directrices. Así, la base desplaza el prototipo a lo largo del banco sin apartarlo del plano de trabajo.
El fabricante indica 2,5 horas de funcionamiento a plena carga. Usa esa referencia para planificar sesiones con el prototipo completo.
La plataforma omnidireccional de AgileX para robótica de campo combina 120 kg de carga útil con un chasis compacto y 105 mm de altura libre. Está pensada para laboratorios e integradores que desplazan instrumentos o prototipos entre puntos de trabajo. Sus cuatro ruedas motrices y directrices permiten desplazarse de lado conservando la orientación de los sensores. ROS y CAN conectan la base al sistema de control del proyecto.
La base transporta hasta 120 kg de materiales o equipos. Puedes montar todo el equipo de medida si instrumentos, soportes y ordenador respetan la carga útil.
Entre el chasis y el suelo quedan 105 mm libres. Ten presente esa altura al diseñar soportes que sobresalgan por debajo de la plataforma.
Las cuatro ruedas motrices y directrices permiten desplazarse en cualquier dirección. Puedes centrar el sensor sobre el objetivo con una corrección lateral.
Las interfaces CAN y los controladores ROS conectan la base al software de ensayo. La odometría permite comparar el desplazamiento estimado con el solicitado.
El vehículo de cuatro ruedas motrices de AgileX es una base de investigación para hasta 50 kg de sensores y equipos. Resulta adecuado para prototipos de percepción y navegación en recorridos exteriores irregulares. Cada rueda cuenta con motor independiente y suspensión de doble triángulo. Las guías de aluminio facilitan cambiar instrumentos entre campañas y la interfaz CAN permite controlar el chasis.
La base transporta hasta 50 kg de materiales o equipos. Puedes repartir esa capacidad entre sensores de campo, soportes y el ordenador de adquisición.
Un servomotor sin escobillas de 200 W acciona cada rueda. Cada rueda recibe su propio impulso al atravesar un tramo irregular.
La suspensión de doble triángulo con amortiguadores acompaña las ruedas en los desniveles. El fabricante indica que supera obstáculos de hasta 10 cm de altura.
Las guías de aluminio con ranura en T admiten soportes de sensores y kits de ensayo. Puedes cambiar la posición de un sensor entre dos series de medidas.
La base compacta de investigación de la familia Scout ofrece tracción total y suspensión independiente para instrumentación ligera de hasta 10 kg. Es adecuada para universidades y equipos que estudian percepción y movimiento en laboratorio y exteriores controlados. El chasis ofrece interfaces para integrar ordenador, lidar y cámaras según la aplicación. El software de navegación y los sensores pueden evolucionar con el prototipo.
La base transporta hasta 10 kg de materiales o equipos. Puedes probar un pequeño sistema de percepción antes de trasladarlo a una máquina mayor.
La tracción diferencial a cuatro ruedas permite girar controlando los dos lados. En los ensayos puedes comparar curvas con radios y velocidades diferentes.
Cada rueda tiene suspensión independiente para seguir el perfil del terreno. Puedes repetir un recorrido desde el suelo del laboratorio hasta un tramo exterior irregular.
Para ensayos autónomos puedes integrar lidar, cámara y ordenador a bordo. La elección depende del tipo de mapa y de los datos necesarios para localizarse.
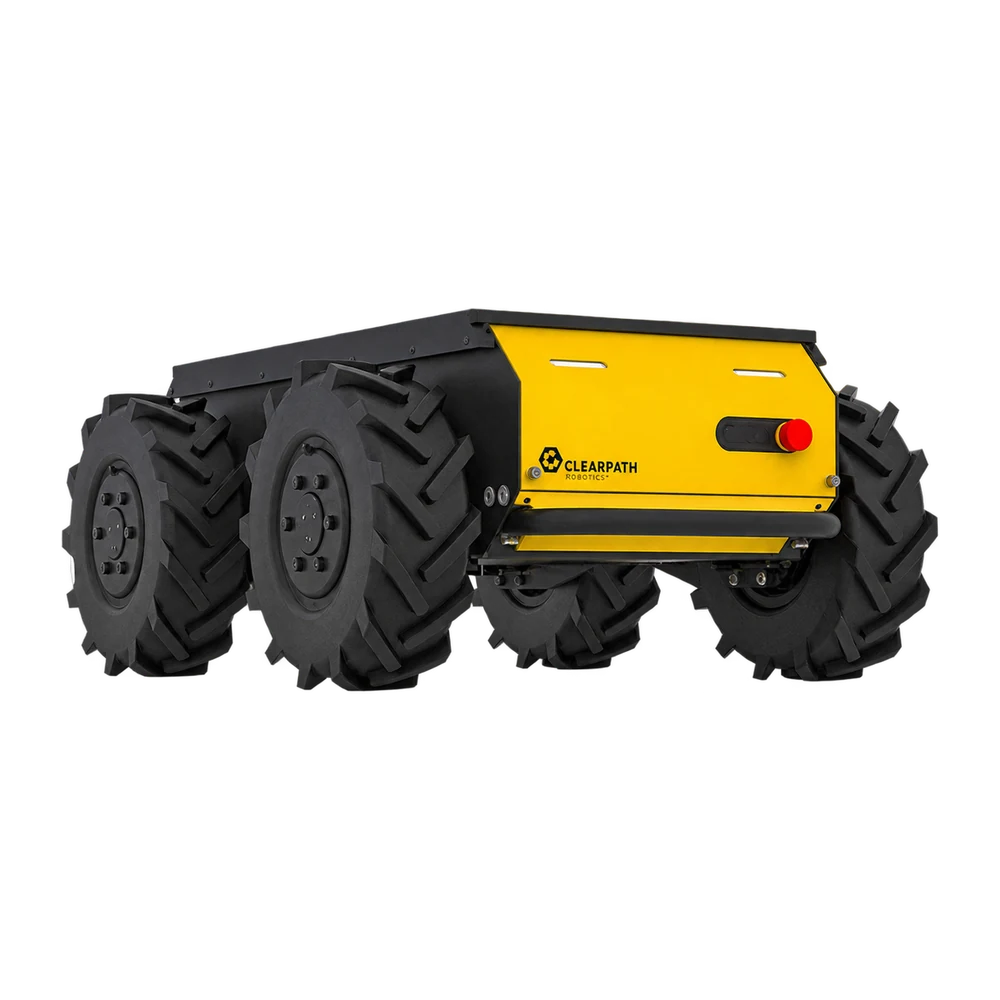
La plataforma de campo de Clearpath está diseñada para equipos que llevan instrumental complejo a recorridos exteriores. La cubierta superior admite hasta 100 kg de equipos y la placa de interfaz distribuye energía a los dispositivos instalados. Tres capacidades de batería permiten dimensionar el sistema según la duración de la campaña y el consumo de los instrumentos. El montaje puede mantenerse para sucesivas sesiones de recogida de datos.
La base transporta hasta 100 kg de materiales o equipos. En ese límite cuentan también los soportes y el cableado del equipo de campo.
Elige una batería de 40, 80 o 120 Ah según el trabajo de campo. La elección cambia la energía disponible tanto para la base como para los dispositivos conectados.
La placa de interfaz incluye ocho conectores de alimentación para los dispositivos montados. Las salidas comparten los límites de corriente de sus respectivas líneas.
El diagrama del centro de gravedad ayuda a situar los instrumentos en trabajos en pendiente. Montar la misma masa a mayor altura cambia la estabilidad de la base.
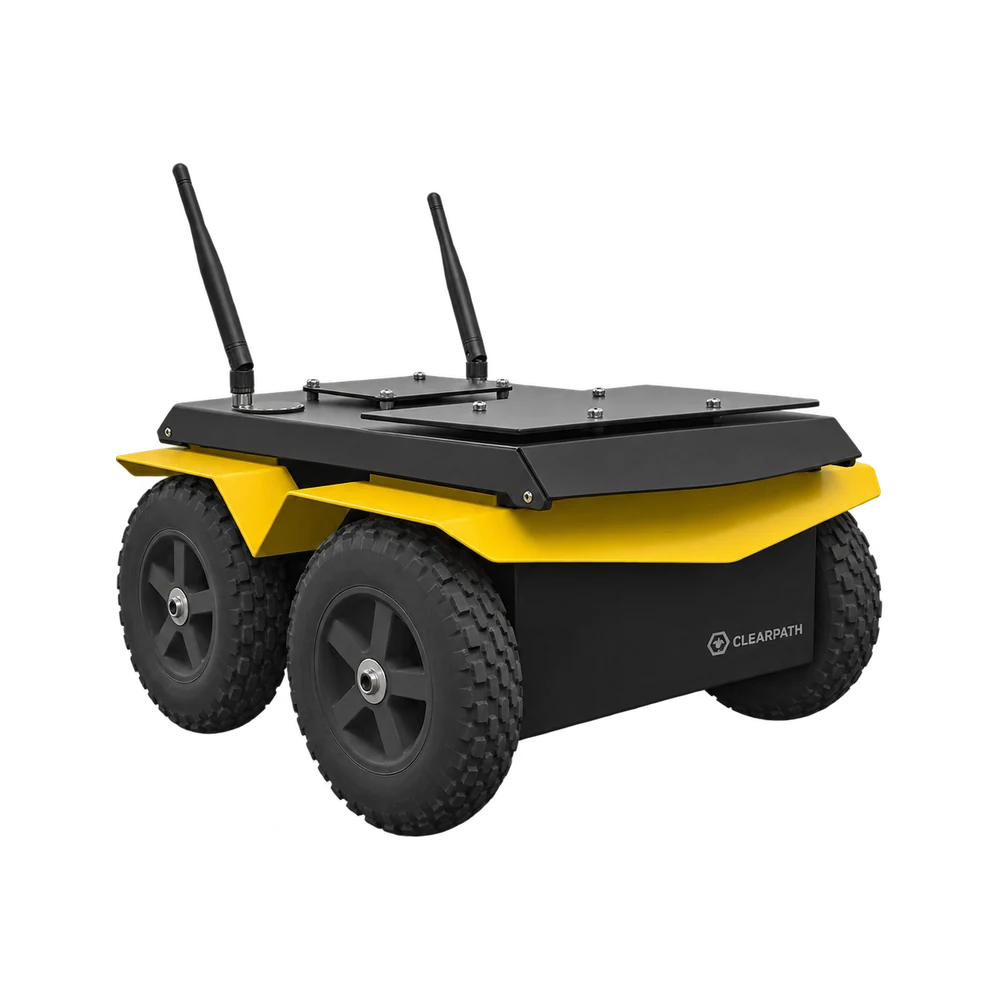
El robot de campo ligero de Clearpath combina una base de 17 kg con 20 kg de carga útil para instrumentos. Está dirigido a laboratorios que desarrollan navegación en distintos emplazamientos y necesitan transportar juntos vehículo y equipo de medida. Ordenador, GPS, unidad inercial y odometría vienen a bordo para comparar estimaciones de movimiento. La cubierta de montaje admite sensores adicionales elegidos para el proyecto.
La base pesa 17 kg antes de montar los equipos de ensayo. Ese peso es el punto de partida para organizar el traslado entre sitios de prueba.
La base transporta hasta 20 kg de materiales o equipos. El equipo puede pesar más que el vehículo vacío, que pesa 17 kg.
El GPS, la unidad inercial y la odometría de las ruedas aportan datos para estudiar el movimiento. Puedes comparar la posición por satélite con el movimiento estimado por las ruedas.
La tapa tiene puntos de montaje con un paso de 80 mm para instrumentos adicionales. Puedes diseñar los soportes del ensayo antes de salir al campo.
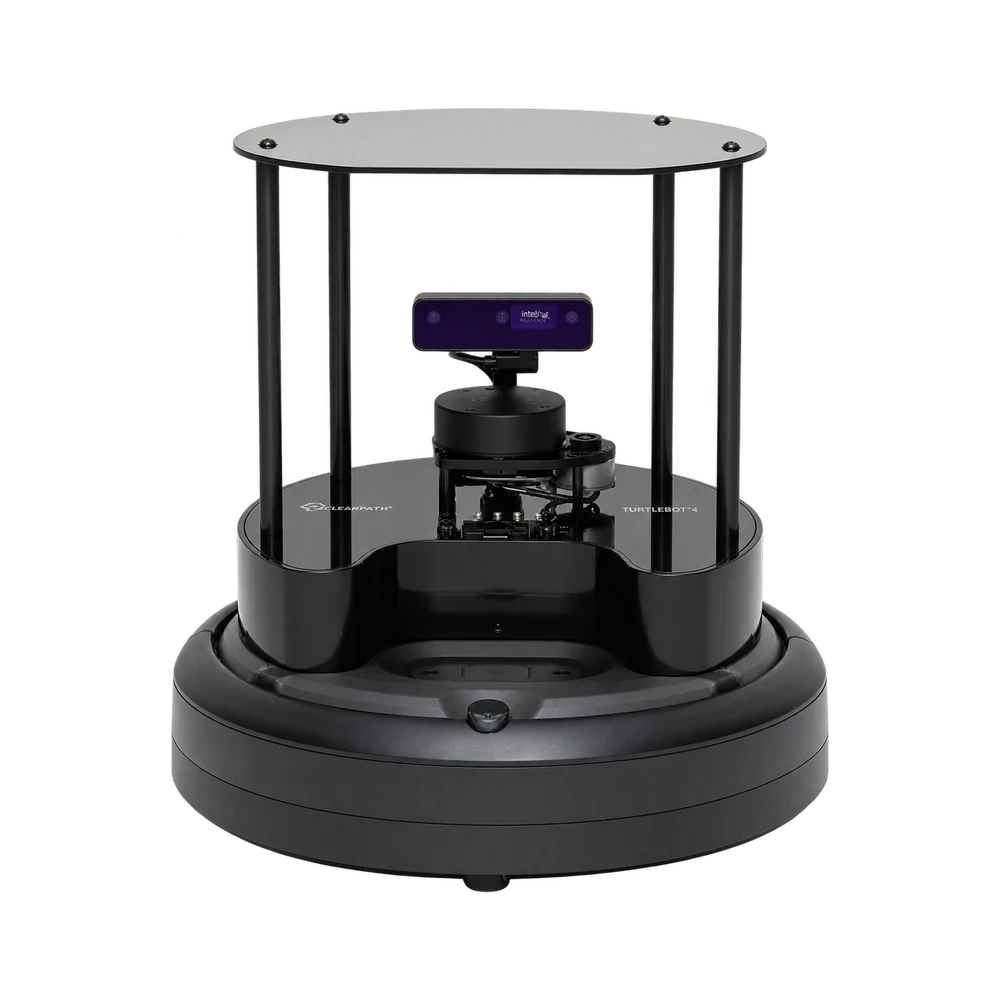
El robot educativo de Clearpath lleva ROS 2 al aula en una plataforma completa para cursos de navegación, cartografía y percepción. La base iRobot Create 3 incluye batería y estación de carga. El lidar 2D y la cámara estéreo aportan datos reales de distancia y profundidad accesibles en red para prácticas de programación. Las versiones Standard y Lite comparten la base y difieren en cámara y posibilidades de ampliación.
El chasis educativo iRobot Create 3 incluye batería y base de carga. Entre prácticas el robot puede volver al punto previsto para la recarga.
El lidar 2D mide distancias alrededor del robot para crear un mapa en planta. El alumnado puede comparar ese plano con las medidas reales del pasillo.
La cámara estéreo OAK-D percibe profundidad. La versión difiere entre Standard y Lite. La Standard monta la OAK-D-Pro y la Lite, la OAK-D-Lite.
Los datos de los sensores se publican en red como temas ROS 2 para las prácticas. Puedes usar las mismas lecturas en ejercicios de cartografía y localización.
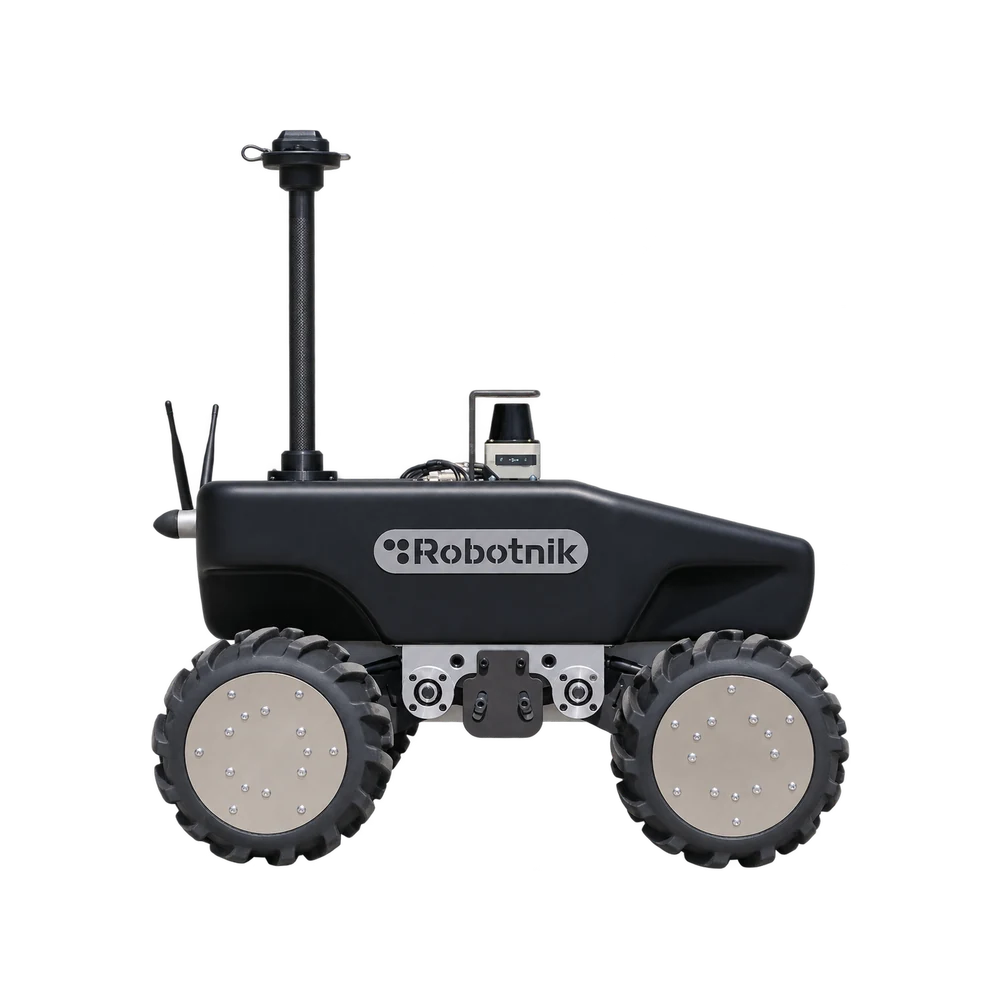
La plataforma de investigación de Robotnik para interior y exterior ofrece navegación autónoma, arquitectura abierta ROS 2 y una carga útil de 50 kg. Se dirige a equipos que desarrollan aplicaciones de transporte, agricultura e inspección para probarlas en simulación y después en campo. Lidar 2D y visión RGB-D vienen incluidos. GPS y lidar 3D opcionales amplían el sistema para proyectos con referencias geográficas o levantamientos tridimensionales.
El chasis IP54 protege el equipo interno frente al polvo y las salpicaduras. Puedes pasar del laboratorio a ensayos en exterior evaluando la exposición del recorrido.
La cámara RGB-D proporciona imágenes en color con la profundidad de la escena. Puedes asociar un elemento visible con su distancia al robot durante la prueba.
El conjunto lidar 2D de serie cubre un arco de 276°. Ese ángulo indica qué parte del recorrido queda incluida en cada escaneo.
Puedes añadir GPS o lidar 3D para levantamientos en campo. El primero aporta una referencia geográfica y el segundo mide la geometría en tres dimensiones.
La base omnidireccional de exterior de Robotnik transporta hasta 150 kg en proyectos de investigación agrícola, logística y construcción. Destaca su movilidad lateral: instrumentos y materiales se acercan a una hilera o puesto sobre terreno irregular sin girar junto con el vehículo. La visión RGB-D proporciona imágenes y profundidad. La arquitectura ROS 2 y los sensores de posicionamiento opcionales facilitan el desarrollo de aplicaciones propias.
La base transporta hasta 150 kg de materiales o equipos. Esta capacidad permite llevar en la misma ronda los materiales del ensayo agrícola.
La base omnidireccional se desplaza lateralmente sin girar los instrumentos. Puedes mantener la óptica orientada a la hilera al cambiar la distancia de toma.
La cámara RGB-D proporciona imágenes en color con la profundidad de la escena. Puedes asociar lo que ves en la hilera con su distancia a la cámara.
El GPS, la estación de referencia y el lidar 3D son opciones para los levantamientos. Puedes asociar una posición geográfica a la medida recogida en la hilera.
El robot de orugas compacto de AgileX combina 57 cm de ancho con una carga útil de 25 kg para inspecciones y levantamientos en pasos estrechos o terrenos irregulares. La suspensión Christie y la tracción diferencial de las orugas ayudan a superar umbrales y pequeños obstáculos. La protección IP67 se adapta a exteriores con polvo y humedad. Cámaras, sensores ambientales y kits de navegación opcionales completan la plataforma según los datos necesarios.
La base transporta hasta 25 kg de materiales o equipos. Sensores, cajas y soportes deben mantenerse juntos dentro de ese límite durante la inspección.
La velocidad relativa de las dos orugas determina la dirección de marcha. Puedes medir cuánto espacio necesita un giro sobre cada suelo del recorrido.
El fabricante indica que supera obstáculos de hasta 100 mm a plena carga. Compara esa altura con los resaltes presentes en la ronda de inspección.
Puedes integrar un kit de navegación para cartografiar la ruta y hacer rondas autónomas. El kit añade a la plataforma la localización a lo largo del recorrido.
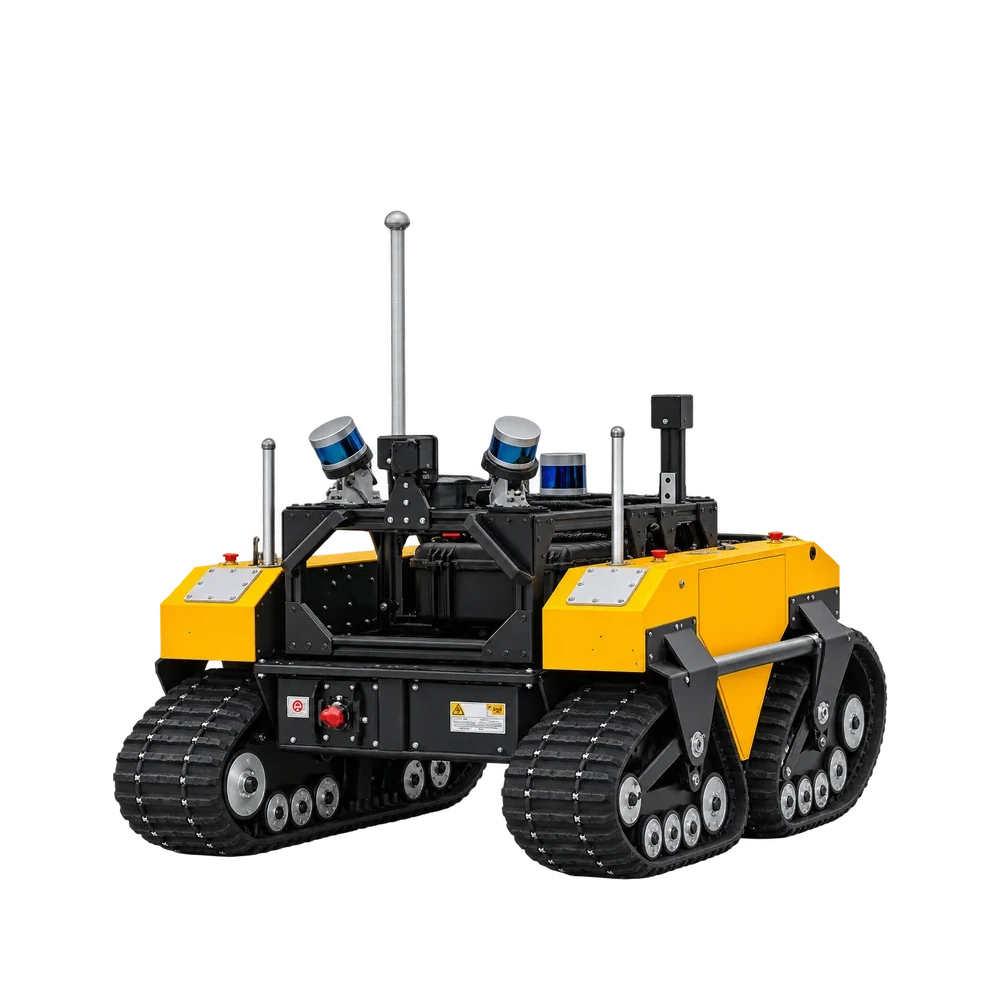
La versión de cuatro orugas del Warthog es una plataforma eléctrica de investigación para nieve, arena y terrenos blandos. Está pensada para campañas en las que la tracción y la baja presión sobre el suelo importan tanto como el espacio para los instrumentos. El chasis de gran tamaño admite equipos de medición y cargas específicas. El kit opcional de teleoperación transmite la vista de la cámara al puesto desde el que se supervisa y conduce el vehículo.
Esta configuración monta unidades de oruga en lugar de ruedas. Clearpath documenta una configuración de software específica para este tipo de tracción.
Las orugas consumen más corriente. El fabricante aconseja reducir la velocidad para prolongar la autonomía. La carga y la ruta influyen en la duración real.
Puedes añadir instrumentos o un soporte para brazo según el ensayo. El modelo de software también permite representar los módulos montados en la base.
El kit opcional de teleoperación envía al operador imágenes en directo durante el levantamiento. La estación de comunicaciones forma parte de esa configuración.
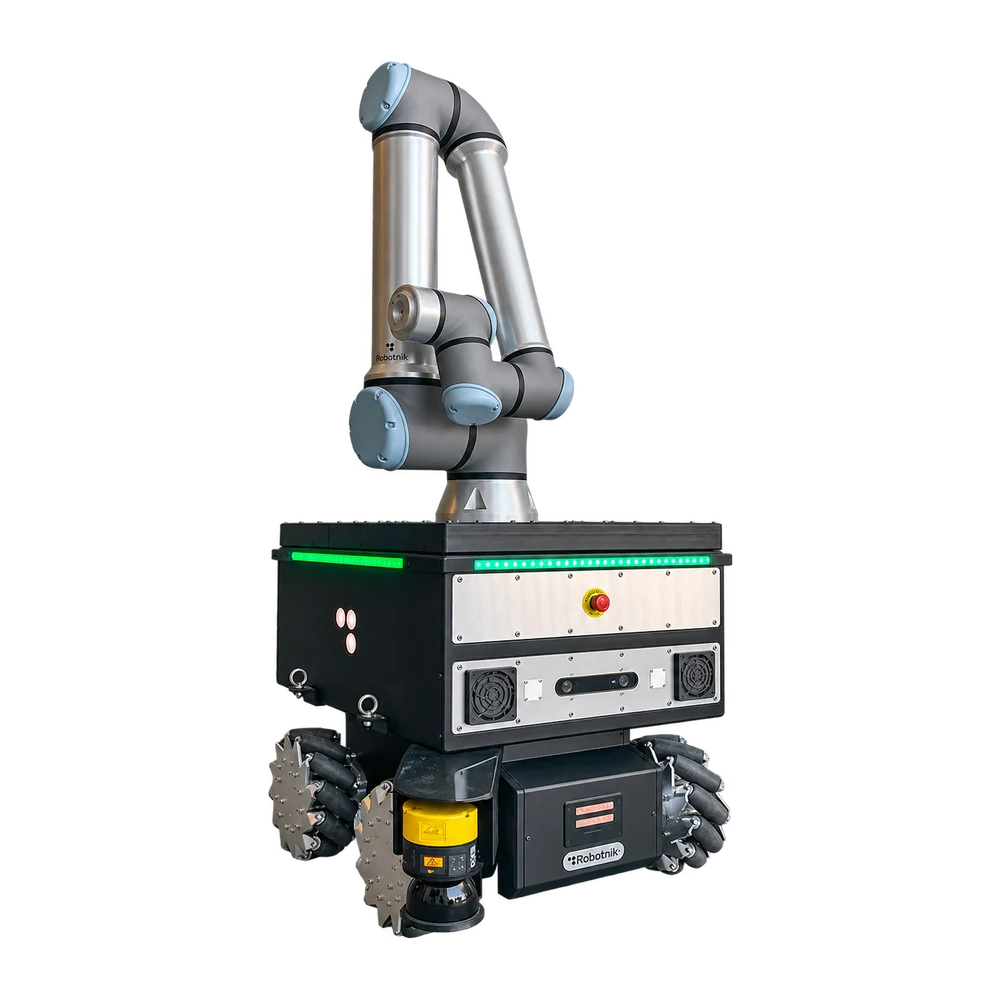
El manipulador móvil industrial de Robotnik combina una base omnidireccional con un brazo colaborativo Universal Robots para atender varias máquinas del taller. Las ruedas Mecanum permiten aproximación lateral y el brazo recoge y coloca las piezas. Las configuraciones UR5e y UR16e ofrecen distintas cargas y alcances para alimentación de máquinas, embalaje y control de calidad. La pinza o herramienta de vacío opcional se elige según el material.
Las ruedas Mecanum permiten acercar la base de lado sin girar el brazo. Puede alinearse con un banco aunque llegue por un pasillo paralelo.
La versión UR5e tiene 5 kg de carga y 850 mm de alcance. Con el UR16e son 16 kg y 900 mm. Elige según el peso de la pieza y la profundidad de la máquina.
Dos escáneres de seguridad 2D supervisan la zona alrededor del robot. Ambos forman parte del paquete de serie junto con el controlador de seguridad.
Las pinzas y las herramientas de vacío son opcionales y se eligen según la pieza. En la carga útil del brazo cuenta también el peso de la herramienta elegida.
El manipulador móvil de exterior de Robotnik combina la movilidad omnidireccional del VOGUI con el posicionamiento de un brazo Universal Robots. Está dedicado a investigación agrícola, inspección de cultivos y recogida de datos ambientales en puntos concretos. La base se acerca a la hilera y el brazo sitúa el instrumento a la altura y orientación necesarias. La configuración UR5e ofrece 850 mm de alcance para sensores o herramientas elegidos según la aplicación.
Cuatro ruedas directrices permiten moverse en varias direcciones en el campo. Puedes acercar el brazo a otra planta sin invertir el sentido de marcha.
Con el brazo UR5e, la muñeca admite 5 kg y el alcance es de 850 mm. Usa el alcance para decidir a qué distancia colocar la base junto al cultivo.
La cámara RGB-D proporciona imágenes en color con la profundidad de la escena. La profundidad añade una medida de distancia a las observaciones del cultivo.
Puedes elegir una pinza opcional o un instrumento específico según el ensayo. Para una prueba a corta distancia, considera el peso y el volumen del sensor.
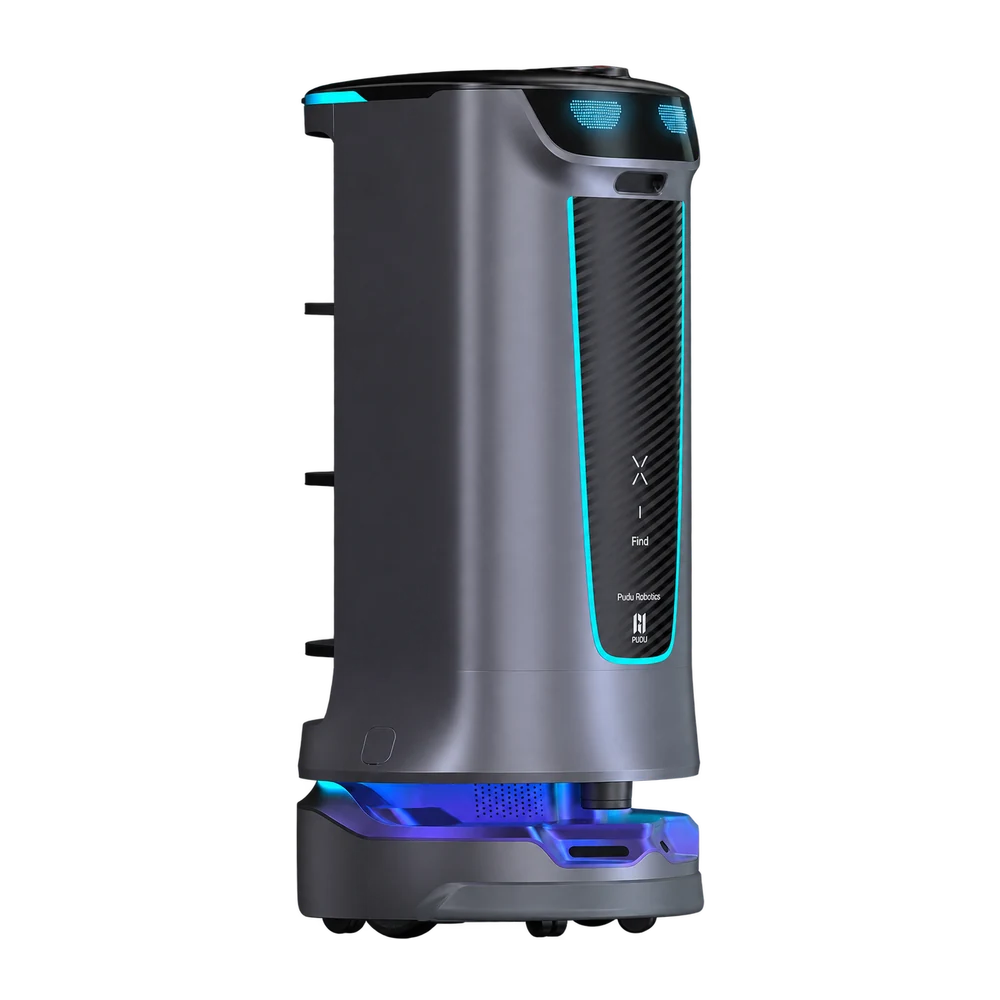
El robot de Pudu Robotics dedicado a retirar y transportar vajilla usada. Su compartimento amplio con estantes regulables recoge platos, vasos y recipientes de varias mesas para llevarlos a la zona de lavado. El interior resistente a salpicaduras se adapta a este servicio. Pensado para restaurantes, comedores y servicios de restauración con picos de recogida, admite llamadas desde la sala mediante un avisador opcional.
El compartimento de 120 litros admite hasta 60 kg en total. Un viaje puede reunir vajilla de varias mesas.
Puedes retirar las bandejas y colocarlas en cinco niveles para dejar sitio a los platos altos. Las cajas de recogida se venden por separado.
Con un avisador opcional el personal puede llamar al robot al punto de recogida mientras atiende las mesas.
El compartimento interior tiene protección IPX5 frente al agua. Es la parte expuesta a salpicaduras al cargar vajilla usada.
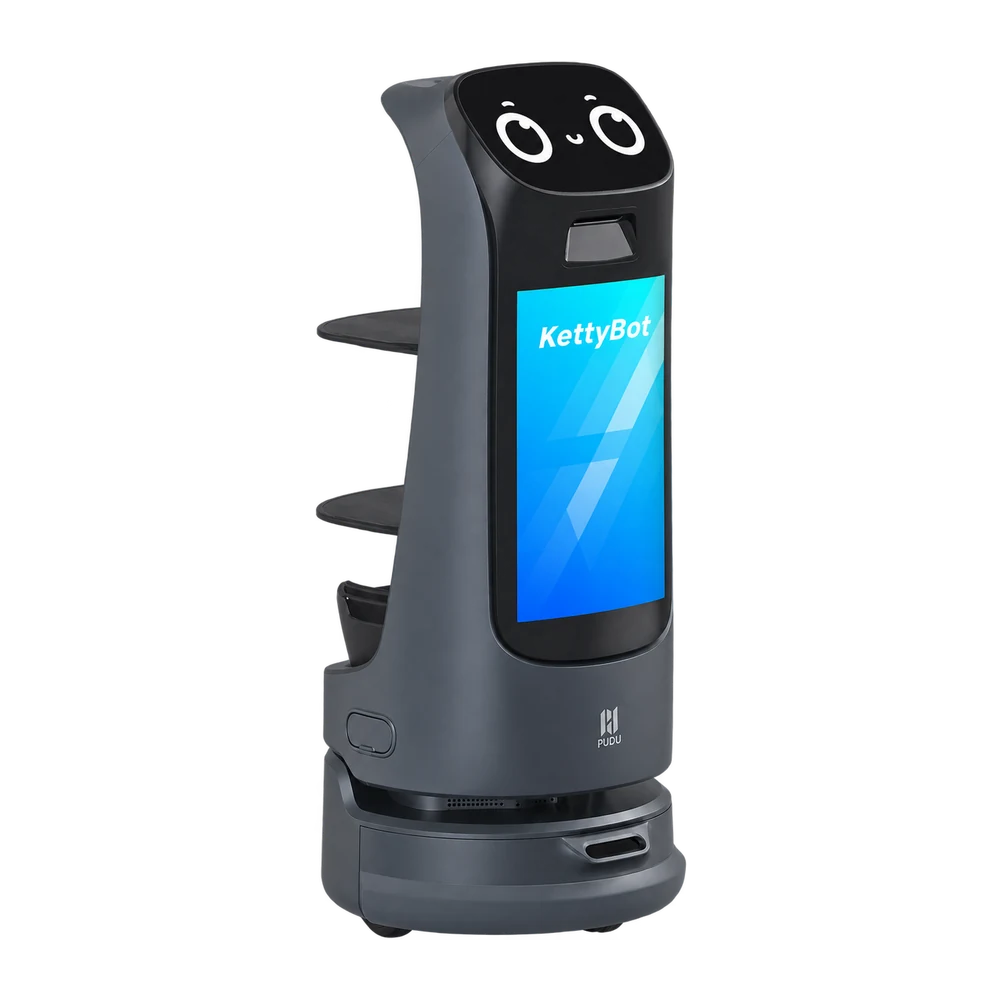
El robot de recepción y entrega de Pudu Robotics con pantalla frontal para menús y promociones. KettyBot Pro acompaña a los clientes a la mesa, presenta contenido personalizado y reparte pedidos en sala. El cuerpo compacto se adapta a pasillos entre mesas y estantes y la detección de retirada permite continuar tras la entrega. Una plataforma para restaurantes y comercios que combinan orientación, comunicación y transporte.
Asigna una mesa en la entrada y el robot acompañará a los clientes por la ruta prevista a través del comedor.
La pantalla frontal muestra contenido personalizable. Puedes elegir qué aparece al pasar por una zona concreta.
Una cámara gran angular supervisa la bandeja. El robot detecta la retirada y puede seguir con la siguiente entrega.
La entrega a varios destinos permite programar paradas y cargar juntos los platos de distintas mesas.
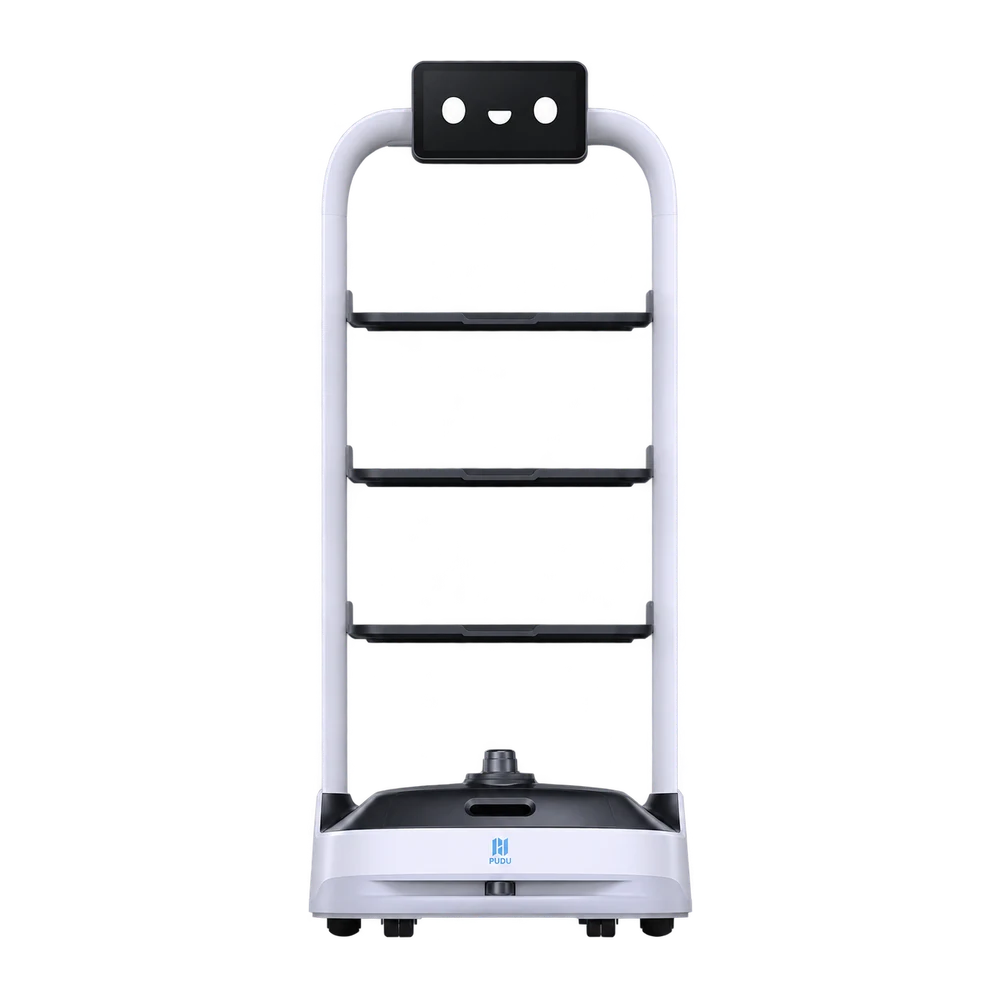
El robot de entrega multiuso de Pudu Robotics para restauración, hoteles y comercios. Sus estantes abiertos llevan platos, bandejas y artículos pequeños entre cocina, comedor y puntos de servicio. La navegación sin marcas en el techo también permite utilizarlo en espacios amplios y altos. Los modos de entrega, servicio itinerante y devolución de vajilla permiten asignar distintas tareas al mismo robot a lo largo del día.
La navegación usa referencias visuales sin instalar marcadores. PUDU indica que puede trabajar con techos de hasta 30 m.
Cada bandeja mide 52 × 43,2 cm. Compara estas medidas con tus platos y recipientes antes de planificar las entregas.
La carga total es de 40 kg. Suma el peso de los recipientes al de los pedidos repartidos en las bandejas.
Los modos de entrega y recogida permiten asignar tanto los pedidos de salida como el regreso con vajilla usada.
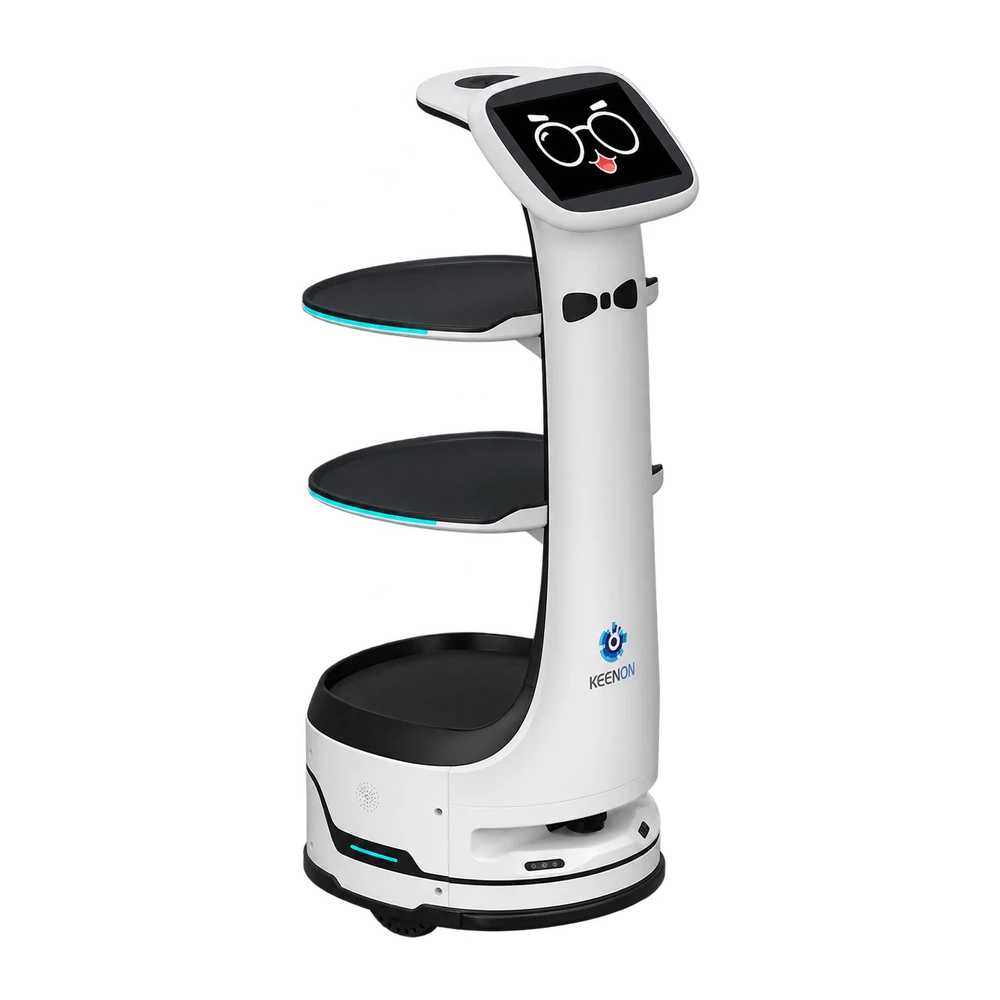
El robot de servicio compacto de KEENON para salas con pasillos estrechos y mesas próximas. DINERBOT T8 combina un cuerpo esbelto y bandejas accesibles por varios lados, de modo que el cliente puede alcanzar su plato incluso con poco espacio ante la mesa. Sensores de bandeja, indicaciones de voz y pantalla guían la recogida. Sirve en restaurantes, cafeterías y locales donde importa cada centímetro de pasillo.
El fabricante indica una anchura mínima de paso de 55 cm. Usa esta medida para localizar los tramos más estrechos.
Las bandejas tienen una apertura de 300°. El cliente puede recoger el plato también desde un lateral del robot.
La pantalla de 10,1 pulgadas, los sensores de bandeja y las indicaciones de voz guían al cliente hasta su plato.
Tres sensores de visión estéreo detectan obstáculos a distintas alturas, incluidos objetos bajos en el suelo.
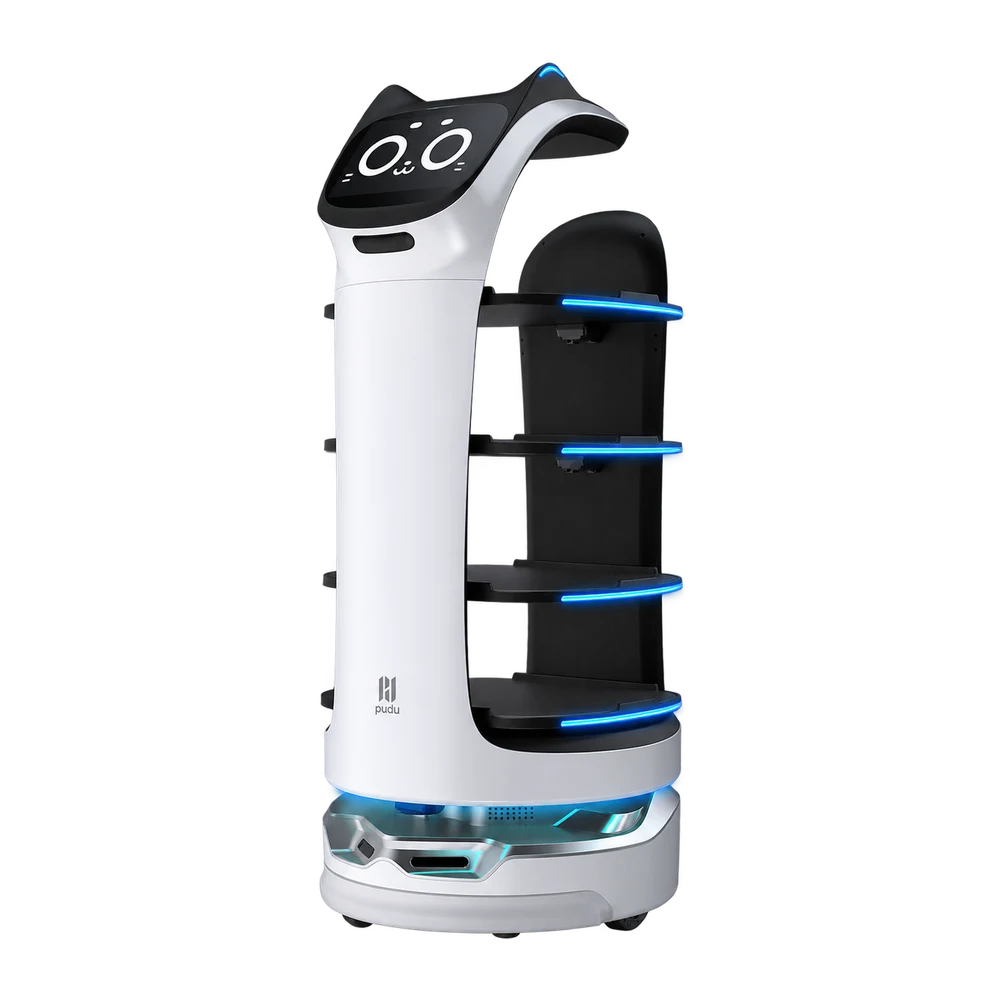
El robot de reparto de Pudu Robotics con cara de gato para servicio de cara al público. BellaBot lleva platos y bebidas a las mesas e interactúa mediante expresiones, luces y respuesta al tacto. Las bandejas extraíbles con sensores infrarrojos organizan los pedidos y la batería intercambiable facilita el uso entre turnos con un repuesto cargado. Para restaurantes y locales donde la entrega forma parte de la experiencia en sala.
Puedes repartir hasta 40 kg de vajilla y comida en cuatro bandejas. Cada una admite un máximo de 10 kg.
Los sensores infrarrojos detectan la carga en las bandejas. Los estantes se pueden retirar para acceder a su superficie.
La cara animada, las luces y la respuesta al tacto permiten al robot interactuar con los clientes al llegar a la mesa.
Puedes cambiar la batería descargada por otra cargada para retomar las entregas sin esperar a que se cargue en el robot.
El robot de Pudu Robotics para entregas de acceso controlado entre plantas de hoteles y edificios de servicios. FlashBot Max lleva artículos en compartimentos cerrados y configurables, con verificación del destinatario si está activada. La integración con ascensores compatibles extiende la ruta desde recepción hasta la planta de la habitación. La separación de entregas y el control de acceso lo distinguen de los robots de bandejas abiertas de sala.
La cabina se divide en dos, tres o cuatro compartimentos. Puedes preparar pedidos para varios destinatarios o dejar más espacio para objetos grandes.
El compartimento puede requerir un código, un número de teléfono o identificación NFC para abrirse, según el método configurado.
El robot puede llamar y utilizar el ascensor una vez integrado con los controles del edificio. Comprueba la configuración en cada instalación.
PUDU indica un paso libre de 60 cm. Comprueba puertas y pasillos con esta medida antes de planificar las paradas.
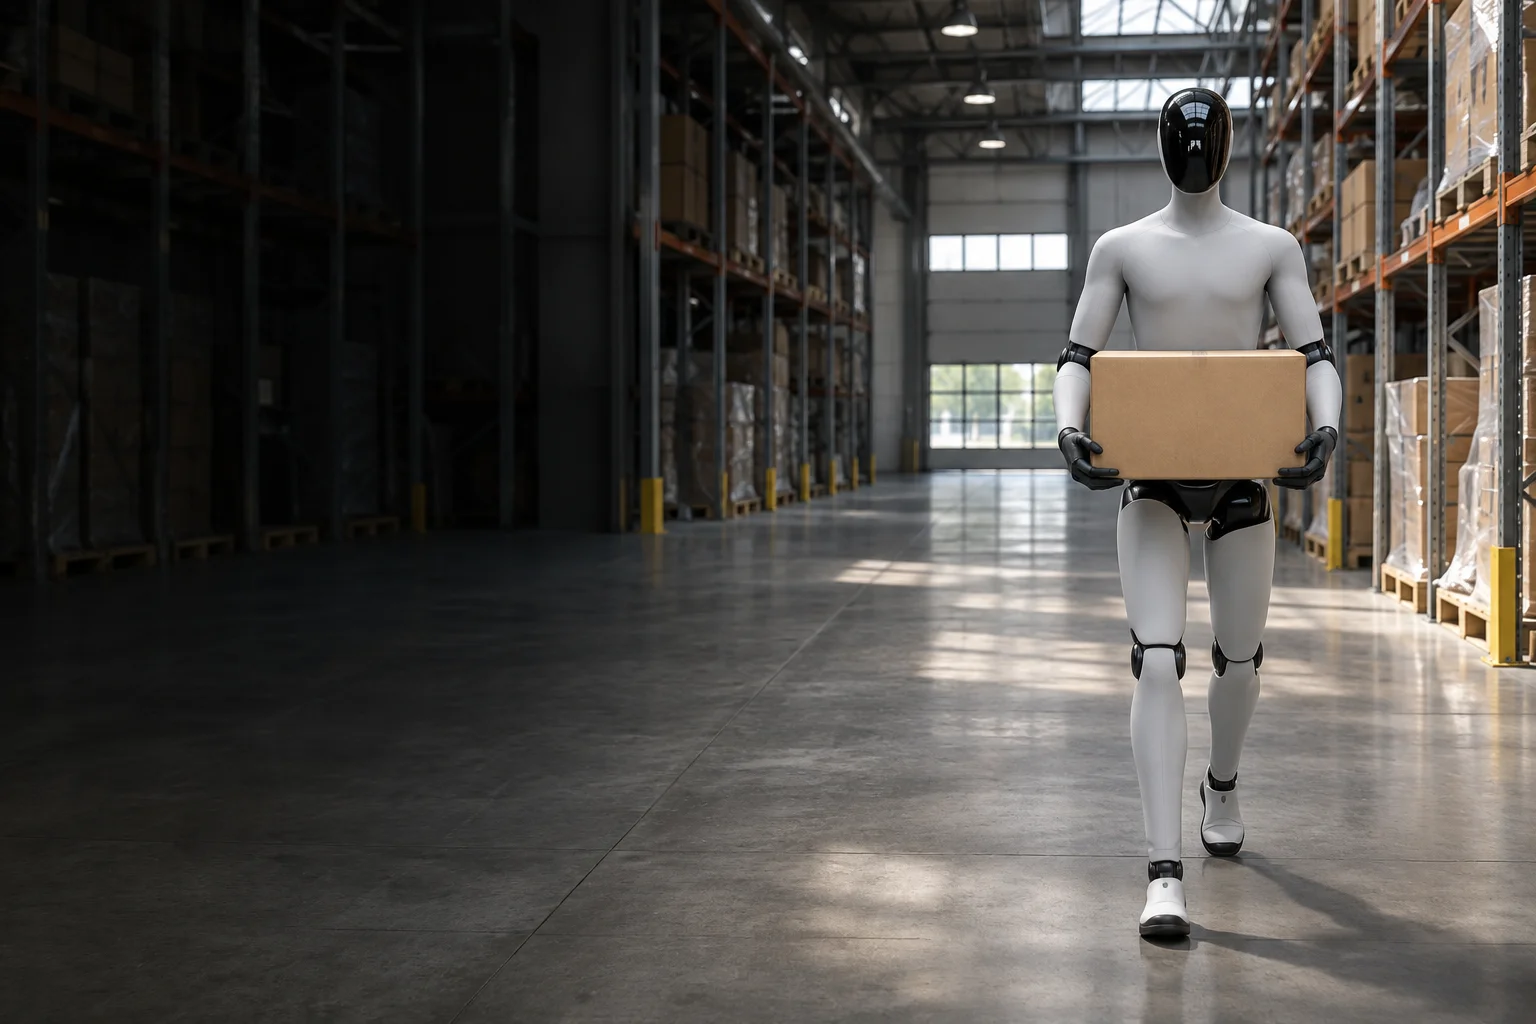
Cuando se acaba una caja de componentes en el taller, alguien tiene que ir a buscar otra. Recorremos el trayecto con quien abastece la línea para ver qué tramo se puede confiar al robot.
Probamos puertas, umbrales y cruces con tus cajas. Si el recorrido conecta dos edificios, comprobamos también el firme y las pendientes del tramo exterior.
Con quienes trabajan en el puesto acordamos dónde se detiene el robot, quién descarga los componentes y dónde dejar las cajas vacías para la vuelta.
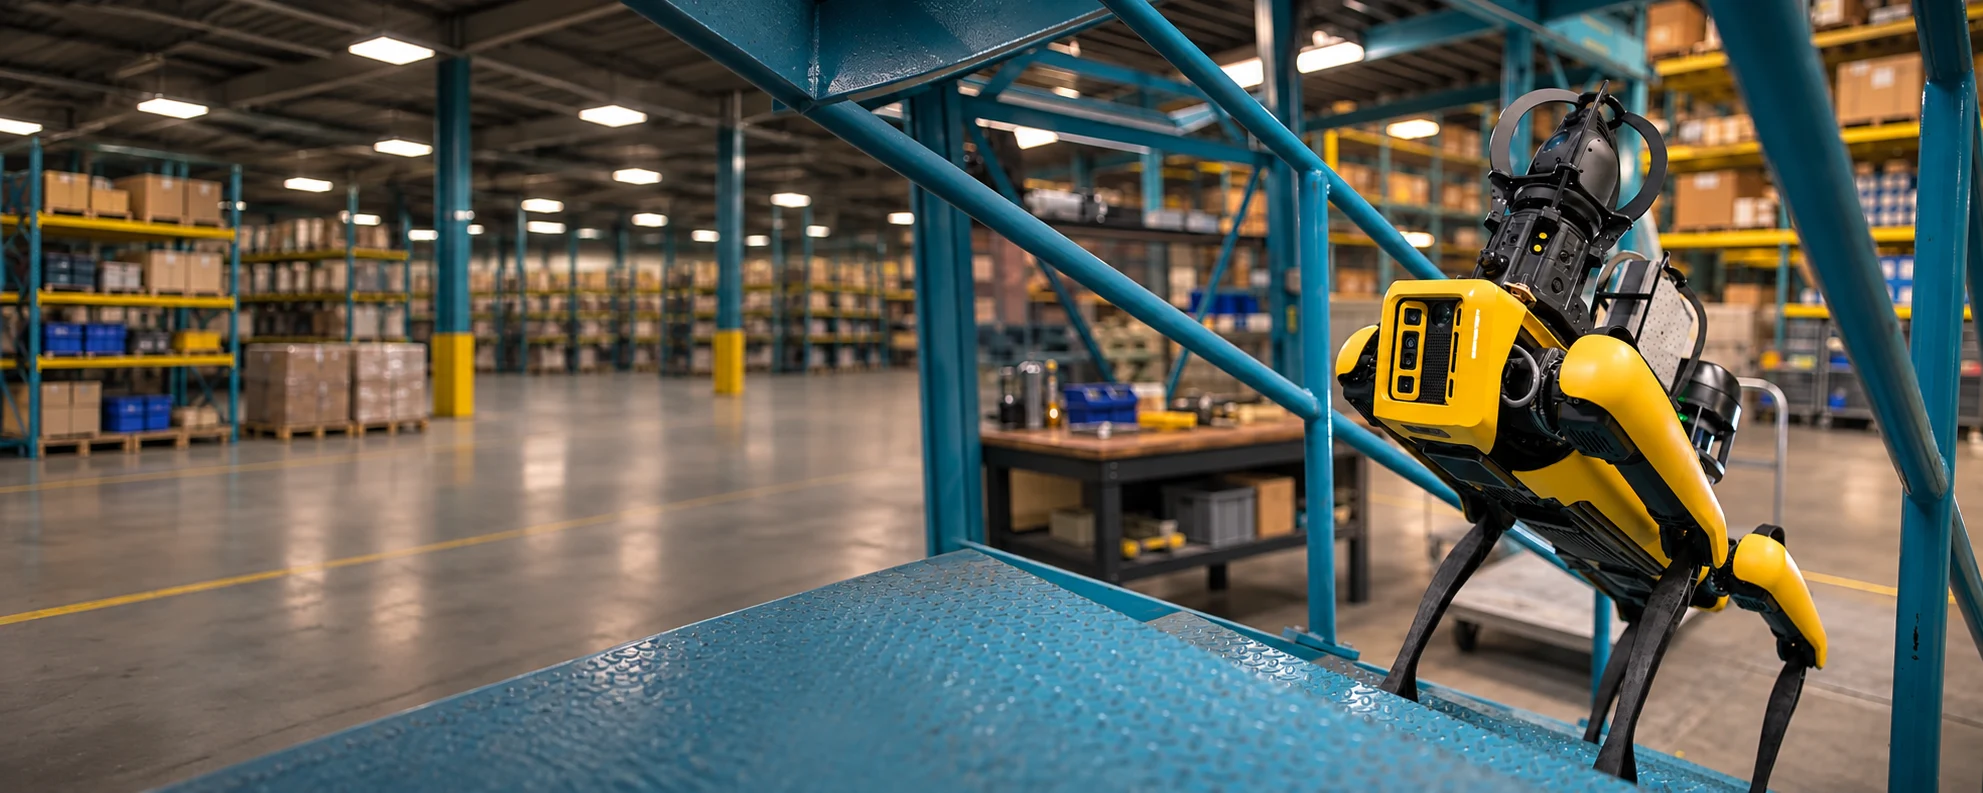
Cuando salta una alarma, quien está de turno necesita saber qué ocurre en la central. Elegimos con tu técnico los cuadros que conviene observar y los instrumentos que también hay que leer en las rondas habituales.
Configuramos las paradas de la ronda automática. Ante un manómetro probamos distancia, luz y encuadre hasta que se pueda leer la escala. Así puedes comparar la foto con la del turno anterior.
Comprobamos hasta dónde llega la conexión. Desde la sala de control, el operador puede guiar el robot hasta el punto señalado, orientar la cámara y decidir si hace falta enviar a un técnico.
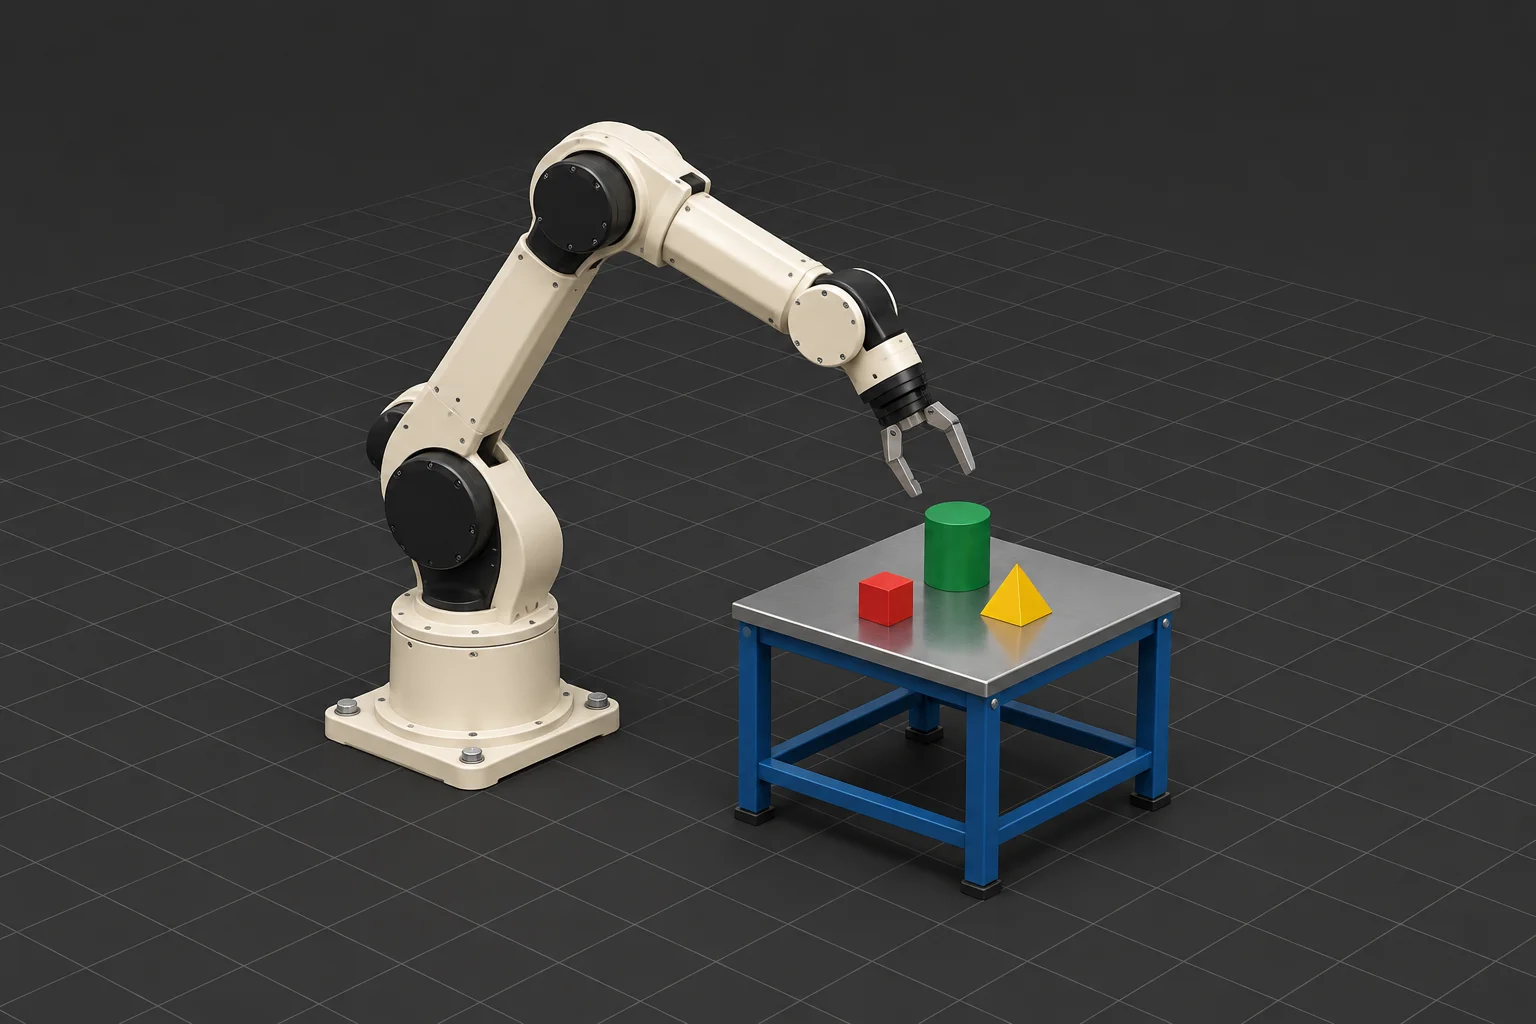
Si enseñas robótica o estás preparando un experimento, partimos de una pregunta que puedas poner a prueba. Por ejemplo, ¿puede un brazo recoger el mismo objeto si lo cambias de sitio en la mesa?
Recreamos la mesa y elegimos contigo los objetos. Los estudiantes prueban el movimiento y cambian un elemento cada vez, como la posición de la pieza o la apertura de la pinza.
Pasamos al brazo real y anotamos cuándo funciona el agarre y cuándo resbala la pieza. Puedes repetir el ejercicio con el siguiente grupo en las mismas condiciones.
Seguimos un pedido con tu equipo de expedición, desde la lista de recogida hasta el contenedor listo para embalar. Elegimos un puesto y varios artículos que el equipo manipula a menudo.
Probamos el brazo con tus embalajes. Comprobamos si lee el código, si mantiene el agarre y si deja la caja en el contenedor sin aplastar el cartón.
Vemos contigo cómo registrar el artículo en tu sistema. Si un código es ilegible, acordamos dónde apartar la caja y quién revisa el pedido antes de cerrarlo.
Antes de la visita nos cuentas qué necesitas documentar. Puede ser el estado de un tramo de línea o el avance de una excavación antes de rellenarla. Elegimos las tomas con quienes supervisan la obra.
Marcamos en el plano dónde detener el robot y hacia dónde orientar la cámara. En la siguiente visita usamos las mismas referencias. Si cambia el acceso, anotamos desde dónde se tomó la nueva foto.
Ordenamos las imágenes por tramo y fecha. Puedes mostrar al equipo hasta dónde han llegado los trabajos y señalar los puntos que revisar en la siguiente visita.
Cuando termina la carretera y el equipo sigue a pie, ¿qué necesita llevar? Preparamos contigo la carga de una jornada, desde la caja de herramientas hasta las baterías de repuesto.
Pesamos el equipo y probamos cómo colocarlo en el robot. Con alguien que conozca el sendero, vemos cómo se mueve en las pendientes, sobre terreno irregular y en los pasos estrechos.
Durante la prueba anotamos los tiempos, las paradas y los tramos donde hace falta ayuda. Así puedes decidir hasta dónde acompaña el robot al equipo y dónde conviene descargar las herramientas.
Si haces un seguimiento de la vegetación de una ladera, una foto te sirve más cuando sabes dónde y cuándo se tomó. Con quienes cuidan la zona elegimos qué observar y a qué puntos puede llegar el robot.
Acordamos por dónde pasará el robot, qué zonas conviene dejar intactas y cuándo volver. En la primera salida comprobamos si el encuadre permite distinguir el detalle que te interesa.
De cada punto guardamos la fecha, las fotos y las notas de campo. Puedes comparar dos visitas, seguir una floración o indicar al equipo una zona que conviene volver a observar.